2026年半ばまでに、ヒューマノイドロボットはハードウェア分野で最も資本投入額の多いカテゴリーの一つとなり、同時にエンジニアリング上のメリットが最も検証されていない分野の一つとなった。投資家の数字と実際の導入状況を比較してみよう。バンク・オブ・アメリカ・グローバル・リサーチは、2025年のヒューマノイドロボットの全世界出荷台数を約1万8000台と予測している。モルガン・スタンレーの長期予測では、2050年までに10億台のヒューマノイドが稼働すると見込まれている。このギャップ――この分野の現状と、最も強気な支持者が予想する到達点との間には、ほぼ5桁もの差がある――は、個々の企業を評価する前に、基準として考慮しておく価値がある。 ロードマップあるいは、単一の設計上の決定。
この記事は、人型ロボットに反対するものではありません。現在の市場が主に採用しているような、ロボットのボディの選択方法、つまり、まず想定や資金調達可能性に基づいて選択し、機能は後から考え出すというやり方、つまりSF映画や決まり文句をなぞるだけのやり方に反対するものです。
形態は機能に従うという原則は、古くからある単純な法則だが、ロボット工学はそれを無視し続けている。
以下では、人型形態が真にその地位を確立できる場合とできない場合、そしてデザインに着手する前にその違いを見分ける方法について解説します。
序論の最後の考察として、2014年にはすでに 映画 “エクス・マキナアレックス・ガーランドは、他のAI関連トピックの中でも特に、ロボットの極端な人間的外見について探求した。
ヒューマノイドロボットの現状:数字と物語
免責事項: 急速に変化するトピックであり、新しい情報が継続的に発信されています。図表を使用する前に、必ず内容を確認し、最新の情報に更新してください。
ロボットメーカーが出資するパイロットプロジェクトでもデモでもなく、実際に契約に基づいた商用展開を行っている唯一の企業はAgility Roboticsです。同社のDigitロボットは、物流事業者GXOとの複数年にわたるロボット・アズ・ア・サービス契約に基づいて稼働しており、2025年11月には実際の倉庫業務で10万個のトートバッグの処理を達成しました。この分野で最大の資本投資を行っているテスラは、2026年第2四半期に 設備投資 57億9000万ドルの収益は前年比142%増で、マイナスのフリーキャッシュフローにもかかわらず、2026年半ばの時点で商用Optimusユニットは1台も出荷していなかった。生産ラインから最初に出荷されたユニットは、顧客向けではなく、社内の研究開発プログラムやデモ用に使われた。
人型ロボットの実際の製造コスト
部品レベルの分解調査によって、野心と製品出荷との間のギャップの大部分が明らかになった。アクチュエータ(関節を駆動する直線モーターと回転モーター)は、現在の設計では部品コスト全体の半分以上を占めている。少量生産の場合、高トルクアクチュエータ1個あたり500ドルから2,000ドルかかる。全身型ヒューマノイドには20個から40個のアクチュエータが必要となる。テスラが公表している、アクチュエータ1個あたり100ドルから300ドルという目標は、量産しているどの企業もまだ達成していない(今のところは。しかし、我々の価値分析の経験から言えば、磁石に必要な希少金属が十分に見つかれば、この目標は実現可能だと考える)。
| プラットフォーム | メーカー | 定価/推定価格 | ペイロード | 配備状況(2026年半ば) |
|---|---|---|---|---|
| オプティマス | テスラ | 販売はしていません。社内専用です。 | 約20kg(メーカー公称値) | 商用ユニットの出荷はゼロ |
| 図03 | 図AI | 売却されず、パートナーにリースされる。 | 20kg(合計) | BMWスパルタンバーグのパイロットフリート |
| ネオ | 1Xテクノロジーズ | 約2万ドル(消費者向け) | 未発表 | 家庭用から産業用へと用途転換(EQTとの契約、最大1万台) |
| 桁 | アジリティ・ロボティクス | RaaS(サービスとしての不動産販売)であり、直接販売ではない | 16kg | GXOとの複数年にわたる商業契約 |
| アトラス(電動) | ボストン・ダイナミクス/ヒュンダイ | 販売されていません。研究開発およびパイロット向けです。 | 未発表 | 工場展開目標は2028年 |
| アポロ | アプトロニック | 販売されていません。パイロット | 25kg | メルセデス・ベンツ工場内での操縦 |
| G1 | ユニツリー | 13,500ドル~74,000ドル(段階別) | 2~3kg | 開発者および研究者への配送 |
プロからのアドバイス: ベンダーが「導入事例」を提示した場合、それを成熟度の証拠とみなす前に、次の3つの質問をしてください。それは有料の商用契約ですか、それともロボットメーカーが出資したパイロットプロジェクトですか?稼働時間と稼働時間は独立して記録されていますか?実証されたタスクのうち、自律ではなく遠隔操作された部分はどのくらいの割合ですか?図の81時間のライブストリーム 並べ替え パッケージのピックアップは、約3秒に1回のペースで連続的に単一タスクを実行するという、紛れもないエンジニアリングの成果ではあるが、それを公平に解釈すると、汎用的な能力ではなく、特定の狭いタスクにおける信頼性を示しているに過ぎず、より広範な結論を導き出す前に、介入ログの独立した監査が依然として必要である。
形態は機能に従う:ロボット工学が常に無視している原則
「形態は常に機能に従う」は、ルイス・サリバンが1896年に建築のために提唱した格言であり、後に工業デザインやプロダクトデザインにも採用され、しばしば教義として定着した。この原則の有用なバージョンは、「形態は無関係である」や「最も効率的な形状が常に勝つ」ではない。より狭く、より規律的なものであり、形態は明確に指定された機能から導き出されるべきであり、事前に想定して後から正当化されるべきではない。
現在のヒューマノイドロボットの分野のほとんどは、この点を逆にしてしまっている。資金調達が可能であること、そして「汎用ヒューマノイド」というカテゴリーが投資家にとって既に理解しやすいものであることから、まずボディの設計が決定され、その後、プロジェクトごと、タスクごとに機能が検討される。
この原理をロボットに正しく適用するには、本体を選択する前に、複数のレベルで機能を指定する必要がある。
- タスク機能 — 実施すべき物理的な作業:ペイロード、精度、到達距離、速度、デューティサイクル。
- 環境機能 — the physical space the robot しなければならない operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- データおよび制御機能 — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- 相互作用関数 ―ロボットが、一緒に働く人やサービスを受ける人にとって、読みやすく、信頼でき、社会的に受け入れられる必要があるかどうか、そして、それは具体的にどのような状況において必要なのか。
- 経済機能 — 事業計画で実際に必要とされる生産量における、目標とする単位コスト、保守負担、および必要な稼働時間。
これらの機能のうち1つに関しては高い評価を得ているものの、残りの機能に関しては低い評価を得ているボディデザインは、妥協の産物でありながら、デザイン上の選択肢として売り出されているに過ぎない。
より厳密な学術的枠組みをここで取り入れる価値がある。ロルフ・ファイファーとジョシュ・ボンガードによって開発され、現在では身体化AI研究の標準となっている形態計算は、エージェントの物理的な身体が、制御ソフトウェアだけでなく、知的な行動に必要な計算作業の一部を実行するという考え方である。この枠組みの下では、人間の形態を模倣することは必ずしも間違いではない。進化と何世紀にもわたる構築されたインフラによって、私たちのような身体の形状に合わせて最適化された膨大な量の物理的および行動的構造を無料で継承する正当な方法となり得るのだ。間違いは、その継承を努力によって得られたものではなく、自動的に得られるものとして扱うこと、つまり、確認せずにその恩恵が自分のタスクにも適用されると決めつけることである。
ヒント: 単一の機械的な動作の前に、タスク、環境、データパイプライン、相互作用、経済性の5行の仕様として関数を記述します。 デザインレビュー 環境と相互作用の両方の評価が低かったり、仕事に関係ない場合は、仕様書の他の部分がどのように書かれていても、ヒューマノイドではなく、特定のタスクに特化したロボットである可能性が非常に高いです。
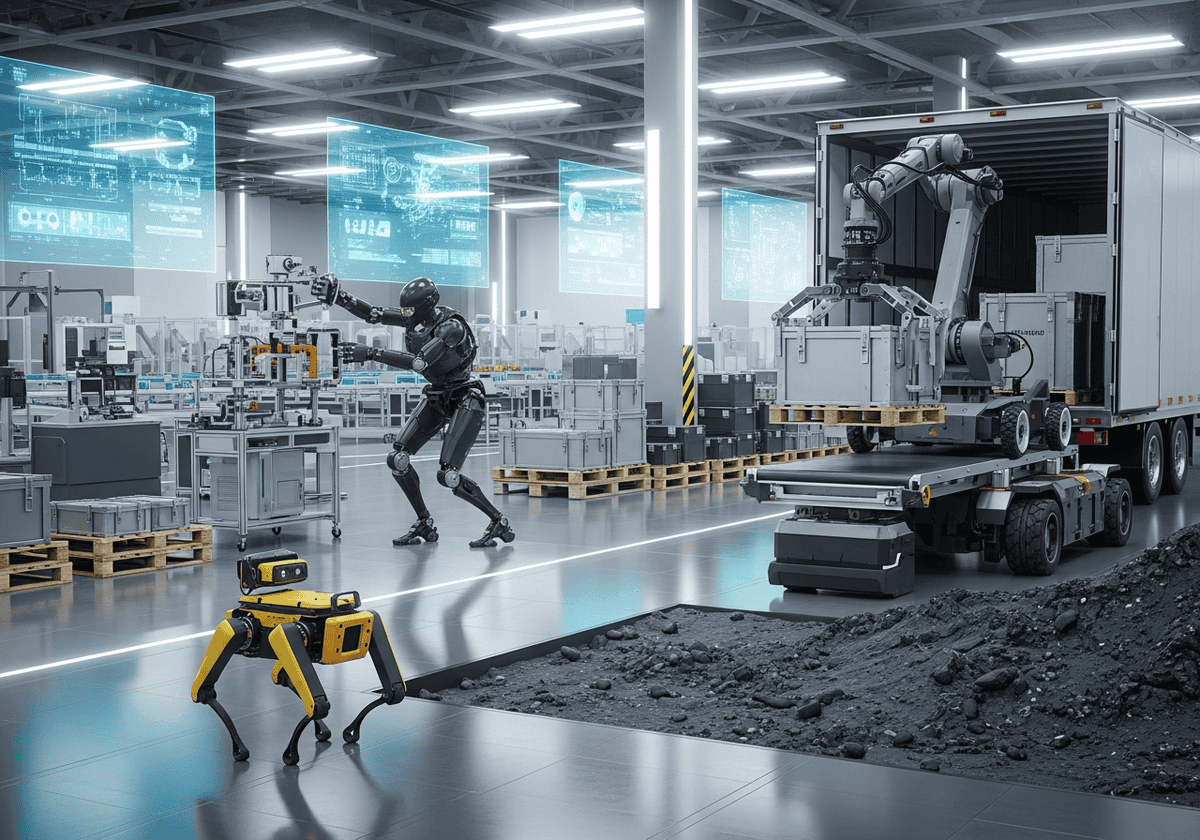
例: ボストン・ダイナミクスは、一つのボディデザインに収束しなかった。
- 四足歩行ロボットのスポットは、起伏の多い工業地帯での点検作業のために開発された。そこでは、脚は車輪よりも優れており、静的安定性においては4本の脚は2本の脚よりも優れている。
- 車輪付きロボットアームであるStretchは、輸送用トレーラーの荷降ろし作業において、人型ロボットは不向きであると判断されたため、特別に開発された。荷降ろし作業は、反復的で固定された形状の作業であり、汎用的な機動性よりも、大きくて安定したベースと専用のグリッパーが有利となる。
- 二足歩行ロボットのアトラスは、また別の機能のために存在している。それは、動的で汎用的な操作に関する研究であり、脚部によって車輪では構造的に不可能な能力が解き放たれる。
3つの機能、3つの組織。それらすべてを、高度な技術力で構築できる一社から。
デフォルトのヒューマノイド形態に反対する工学的根拠
現在ヒューマノイドロボットに提案されている仕事の大部分(固定位置での製造作業、高スループットのピッキング、パレタイジングなど)において、既存の特定用途向けハードウェアとの比較は、到底及ばない。
| メトリック | 産業用ロボットアーム | 現在のヒューマノイドロボット |
|---|---|---|
| ペイロード | 3~800kg | 片腕あたり5~20kg |
| 工具中心点速度 | 最大15m/s | 0.5~2 m/s(全身) |
| 再現性 | ±0.02~0.05 mm | ±1~5 mm |
| システムコスト | 2万ドル~30万ドル以上 | 5万ドル~25万ドル以上 |
産業用ロボットアームは、現在のヒューマノイドロボットと比較して、ペイロードが40~160倍、速度が7~30倍、再現性が20~250倍高く、システムコストは同等かそれ以下です。産業用ロボットアームが既に解決済みの作業(固定位置での製造作業のほとんどがこのカテゴリーに該当します)においては、ヒューマノイドロボットはより高度な解決策ではありません。むしろ、より高価で、精度も信頼性も低く、さらに高価な筐体を採用したロボットと言えるでしょう。
Balanceは無料機能ではありません車輪付きベースは構造上静的に安定しており、電源を切っても倒れません。二足歩行ロボットの安定性は動的で、継続的に計算されます。これは、古典的なゼロモーメントポイント制御、あるいは近年主流となっている強化学習ベースの全身制御器に相当します。MITのSangbae Kim氏は、この点を明確に指摘しています。強化学習は二足歩行の多くの問題を解決しましたが、アルゴリズムが機能するためには、まずハードウェア(高帯域幅の固有受容感覚アクチュエーション)が存在する必要がありました。これは、車輪付きや四足歩行のプラットフォームでは必要とされない、10年以上にわたる苦労して得られた制御工学の成果であり、信頼性、転倒回復設計の負担、そして静的に安定したAMRには必要ない、脚式ロボットが通らなければならない安全認証プロセスに直接的に現れています。 | 稼働時間バー製造業の顧客は、生産設備の稼働率99.99%を要求するのが一般的です。なぜなら、ラインの停止は1分あたり数万ドルの損失につながるからです。脚付きプラットフォームは、汎用タスクにはまだ適していません。AgilityのDigitは、9分間のホットスワップと、タスク途中の電源障害を回避するために特別に組み込まれた60分間の必須予備電源により、1回の充電で約90分動作します。これは、2足歩行設計では、実行時間が丸め誤差ではなく、拘束力のある制約であることを暗黙のうちに認めていることになります。一方、Boston Dynamicsの車輪付きStretchは、1回の充電で16時間動作します。これは、継続的なバランス計算にエネルギー予算を費やしておらず、アクチュエータの数も同じではないため、4倍以上の耐久性があります。 |
スループットの計算式はしばしば逆向きに引用される
人型ロボットと人間の労働の時給比較は、一見すると有利に見える。ロボットの償却コストは1時間あたり約9~10ドルであるのに対し、米国ではフル稼働の人間の労働は1時間あたり22~45ドルである。しかし、公平な比較には、時給だけでなく処理能力も考慮する必要がある。人間の倉庫作業員は通常1時間に60~80個のコンテナを移動させるが、現在の人型ロボットは30~50個しか処理できない。処理能力を考慮に入れると、コンテナ1個あたりの実質的なコスト優位性は大幅に縮小し、現在の1台あたり15万ドル~25万ドルの価格設定では、状況は完全に逆転する可能性がある。
ヒント: 二足歩行型または人型ロボットのプラットフォームを選定する前に、実質的に車輪優先のテストを実施してください。車輪付きまたは固定ベースの代替プラットフォームで同じタスクをモデル化し、ペイロード、速度、精度、コスト、稼働時間の差を定量化し、人型ロボットが単に技術的にタスクを実行できるだけでなく、その仕様に対して優位に立つことを要求します。
印象的なデモや、いわゆる「ロボットオリンピック」のような新しい競技が人気を集めている一方で、2015年のDARPAロボティクスチャレンジは、実環境下におけるヒューマノイドロボットの信頼性に関する厳密な公開検証の場として今もなお意義深い。参加チームが公表した教訓には、ロボットが転倒を防ぐはずの近くの物理的な支えを日常的に利用できなかったこと、重心の高い構造のため自力での転倒回復が困難だったことから、転倒からの回復機構を最初から設計に組み込む必要があったこと、そして決勝戦で意図的に組み込まれたネットワークの切断は、例外的なケースではなく、通常の動作条件として計画する必要があったことなどが含まれる。デモやシミュレーションに比べて、制御されていない環境下での信頼性に重点を置く必要があるというチームの包括的な結論は、10年以上前のものだが、それ以降どれだけ状況が変わったかを測る上で、依然として妥当なベンチマークとなっている。
代替デザイン:脚以外に何ができるだろうか
「人型か否か」という枠組みだけでは狭すぎる。二足歩行と四足歩行は、はるかに大きな設計空間の二つの枝分かれに過ぎず、その空間の大部分は機械的にシンプルで安価であり、既に生産実績がある。脚の数を何本にするかを決めつける前に、他にどのような選択肢があり、それぞれの選択肢が実際にどのような点で優れているのかを整理しておく価値がある。
| デザイン | 機構 | 勝利を収める場所 | トレードオフ対脚 | 実例 |
|---|---|---|---|---|
| 車輪付きベース | 差動駆動または全方向(メカナム)ホイール | 平坦または傾斜のある床:倉庫、病院、オフィス、工場通路 | インフラ整備を行わないと階段や高い縁石を登ることができない | ボストン・ダイナミクス社のストレッチ型ロボット、およびほとんどの倉庫用AMR(ロカス・ロボティクス社、6リバー・システムズ社) |
| 履帯式/戦車履帯 | 連続トラックにより、荷重が広い接触面積に分散されます。 | 瓦礫、泥、砂、雪、解体現場、災害現場 | 最高速度の低下、1メートルあたりのエネルギーコストの増加、トラックの摩耗 | PackBotおよびTALON爆発物処理ロボット、履帯式建設機械 |
| 車輪と脚のハイブリッド | 関節式の脚の先端に車輪が取り付けられている | 混合地形:平地を転がり、障害物を乗り越えるために片方の車輪を持ち上げる | 機械的に複雑。多くの場合、アクティブなバランス制御が必要。 | 車輪付きANYmal(ANYbotics社製)、Handle(Boston Dynamics社製研究プラットフォーム) |
| ロッカーボギー式サスペンション | パッシブな機械的リンク機構により、アクティブバランス調整なしで全ての車輪が地面に接地する。 | リアルタイムのバランス計算が利用できない、または費用的に不可能な、構造化されていない岩だらけの地形 | 障害物の高さ制限、低速 | NASAの火星探査車キュリオシティとパーセベランス |
| 固定式アームまたはガントリー | 固定式またはレール式マニピュレーターで、移動機能は全くありません。 | 固定位置での反復作業:溶接、組み立て、パレット積み | 移動手段は不要。作業物はコンベアまたは別のAGVでロボットまで運ばなければならない。 | 標準的な6軸産業用アーム、生産ライン上の天井設置型ガントリーロボット |
| ケーブル駆動式/パラレルロボット | 電動ケーブルにより、エンドエフェクタが広い作業空間全体にわたって位置決めされる。 | 広範囲にわたる大規模かつ中規模の輸送タスク:倉庫からの荷物の搬出、大型印刷 | 重荷重や精密な力制御には不向き。頑丈な支持フレームが必要。 | オカドのグリッドとロボットによる食料品配送システム |
| 六脚類/多脚類(6本以上) | 四足動物よりも脚が多く、常に少なくとも3本が地面に接している。 | パイプや船体検査など、低速での固有の静的安定性を必要とする極めて不規則な地形 | 動きが遅く、四足歩行動物よりもアクチュエータと質量が多い。 | NASAのATHLETE研究プラットフォーム、産業用六脚式パイプクローラー |
| ソフトロボットまたは連続体「ヘビ」ロボット | 硬い骨格はなく、体自体が曲がったり伸びたりする。 | 狭い空間や不規則な空間:パイプ、崩壊した構造物、低侵襲医療アクセス | 非常に低いペイロードと速度 | 捜索救助用ヘビ型ロボット(カーネギーメロン大学ロボティクス研究所)、医療継続型ロボット |
| 航空機(マルチローター機または固定翼機) | 推力による飛行、地上との接触なし | 遠隔地や高所への検査、地図作成、配送 | ペイロードと実行時間が非常に限られており、実質的な操作機能はありません。 | ドローンを用いたフレアスタック、タワー、送電線の点検 |
| 水中ROV/AUV | スラスタ駆動、浮力制御 | 海底検査、パイプラインおよび船体メンテナンス | 全く異なる運用領域であり、陸上での代替手段ではない。 | 海底パイプライン検査ROV |
| 使い古された 外骨格 | 自律型ロボット本体ではなく、人間のオペレーター自身の身体を拡張する。 | 人間の判断力に加えて、筋力や持久力を必要とする作業:重い物の持ち上げ、長時間の頭上作業 | 常に人間のオペレーターが常駐している必要があり、労働力不足を補うソリューションではありません。 | Sarcos Guardian XO; Ekso Bionics社製産業用外骨格 |
静的安定性がデフォルトで優先されるこのリストにある車輪式または履帯式の設計はすべて、取得にコストがかからないため過小評価されがちな利点を一つ共有しています。それは静的安定性です。車輪式または履帯式のベースは、転倒を防ぐための計算を一切行いません。通常の動作条件下では、そもそも転倒しないのです。これにより、制御ソフトウェアのカテゴリー全体、故障モードのカテゴリー全体、そしてほとんどの地域では、脚式ロボットが依然として取得しなければならない安全認証のカテゴリー全体が不要になります。 地面が平坦であるか、あるいは合理的に平坦にできる場合、この利点だけでも、積載量、速度、コストを比較する前に設計上の問題を解決するのに十分な場合が多い。 | ハイブリッドデザインが存在するのには理由がある車輪と脚のハイブリッド式サスペンションやロッカーボギー式サスペンションが中間的な位置を占めているのには、明確な理由があります。それは、環境によっては、障害物が時折あるだけでほとんど平坦な場合や、リアルタイムのアクティブバランスには構造が単純すぎるものの、パッシブなメカニズムでは対応できないほど単純ではない場合があるからです。惑星探査車は、無線リンクによる継続的なバランス計算に頼ることはできず、完全なアクティブサスペンションの質量を許容することもできないため、電子機器を一切使用しないパッシブなロッカーボギー式リンク機構で十分です。荷積みドックの縁や低い縁石に時折遭遇する倉庫ロボットは、それを乗り越えるために二足歩行を必要としません。持ち上げたり踏み込んだりできる車輪の方が、はるかにエンジニアリング上のリスクが少ないのです。 |
場合によっては、移動手段を一切必要としない、あるいはロボット自体を必要としないという選択肢もある。
上記の表にある2つの項目は、地味なため見落とされがちです。前の章で述べたように、固定ベースのアームやガントリーは、反復的で固定位置の作業に最適なソリューションとなることが多く、可動性の問題は、マニピュレータ自体に可動性を組み込むのではなく、コンベアやシンプルなAGVで作業をロボットに運ぶことで、より安価に別途解決できます。また、摩耗した外骨格は、そもそもロボットを構築することの正当な代替手段です。これは、人間の判断力、器用さ、状況認識能力を維持しながら、筋力や耐久力の制限を解決し、自律型プラットフォームのエンジニアリングコストのほんの一部で済みます。どちらもヒューマノイドロボットと並べて飾るようなものではありませんが、それぞれが対象とする特定の作業において、コスト、信頼性、導入までの時間でヒューマノイドロボットを凌駕することがよくあります。
ヒント: 脚の数を評価する前に、まず環境の静的安定性を単純にテストしてみましょう。動作面は適切に平坦化または傾斜化できるでしょうか?もし可能であれば、車輪式または履帯式の設計がデフォルトの仮説となり、脚の数はそれぞれその妥当性を検証する必要があります。脚式の設計は、平坦化、傾斜化、またはその他の方法で回避することが本当に不可能な地形に限定すべきです。これは、ほとんどの人型ロボットの設計案で想定されている環境よりも少ない範囲です。
例: Amazonの倉庫車両は、脚ではなく車輪付きのAMR(自律移動ロボット)と固定アームで稼働しています。これは、Amazonの施設が床が平らな専用設計で、ロボットに合わせてレイアウトできるためです。NASAの火星探査車は、脚や車輪と脚を組み合わせたハイブリッド式ではなく、受動式のロッカー・ボギー式サスペンションを採用しています。これは、修理技術者から数百万キロメートルも離れた場所で、能動的なバランス制御を行うには、質量、消費電力、故障面といった制約が許容できないためです。どちらの場合も、地形やミッション上の制約が、美観ではなく、人型ロボットや四足歩行ロボットが真剣に検討されるずっと前から、脚のないソリューションを決定づけていたのです。
擬人化の心理学:研究が実際に示していること
人間と接する役割において人型ロボットが好まれる直感的な理由は、人々は自分に似た外見のロボットを信頼し、親近感を抱くからである。しかし、人間とロボットの相互作用に関する文献は、これを一般的な法則として支持していない。むしろ、より限定的で有用な見解を示している。すなわち、人型ロボットの外見が信頼と受容に与える影響は、状況やタスクによって異なり、ロボットの実際の行動と時間とともに相互作用するものであり、顔が現れる固定されたダイヤルではないということである。
森正弘氏の不気味の谷仮説――ロボットへの親近感は人間らしさが増すにつれてある時点まで高まり、その後、人間に近い外見が不快感を引き起こすと急激に低下し、真に区別がつかなくなるまで回復しない――は、依然として基礎的なモデルであり、最近のユーザー反応研究のメタ分析でも、この仮説を裏付ける実証的な証拠が引き続き見つかっている。より最近の研究では、これを「2つの不気味の谷」モデルに拡張し、人間のような外見に対する反応と人間のような動きに対する反応を区別している。これは、写真のようにリアルなアンドロイドが研究室だけでなく商業的にも存在するようになった今、より重要になっている。
特定のサービス環境における調査結果は、一方向的ではなく、実際にはまちまちです。ホスピタリティ環境でヒューマノイド型と非ヒューマノイド型のサービスロボットを比較した研究では、消費者の反応は状況によって異なり、特定のサービスや枠組みによってはヒューマノイド型を好む場合もあれば、そうでない場合もあることがわかっています。高齢者介護に関する研究は、どちらかというと慎重な姿勢を示しています。2025年に高齢者のソーシャルロボット体験について行われた概観調査では、恐怖や不快感が例外的なケースではなく、主要な発見として挙げられており、ヒューマノイド型の介護ロボットが非ヒューマノイド型よりも自動的に安心感を与えるという仮定を複雑にしています。家庭用ロボットの研究では、ユーザーの信頼の好みは、人間らしさの少ない、より機械的なデザインを好む場合があることがわかっています。これは、「人々は自分に似たロボットを好む」という素朴な仮定が予測することとは正反対です。
この分野の文献全体を通して、確かな、そして実用的に重要な発見が一つある。それは、外見の影響が、繰り返し目にすることで行動と相互作用するという点だ。人間そっくりのロボットが確実に動作すれば、最初の不気味の谷現象による不快感を克服できる。しかし、不具合を起こしたり、つまずいたり、性格が崩れたりする人間そっくりのロボットは、同じことをする機械的な外見のロボットよりもはるかに不気味に映る。なぜなら、人間のような外見は、人間のような能力に対する暗黙の期待を生み出し、その期待が失敗によって裏切られるからである。
ヒント: ユーザー調査では、外観と動作を「ロボット設計」という一つのまとまりとしてではなく、別々の変数としてテストしてください。プラットフォームが非常に人間らしいものである場合は、その特定のインタラクションにおける信頼性の基準をそれに応じて高く設定してください。目に見える故障の心理的コストは、故障の実際の深刻度ではなく、ロボットの人間らしさに比例します。
2025年11月、Xpengのアイアンロボットは、実はスーツを着た人間ではないかという憶測を中国のソーシャルメディア上で巻き起こした。そのデモンストレーションがあまりにも説得力があったため、創業者である何小鵬氏は、ロボットの胴体をステージ上で開いて内部の機構を見せ、そうではないことを証明した。これは、擬人化があまりにも成功したために、信頼の資産ではなく、信頼性の負債となってしまった例であり、人間向けのデザインにおける目標は、最大限のリアリズムではなく、分かりやすい信頼性であることを改めて示している。
人型形態が正しい工学的解決策である場合
上記はいずれも、人型形状が常に間違っているという主張ではありません。他の設計上の選択と同様に、機能仕様に基づいて妥当性を検証する必要があるという主張です。人型形状が真に優れた工学的解決策となる、明確で具体的な条件が存在するのです。
人間の身体のために構築されたインフラの中で活動する
ギル・プラットは、元DARPAロボティクスチャレンジプログラムマネージャーで、現在は トヨタ 研究所は、これを正確に次のように表現している。
構築された環境には、人間の身体に合わせて設計された物理的な機能が備わっており、その身体構造を共有するロボットは、環境をロボットに合わせて再設計する必要なく、それらの機能を直接利用できる。
階段、出入り口、はしご、手工具、車両制御装置、バルブハンドルなどはすべて、人間の手、足、手の届く範囲に合わせてサイズと形状が設計されている。車輪付きロボットは階段を上ることができない。人間サイズの手を持たないロボットは、標準的な電動ドリルを持ち上げることもできない。
これは、NASAのヴァルキリーの背後にある考え方と同じである。ヴァルキリーは、2013年のDARPAロボティクス・チャレンジのために開発されたもので、災害対応環境(例えば、損傷した原子力施設)は人間の居住者を想定して設計され、人間の道具が備え付けられており、大規模な再設計なしにそこで活動するには、人間と互換性のあるボディが必要であるという明確な前提に基づいている。これは、資金調達のための物語ではなく、文書化された要件分析によって人型ロボットの選択が裏付けられている、この分野では数少ない事例の一つであり、現在の投資サイクルよりも10年も前に開発されたものである。
プラット氏自身の注意書きも、この議論と併せて考慮する価値がある。彼はまた、現在のヒューマノイド開発の多くが、車輪に最適な平坦で専用に設計された工場フロアを対象としているのに、インフラストラクチャーの議論が実際に適用される真に人間が構築し、人間が道具を使う環境を対象としていないのは、いかに奇妙なことかを指摘している。
人間のデモンストレーションデータを活用する
2つ目の、より最近の議論は、これらのロボットがどこで稼働するかではなく、どのように訓練されるかに関するものである。
遠隔操作と模倣学習パイプラインでは、人間のオペレーターの動きをキャプチャしてロボットの制御ポリシーのトレーニングに使用しますが、人間のデモンストレーターの動きに似た運動学を持つロボットには、より直接的に応用できます。現在、いくつかの研究システムは、この前提に基づいて構築されています。デモンストレーションとロボット本体間のリターゲティングが少ないほど、特定の能力レベルに到達するために必要なデータが少なくなります。これはマーケティングではなく、実際に活発に行われている研究方向です。また、まだ大規模に実証されていません。形態が一致する模倣が、非ヒューマノイドプラットフォームからの適切にリターゲティングされたデモンストレーションよりも実際に汎化性能が高いかどうかは、未解決の経験的問題であり、プログラムがテストしている仮説として扱うべきであり、確定した結果として扱うべきではありません。 設計の方向性.
単一プラットフォーム経済論
投資家が特定の作業とは無関係に、特に人型ロボットを求める理由を最も明確に説明しているのは、ある機関投資家の分析が「凸性」と呼ぶ概念です。これは、ピッキング、キット化、機械操作、検査、一般的な資材運搬など、各作業に合わせて施設を再設計することなく、複数の作業に展開できる単一のロボットプラットフォームを指します。これは確かに経済的な論拠ですが、条件付きであり、自動的に実現するものではありません。操作能力が急速に向上し、遠隔操作データパイプラインが実際に汎用的なスキルを生み出し、ユニットコストが競争力を維持できるほど急速に低下することが前提となります。これらの条件がまだ満たされていない場合、特定の作業に特化したロボットは、より地味ながらも現時点では決定的な指標で優位に立ちます。それは、稼働開始までの期間が数ヶ月ではなく数日または数週間で済むこと、資本集約度が低いこと、そして継続的なサービス負担が低いことです。
ヒント: 人型ロボットプラットフォームの最も有力な導入理由は、以下の2つの条件が満たされる場合です。1つ目は、単に人が歩いているだけの工場フロアではなく、真に固定され、人間規模のインフラが整備されていること。2つ目は、単一のプラットフォームで、大量かつ反復的な作業ではなく、多様で変化する様々なタスクに対応できる必要があることです。プロジェクトがこれらの条件のうち1つしか満たさない場合、コスト、信頼性、導入期間の面で、通常は特殊な形状のロボットの方が人型ロボットよりも優れています。
例: ヴァルキリーの設計要件――バルブの操作、階段の昇降、人間の手工具の使用、ロボット向けに設計されていない施設内での移動――は、インフラ条件が満たされている典型的な例である。一方、固定コンベアと定義されたビン形状を持つ単一タスクの倉庫ピッキングセルは、そのセルの周囲の環境が一見「人間的」に見えても、インフラ条件が満たされていない典型的な例である。
ロボット形態を選択するための意思決定フレームワーク
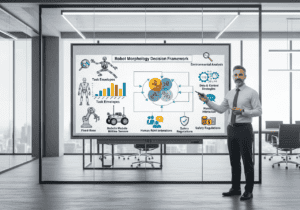
「このロボットは人型であるべきか」という問いは、材料の選択やアクチュエータのサイズ決定と同様の厳密さで答えることができる。ただし、この問いは、他の理由で選択されたボディプランを正当化するために用いられるのではなく、機械設計を開始する前に問われるべきである。
- 環境分析。 作業環境は、階段、出入口、手工具、車両など、人間の身体に合わせて完全に固定され、ロボットに合わせて再設計することが事実上不可能または非経済的なものなのか?それとも、車輪付きプラットフォームや固定式プラットフォームに合わせて容易に構築または変更できる、専用に設計された空間なのか?
- タスク範囲。 作業に必要なペイロード、精度、速度、到達距離はどの程度なのか、そしてアーム、ガントリー、自律移動ロボットといった特殊な機構は、これらの指標においてどの程度優れているのか。現在、固定位置で行う産業作業の大部分において、この比較では特殊なハードウェアが優位に立っている。
- データと管理戦略。 ロボットは主に人間の遠隔操作またはモーションキャプチャによるデモンストレーションに基づいて訓練されるのか、また、形態マッチングが、非人型プラットフォームからの高度に設計されたリターゲティングと比較して、この特定のタスクにおけるサンプル効率を大幅に向上させるという、仮説ではなく証拠はあるのか?
- インタラクションのコンテキスト。 そのロボットは、人々の目に触れる場所、あるいは人々と物理的に接触する場所で、信頼感や社会的受容が重要となるような役割を担って動作するのか。そして、一般的な人型ロボットではなく、そのような特定の状況における人間とロボットの相互作用に関する証拠は何を物語っているのか。
- 目標販売量における経済性。 稼働時間要件、メンテナンス、サービス負担を含めた総所有コストは、事業計画で実際に必要とされる処理量において、タスク固有の代替案と比較してどの程度になるのか?有利な時間当たりの労働コストの比較は、額面通りに受け取るのではなく、処理量に応じて調整する必要がある。
- 規制および安全性に関する手順。 脚式で動的にバランスのとれたプラットフォームは、同じ作業を行う静的に安定した車輪式ロボットとは異なる、より未成熟な安全認証経路を必要とするのか、また、そのコストと期間は予算に計上されているのか?
ヒント: ボディプランを決定する前に、6つの軸それぞれをシンプルな尺度で評価してください。実際には、環境分析と目標生産量における経済性の両方で高い評価を得た場合にのみ、ヒューマノイド形状が決定的に有利になります。つまり、人間が構築した固定環境と、多くの変化するタスクに対応できる単一のプラットフォームに対する真のニーズが組み合わさった場合です。それ以外の組み合わせでは、通常、特殊な形状の方が有利であり、ヒューマノイド形状をデフォルトにすると、優れたエンジニアリングの実践に必要な証明責任が逆転してしまいます。
使用例: 一般的な提案、つまり倉庫のトートピッキング用のヒューマノイドに対してフレームワークを実行します。環境分析:不十分。ほとんどの最新の倉庫は専用に設計されており、すでに移動ロボットに対応しています。タスク範囲:このタスクでは、車輪付きアームまたはガントリーが、現在のヒューマノイドよりもペイロード、速度、精度で優れています。データ戦略:わずかなメリット。トートピッキングは狭く明確に定義されたタスクであり、人間の形態を模倣した学習から明らかに恩恵を受けることはありません。インタラクションコンテキスト:無視できる程度。人間と向き合う社会的機能はありません。経済性:現在のヒューマノイドのスループットと単位コストは、大規模な専用ピッキングロボットと比較して不利です。フレームワークは明確な答えを返しますが、それはヒューマノイドではありません。まさにこれが、Boston DynamicsがAtlasを同じ仕事に向けるのではなくStretchを開発した理由です。
ロボットのボディの選択は設計上の決定であり、デフォルトではない。
人型ロボットという形態は、決して間違いではない。NASAのヴァルキリー、アジリティ社のデジット、そして汎用的な操作を目指す模倣学習研究は、いずれも正当で理にかなった利用例である。
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
間違いは、ロボットの外観に関するデフォルトの答えとして人間の身体を扱っていることにある。実際には、それは数ある設計ソリューションの一つに過ぎず、特定の検証可能な条件の組み合わせの下でのみ正しいものなのだ。
経済的に変更できない、真に人間の身体を中心に構築されたインフラ、そして単一の大量反復作業ではなく、多様なタスクを一つのプラットフォームでカバーできる必要性が真に求められている。
現在ヒューマノイドロボットに提案されているタスクのほとんど(固定位置での製造、高スループットのピッキング、単一目的のマテリアルハンドリングなど)では、この組み合わせは成り立たず、エンジニアリングデータもそれを明確に示しています。既存のタスク特化型ハードウェアは、ペイロード、精度、速度、コスト、信頼性において、多くの場合、桁違いに優れています。このカテゴリーの現在の評価額は、出荷済み、契約済み、商用展開済みのユニットを数桁上回っており、この差は、あらゆる技術仕様と併せて検討する価値のある市場シグナルです。
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
よくある質問
「ヒューマノイド」と「アンドロイド」の実際の違いは何ですか?
ヒューマノイドロボットとは、胴体、両腕、通常は両脚または脚に相当する基部など、人間とよく似た身体構造を持ち、外観ではなく機能性を重視して作られたロボットのことです。アンドロイドはさらに一歩進んで、人間と視覚的にも行動的にも区別がつかないことを目指します。これは、機械的な問題に加えて、外見や表情、顔の動き、微表情といった、表面的な問題や材料科学的な問題も伴います。現在市販されているプラットフォームのほとんどは、Optimus、Digit、Atlasなど、アンドロイドを目指すものではないヒューマノイドです。XpengのIronは、アンドロイドレベルのリアリズムを目指している数少ないロボットの1つであり、まさにそれが信頼性をめぐる論争を引き起こした原因となっています。
なぜロボットハンドは、脚よりも一貫して設計が難しいのでしょうか?
人間の手は、握りこぶしに収まるほどの小さな筐体の中に、およそ27の自由度を持ち、触覚センサーを備え、力強い把持とサブミリメートル単位の精密な把持の両方が可能です。その機能のほんの一部を再現するだけでも、小型で高トルクのアクチュエータ、腱やギア、力覚センサーを、小さくて軽量な筐体に多数組み込む必要があります。これは、より広い空間と少ない接触点を持つ脚に比べて、はるかに制約の多い設計上の課題です。そのため、ほとんどのヒューマノイドプラットフォームは、脚の高度な機能に比べて、未だに駆動力の低いグリッパーや簡略化された手を搭載して出荷されているのです。
人型ロボットは実際にどのようにしてタスクを実行するように学習されるのでしょうか?
主に2つのパイプラインが主流となっている。1つはシミュレーションにおける強化学習で、数百万回の仮想試行でポリシーを訓練し、それをハードウェアに転送する。もう1つは遠隔操作またはモーションキャプチャされた人間のデモンストレーションからの模倣学習で、人間のオペレーターがタスクを実行し、ロボットのポリシーがそれを再現するように学習する。ほとんどの本格的なプログラムは、移動とバランスにはシミュレーション、操作には遠隔操作データというように、両方を組み合わせている。なぜなら、現状ではどちらのパイプラインも単独では信頼性の高い汎用的な動作を生成できないからである。
「シミュレーションと現実のギャップ」とは何ですか?そして、なぜそれが特に脚式ロボットに大きな影響を与えるのでしょうか?
これは、シミュレーションで訓練されたポリシーが、現実世界のモデル化されていない摩擦、アクチュエータのバックラッシュ、センサーのノイズ、および接触ダイナミクスに遭遇したときに発生するパフォーマンスの低下です。脚による歩行は、バランスが正確かつ急速に変化する地面との接触力に依存しているため、この影響を特に受けやすく、これらの接触力を正確にシミュレートすることは非常に困難です。モデル化された足の摩擦のわずかな不一致が、安定した歩行と、訓練では発生しなかった転倒との差を生む可能性があります。
ヒューマノイドロボットを対象とした安全基準や認証機関は既に存在するのでしょうか?
包括的とは言えません。産業用ロボットアームは、ISO 10218や協働ロボット規格ISO/TS 15066といった成熟した規格でカバーされており、車輪型AMRはISO 3691-4の対象となっていますが、移動可能で動的にバランスが取れた人間サイズの二足歩行ロボットは、規制上のギャップを埋めるために標準化団体が積極的に取り組んでいる段階です。複数のメーカーが、専用規格が整備される前に試験導入を通じて事実上の安全対策を確立しており、これは早期導入企業にとって商業的なリスクとなっています。
自律型ヒューマノイドロボットが作業員に怪我を負わせた場合、法的責任は誰にあるのか?
これは実に未解決の問題であり、管轄区域によって異なりますが、一般的には、故障の原因が設計上の欠陥、ソフトウェアのエラー、または不適切な現場安全手順のいずれに起因するかに応じて、機器メーカー、ソフトウェアまたはAIプロバイダー(メーカーと別会社の場合)、導入したシステムインテグレーター、および運用施設の間で責任が分担されます。確立された法的判例がないことが、大手産業顧客が慎重な姿勢を取り、契約上の補償を提供するベンダーを好む理由の一つとなっています。
人型ロボットには、カメラ以外にどのようなセンサーが必要でしょうか?
機能するヒューマノイドには、固有受容感覚(各アクチュエータにおける関節位置とトルクの感知)、バランスを保つための慣性計測装置、接触イベントを検出するための手首または足部の力覚/トルクセンサー、そしてますます高度化する手の触覚感知機能が必要です。視覚はAIの物語を牽引するため、世間の注目を最も集めますが、実際にロボットを直立させ、扱っているものを押しつぶさないようにするのは、固有受容感覚と力覚のスタックです。
人型ロボットの実際の重量はどれくらいなのか、そしてなぜそれがそれほど重要なのか?
現在のプラットフォームの重量は約35~80キログラムで、脚式ロボットでは、足首より上のすべての重量を、一歩ごとに積極的にバランスを取り、加速し、減速する必要があるため、質量が特に重要になります。車輪式ロボットとは異なり、車輪式ロボットでは、質量が増えても、転倒を防ぐための制御帯域幅を増やす必要はなく、主に移動に必要なトルクを増やすだけで済みます。これが、ヒューマノイドロボットの設計において軽量化が、効率性だけでなく安定性の要件でもある理由です。
具体的な数値で言うと、歩行は転がるのと比べてどれくらい多くのエネルギーを消費するのでしょうか?
脚式移動は、通常、車輪式移動に比べてキログラムメートルあたりのエネルギー消費量が数倍多くなります。これは、継続的なバランス調整と歩行時の上下運動の両方が、車輪が地面に接触している場合に消費しないエネルギーを消費するためです。車輪はモーターのトルクをほぼ直接的に前進運動に変換するからです。このエネルギー差こそが、同等のバッテリー質量の場合、脚式プラットフォームの稼働時間が車輪式プラットフォームよりも短い直接的な機械的理由です。
ロボットの器用さを測定するための、標準的で比較可能な方法はありますか?
産業用兵器におけるペイロードや再現性のように標準化されているわけではない。研究者は、ブロック積み上げ作業、穴へのペグ挿入、布や変形可能な物体の操作といったベンチマークを用いてシステムを比較するが、データシートの仕様に相当する業界全体で合意された指標は存在しない。そのため、ベンダーの技術力に関する主張を直接検証したり比較したりすることは困難であり、評価の際にベンダーに強く問い詰めるべき課題となっている。
独立系アナリストは、ヒューマノイドロボットが特定のタスクに特化した自動化システムに対して、現実的にどの程度のコスト競争力を持つと予想しているのだろうか?
最も有力な予測では、特殊ロボットとのコスト面での大幅な同等性は、早くても2030年代前半から中頃になると見込まれている。ただし、そのためにはアクチュエータのコストが現在の水準から50~70%程度低下し、操作の信頼性が大幅に向上する必要がある。しかし、これらはいずれも現時点では大規模な実証がなされていない。短期的な商業的実現可能性は、汎用的な労働力代替ではなく、インフラの互換性や単一プラットフォームといった利点が既に当てはまる限られた作業分野に集中すると予想される。
脚式ロボットが電源を失ったり、走行中に緊急停止を余儀なくされたりした場合、何が起こるのでしょうか?
これは、この分野における最も難しい未解決問題の一つです。動的な歩行中に制御不能な電力喪失が発生すると、制御不能な転倒の危険性があるため、ほとんどのプラットフォームは、電力を完全に遮断する前に静的に安定したしゃがみ姿勢または着座姿勢に到達しようとする「安全停止」動作を実装しており、一部の研究プラットフォームは、バックアップとして、ロック可能な関節などの受動的な機械的フェイルセーフを検討しています。車輪型および履帯型ロボットには、この問題は全くありません。電力が失われても、その場で停止するだけです。
ネットワーク接続されたヒューマノイドロボットは、重大なサイバーセキュリティリスクとなり得るだろうか?
はい、そしてそれは安全ケージの後ろにある固定式の産業用アームとは根本的に異なるリスクプロファイルを持っています。侵害されたヒューマノイドは、施設内にカメラとマイクを備えた移動可能で物理的に機能するアクチュエータであるため、セキュリティ侵害は単なるデータの問題ではなく、物理的な安全性と産業スパイの問題になります。クラウドベースのフリート管理と遠隔操作チャネルに接続されたフリートを展開するベンダーは、事実上、企業のサイバーセキュリティ境界を工場の現場にまで拡張しており、いくつかの産業用購入者は、リスク評価でこれを考慮に入れ始めたばかりです。
関連概念と技術
- 視覚・言語・行動(VLA)モデル: RT-2や図のHelixのような、カメラ入力と自然言語による指示を単一のネットワーク内でロボットの関節コマンドに直接マッピングする基礎モデルのクラス。
- 捕捉点/動きの発散成分: 脚式ロボットが運動量を止めるために次にどこに足を置かなければならないかを追跡するバランス計画理論であり、純粋なゼロモーメントポイント制御よりも高速な代替手段として使用される。
- 脚式移動のためのモデル予測制御: ロボットが歩行または操作中にバランスを保つために、各タイムステップで短期的な動的問題を継続的に再解決する最適化ベースの制御アプローチ。
- 準直接駆動アクチュエータ: 低い減速比を用いたジョイント設計により、モーターを機械的に出力部に近い位置に保ち、高減速比アクチュエータでは失われる逆駆動性と力感知機能を維持する。
- シリーズ弾性アクチュエータ: モーターと出力の間に意図的にバネ要素を設けた関節アクチュエータは、位置精度を多少犠牲にする代わりに、耐衝撃性と固有の力測定能力を備えている。
- 可変剛性アクチュエータ: アクチュエータは、自身の機械的コンプライアンスをリアルタイムで調整できるため、ロボットは精密作業時には剛性を保ち、安全な人間との接触時には柔軟性を保つことができる。
- 調和歯車駆動装置とサイクロイド歯車駆動装置: 高トルクを人型ロボットの四肢に必要なコンパクトな関節ハウジングに収めるために、競合する2つの高減速比・低バックラッシュのギアボックス構造が用いられている。
- ドメインランダム化: 摩擦や質量などの物理パラメータを意図的に変化させながら訓練を行うシミュレーション訓練手法。これにより、実際のハードウェアに展開した際に、ポリシーの汎化性能が向上する。
- 異文化間学習: Open X-Embodimentデータセットを例にとり、様々なロボット本体に分散されたデモンストレーションデータを用いて単一の制御ポリシーをトレーニングすることで、プラットフォームごとに必要なデータ量を削減する。
- 行動のクローン作成: 模倣学習の最も単純な形態であり、報酬信号なしに、記録された人間または遠隔操作された動作シーケンスを直接再現するようにポリシーを訓練する。
- ROS 2: ロボットソフトウェアにおける主要なオープンソースミドルウェア標準であり、ほとんどのヒューマノイドロボットおよび産業用ロボットのスタックが構築される基盤となるメッセージングおよびドライバフレームワークを提供する。
- 触覚皮膚センシング: GelSightなどのカメラベースまたは静電容量式センサーアレイは、ロボットハンドに、力覚/トルクセンサー単体よりも人間の指先の感度に近い分散型触覚フィードバックを提供する。
- 腕全体の操作: ロボットの先端部だけでなく、前腕部や胴体の表面も利用して、大型または扱いにくい物体を安定させたり移動させたりする操作戦略。
- 柔軟性があり、かつ作動が不十分なグリッパー: 自由度よりもアクチュエータの数を少なくしたグリッパー設計により、精密な制御を必要とせず、機械的な柔軟性によって受動的に物体の形状に適合させることができる。
- サービスとしてのロボット: Agility RoboticsがGXOで採用している商用モデルで、顧客はハードウェアを直接購入するのではなく、ロボットの稼働時間や処理能力に応じて料金を支払うことで、信頼性に関するリスクを製造業者に転嫁する。
- 速度と分離の監視: 固定式の安全柵に頼るのではなく、周囲の作業員との距離をリアルタイムで感知し、それに基づいてロボットの速度を動的に減速または停止させる協働ロボットの安全技術。
- 人間とロボットの引き継ぎプロトコル: ロボットが物を落としたり衝突したりすることなく、人に物を渡したり受け取ったりするために必要なタイミング、把持力、動作の合図を研究する、HRI(人間とロボットのインタラクション)に関する専門研究分野。
- 群ロボットとモジュール型ロボット: 単一の汎用ヒューマノイドに代わる建築的な選択肢として、単一のプラットフォームがすべてをこなすのではなく、多数のシンプルで安価な、特定のタスクに特化したユニットが連携して動作する方式を採用する。
人型ロボットに関する外部リンク
(リンクにカーソルを合わせると、コンテンツの説明が表示されます)