Entro la metà del 2026, la robotica umanoide è diventata una delle categorie di hardware più capitalizzate e una delle meno esaminate in termini di merito ingegneristico. Mettiamo a confronto le cifre degli investitori con l'effettiva diffusione: Bank of America Global Research stima che le spedizioni totali di robot umanoidi nel 2025 saranno di circa 18.000 unità in tutto il mondo. Le previsioni a lungo termine di Morgan Stanley prevedono un miliardo di umanoidi in servizio entro il 2050. Questo divario – quasi cinque ordini di grandezza tra la situazione attuale della categoria e quella prevista dai suoi sostenitori più ottimisti – vale la pena di essere tenuto come punto di riferimento prima di valutare qualsiasi singola azienda. tabella di marcia, o qualsiasi singola decisione progettuale.
Questo articolo non vuole essere una critica ai robot umanoidi. È una critica alla scelta del corpo di un robot secondo le modalità prevalenti sul mercato attuale: innanzitutto, basandosi su supposizioni o sulla fattibilità finanziaria, e definendone la funzione solo in seguito, per seguire i film di fantascienza o i cliché.
Il principio secondo cui la forma segue la funzione è una disciplina antica e semplice, che la robotica continua a ignorare.
Quello che segue analizza in quali casi la forma umanoide si rivela appropriata, in quali no, e come distinguere le une dalle altre prima di procedere con un progetto.
Come pensiero finale dell’introduzione, già nel 2014, il film “Ex MachinaIl libro di Alex Garland ha esplorato, tra gli altri argomenti relativi all'IA, l'aspetto estremamente umano dei robot:
Lo stato attuale della robotica umanoide: numeri contro narrazione.
Disclaimer: Argomento in rapida evoluzione e in continuo aggiornamento! Verificate e aggiornate tutti i dati prima di utilizzarli.
L'unica azienda con una vera e propria implementazione commerciale a contratto, non un progetto pilota finanziato dal produttore del robot, non una dimostrazione, è Agility Robotics. Il suo robot Digit opera nell'ambito di un accordo pluriennale "robot-as-a-service" con l'operatore logistico GXO e ha superato le 100.000 casse movimentate in un magazzino operativo reale nel novembre 2025. Tesla, nonostante il maggiore impegno di capitale nella categoria, si ferma al secondo trimestre del 2026. spese in conto capitale di 5,79 miliardi di dollari, in aumento del 142% su base annua, a fronte di un flusso di cassa libero negativo — non aveva spedito alcuna unità commerciale di Optimus a metà del 2026. Le prime unità uscite dalla sua linea di produzione sono state destinate a un programma interno di ricerca e sviluppo o a dimostrazioni, non ai clienti.
Quanto costa effettivamente costruire un umanoide?
Le analisi dettagliate dei componenti spiegano gran parte del divario tra le ambizioni e la commercializzazione del prodotto. Gli attuatori, ovvero i motori lineari e rotativi che azionano le articolazioni, rappresentano oltre la metà del costo totale dei materiali nei progetti attuali. A bassi volumi, i singoli attuatori ad alta coppia costano dai 500 ai 2.000 dollari ciascuno; un umanoide a corpo intero ne richiede dai 20 ai 40. L'obiettivo dichiarato da Tesla di un costo per attuatore compreso tra 100 e 300 dollari su larga scala non è stato ancora dimostrato da nessuna azienda in fase di produzione (finora; ma, in base alla nostra esperienza nell'analisi del valore, ci crederemmo – se si riuscisse a reperire una quantità sufficiente di metalli rari per i magneti).
| Piattaforma | Creatore | Listino / prezzo stimato | Carico utile | Stato di avanzamento del progetto, metà 2026 |
|---|---|---|---|---|
| Ottimo | Tesla | Non in vendita; solo per uso interno. | ~20 kg (dichiarati) | Nessuna unità commerciale spedita |
| Figura 03 | Figura AI | Non venduto; concesso in locazione ai soci | 20 kg (totale) | Flotta pilota presso BMW Spartanburg |
| Neo | 1X Technologies | Circa 20.000 dollari (consumatore) | Non pubblicato | Passaggio dall'uso domestico a quello industriale (accordo con EQT, fino a 10.000 unità) |
| Digit | Robotica Agile | RaaS, non venduto direttamente | 16 kg | Contratto commerciale pluriennale con GXO |
| Atlas (elettrico) | Boston Dynamics / Hyundai | Non in vendita; Ricerca e sviluppo e progetti pilota | Non pubblicato | L'avvio della produzione in fabbrica è previsto per il 2028. |
| Apollo | Apptronic | Non venduto; piloti | 25 kg | Pilotaggio all'interno degli stabilimenti Mercedes-Benz |
| G1 | Unitree | Da 13.500 a 74.000 dollari a seconda della fascia di prezzo. | 2–3 kg | Spedizione a sviluppatori e ricercatori |
Consiglio da professionista: Quando un fornitore cita un "implementazione", ponetevi tre domande prima di considerarla una prova di maturità. Si tratta di un contratto commerciale a pagamento o di un progetto pilota finanziato dal produttore del robot? I dati relativi al tempo di funzionamento e al tempo di attività sono registrati in modo indipendente? Quale frazione dell'attività dimostrata è stata eseguita a distanza anziché in modo autonomo? (Figura: streaming live di 81 ore) ordinamento Il pacchetto rappresenta un autentico risultato ingegneristico — un funzionamento continuo su un singolo compito con circa un prelievo ogni tre secondi — ma un'analisi obiettiva mostra affidabilità su un compito specifico, non competenza generale, e una verifica indipendente dei registri degli interventi è comunque necessaria prima di trarre conclusioni più ampie.
La forma segue la funzione: il principio che la robotica continua a saltare
«La forma segue sempre la funzione» è il principio architettonico di Louis Sullivan del 1896, successivamente adottato – e spesso trasformato in dogma – anche nel design industriale e di prodotto. La versione utile di questo principio non è «la forma è irrilevante» o «vince sempre la forma più efficiente». È più circoscritta e rigorosa: la forma dovrebbe derivare da una funzione chiaramente definita, non essere presupposta a priori e giustificata in seguito.
Nella maggior parte dei casi attuali, il settore della robotica umanoide procede al contrario: il progetto del corpo viene definito per primo, perché è finanziabile e perché la categoria degli "umanoidi per uso generale" è già ben compresa dagli investitori, mentre la funzione viene elaborata in seguito, progetto per progetto, compito per compito.
Applicare correttamente il principio a un robot significa specificare la funzione a più livelli prima di scegliere il corpo:
- Funzione di compito — il lavoro fisico da svolgere: carico utile, precisione, portata, velocità, ciclo di lavoro.
- Funzione ambientale — the physical space the robot dovere operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- Funzione dati e controllo — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- Funzione di interazione — se il robot debba essere leggibile, affidabile o socialmente accettabile per le persone che lavorano al suo fianco o che ne usufruiscono, e in quale contesto specifico.
- Funzione economica — costo unitario obiettivo, oneri di manutenzione e tempo di attività richiesto al volume effettivamente necessario per il business case.
Una planimetria che ottiene un buon punteggio rispetto a una di queste funzioni e uno scarso rispetto alle altre è un compromesso di design spacciato per una scelta di design.
Vale la pena adottare un quadro teorico accademico più rigoroso: il calcolo morfologico, sviluppato da Rolf Pfeifer e Josh Bongard e ormai standard nella ricerca sull'intelligenza artificiale incarnata, sostiene che il corpo fisico di un agente svolge parte del lavoro computazionale necessario per un comportamento intelligente, non solo il suo software di controllo. In quest'ottica, copiare la morfologia umana non è automaticamente un errore: può essere un modo legittimo per ereditare, gratuitamente, un'enorme quantità di struttura fisica e comportamentale che l'evoluzione e secoli di infrastrutture costruite hanno già ottimizzato per un corpo dalla forma simile alla nostra. L'errore sta nel considerare tale eredità come automatica anziché acquisita: presumere che il beneficio si applichi al proprio compito senza verificarlo.
Mancia: scrivere la funzione come una specifica di cinque righe — compito, ambiente, pipeline di dati, interazione, economia — prima di un singolo meccanico revisione del progetto Succede. Se sia l'ambiente che l'interazione ottengono punteggi bassi o sono irrilevanti per il lavoro, è molto probabile che si tratti di un robot specifico per un compito, non di un umanoide, a prescindere da come sia formulata il resto delle specifiche.
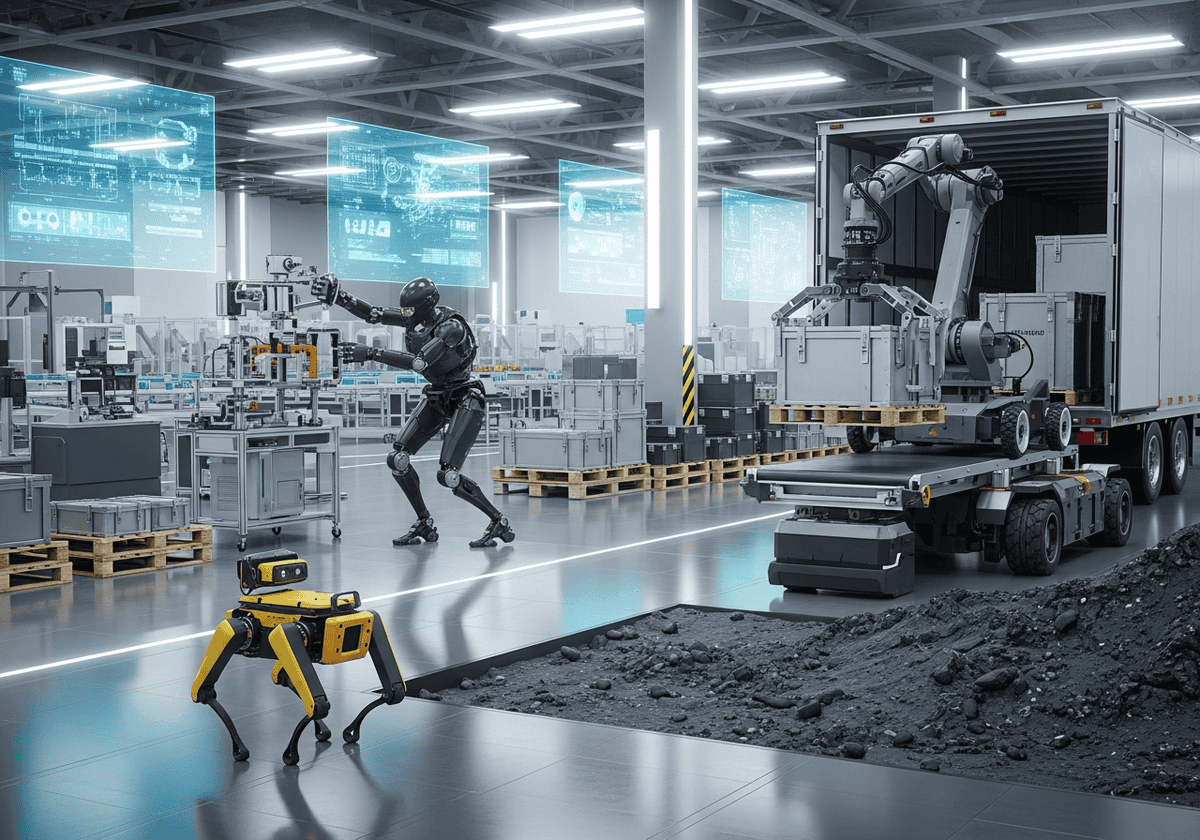
Esempio: Boston Dynamics non è confluita in un unico progetto di carrozzeria:
- Spot, un quadrupede, è stato creato per lavori di ispezione su terreni industriali irregolari, dove le zampe battono le ruote e quattro zampe battono due per la stabilità statica.
- Stretch, un braccio robotico su ruote, è stato costruito specificamente perché una forma umanoide era stata giudicata inadatta allo scarico dei rimorchi per il trasporto merci: un compito ripetitivo e a geometria fissa che premia una base ampia e stabile e una pinza progettata appositamente, piuttosto che una mobilità generica.
- Atlas, un bipede, esiste per una funzione ancora diversa: la ricerca sulla manipolazione dinamica e multiuso, dove le gambe sbloccano capacità che le ruote, per loro natura, non possono offrire.
Tre funzioni, tre carrozzerie, da un'unica azienda con la competenza ingegneristica necessaria per realizzarle tutte.
Le argomentazioni ingegneristiche contro la forma umanoide predefinita
Per gran parte dei lavori attualmente proposti ai robot umanoidi – compiti di produzione a posizione fissa, prelievo ad alta produttività, pallettizzazione – il confronto con l'hardware esistente specifico per tali compiti non è neanche lontanamente paragonabile.
| Metrico | Braccio robotico industriale | Robot umanoide attuale |
|---|---|---|
| Carico utile | 3–800 kg | 5–20 kg per braccio |
| Velocità del punto centrale dell'utensile | Fino a 15 m/s | 0,5–2 m/s (corpo intero) |
| Ripetibilità | ±0,02–0,05 mm | ±1–5 mm |
| Costo del sistema | Da 20.000 a 300.000 dollari e oltre | $50.000–$250.000+ |
I bracci robotici industriali offrono una capacità di carico da 40 a 160 volte superiore, una velocità da 7 a 30 volte maggiore e una ripetibilità da 20 a 250 volte superiore rispetto a un umanoide attuale, a un costo di sistema comparabile o inferiore. Per un compito che un braccio robotico industriale è già in grado di svolgere – e la maggior parte delle attività di produzione a posizione fissa rientrano in questa categoria – un umanoide non rappresenta una soluzione più avanzata. È piuttosto una soluzione più costosa, meno precisa e meno affidabile, con un design più costoso.
L'equilibrio non è una funzione gratuitaUna base su ruote è staticamente stabile per sua stessa natura: basta rimuovere l'alimentazione e non si ribalta. La stabilità di un robot bipede è dinamica e calcolata continuamente: tramite il classico controllo a punto zero o i controllori per tutto il corpo basati sull'apprendimento per rinforzo, che si sono affermati negli ultimi anni. Sangbae Kim del MIT lo ha chiarito: l'apprendimento per rinforzo ha risolto gran parte dei problemi di locomozione bipede, ma l'hardware – un sistema di attuazione propriocettiva ad alta larghezza di banda – doveva esistere prima che gli algoritmi avessero qualcosa su cui lavorare. Si tratta di oltre un decennio di ingegneria del controllo, frutto di anni di duro lavoro, che una piattaforma su ruote o quadrupede semplicemente non deve affrontare, e ciò si riflette direttamente sull'affidabilità, sulla complessità della progettazione per il recupero dalle cadute e sul percorso di certificazione di sicurezza che un robot a gambe deve seguire, a differenza di un AMR staticamente stabile. | La barra di uptimeI clienti del settore manifatturiero richiedono in genere un tempo di attività del 99,99% dalle apparecchiature di produzione, poiché i fermi linea costano decine di migliaia di dollari al minuto. Le piattaforme a gambe non sono ancora adatte per le attività generiche. Il Digit di Agility funziona per circa 90 minuti con una carica, con un tempo di ricarica a caldo di 9 minuti e una riserva obbligatoria di 60 minuti integrata specificamente per evitare interruzioni di corrente durante l'utilizzo: un'ammissione tacita che l'autonomia è un vincolo stringente, non un errore di arrotondamento, per un design bipede. Lo Stretch su ruote di Boston Dynamics, al contrario, funziona per 16 ore con una carica: oltre quattro volte l'autonomia, perché non consuma energia per il calcolo continuo dell'equilibrio e non ha lo stesso numero di attuatori. |
La matematica del throughput spesso citata a ritroso
A prima vista, il confronto dei costi orari tra robot umanoidi e lavoro umano sembra favorevole: circa 9-10 dollari all'ora, costo ammortizzato per un robot, contro i 22-45 dollari all'ora di lavoro umano a pieno carico negli Stati Uniti. Un confronto equo, tuttavia, deve includere la produttività, non solo la tariffa oraria. Un magazziniere umano movimenta in genere 60-80 contenitori all'ora; gli attuali robot umanoidi ne movimentano 30-50. Una volta considerata la produttività, il vantaggio effettivo in termini di costo per contenitore si riduce notevolmente e, con i prezzi unitari attuali di 150.000-250.000 dollari, la situazione può addirittura ribaltarsi completamente.
Mancia: Prima di specificare una piattaforma bipede o umanoide, eseguite un test che sia a tutti gli effetti un test "a ruote". Modellate lo stesso compito su un'alternativa con ruote o base fissa, quantificate il carico utile, la velocità, la precisione, il costo e la differenza di tempo di funzionamento, e richiedete all'umanoide di superare tali specifiche, anziché essere semplicemente tecnicamente in grado di svolgere il lavoro.
Sebbene alcune dimostrazioni impressionanti e nuove "Olimpiadi robotiche" o simili stiano guadagnando popolarità, la DARPA Robotics Challenge del 2015 rimane un rigoroso esame pubblico post-mortem sull'affidabilità dei robot umanoidi in condizioni reali. Tra le lezioni apprese dai team stessi si annoverano: i robot non utilizzavano regolarmente i supporti fisici nelle vicinanze che avrebbero impedito le cadute; il recupero dalle cadute doveva essere progettato fin dall'inizio perché le strutture con baricentro alto rendevano inaffidabile il recupero senza assistenza; e le interruzioni di rete, deliberatamente incluse nelle finali, dovevano essere previste come una normale condizione operativa piuttosto che come un caso limite. La conclusione generale dei team – che il settore necessitava di molta più enfasi sull'affidabilità in condizioni non controllate rispetto alle dimostrazioni e alle simulazioni – risale a oltre un decennio fa e rimane un valido punto di riferimento per valutare quanto sia realmente cambiato da allora.
Design alternativi: cos'altro oltre alle gambe?
La dicotomia "umanoide o no" è di per sé troppo restrittiva. Bipedi e quadrupedi rappresentano due rami di uno spazio progettuale molto più ampio, e la maggior parte di questo spazio è meccanicamente più semplice, più economico e già collaudato in produzione. Prima di optare per un tipo di gambe, indipendentemente dal numero, vale la pena esaminare le altre opzioni disponibili e i relativi vantaggi:
| Progetto | Meccanismo | Dove vince | Compromesso contro le gambe | Esempio concreto |
|---|---|---|---|---|
| Base con ruote | Trazione differenziale o ruote omnidirezionali (mecanum) | Pavimenti piani o inclinati: magazzini, ospedali, uffici, corridoi di fabbrica | Impossibile salire le scale o superare marciapiedi alti senza modifiche infrastrutturali | Boston Dynamics Stretch; la maggior parte degli AMR da magazzino (Locus Robotics, 6 River Systems) |
| Cingolato / cingolo da carro armato | La pista continua distribuisce il carico su un'ampia area di contatto | Macerie, fango, sabbia, neve, demolizioni e siti disastrati | Velocità massima inferiore, costo energetico per metro più elevato, usura della pista | Robot PackBot e TALON per la bonifica di ordigni esplosivi; macchine edili cingolate |
| Ibrido ruota-gamba | Ruote montate all'estremità delle gambe articolate | Terreno misto: rotola su terreno pianeggiante, solleva una ruota per superare un ostacolo | Meccanicamente complesso; spesso richiede ancora un controllo attivo dell'equilibrio. | ANYmal su ruote (ANYbotics); Handle (piattaforma di ricerca Boston Dynamics) |
| Sospensione a bilanciere | Il collegamento meccanico passivo mantiene tutte le ruote a terra senza bisogno di bilanciamento attivo. | Terreno roccioso e irregolare dove non è disponibile o economicamente accessibile un sistema di calcolo dell'equilibrio in tempo reale. | Altezza degli ostacoli limitata, bassa velocità | I rover Curiosity e Perseverance della NASA su Marte. |
| Braccio o portale a base fissa | Manipolatore fisso o montato su rotaia, senza alcun tipo di locomozione. | Attività ripetitive a posizione fissa: saldatura, assemblaggio, pallettizzazione | Mobilità nulla; il lavoro deve essere portato al robot tramite un nastro trasportatore o un AGV separato. | Bracci industriali standard a sei assi; robot a portale aereo sulle linee di produzione |
| Robot parallelo azionato da cavi | I cavi motorizzati posizionano un effettore finale su un ampio volume di lavoro | Attività su larga scala con carico utile moderato su un'ampia area: prelievo in magazzino, stampa di grande formato | Non adatto a carichi pesanti o a un controllo preciso della forza; necessita di un telaio di supporto rigido. | Il sistema di distribuzione di generi alimentari di Ocado basato su griglia e robot |
| Esapode / a più zampe (6 o più) | Più zampe di un quadrupede, sempre con almeno tre a contatto con il terreno. | Terreni estremamente irregolari che richiedono stabilità statica intrinseca a bassa velocità, come ad esempio l'ispezione di tubi o scafi. | Lento, con più attuatori e massa di un quadrupede | Piattaforma di ricerca ATHLETE della NASA; robot industriali esapodi per la perforazione di condotte. |
| Robot morbido o continuo a forma di serpente. | Nessuno scheletro rigido; il corpo stesso si piega e si allunga | Spazi ristretti o irregolari: tubature, strutture crollate, accessi medici minimamente invasivi | Carico utile e velocità molto bassi | Robot serpente per la ricerca e il salvataggio (Carnegie Mellon Robotics Institute); robot per il continuum medico |
| Aereo (multirotore o ad ala fissa) | Volo a propulsione, senza contatto con il suolo. | Ispezione, mappatura e consegna a distanza o in quota. | Capacità di carico utile e tempo di esecuzione molto limitati; nessuna capacità di manipolazione significativa. | Ispezione di torce di combustione, torri e linee elettriche tramite droni. |
| ROV/AUV sottomarino | Azionato da propulsori, controllato dalla galleggiabilità | Ispezioni sottomarine, manutenzione di condotte e scafi. | Ambito operativo completamente diverso; non si tratta di un'alternativa terrestre. | ROV per l'ispezione di condotte sottomarine |
| Logoro esoscheletro | Non si tratta di un corpo robotico autonomo; potenzia il corpo di un operatore umano. | Compiti che richiedono giudizio umano e forza o resistenza aggiuntive: sollevamento di carichi pesanti, lavoro prolungato sopra la testa | Richiede la presenza costante di un operatore umano; non è una soluzione per la gestione della manodopera. | Sarcos Guardian XO; esoscheletri industriali Ekso Bionics |
La stabilità statica vince per impostazione predefinitaOgni robot a ruote o cingolato presente in questo elenco condivide un vantaggio che è facile sottovalutare perché non ha alcun costo: la stabilità statica. Una base a ruote o cingolata non esegue alcun calcolo per evitare di ribaltarsi; semplicemente non può ribaltarsi durante il normale funzionamento. Questo elimina un'intera categoria di software di controllo, un'intera categoria di modalità di guasto e, nella maggior parte delle giurisdizioni, un'intera categoria di certificazione di sicurezza che i robot a gambe devono ancora ottenere. Quando il terreno è pianeggiante o può essere ragionevolmente reso pianeggiante, questo vantaggio da solo è solitamente sufficiente a risolvere la questione progettuale prima ancora di confrontare carico utile, velocità o costi. | I progetti ibridi esistono per un motivoLe sospensioni ibride ruota-gamba e quelle a bilanciere-carrello occupano una posizione intermedia per un motivo ben preciso: alcuni ambienti sono prevalentemente pianeggianti con ostacoli occasionali, oppure troppo irregolari per un bilanciamento attivo in tempo reale, ma non così irregolari da impedire l'utilizzo di meccanismi passivi. Un rover planetario non può fare affidamento su un calcolo continuo del bilanciamento tramite collegamento radio e non può permettersi la massa di una sospensione attiva completa, quindi un sistema passivo a bilanciere-carrello svolge il suo compito senza l'ausilio dell'elettronica. Un robot da magazzino che occasionalmente incontra un dislivello su una banchina di carico o un marciapiede basso non necessita di locomozione bipede per superarlo; una ruota in grado anche di sollevare e scavalcare rappresenta un investimento ingegneristico molto minore. |
A volte la risposta è nessuna mobilità, oppure nessun robot.
Due delle voci nella tabella sopra sono facili da trascurare proprio perché poco appariscenti. Come evidenziato nel capitolo precedente, un braccio o un portale a base fissa rappresentano spesso la soluzione ideale per compiti ripetitivi e a posizione fissa, e il problema della mobilità viene risolto separatamente, e in modo più economico, portando il lavoro al robot tramite un nastro trasportatore o un semplice AGV, anziché integrare la mobilità nel manipolatore stesso. Inoltre, un esoscheletro indossabile è una valida alternativa alla costruzione di un robot: risolve i limiti di forza o resistenza mantenendo intatte le capacità di giudizio, la destrezza e la consapevolezza situazionale dell'essere umano, a una frazione del costo ingegneristico di una piattaforma autonoma. Nessuno dei due dovrebbe figurare accanto a un robot umanoide, ma entrambi lo superano regolarmente in termini di costi, affidabilità e tempi di implementazione per lo specifico compito a cui sono destinati.
Mancia: Prima di valutare il numero di gambe, è necessario sottoporre l'ambiente a un semplice test di stabilità statica: la superficie operativa può essere ragionevolmente appiattita o resa più inclinata? In caso affermativo, un design con ruote o cingoli dovrebbe essere l'ipotesi predefinita, e il numero di gambe, indipendentemente dal tipo, deve essere giustificato in base a tale scelta. I design con gambe dovrebbero essere riservati ai terreni che non possono essere effettivamente appiattiti, resi più inclinati o modificati in altro modo, un insieme di ambienti più ristretto rispetto a quanto presuppone la maggior parte dei progetti di robot umanoidi.
Esempi: La flotta di magazzini di Amazon si basa su robot mobili autonomi (AMR) su ruote e bracci fissi, non su gambe, perché le sue strutture sono state progettate appositamente con pavimenti piani e possono essere adattate ai robot anziché il contrario. I rover marziani della NASA utilizzano sospensioni passive a bilanciere anziché gambe o ibridi ruota-gamba perché la missione non può permettersi la massa, il consumo energetico o la superficie di guasto di un sistema di controllo attivo dell'equilibrio a milioni di chilometri di distanza da un tecnico riparatore. In entrambi i casi, il terreno e i vincoli della missione, non l'estetica, hanno imposto una soluzione senza gambe ben prima che un umanoide o un quadrupede venisse seriamente preso in considerazione.
La psicologia dell'antropomorfismo: cosa rivela realmente la ricerca
L'ipotesi intuitiva a favore di una forma umanoide nei ruoli a diretto contatto con gli esseri umani è che le persone si fidino e si identifichino con qualcosa che assomiglia a loro. La letteratura sull'interazione uomo-robot non supporta questa regola generale. Supporta invece un'ipotesi più specifica e utile: l'effetto dell'aspetto umanoide sulla fiducia e sull'accettazione dipende dal contesto, dal compito e interagisce con il comportamento effettivo del robot nel tempo, non è un parametro fisso che si presenta con un volto.
L'ipotesi della "valle perturbante" di Masahiro Mori – secondo cui l'affinità per un robot aumenta con la somiglianza umana fino a un certo punto, per poi diminuire bruscamente quando l'aspetto quasi umano innesca disagio, prima di riprendersi solo in caso di vera indistinguibilità – rimane il modello fondamentale, e recenti meta-analisi di studi sulla risposta degli utenti continuano a trovarvi supporto empirico. Lavori più recenti estendono questo modello a un modello a "due valli perturbanti", distinguendo le reazioni all'aspetto umano dalle reazioni al movimento umano, aspetto che assume maggiore rilevanza ora che gli androidi quasi fotorealistici esistono commercialmente, e non solo nei laboratori.
I risultati ottenuti in specifici contesti di servizio sono effettivamente contrastanti, piuttosto che unidirezionali. Studi che confrontano robot di servizio umanoidi e non umanoidi in contesti alberghieri rilevano che la risposta dei consumatori dipende dalle condizioni, a volte favorendo l'opzione umanoide e a volte no, a seconda del servizio specifico e del contesto. La ricerca sull'assistenza agli anziani è, se possibile, ancora più cauta: una revisione sistematica del 2025 sull'esperienza degli anziani con i robot sociali identifica la paura e il disagio come risultati di primaria importanza, non come casi limite, complicando qualsiasi presupposto che un robot umanoide per l'assistenza sia automaticamente più rassicurante di uno non umanoide. La ricerca sui robot domestici ha rilevato che le preferenze di fiducia degli utenti a volte favoriscono design più simili a macchine e meno antropomorfi, l'opposto di ciò che un'ingenua supposizione del tipo "alle persone piacciono i robot che assomigliano a loro" prevedrebbe.
Un risultato solido e di grande importanza pratica emerso da questa letteratura è che gli effetti dell'aspetto interagiscono con il comportamento in seguito a ripetute esposizioni. Un robot altamente umanoide che si comporta in modo affidabile può superare l'iniziale disagio della "valle perturbante"; un robot altamente umanoide che si blocca, inciampa o perde la sua personalità risulta molto più inquietante di un robot dall'aspetto meccanico che fa la stessa cosa, perché l'aspetto umanoide crea un'aspettativa implicita di competenza umana che il fallimento poi viola.
Mancia: Nella ricerca sugli utenti, è importante testare l'aspetto e il comportamento come variabili separate, piuttosto che come un unico elemento nella "progettazione del robot". Se una piattaforma sarà fortemente antropomorfa, è necessario prevedere un livello di affidabilità corrispondentemente più elevato in quella specifica interazione: il costo psicologico di un guasto visibile è proporzionale a quanto umano appare il robot, non alla gravità effettiva del guasto.
Nel novembre 2025, il robot Iron di Xpeng ha scatenato un'ondata di speculazioni sui social media cinesi, che lo accusavano di essere in realtà una persona in costume. La dimostrazione è stata talmente convincente che il fondatore He Xiaopeng ha fatto aprire il torso del robot sul palco per mostrare i meccanismi interni e dimostrare il contrario. Questo è un esempio di antropomorfismo talmente efficace da diventare un ostacolo alla credibilità anziché un punto di forza: un promemoria del fatto che l'obiettivo del design rivolto all'uomo è la credibilità comprensibile, non il massimo realismo.
Quando la forma umanoide *è* la risposta ingegneristica corretta
Nessuna delle argomentazioni precedenti sostiene che la forma umanoide sia sempre sbagliata. Sostiene piuttosto che, come per qualsiasi altra scelta progettuale, essa debba essere giustificata da una specifica funzione. Esistono condizioni precise e ben definite in cui un piano corporeo umanoide rappresenta effettivamente la soluzione ingegneristica migliore.
Operare in infrastrutture costruite per il corpo umano
Gill Pratt, ex responsabile del programma DARPA Robotics Challenge e ora presso Toyota L'istituto di ricerca lo inquadra proprio in questo modo:
L'ambiente costruito presenta caratteristiche fisiche progettate attorno al corpo umano, e un robot che condivide tale conformazione corporea può utilizzare direttamente queste caratteristiche senza che sia necessario riprogettare l'ambiente in funzione di esso.
Scale, porte, scale a pioli, utensili manuali, comandi dei veicoli e volanti delle valvole sono tutti dimensionati e sagomati per le mani, i piedi e la portata umana. Un robot su ruote non può salire una rampa di scale; un robot senza mani di dimensioni umane non può sollevare un trapano elettrico standard.
Questa è la stessa logica alla base del Valkyrie della NASA, sviluppato per la DARPA Robotics Challenge del 2013 sulla premessa esplicita che gli ambienti di intervento in caso di disastro – un impianto nucleare danneggiato, ad esempio – sono costruiti per occupanti umani e dotati di strumenti umani, e che operare in essi senza estese riprogettazioni richiede un corpo compatibile con l'uomo. È uno dei pochi casi in questo campo in cui la scelta di una forma umanoide è supportata da un'analisi documentata dei requisiti piuttosto che da una narrazione per la raccolta fondi, e precede l'attuale ciclo di investimenti di un decennio.
Vale la pena tenere a mente, insieme all'argomentazione, la precisazione di Pratt: egli ha infatti sottolineato quanto sia strano che gran parte dello sviluppo attuale di umanoidi si concentri su ambienti industriali piatti e appositamente costruiti – ambienti perfettamente adatti alle ruote – piuttosto che su ambienti genuinamente creati e utilizzati dall'uomo, dove l'argomentazione relativa alle infrastrutture trova effettivamente applicazione.
Sfruttare i dati delle dimostrazioni umane
Una seconda argomentazione, più recente, riguarda le modalità di addestramento di questi robot, piuttosto che il luogo in cui operano.
I sistemi di teleoperazione e di apprendimento per imitazione, in cui i movimenti di un operatore umano vengono catturati e utilizzati per addestrare la politica di controllo di un robot, si trasferiscono più direttamente a un robot la cui cinematica assomiglia a quella del dimostratore umano. Diversi sistemi di ricerca attuali sono costruiti specificamente attorno a questa premessa: meno ritargeting tra dimostrazione e corpo del robot significa meno dati necessari per raggiungere un dato livello di competenza. Questa è una direzione di ricerca reale e attiva, non marketing. Inoltre, non è ancora stato dimostrato su larga scala: se l'imitazione basata sulla morfologia si generalizzi effettivamente meglio delle dimostrazioni ben ritargettate da piattaforme non umanoidi rimane una questione empirica aperta e dovrebbe essere trattata come un'ipotesi che un programma sta testando, non come un risultato definitivo. progettare intorno.
L'argomentazione dell'economia a piattaforma unica
La spiegazione più chiara del perché gli investitori desiderino specificamente robot umanoidi, indipendentemente dalla singola attività, è ciò che un'analisi istituzionale definisce "convessità": un'unica piattaforma robotica impiegabile per attività di prelievo, assemblaggio, asservimento macchine, ispezione e movimentazione generale dei materiali, senza la necessità di riprogettare l'impianto per ciascuna attività. Si tratta di un argomento economico valido, ma condizionato, non automatico. Dipende da un rapido miglioramento delle capacità di manipolazione, da flussi di dati per la teleoperazione che producano effettivamente competenze generalizzabili e da una riduzione dei costi unitari sufficientemente rapida da consentire la competitività. Laddove queste condizioni non siano ancora soddisfatte, i robot specifici per una singola attività risultano vincenti in base a una serie di parametri più banali, ma attualmente decisivi: tempi di messa in servizio misurati in giorni o settimane anziché mesi, minore intensità di capitale e minori costi di manutenzione continua.
Mancia: La più solida argomentazione a favore di una piattaforma umanoide si trova all'incrocio di due condizioni: un'infrastruttura effettivamente fissa e a misura d'uomo, non semplicemente un ambiente industriale calpestato da persone, e la reale necessità di una piattaforma in grado di svolgere molteplici compiti diversi e mutevoli, piuttosto che un'unica mansione ripetitiva e ad alto volume. Se un progetto presenta solo una di queste due condizioni, un fattore di forma specializzato risulterà generalmente più vantaggioso di un umanoide in termini di costi, affidabilità e tempi di implementazione.
Esempio: Il brief di progettazione di Valkyrie – azionare valvole, salire le scale, utilizzare utensili manuali, muoversi in una struttura non progettata per i robot – è un caso da manuale in cui la condizione infrastrutturale è soddisfatta. Una cella di prelievo in magazzino con un'unica attività, un nastro trasportatore fisso e una geometria di contenitori definita, è un caso da manuale in cui tale condizione non è soddisfatta, indipendentemente da quanto "umano" possa sembrare l'ambiente circostante a prima vista.
Un quadro decisionale per la scelta della morfologia del robot
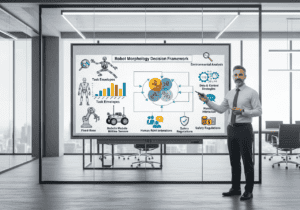
La domanda "questo robot dovrebbe essere umanoide?" può essere affrontata con lo stesso rigore di una scelta di materiale o di una decisione sul dimensionamento di un attuatore, a patto che venga posta prima dell'inizio della progettazione meccanica, anziché essere utilizzata per giustificare una configurazione corporea scelta per altri motivi.
- Analisi ambientale. L'ambiente operativo è effettivamente fisso e costruito attorno al corpo umano (scale, porte, utensili manuali, veicoli) e di fatto impossibile o antieconomico riprogettarlo per il robot? Oppure si tratta di uno spazio appositamente costruito che potrebbe essere altrettanto facilmente adattato o modificato per una piattaforma mobile o fissa?
- Busta di assegnazione. Quali sono i requisiti effettivi di carico utile, precisione, velocità e portata necessari per l'attività, e come si comporta un meccanismo specializzato – un braccio, un portale, un robot mobile autonomo – rispetto a questi stessi parametri? Nella stragrande maggioranza delle attività industriali a posizione fissa, l'hardware specializzato risulta vincente in questo confronto.
- Strategia di dati e controllo. Il robot verrà addestrato principalmente tramite teleoperazione umana o dimostrazioni di motion capture? Esistono prove, e non solo ipotesi, che la corrispondenza morfologica migliori significativamente l'efficienza del campionamento per questo specifico compito, rispetto a un ritargeting ben progettato da una piattaforma non umanoide?
- Contesto di interazione. Il robot opera in presenza di persone o a contatto fisico con esse, in un ruolo in cui la fiducia percepita o l'accettazione sociale sono importanti? E cosa dicono le evidenze sull'interazione uomo-robot in questo specifico contesto, piuttosto che per i robot antropomorfi in generale?
- Convenienza economica al raggiungimento del volume prefissato. Qual è il costo totale di proprietà, inclusi i requisiti di tempo di attività, la manutenzione e gli oneri di assistenza, al volume effettivamente necessario per il business case, rispetto all'alternativa specifica per l'attività? I confronti favorevoli dei costi orari della manodopera devono essere adeguati in base alla produttività, non interpretati acriticamente.
- Percorso normativo e di sicurezza. Una piattaforma a gambe e bilanciata dinamicamente richiede un percorso di certificazione di sicurezza diverso e meno maturo rispetto a un robot a ruote staticamente stabile per lo stesso compito? I costi e le tempistiche sono stati preventivati?
Mancia: Prima di definire un progetto per la forma del corpo, è necessario valutare ciascuno dei sei assi su una semplice scala. In pratica, la forma umanoide risulta vincente solo quando l'analisi ambientale e l'economia di scala a parità di volume di produzione raggiungono un punteggio elevato: un ambiente effettivamente fisso, costruito dall'uomo, combinato con la reale necessità di un'unica piattaforma per molteplici compiti in continua evoluzione. Qualsiasi altra combinazione solitamente favorisce un fattore di forma specializzato, e optare per la forma umanoide inverte l'onere della prova richiesto dalle buone pratiche ingegneristiche.
Esempio di utilizzo: Eseguiamo il framework su una proposta comune: un robot umanoide per il prelievo di contenitori in magazzino. Analisi dell'ambiente: debole, la maggior parte dei magazzini moderni sono costruiti appositamente e già ospitano robot mobili. Ambito del compito: un braccio robotico o un portale superano gli attuali robot umanoidi in termini di carico utile, velocità e precisione per questo compito. Strategia dei dati: beneficio marginale, il prelievo di contenitori è un compito specifico e ben definito che non trae evidente vantaggio dall'apprendimento per imitazione della morfologia umana. Contesto di interazione: trascurabile, nessuna funzione sociale rivolta all'uomo. Economia: la produttività e il costo unitario degli attuali robot umanoidi sono sfavorevoli rispetto ai robot di prelievo specializzati su larga scala. Il framework restituisce una risposta chiara, e non è il robot umanoide, ed è esattamente per questo che Boston Dynamics ha creato Stretch invece di puntare Atlas allo stesso compito.
La scelta del corpo di un robot è una decisione di progettazione, non un'impostazione predefinita.
La forma umanoide non è un errore. Valkyrie della NASA, Digit di Agility e la ricerca sull'apprendimento per imitazione che punta alla manipolazione generica sono tutti esempi di utilizzi legittimi e ben motivati di questa forma.
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
L'errore sta nel considerare il corpo umano come la risposta predefinita a come dovrebbe apparire un robot, quando in realtà è solo una delle tante soluzioni progettuali, corretta solo in presenza di una specifica e verificabile combinazione di condizioni:
infrastrutture costruite realmente attorno ai corpi umani, che non possono essere modificate economicamente, e una reale necessità di una piattaforma in grado di svolgere molteplici compiti diversi, piuttosto che un unico lavoro ripetitivo e ad alto volume.
Per la maggior parte delle attività attualmente proposte ai robot umanoidi – produzione a posizione fissa, prelievo ad alta produttività, movimentazione di materiali monouso – tale combinazione non è valida, e i dati ingegneristici sono inequivocabili al riguardo: l'hardware esistente specifico per ciascuna attività supera in termini di carico utile, precisione, velocità, costi e affidabilità, spesso di oltre un ordine di grandezza. Le valutazioni di questa categoria sono attualmente di diversi ordini di grandezza superiori al valore delle unità spedite, contrattualizzate e commercialmente implementate, e questo divario è un segnale di mercato che merita di essere considerato insieme a qualsiasi specifica tecnica.
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
Domande frequenti
Qual è la reale differenza tra un "umanoide" e un "androide"?
Un robot umanoide è qualsiasi robot con una struttura corporea ampiamente simile a quella umana – un torso, due braccia, in genere due gambe o una base equivalente a una gamba – costruito per la funzionalità, non per l'aspetto. Un androide va oltre, puntando all'indistinguibilità visiva e comportamentale da un essere umano, il che rappresenta un problema estetico e di scienza dei materiali (pelle, attuazione facciale, microespressioni) che si sovrappone a quello meccanico. La maggior parte delle piattaforme commerciali attuali, tra cui Optimus, Digit e Atlas, sono umanoidi senza ambizioni androidi; Iron di Xpeng è uno dei pochi che si sta spingendo verso un realismo di livello androide, ed è proprio questo che ha scatenato la controversia sulla sua credibilità.
Perché progettare mani robotiche è sistematicamente più difficile che progettare gambe robotiche?
Una mano umana possiede circa 27 gradi di libertà in uno spazio che si adatta a un pugno chiuso, è ricca di sensori tattili ed è in grado di effettuare sia prese di forza che prese di precisione sub-millimetriche. Replicare anche solo una frazione di queste funzionalità significa dover integrare numerosi piccoli attuatori ad alta coppia, tendini o ingranaggi e sensori di forza in un involucro minuscolo e leggero: un problema di ingombro molto più complesso rispetto a quello di una gamba, che ha più spazio e meno punti di contatto simultanei da gestire. Questo è il motivo per cui la maggior parte delle piattaforme umanoidi viene ancora fornita con pinze sottodimensionate o mani semplificate, ben lontane dalla sofisticatezza delle loro gambe.
Come si addestra concretamente un robot umanoide a svolgere un compito?
Due approcci sono predominanti: l'apprendimento per rinforzo nella simulazione, in cui una strategia viene addestrata su milioni di prove virtuali e poi trasferita all'hardware, e l'apprendimento per imitazione da dimostrazioni umane teleoperate o acquisite tramite motion capture, in cui un operatore umano esegue il compito e la strategia del robot impara a riprodurlo. La maggior parte dei programmi più avanzati combina entrambi gli approcci – simulazione per la locomozione e l'equilibrio, dati di teleoperazione per la manipolazione – perché attualmente nessuno dei due approcci da solo produce un comportamento affidabile e di uso generale.
Che cos'è il "divario tra simulazione e realtà" e perché colpisce in modo particolare i robot a gambe?
Si tratta del calo di prestazioni che si verifica quando una politica addestrata in simulazione incontra l'attrito non modellato, il gioco degli attuatori, il rumore dei sensori e le dinamiche di contatto del mondo reale. La locomozione con le zampe è insolitamente sensibile a questo perché l'equilibrio dipende da forze di contatto con il terreno precise e in rapida evoluzione, notoriamente difficili da simulare con precisione: una piccola discrepanza nell'attrito del piede modellato può fare la differenza tra un'andatura stabile e una caduta che non si era mai verificata durante l'addestramento.
Esistono già norme di sicurezza o enti di certificazione specifici per i robot umanoidi?
Non in modo esaustivo. I bracci robotici industriali sono regolamentati da standard consolidati come ISO 10218 e lo standard per robot collaborativi ISO/TS 15066, mentre i robot mobili autonomi su ruote rientrano nella norma ISO 3691-4. Tuttavia, i robot bipedi mobili, dinamicamente bilanciati e di dimensioni umane occupano una lacuna normativa che gli enti di normazione stanno attivamente cercando di colmare. Diversi produttori stanno di fatto definendo le pratiche di sicurezza attraverso implementazioni pilota prima che uno standard dedicato venga elaborato, il che rappresenta di per sé un rischio commerciale per i primi utilizzatori industriali.
Chi è legalmente responsabile se un robot umanoide autonomo ferisce un lavoratore?
La questione è ancora oggetto di dibattito e varia a seconda della giurisdizione, ma in genere la responsabilità viene ripartita tra il produttore dell'apparecchiatura, il fornitore del software o dell'intelligenza artificiale (se distinto dal produttore), l'integratore di sistemi che lo ha implementato e l'impianto operativo, a seconda che il guasto sia riconducibile a un difetto di progettazione, a un errore del software o a procedure di sicurezza inadeguate. L'assenza di una giurisprudenza consolidata è di per sé un motivo per cui i grandi acquirenti industriali si muovono con cautela e privilegiano i fornitori che offrono un'indennità contrattuale.
Oltre alle telecamere, di quali altri sensori ha bisogno un robot umanoide?
Un robot umanoide funzionante necessita di propriocezione (rilevamento della posizione e della coppia articolare in ogni attuatore), di un'unità di misura inerziale per l'equilibrio, di sensori di forza/coppia ai polsi o ai piedi per rilevare gli eventi di contatto e, sempre più spesso, di sensori tattili nelle mani. La vista attira la maggior parte dell'attenzione del pubblico perché alimenta la narrativa sull'intelligenza artificiale, ma è l'insieme di sensori propriocettivi e di forza che effettivamente mantiene il robot in posizione eretta e gli impedisce di schiacciare qualsiasi cosa stia maneggiando.
Quanto pesa effettivamente un robot umanoide e perché è così importante saperlo?
Le piattaforme attuali pesano all'incirca dai 35 agli 80 chilogrammi, e la massa assume un'importanza sproporzionata in un design con gambe, perché ogni chilogrammo sopra le caviglie deve essere attivamente bilanciato, accelerato e decelerato a ogni passo, a differenza di un robot su ruote, dove l'aggiunta di massa richiede principalmente più coppia per muoversi, non una maggiore capacità di controllo per evitare cadute. Ecco perché la riduzione del peso nella progettazione di robot umanoidi è un requisito di stabilità tanto quanto di efficienza.
In termini concreti, quanta energia in più consuma camminare rispetto a rotolare?
La locomozione con le gambe in genere richiede un consumo energetico per chilogrammo-metro diverse volte superiore rispetto alla locomozione con le ruote, perché sia la continua correzione dell'equilibrio sia il movimento verticale della camminata consumano energia che una ruota non consuma: una ruota a contatto con il terreno converte la coppia del motore quasi direttamente in movimento in avanti. Questa differenza è la ragione meccanica diretta per cui le piattaforme con le gambe hanno un'autonomia inferiore rispetto a quelle con le ruote a parità di massa della batteria.
Esiste un metodo standard e comparabile per misurare la "destrezza" di un robot?
Non ancora, nello stesso modo in cui il carico utile o la ripetibilità sono standardizzati per le armi industriali. I ricercatori utilizzano parametri di riferimento come compiti di impilamento di blocchi, inserimento di perni in fori e manipolazione di tessuti o oggetti deformabili per confrontare i sistemi, ma non esiste una metrica concordata a livello di settore equivalente a una specifica di scheda tecnica, il che rende difficile verificare o confrontare direttamente le affermazioni dei fornitori in merito alla destrezza: una lacuna su cui vale la pena insistere con qualsiasi fornitore durante la valutazione.
Cosa si aspettano realisticamente gli analisti indipendenti in termini di competitività dei costi degli umanoidi rispetto all'automazione specifica per compiti particolari?
Le previsioni più attendibili indicano che la parità di costi con i robot specializzati si raggiungerà non prima dell'inizio o della metà degli anni 2030, a condizione che i costi degli attuatori si riducano del 50-70% rispetto ai livelli attuali e che l'affidabilità della manipolazione migliori sostanzialmente – entrambi aspetti attualmente non ancora dimostrati su larga scala. La redditività commerciale a breve termine dovrebbe rimanere concentrata nella ristretta gamma di attività in cui già oggi si applicano i vantaggi della compatibilità infrastrutturale o dell'utilizzo di una singola piattaforma, e non nella sostituzione generale della manodopera.
Cosa succede quando un robot a gambe perde potenza o deve arrestarsi di emergenza a metà passo?
Questo è uno dei problemi irrisolti più difficili in questo campo. Una perdita di potenza incontrollata durante la deambulazione dinamica rischia di provocare una caduta incontrollata, quindi la maggior parte delle piattaforme implementa un comportamento di "arresto sicuro" che tenta di raggiungere una posizione accovacciata o seduta staticamente stabile prima di interrompere completamente l'alimentazione, e alcune piattaforme di ricerca stanno esplorando sistemi di sicurezza meccanici passivi, come giunti bloccabili, come soluzione di riserva. I robot su ruote e cingolati non hanno affatto questo problema: la perdita di potenza significa semplicemente che si fermano dove si trovano.
Un robot umanoide connesso in rete potrebbe rappresentare un rischio significativo per la sicurezza informatica?
Sì, e il profilo di rischio è sostanzialmente diverso rispetto a un braccio robotico industriale fisso protetto da una gabbia di sicurezza: un robot umanoide compromesso è un attuatore mobile e fisicamente capace, dotato di telecamere e microfoni all'interno di una struttura, quindi una violazione della sicurezza non è solo un problema di dati, ma anche un problema di sicurezza fisica e di spionaggio industriale. I fornitori che implementano flotte connesse a sistemi di gestione della flotta basati sul cloud e a canali di teleoperazione remota stanno, di fatto, estendendo il perimetro di sicurezza informatica di un'azienda fino all'interno dello stabilimento, un aspetto che diversi acquirenti industriali stanno solo ora iniziando a considerare nelle loro valutazioni del rischio.
Concetti e tecnologie correlati
- Modelli Visione-Linguaggio-Azione (VLA): una classe di modelli di base, come RT-2 e Helix (nella Figura), che mappano l'input della telecamera e le istruzioni in linguaggio naturale direttamente ai comandi delle articolazioni del robot in un'unica rete.
- Punto di cattura / Componente divergente del moto: Una teoria di pianificazione dell'equilibrio che tiene traccia di dove un robot a gambe deve posizionare il suo prossimo passo per arrestare il suo slancio, utilizzata come alternativa più veloce al puro controllo del punto di momento zero.
- Controllo predittivo basato su modello per la locomozione di robot a zampe: Un approccio di controllo basato sull'ottimizzazione che risolve continuamente un problema di dinamica a breve termine ad ogni passo temporale per mantenere un robot in equilibrio mentre cammina o manipola oggetti.
- Attuatori a trasmissione quasi diretta: Un design congiunto che utilizza un basso rapporto di riduzione per mantenere il motore meccanicamente vicino all'uscita, preservando la reversibilità e la rilevazione della forza che gli attuatori con rapporti di riduzione elevati perdono.
- Attuatori elastici in serie: Attuatori giuntivi con un elemento elastico intenzionale tra motore e uscita, che sacrificano parte della precisione di posizionamento a favore della tolleranza agli urti e della misurazione intrinseca della forza.
- Attuatori a rigidità variabile: Attuatori in grado di regolare la propria cedevolezza meccanica in tempo reale, consentendo a un robot di rimanere rigido per compiti di precisione e morbido per un contatto sicuro con l'uomo.
- Riduttori armonici e cicloidali: due architetture di riduttori ad alto rapporto e basso gioco, concorrenti tra loro, utilizzate per concentrare una coppia elevata negli alloggiamenti compatti delle giunture richiesti da un arto umanoide.
- Randomizzazione del dominio: Una tecnica di simulazione e addestramento che varia deliberatamente i parametri fisici come l'attrito e la massa durante l'addestramento, in modo che una strategia si generalizzi meglio quando viene applicata su hardware reale.
- Apprendimento tra diverse forme di incarnazione: Addestrare una singola politica di controllo su dati dimostrativi aggregati provenienti da diversi corpi robotici, come esemplificato dal dataset Open X-Embodiment, per ridurre la quantità di dati necessari per ciascuna piattaforma.
- Clonazione del comportamento: La forma più semplice di apprendimento per imitazione, in cui una politica viene addestrata a riprodurre direttamente sequenze di azioni registrate, eseguite da esseri umani o tramite teleoperazione, senza alcun segnale di ricompensa.
- ROS 2: Lo standard middleware open-source dominante per il software robotico, che fornisce il framework di messaggistica e di gestione dei driver su cui si basano la maggior parte degli stack di robot umanoidi e industriali.
- Sensibilità tattile della pelle: Array di sensori basati su telecamere o capacitivi, come GelSight, che forniscono a una mano robotica un feedback tattile distribuito più vicino alla sensibilità della punta delle dita umane rispetto a quanto possano fornire i soli sensori di forza/coppia.
- Manipolazione dell'intero braccio: Una strategia di manipolazione che utilizza le superfici dell'avambraccio o del torso di un robot, e non solo il suo effettore finale, per stabilizzare o spostare oggetti grandi o ingombranti.
- Pinze flessibili e sottoazionate: Pinze progettate per utilizzare un numero di attuatori inferiore ai gradi di libertà, consentendo alla conformità meccanica di adattarsi passivamente alla forma di un oggetto anziché richiedere un controllo preciso.
- Robot come servizio: Un modello commerciale, utilizzato da Agility Robotics con GXO, in cui i clienti pagano in base al tempo di funzionamento o alla produttività del robot anziché acquistare l'hardware direttamente, trasferendo il rischio di affidabilità sul produttore.
- Monitoraggio della velocità e della distanza: Una tecnica di sicurezza collaborativa per robot che rallenta o arresta dinamicamente un robot in base alla distanza rilevata in tempo reale dai lavoratori vicini, anziché basarsi su gabbie di sicurezza fisse.
- Protocolli per il passaggio di consegne tra uomo e robot: Un'area di ricerca dedicata all'interazione uomo-robot (HRI) che studia i tempi, la forza di presa e i segnali di movimento necessari a un robot per passare un oggetto a una persona o riceverne uno da essa senza che cada o si verifichi una collisione.
- Robotica modulare e a sciame: Un'alternativa architettonica a un singolo umanoide generico, che utilizza molte unità semplici, economiche e specifiche per compiti che si coordinano collettivamente, invece di un'unica piattaforma che fa tutto.
Collegamenti esterni sui robot umanoidi
Standard internazionali
(passa il mouse sul link per vedere la nostra descrizione del contenuto)