By mid-2026, humanoid robotics has become one of the most heavily capitalized categories in hardware, and one of the least examined on engineering merit. Set investors numbers against actual deployment: Bank of America Global Research puts total humanoid robot shipments in 2025 at roughly 18,000 units worldwide. Morgan Stanley’s long-range forecast projects a billion humanoids in service by 2050. That gap — nearly five orders of magnitude between where the category stands today and where its most bullish backers expect it to land — is worth holding onto as a baseline before evaluating any single company’s hoja de ruta, or any single design decision.
This article is not an argument against humanoid robots. It is an argument against choosing a robot’s body the way the current market mostly chooses it: first, by assumption or by fundability, with the function worked out afterward, just to follow sci-movies or clichés.
Form-follows-function is an old, simple discipline, and robotics keeps skipping it.
What follows works through where the humanoid form genuinely earns its place, where it does not, and how to tell the difference before committing a design.
As introduction’s final thought, already in 2014, the película 💖Ex Machina” by Alex Garland explored, among other AI topics, the robot extreme human appearance:
The Current State of Humanoid Robotics: Numbers vs. Narrative
Descargo de responsabilidad: fast evolving topic & on-going new communication! Verify and update all figures before using them.
The one company with a genuine, contracted commercial deployment — not a pilot funded by the robot maker, not a demo — is Agility Robotics. Its Digit robot runs under a multi-year robots-as-a-service agreement with logistics operator GXO, and passed 100,000 totes handled in live warehouse operation in November 2025. Tesla, despite the largest capital commitment in the category — Q2 2026 gasto de capital of $5.79 billion, up 142% year over year, against negative free cash flow — had shipped zero commercial Optimus units as of mid-2026. The first units off its production line went to an internal R&D program or demos, not to customers.
What a humanoid actually costs to build
Component-level teardowns explain a large part of the gap between ambition and shipping product. Actuators — the linear and rotary motors that drive joints — account for over half of total bill-of-materials cost in current designs. At low volume, individual high-torque actuators run $500 to $2,000 each; a full-body humanoid needs 20 to 40 of them. Tesla’s public target of $100 to $300 per actuator at scale has not been demonstrated by any company in production (so far; but that, with our value analyse experience, we would believe it … if enough rare-metals can be found for magnets).
| Plataforma | Maker | List / est. price | Payload | Deployment status, mid-2026 |
|---|---|---|---|---|
| Optimus | Tesla | Not sold; internal only | ~20 kg (claimed) | Zero commercial units shipped |
| Figure 03 | Figure AI | Not sold; leased to partners | 20 kg (total) | Pilot fleet at BMW Spartanburg |
| Neo | 1X Technologies | ~$20,000 (consumer) | Not published | Pivoted from home to industrial use (EQT deal, up to 10,000 units) |
| Digit | Robótica de agilidad | RaaS, not sold outright | 16 kg | Multi-year commercial contract with GXO |
| Atlas (electric) | Boston Dynamics / Hyundai | Not sold; R&D and pilots | Not published | Factory deployment targeted for 2028 |
| Apollo | Apptronik | Not sold; pilots | 25 kg | Piloting inside Mercedes-Benz plants |
| G1 | Unitree | $13,500–$74,000 by tier | 2–3 kg | Shipping to developers and researchers |
Pro tip: when a vendor cites a “deployment,” ask three questions before treating it as evidence of maturity. Is it a paid commercial contract or a pilot funded by the robot maker? Is the runtime and uptime figure independently logged? What fraction of the demonstrated task was teleoperated rather than autonomous? Figure’s 81-hour livestream clasificación packages is a genuine engineering result — continuous single-task operation at roughly one pick every three seconds — but a fair reading of it shows reliability on one narrow task, not general-purpose competence, and independent audit of the intervention logs is still warranted before drawing broader conclusions.
Form Follows Function: The Principle Robotics Keeps Skipping
“Form ever follows function” is Louis Sullivan’s 1896 dictum for architecture, later adopted — and frequently flattened into dogma — across industrial and product design. The useful version of the principle is not “form is irrelevant” or “the most efficient shape always wins.” It is narrower and more disciplined: form should be derived from a clearly specified function, not assumed in advance and justified afterward.
Most of the current humanoid robotics category gets this backward: the body plan is fixed first, because it is fundable and because “general-purpose humanoid” is a category investors already understand, and the function is worked out later, project by project, task by task.
Applying the principle correctly to a robot means specifying function at more than one level before choosing a body:
- Task function — the physical work to be done: payload, precision, reach, speed, duty cycle.
- Environment function — the physical space the robot debe operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- Data and control function — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- Interaction function — whether the robot needs to be legible, trustworthy, or socially acceptable to the people working alongside or being served by it, and in which specific context.
- Economic function — objetivo de costo unitario, carga de mantenimiento y tiempo de actividad requerido en el volumen que el caso de negocio realmente necesita.
A body plan that scores well against one of these functions and poorly against the rest is a design compromise being sold as a design choice.
Un marco académico más riguroso merece ser adoptado aquí: la computación morfológica, desarrollada por Rolf Pfeifer y Josh Bongard y ahora estándar en la investigación de la IA encarnada, sostiene que el cuerpo físico de un agente realiza parte del trabajo computacional necesario para el comportamiento inteligente, no solo su software de control. Bajo este marco, copiar la morfología humana no es automáticamente un error; puede ser una forma legítima de heredar, gratuitamente, una enorme cantidad de estructura física y conductual que la evolución y siglos de infraestructura construida ya han optimizado para un cuerpo con forma similar al nuestro. El error radica en tratar esa herencia como automática en lugar de adquirida: asumir que el beneficio se aplica a la tarea sin verificarlo.
Consejo: write function as a five-line spec — task, environment, data pipeline, interaction, economics — before a single mechanical revisión del diseño happens. If environment and interaction both score weak or irrelevant to the job, you are very likely looking at a task-specific robot, not a humanoid, no matter how the rest of the spec reads.
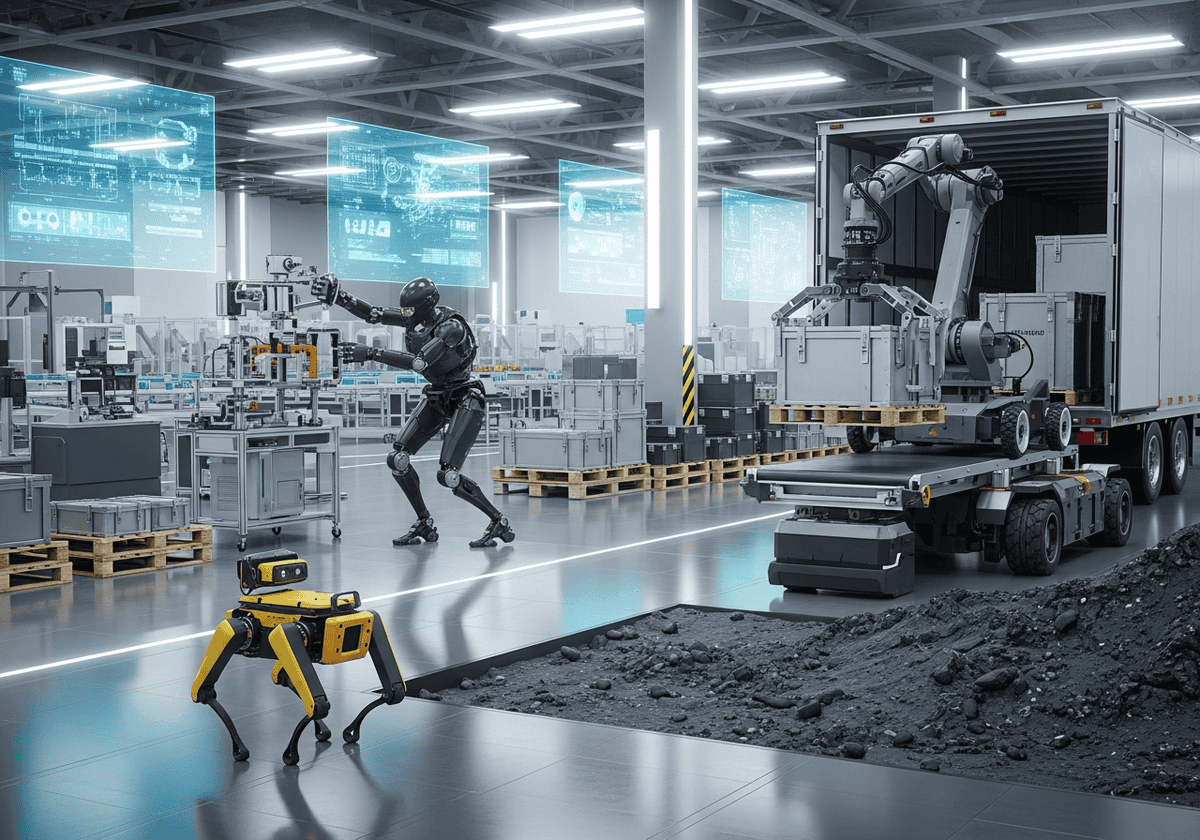
Ejemplo: Boston Dynamics did not converge on one body plan:
- Spot, a quadruped, was built for inspection work on uneven industrial terrain, where legs beat wheels and four legs beat two for static stability.
- Stretch, a wheeled robotic arm, was built specifically because a humanoid form was judged wrong for unloading shipping trailers — a repetitive, fixed-geometry task that rewards a large stable base and one purpose-built gripper over general-purpose mobility.
- Atlas, a biped, exists for a different function again: dynamic, general-purpose manipulation research, where legs unlock capabilities wheels structurally cannot.
Three functions, three bodies, from one company with the engineering depth to build any of them.
Argumentos de ingeniería en contra de la forma humanoide por defecto
Para una gran parte de los trabajos que actualmente se proponen a los robots humanoides (tareas de fabricación en posición fija, recogida de alto rendimiento, paletización), la comparación con el hardware específico para cada tarea ya existente no es cercana.
| Métrico | brazo robótico industrial | Robot humanoide actual |
|---|---|---|
| Payload | 3–800 kg | 5–20 kg por brazo |
| Velocidad del punto central de la herramienta | Hasta 15 m/s | 0,5–2 m/s (cuerpo entero) |
| Repetibilidad | ±0,02–0,05 mm | ±1–5 mm |
| Costo del sistema | $20.000–$300.000+ | $50.000–$250.000+ |
Los brazos industriales ofrecen entre 40 y 160 veces más capacidad de carga, entre 7 y 30 veces más velocidad y entre 20 y 250 veces más repetibilidad que un robot humanoide actual, a un costo de sistema comparable o inferior. Para una tarea que un brazo industrial ya ha resuelto —y la mayoría de las tareas de fabricación en posición fija entran en esta categoría—, un robot humanoide no representa una solución más avanzada. Es una solución más cara, menos precisa y menos fiable, con un diseño más costoso.
El equilibrio no es una función gratuita.Una base con ruedas es estáticamente estable por diseño: si se le quita la energía, no se cae. La estabilidad de un robot bípedo es dinámica y se calcula continuamente: control clásico de punto de momento cero o controladores de cuerpo completo basados en aprendizaje por refuerzo que se han popularizado en los últimos años. Sangbae Kim, del MIT, lo ha dejado claro: el aprendizaje por refuerzo resolvió gran parte de la locomoción bípeda, pero el hardware (actuación propioceptiva de alto ancho de banda) tenía que existir primero para que los algoritmos tuvieran algo con lo que trabajar. Se trata de más de una década de ingeniería de control, fruto de un arduo trabajo, que una plataforma con ruedas o cuadrúpeda simplemente no necesita, y esto se refleja directamente en la fiabilidad, en la complejidad del diseño para la recuperación de caídas y en el proceso de certificación de seguridad que debe seguir un robot con patas, algo que un robot móvil autónomo (AMR) estáticamente estable no necesita. | La barra de tiempo de actividadLos clientes del sector manufacturero suelen exigir un tiempo de actividad del 99,99 % de los equipos de producción, ya que las paradas de línea cuestan decenas de miles de dólares por minuto. Las plataformas con patas aún no alcanzan ese nivel para tareas de uso general. Digit de Agility funciona aproximadamente 90 minutos con una carga, con un intercambio en caliente de 9 minutos y una reserva obligatoria de 60 minutos integrada específicamente para evitar fallos de alimentación durante la tarea; una admisión tácita de que el tiempo de funcionamiento es una limitación importante, no un error de redondeo, para un diseño bípedo. Stretch, con ruedas, de Boston Dynamics, por el contrario, funciona 16 horas con una sola carga: más de cuatro veces la autonomía, porque no gasta presupuesto energético en el cálculo continuo del equilibrio y no lleva la misma cantidad de actuadores. |
Las matemáticas del rendimiento a menudo se citan de forma inversa.
Las comparaciones de costos por hora entre robots humanoides y mano de obra humana parecen favorables a primera vista: aproximadamente entre 9 y 10 dólares por hora de costo amortizado para un robot, frente a entre 22 y 45 dólares por hora de mano de obra humana a plena capacidad en EE. UU. Una comparación justa debe incluir el rendimiento, no solo la tarifa por hora. Un trabajador de almacén humano suele mover entre 60 y 80 cajas por hora; los robots humanoides actuales manejan entre 30 y 50. Una vez que se considera el rendimiento, la ventaja efectiva del costo por caja se reduce sustancialmente, y con los precios unitarios actuales de entre 150 000 y 250 000 dólares, la situación puede invertirse por completo.
Consejo: Antes de especificar una plataforma bípeda o humanoide, realice una prueba que, en esencia, priorice las ruedas. Modele la misma tarea en una alternativa con ruedas o de base fija, cuantifique la diferencia en la carga útil, la velocidad, la precisión, el costo y el tiempo de actividad, y exija que el humanoide supere esas especificaciones, en lugar de simplemente ser técnicamente capaz de realizar el trabajo.
Si bien algunas demostraciones impresionantes y nuevos "juegos olímpicos de robots" o similares se están popularizando, el DARPA Robotics Challenge de 2015 sigue siendo un riguroso análisis público de la fiabilidad de los robots humanoides en condiciones reales. Las lecciones publicadas por los propios equipos incluyen: los robots fallaban sistemáticamente al usar soportes físicos cercanos que habrían evitado las caídas; la recuperación tras una caída tuvo que diseñarse desde el principio porque las estructuras con la parte superior pesada hacían que la recuperación sin asistencia fuera poco fiable; y las interrupciones de la red, incluidas deliberadamente en la final, tuvieron que planificarse como una condición operativa normal en lugar de un caso excepcional. La conclusión general de los equipos —que el campo necesitaba mucho más énfasis en la fiabilidad en condiciones no controladas en comparación con las demostraciones y simulaciones— tiene ya más de una década y sigue siendo un buen punto de referencia para ver cuánto ha cambiado realmente desde entonces.
Diseños alternativos: ¿Qué más se puede pedir además de las piernas?
La dicotomía «humanoide o no» es demasiado limitada. Los bípedos y los cuadrúpedos son dos ramas de un espacio de diseño mucho más amplio, y la mayor parte de ese espacio es mecánicamente más simple, más económico y ya probado en la producción. Antes de decantarnos por cualquier tipo de piernas, conviene catalogar las demás opciones disponibles y analizar las ventajas de cada una:
| Diseño | Mecanismo | Dónde gana | Compensación frente a piernas | Ejemplo del mundo real |
|---|---|---|---|---|
| Base con ruedas | Ruedas con tracción diferencial u omnidireccionales (mecanum). | Suelos planos o con rampa: almacenes, hospitales, oficinas, pasillos de fábricas. | No se pueden subir escaleras ni bordillos altos sin cambios en la infraestructura. | Boston Dynamics Stretch; la mayoría de los robots móviles autónomos (AMR) de almacenes (Locus Robotics, 6 River Systems) |
| Orugas / orugas de tanque | La vía continua distribuye la carga sobre una gran superficie de contacto. | Escombros, lodo, arena, nieve, demolición y zonas afectadas por desastres. | Menor velocidad máxima, mayor coste energético por metro, mayor desgaste de la oruga. | Robots PackBot y TALON para la desactivación de explosivos; maquinaria de construcción sobre orugas. |
| Híbrido de ruedas y piernas | Ruedas montadas en el extremo de las patas articuladas | Terreno mixto: rueda sobre terreno llano, levanta una rueda para superar un obstáculo. | Mecánicamente complejo; a menudo todavía requiere control de equilibrio activo. | ANYmal sobre ruedas (ANYbotics); Handle (plataforma de investigación de Boston Dynamics) |
| Suspensión tipo balancín | El sistema de articulación mecánica pasiva mantiene todas las ruedas en contacto con el suelo sin necesidad de equilibrado activo. | Terreno rocoso y sin estructura donde no se dispone de cálculos de equilibrio en tiempo real o donde estos no son asequibles. | Altura limitada de los obstáculos, baja velocidad | Los rovers Curiosity y Perseverance de la NASA en Marte |
| Brazo o pórtico de base fija | Manipulador estacionario o montado sobre raíles, sin ningún tipo de locomoción. | Tareas repetitivas en posición fija: soldadura, montaje, paletización. | Movilidad cero; el trabajo debe ser transportado al robot mediante una cinta transportadora o un vehículo guiado automáticamente (AGV) independiente. | Brazos industriales estándar de seis ejes; robots pórtico aéreos en líneas de producción |
| Robot paralelo accionado por cable | Los cables motorizados posicionan un efector final a lo largo de un gran volumen de trabajo. | Tareas a gran escala con carga útil moderada en una amplia zona: recuperación de almacén, impresión de gran formato. | No es adecuado para cargas pesadas ni para un control preciso de la fuerza; necesita una estructura de soporte rígida. | Sistema de distribución de comestibles basado en cuadrículas y robots de Ocado |
| Hexápodo / de múltiples patas (6 o más) | Más patas que un cuadrúpedo, siempre al menos tres en contacto con el suelo. | Terreno extremadamente accidentado que requiere estabilidad estática inherente a baja velocidad, como la inspección de tuberías o cascos de barcos. | Lento, con más actuadores y masa que un cuadrúpedo. | Plataforma de investigación ATHLETE de la NASA; vehículos hexápodos industriales para el desplazamiento de tuberías. |
| Robot suave o continuo tipo "serpiente" | No tiene un esqueleto rígido; el cuerpo mismo se dobla y se alarga. | Huecos confinados o irregulares: tuberías, estructuras colapsadas, acceso médico mínimamente invasivo | Carga útil y velocidad muy bajas | Robots serpiente de búsqueda y rescate (Instituto de Robótica Carnegie Mellon); robots para el continuo médico |
| Aéreo (multirrotor o ala fija) | Vuelo basado en empuje, sin contacto con el suelo. | Inspección, cartografía y entrega a distancia o en alturas inaccesibles. | Carga útil y tiempo de ejecución muy limitados; sin capacidad de manipulación significativa. | Inspección de antorchas, torres y líneas eléctricas mediante drones |
| ROV/AUV submarino | Impulsado por propulsores y controlado por flotabilidad. | Inspección submarina, mantenimiento de tuberías y cascos | Dominio operativo totalmente distinto; no es una alternativa terrestre. | ROV de inspección de tuberías submarinas |
| Gastado exoesqueleto | No es un cuerpo robótico autónomo; aumenta el cuerpo del propio operador humano. | Tareas que requieren juicio humano además de fuerza o resistencia adicionales: levantar objetos pesados, trabajar con los brazos extendidos durante periodos prolongados. | Requiere la presencia de un operador humano en todo momento; no es una solución basada en la disponibilidad de mano de obra. | Sarcos Guardian XO; exoesqueletos industriales de Ekso Bionics |
La estabilidad estática prevalece por defecto.Todos los diseños con ruedas o orugas de esta lista comparten una ventaja que a menudo se subestima, ya que no tiene costo: la estabilidad estática. Una base con ruedas o orugas no realiza ningún cálculo para evitar volcarse; simplemente no puede volcarse durante su funcionamiento normal. Esto elimina toda una categoría de software de control, toda una categoría de modo de falla y, en la mayoría de las jurisdicciones, toda una categoría de certificación de seguridad que los robots con patas aún deben obtener. Cuando el terreno es plano o puede aplanarse razonablemente, esta ventaja por sí sola suele ser suficiente para resolver la cuestión del diseño incluso antes de comparar la carga útil, la velocidad o el coste. | Los diseños híbridos existen por una razón.Los sistemas híbridos de ruedas y patas, así como las suspensiones de balancín-bogie, ocupan un lugar intermedio por una razón específica: algunos entornos son mayormente planos con obstáculos ocasionales, o demasiado irregulares para un equilibrio activo en tiempo real, pero no tanto como para que la mecánica pasiva no pueda manejarlos. Un vehículo explorador planetario no puede depender del cálculo continuo del equilibrio mediante comunicación por radio ni puede permitirse el peso de una suspensión activa completa, por lo que un sistema pasivo de balancín-bogie cumple la función sin necesidad de componentes electrónicos. Un robot de almacén que ocasionalmente se encuentra con el borde de un muelle de carga o un bordillo bajo no necesita locomoción bípeda para superarlo; una rueda que también pueda levantar y pisar representa una inversión de ingeniería mucho menor. |
A veces la respuesta es la falta de movilidad, o directamente no tener ningún robot.
Dos entradas en la tabla anterior son fáciles de pasar por alto precisamente porque no son llamativas. Como se destacó en el capítulo anterior, un brazo o pórtico de base fija suele ser la respuesta correcta para una tarea repetitiva en una posición fija, y el problema de la movilidad se resuelve por separado, y de forma más económica, llevando el trabajo al robot en una cinta transportadora o un simple AGV en lugar de incorporar movilidad al propio manipulador. Y un exoesqueleto usado es una alternativa legítima a la construcción de un robot: resuelve una limitación de fuerza o resistencia al tiempo que mantiene el juicio, la destreza y la percepción del entorno del ser humano, a una fracción del costo de ingeniería de una plataforma autónoma. Ninguna de las dos opciones debería estar en un panel de inspiración junto a un humanoide, pero ambas superan habitualmente a este en costo, confiabilidad y tiempo de despliegue para la tarea específica a la que están destinadas.
Consejo: Antes de evaluar el número de patas, someta el entorno a una sencilla prueba de estabilidad estática: ¿se puede aplanar o elevar la superficie operativa de forma razonable? Si la respuesta es afirmativa, un diseño con ruedas o orugas debería ser la hipótesis por defecto, y cualquier número de patas debe justificarse frente a ella. Reserve los diseños con patas para terrenos que realmente no se puedan aplanar, elevar ni adaptar de ninguna otra forma, lo que representa un conjunto de entornos más reducido que el que suelen contemplar la mayoría de los diseños humanoides.
Ejemplos: La flota de almacenes de Amazon funciona con robots móviles autónomos (AMR) con ruedas y brazos de posición fija, no con patas, porque sus instalaciones están diseñadas específicamente con suelos planos y pueden organizarse alrededor de los robots, en lugar de al revés. Los rovers de la NASA en Marte utilizan suspensiones pasivas de balancín-bogie en lugar de patas o sistemas híbridos de rueda-pata, porque la misión no puede permitirse la masa, el consumo de energía ni la superficie de fallo de un sistema de control de equilibrio activo a millones de kilómetros de un técnico de reparación. En ambos casos, el terreno y las limitaciones de la misión, no la estética, dictaron una solución sin patas mucho antes de que se considerara seriamente un humanoide o un cuadrúpedo.
La psicología del antropomorfismo: lo que realmente demuestra la investigación.
La idea intuitiva a favor de la forma humanoide en roles de interacción humana es que las personas confían y se identifican con algo que se parece a ellas. Sin embargo, la literatura sobre interacción humano-robot no respalda esta afirmación como regla general. En cambio, apoya una idea más específica y útil: el efecto de la apariencia humanoide en la confianza y la aceptación depende del contexto, de la tarea y de la conducta real del robot a lo largo del tiempo, no es algo fijo que simplemente muestra una cara.
La hipótesis del valle inquietante de Masahiro Mori —que la afinidad por un robot aumenta con la semejanza humana hasta cierto punto, luego cae drásticamente cuando la apariencia casi humana provoca incomodidad, antes de recuperarse solo cuando es totalmente indistinguible— sigue siendo el modelo fundamental, y los metaanálisis recientes de estudios de respuesta de los usuarios continúan encontrando apoyo empírico para ella. Trabajos más recientes extienden esto a un modelo de "dos valles inquietantes", que distingue las reacciones a la apariencia humana de las reacciones al movimiento humano, lo cual es más importante ahora que existen androides casi fotorrealistas comercialmente, no solo en laboratorios.
Los hallazgos en contextos de servicio específicos son realmente mixtos en lugar de unidireccionales. Los estudios que comparan robots de servicio humanoides y no humanoides en entornos de hostelería encuentran que la respuesta del consumidor depende de las condiciones, a veces favoreciendo la opción humanoide y a veces no, dependiendo del servicio específico y el contexto. La investigación sobre el cuidado de personas mayores es, si cabe, más cautelosa: una revisión exploratoria de 2025 sobre la experiencia de los adultos mayores con robots sociales identifica el miedo y la incomodidad como hallazgos de primera clase, no casos extremos, lo que complica cualquier suposición de que un robot de cuidado humanoide sea automáticamente más reconfortante que uno no humanoide. La investigación sobre robots domésticos ha encontrado que las preferencias de confianza del usuario a veces favorecen diseños más parecidos a máquinas y menos antropomórficos, lo contrario de lo que predeciría una suposición ingenua de "a la gente le gustan los robots que se parecen a ellos".
Un hallazgo sólido y de gran importancia práctica en la literatura especializada es que los efectos de la apariencia interactúan con el comportamiento tras una exposición repetida. Un robot altamente humanoide que se desempeña de manera confiable puede superar la incomodidad inicial del valle inquietante; un robot altamente humanoide que presenta fallos, tropieza o se sale de su personaje resulta mucho más perturbador que un robot de aspecto mecánico que realiza la misma tarea, porque la apariencia humana genera una expectativa implícita de competencia humana que el fallo luego incumple.
Consejo: Pruebe la apariencia y el comportamiento como variables separadas en la investigación de usuarios en lugar de como un conjunto agrupado de "diseño de robot". Si una plataforma va a ser altamente antropomórfica, presupueste un nivel de confiabilidad correspondientemente más alto en esa interacción específica: el costo psicológico de una falla visible aumenta con cuán humano se ve el robot, no con la gravedad real de la falla.
En noviembre de 2025, el robot Iron de Xpeng generó una ola de especulaciones en las redes sociales chinas sobre si se trataba secretamente de una persona disfrazada. La demostración fue tan convincente que el fundador, He Xiaopeng, hizo abrir el torso del robot en el escenario para mostrar la mecánica interna y demostrar lo contrario. Esto demuestra que el antropomorfismo ha tenido tanto éxito que se ha convertido en un lastre para la credibilidad en lugar de una fuente de confianza; un recordatorio de que el objetivo en el diseño orientado al usuario es la confiabilidad legible, no el máximo realismo.
Cuando la forma humanoide *es* la respuesta de ingeniería correcta
Nada de lo anterior implica que la forma humanoide sea siempre incorrecta. Lo que se argumenta es que debe justificarse en función de las especificaciones funcionales, al igual que cualquier otra decisión de diseño. Existen condiciones específicas y bien definidas bajo las cuales un diseño corporal humanoide es realmente la mejor solución de ingeniería.
Operar en infraestructuras construidas para cuerpos humanos
Gill Pratt, exgerente del programa DARPA Robotics Challenge y ahora en Toyota El Instituto de Investigación lo plantea con precisión:
El entorno construido cuenta con elementos físicos diseñados en torno al cuerpo humano, y un robot que comparte ese plan corporal puede utilizar esos elementos directamente, en lugar de requerir que el entorno se rediseñe en función de él.
Las escaleras, las puertas, las escaleras de mano, las herramientas manuales, los controles de los vehículos y las válvulas están dimensionados y moldeados para adaptarse a las manos, los pies y el alcance humanos. Un robot con ruedas no puede subir un tramo de escaleras; un robot sin manos a escala humana no puede levantar un taladro eléctrico estándar.
Esta es la misma lógica que impulsó el desarrollo de Valkyrie de la NASA para el concurso DARPA Robotics Challenge de 2013, partiendo de la premisa explícita de que los entornos de respuesta ante desastres —como una instalación nuclear dañada— están diseñados para ser ocupados por humanos y equipados con herramientas humanas, y que operar en ellos sin una reingeniería exhaustiva requiere un cuerpo compatible con el ser humano. Es uno de los pocos casos en este campo donde la elección de la forma humanoide se basa en un análisis de requisitos documentado, en lugar de una simple estrategia de recaudación de fondos, y precede al ciclo de inversión actual por una década.
Vale la pena tener en cuenta la advertencia de Pratt junto con el argumento: también ha señalado lo extraño que es que gran parte del desarrollo actual de humanoides se centre en plantas de fábrica planas y construidas específicamente para ello —entornos perfectamente adecuados para las ruedas— en lugar de en los entornos genuinamente construidos y diseñados por humanos, donde realmente se aplica el argumento de la infraestructura.
Aprovechar los datos de demostración humana
Un segundo argumento, más reciente, se refiere a cómo se entrenan estos robots, en lugar de dónde operan.
Los sistemas de teleoperación y aprendizaje por imitación, donde se capturan los movimientos de un operador humano y se utilizan para entrenar la política de control de un robot, se transfieren de forma más directa a un robot cuya cinemática se asemeja a la del demostrador humano. Varios sistemas de investigación actuales se basan específicamente en esta premisa: menos reorientación entre la demostración y el cuerpo del robot significa menos datos necesarios para alcanzar un determinado nivel de competencia. Esta es una dirección de investigación real y activa, no una estrategia de marketing. Tampoco se ha demostrado aún a gran escala: si la imitación con coincidencia morfológica se generaliza mejor que las demostraciones bien reorientadas de plataformas no humanoides sigue siendo una cuestión empírica abierta y debe tratarse como una hipótesis que un programa está probando, no como un resultado definitivo. diseño alrededor.
El argumento de la economía de plataforma única
La explicación más clara de por qué los inversores desean específicamente robots humanoides, independientemente de cualquier tarea en particular, es lo que un análisis institucional denomina «convexidad»: una única plataforma robótica que se puede implementar en tareas como la preparación de pedidos, el ensamblaje de kits, la atención de máquinas, la inspección y la manipulación general de materiales, sin necesidad de rediseñar las instalaciones para cada tarea. Este es un argumento económico válido, pero es condicional, no automático. Depende de que la capacidad de manipulación mejore rápidamente, de que los sistemas de teleoperación generen habilidades generalizables y de que los costes unitarios disminuyan lo suficientemente rápido como para ser competitivos. Cuando estas condiciones aún no se cumplen, los robots específicos para cada tarea ganan en función de un conjunto de métricas más mundanas pero actualmente decisivas: un tiempo de puesta en marcha que se mide en días o semanas en lugar de meses, una menor intensidad de capital y una menor carga de mantenimiento continuo.
Consejo: El argumento más sólido a favor de una plataforma humanoide reside en la confluencia de dos condiciones: una infraestructura verdaderamente fija y a escala humana, no simplemente una planta de producción con personas caminando sobre ella, y la necesidad real de una plataforma que cubra diversas tareas cambiantes, en lugar de un único trabajo repetitivo de gran volumen. Si un proyecto solo cumple una de estas dos condiciones, un formato especializado suele ser más rentable que un humanoide en términos de coste, fiabilidad y tiempo de implementación.
Ejemplo: El encargo de diseño de Valkyrie —operar válvulas, subir escaleras, usar herramientas manuales, desplazarse por unas instalaciones nunca diseñadas para robots— es un ejemplo clásico de que se cumplen las condiciones de infraestructura. Una célula de preparación de pedidos de almacén de una sola tarea con una cinta transportadora fija y una geometría de contenedores definida es un ejemplo clásico de que no se cumplen, por muy «humano» que parezca el entorno que rodea a esa célula a primera vista.
Un marco de decisión para elegir la morfología del robot
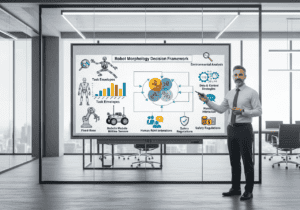
La pregunta "¿debería este robot ser humanoide?" se puede responder con el mismo rigor que la selección de materiales o la decisión sobre el tamaño de un actuador, siempre que se formule antes de que comience el diseño mecánico, en lugar de utilizarse para justificar un diseño corporal elegido por otros motivos.
- Análisis ambiental. ¿El entorno operativo está realmente diseñado y construido en torno a cuerpos humanos (escaleras, puertas, herramientas manuales, vehículos), lo que hace imposible o antieconómico rediseñarlo para adaptarlo al robot? ¿O se trata de un espacio construido específicamente para este fin que podría adaptarse fácilmente a una plataforma con ruedas o de base fija?
- Sobre de la tarea. ¿Qué capacidad de carga, precisión, velocidad y alcance requiere realmente la tarea, y cómo se compara un mecanismo especializado (un brazo, un pórtico, un robot móvil autónomo) en función de esos mismos parámetros? El hardware especializado gana esta comparación en la gran mayoría de las tareas industriales de posición fija actuales.
- Estrategia de datos y control. ¿El robot será entrenado principalmente mediante teleoperación humana o demostración de captura de movimiento? ¿Existe evidencia, y no solo una hipótesis, de que la coincidencia morfológica mejora sustancialmente la eficiencia de la muestra para esta tarea específica, en comparación con una reorientación bien diseñada desde una plataforma no humanoide?
- Contexto de interacción. ¿Opera el robot a la vista de las personas o en contacto físico con ellas, desempeñando un papel en el que la confianza percibida o la aceptación social son importantes? ¿Qué revelan las evidencias de la interacción humano-robot en ese contexto específico, en lugar de en el caso de los robots antropomórficos en general?
- Economía al volumen objetivo. ¿Cuál es el costo total de propiedad, incluyendo los requisitos de tiempo de actividad, el mantenimiento y la carga de servicio, para el volumen que realmente requiere el caso de negocio, en comparación con la alternativa específica para la tarea? Las comparaciones favorables de costos de mano de obra por hora deben ajustarse según el rendimiento, no interpretarse al pie de la letra.
- Proceso regulatorio y de seguridad. ¿Una plataforma con patas y equilibrio dinámico requiere un proceso de certificación de seguridad diferente y menos avanzado que el de un robot con ruedas estáticamente estable para la misma tarea? ¿Se ha presupuestado ese coste y ese plazo?
Consejo: Antes de decidir el diseño del cuerpo, evalúe cada uno de los seis ejes en una escala simple. En la práctica, la forma humanoide solo resulta decisiva cuando el análisis del entorno y la rentabilidad para el volumen objetivo coinciden en un alto nivel: un entorno genuinamente fijo, construido por humanos, combinado con la necesidad real de una plataforma para diversas tareas cambiantes. Cualquier otra combinación suele favorecer un factor de forma especializado, y optar por la opción humanoide invierte la carga de la prueba que exigen las buenas prácticas de ingeniería.
Ejemplo de uso: Se aplica el marco de trabajo a una propuesta común: un humanoide para la preparación de pedidos en almacenes. Análisis del entorno: débil, la mayoría de los almacenes modernos están diseñados específicamente y ya cuentan con robots móviles. Alcance de la tarea: un brazo con ruedas o un pórtico supera a los humanoides actuales en capacidad de carga, velocidad y precisión para esta tarea. Estrategia de datos: beneficio marginal, la preparación de pedidos es una tarea específica y bien definida que no se beneficia claramente del aprendizaje por imitación de la morfología humana. Contexto de interacción: insignificante, sin función social orientada hacia el ser humano. Economía: el rendimiento y el coste unitario de los humanoides actuales son desfavorables en comparación con los robots de preparación de pedidos especializados a gran escala. El marco de trabajo ofrece una respuesta clara, y no es el humanoide, razón por la cual Boston Dynamics construyó Stretch en lugar de utilizar Atlas para el mismo trabajo.
Elegir el cuerpo de un robot es una decisión de diseño, no una decisión predeterminada.
La forma humanoide no es un error. El Valkyrie de la NASA, el Digit de Agility y la investigación sobre aprendizaje por imitación que busca la manipulación de propósito general son todos usos legítimos y bien fundamentados de esta forma.
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
El error consiste en tratar el cuerpo humano como la respuesta por defecto sobre cómo debería ser un robot, cuando en realidad es una solución de diseño entre varias, correcta solo bajo una combinación específica y verificable de condiciones:
una infraestructura genuinamente construida en torno a cuerpos humanos que no se pueden cambiar económicamente, y una necesidad real de una plataforma que cubra muchas tareas diferentes en lugar de un trabajo repetitivo de gran volumen.
Para la mayoría de las tareas que actualmente se proponen a los robots humanoides —fabricación en posición fija, selección de alto rendimiento, manipulación de materiales de propósito único— esa combinación no se sostiene, y los datos de ingeniería son inequívocos al respecto: el hardware existente específico para cada tarea supera a los robots humanoides en capacidad de carga, precisión, velocidad, costo y confiabilidad, a menudo por más de un orden de magnitud. Las valoraciones de esta categoría actualmente superan en varios órdenes de magnitud las unidades vendidas, contratadas y desplegadas comercialmente, y esa brecha es una señal de mercado que conviene tener en cuenta junto con cualquier especificación técnica.
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
Preguntas frecuentes
What’s the actual difference between a “humanoid” and an “android”?
A humanoid robot is any robot with a broadly human-like body plan — a torso, two arms, typically two legs or a leg-equivalent base — built for function, not appearance. An android goes further, aiming for visual and behavioral indistinguishability from a human, which is a cosmetic and materials-science problem (skin, facial actuation, micro-expressions) layered on top of the mechanical one. Most current commercial platforms, including Optimus, Digit, and Atlas, are humanoids without android ambitions; Xpeng’s Iron is one of the few pushing toward android-level realism, which is precisely what triggered its credibility controversy.
Why are robotic hands consistently harder to engineer than legs?
A human hand has roughly 27 degrees of freedom in a package that fits in a closed fist, packed with tactile sensing and capable of both power grips and sub-millimeter precision grips. Replicating even a fraction of that functionally means fitting many small, high-torque actuators, tendons or gears, and force sensors into a tiny, low-mass enclosure — a packaging problem far more constrained than a leg, which has more room and fewer simultaneous contact points to manage. This is why most humanoid platforms still ship with underactuated grippers or simplified hands well behind their leg sophistication.
How is a humanoid robot actually taught to perform a task?
Two pipelines dominate: reinforcement learning in simulation, where a policy is trained on millions of virtual trials and then transferred to hardware, and imitation learning from teleoperated or motion-captured human demonstrations, where a human operator performs the task and the robot’s policy learns to reproduce it. Most serious programs blend both — simulation for locomotion and balance, teleoperation data for manipulation — because neither pipeline alone currently produces reliable general-purpose behavior.
What is the “sim-to-real gap” and why does it hit legged robots especially hard?
It’s the performance drop that occurs when a policy trained in simulation meets the real world’s unmodeled friction, actuator backlash, sensor noise, and contact dynamics. Legged locomotion is unusually sensitive to this because balance depends on precise, fast-changing ground-contact forces that are notoriously difficult to simulate accurately — a small mismatch in modeled foot friction can be the difference between a stable gait and a fall that never showed up in training.
Do any safety standards or certification bodies specifically cover humanoid robots yet?
Not comprehensively. Industrial robot arms are covered by mature standards like ISO 10218 and the collaborative-robot standard ISO/TS 15066, and wheeled AMRs fall under ISO 3691-4, but mobile, dynamically balanced, human-scale bipeds occupy a regulatory gap that standards bodies are actively working to fill. Several manufacturers are effectively writing de facto safety practice through pilot deployments before a dedicated standard catches up, which is itself a commercial risk for early industrial adopters.
Who is legally liable if an autonomous humanoid robot injures a worker?
This is genuinely unsettled and varies by jurisdiction, but liability typically gets apportioned across the equipment manufacturer, the software or AI provider (if distinct from the manufacturer), the systems integrator who deployed it, and the operating facility, depending on whether the failure traces to a design defect, a software error, or inadequate site safety procedures. The absence of a mature legal precedent is itself a reason large industrial buyers are moving cautiously and favoring vendors offering contractual indemnification.
What sensors does a humanoid robot need beyond cameras?
A functioning humanoid needs proprioception (joint position and torque sensing at every actuator), an inertial measurement unit for balance, force/torque sensors at the wrists or feet to detect contact events, and increasingly tactile sensing in the hands. Vision gets most of the public attention because it drives the AI narrative, but the proprioceptive and force-sensing stack is what actually keeps the robot upright and prevents it from crushing whatever it’s handling.
How much does a humanoid robot actually weigh, and why does that matter so much?
Current platforms run roughly 35 to 80 kilograms, and mass matters disproportionately in a legged design because every kilogram above the ankles has to be actively balanced, accelerated, and decelerated with every step — unlike a wheeled robot, where added mass mostly just needs more torque to move, not more control bandwidth to avoid falling. This is why lightweighting in humanoid design is a stability requirement as much as an efficiency one.
In concrete numbers, how much more power does walking cost versus rolling?
Legged locomotion typically costs several times more energy per kilogram-meter than wheeled locomotion, because continuous balance correction and the up-and-down motion of walking both consume energy that a rolling wheel simply doesn’t spend — a wheel in contact with the ground converts motor torque almost directly into forward motion. This gap is the direct mechanical reason legged platforms have shorter runtimes than wheeled ones at comparable battery mass.
Is there a standard, comparable way to measure a robot’s “dexterity”?
Not yet, in the way that payload or repeatability are standardized for industrial arms. Researchers use benchmarks like block-stacking tasks, peg-in-hole insertion, and cloth or deformable-object manipulation to compare systems, but there is no industry-wide agreed metric equivalent to a datasheet spec, which makes vendor dexterity claims difficult to verify or compare directly — a gap worth pressing any vendor on during evaluation.
What do independent analysts expect for humanoid cost-competitiveness against task-specific automation, realistically?
Most serious forecasts put broad cost parity with specialized robots somewhere in the early-to-mid 2030s at the earliest, contingent on actuator costs falling roughly 50 to 70 percent from current levels and manipulation reliability improving substantially — both currently unproven at scale. Near-term commercial viability is expected to stay concentrated in the narrow set of tasks where the infrastructure-compatibility or one-platform arguments already apply today, not general-purpose labor substitution.
What happens when a legged robot loses power or has to emergency-stop mid-stride?
This is one of the harder unsolved problems in the field. An uncontrolled power loss during dynamic walking risks an uncontrolled fall, so most platforms implement a “safe stop” behavior that tries to reach a statically stable crouch or seated position before fully cutting power, and some research platforms are exploring passive mechanical fail-safes, such as lockable joints, as a backup. Wheeled and tracked robots don’t have this problem at all — losing power just means they stop where they are.
Could a networked humanoid robot be a meaningful cybersecurity risk?
Yes, and it’s a materially different risk profile than a stationary industrial arm behind a safety cage: a compromised humanoid is a mobile, physically capable actuator with cameras and microphones inside a facility, so a security breach isn’t just a data problem but a physical-safety and industrial-espionage one. Vendors deploying fleets connected to cloud-based fleet management and remote teleoperation channels are, in effect, extending a company’s cybersecurity perimeter onto the factory floor, which several industrial buyers are only beginning to account for in their risk assessments.
Related Concepts & Technologies
- Vision-Language-Action (VLA) models: a class of foundation models, such as RT-2 and Figure’s Helix, that map camera input and natural-language instructions directly to robot joint commands in a single network.
- Capture Point / Divergent Component of Motion: a balance-planning theory that tracks where a legged robot must place its next footstep to arrest its momentum, used as a faster alternative to pure zero-moment-point control.
- Model Predictive Control for legged locomotion: an optimization-based control approach that continuously re-solves a short-horizon dynamics problem at each timestep to keep a robot balanced while it walks or manipulates.
- Quasi-direct-drive actuators: a joint design using a low gear-reduction ratio to keep the motor mechanically close to the output, preserving backdrivability and force sensing that highly geared actuators lose.
- Series elastic actuators: joint actuators with an intentional spring element between motor and output, trading some positional precision for shock tolerance and inherent force measurement.
- Variable stiffness actuators: actuators that can adjust their own mechanical compliance in real time, letting a robot stay rigid for precision tasks and soft for safe human contact.
- Harmonic and cycloidal gear drives: two competing high-ratio, low-backlash gearbox architectures used to pack high torque into the compact joint housings a humanoid limb requires.
- Domain randomization: a simulation-training technique that deliberately varies physics parameters like friction and mass during training so a policy generalizes better when deployed on real hardware.
- Cross-embodiment learning: entrenar una política de control única sobre datos de demostración agrupados en muchos cuerpos de robots diferentes, ejemplificados por el conjunto de datos Open X-Embodiment, para reducir los datos necesarios por plataforma.
- Behavior cloning: the simplest form of imitation learning, where a policy is trained to directly reproduce recorded human or teleoperated action sequences without any reward signal.
- ROS 2: the dominant open-source middleware standard for robot software, providing the messaging and driver framework most humanoid and industrial robot stacks are built on top of.
- Tactile skin sensing: camera-based or capacitive sensor arrays, such as GelSight, that give a robotic hand distributed touch feedback closer to human fingertip sensitivity than force/torque sensors alone provide.
- Whole-arm manipulation: a manipulation strategy that uses a robot’s forearm or torso surfaces, not just its end effector, to stabilize or move large or awkward objects.
- Compliant and underactuated grippers: gripper designs that use fewer actuators than degrees of freedom, letting mechanical compliance passively conform to an object’s shape instead of requiring precise control.
- Robot-as-a-Service: a commercial model, used by Agility Robotics with GXO, where customers pay for robot uptime or throughput rather than purchasing hardware outright, shifting reliability risk onto the manufacturer.
- Speed-and-separation monitoring: a collaborative-robot safety technique that dynamically slows or stops a robot based on real-time sensed distance to nearby workers, rather than relying on fixed safety cages.
- Human-robot handover protocols: a dedicated HRI research area studying the timing, grip force, and motion cues needed for a robot to pass an object to or receive one from a person without a drop or collision.
- Swarm and modular robotics: an architectural alternative to a single general-purpose humanoid, using many simple, cheap, task-specific units that coordinate collectively instead of one platform doing everything.
External Links on humanoid robots
Normas internacionales
(Pase el cursor sobre el enlace para ver nuestra descripción del contenido)