بحلول منتصف عام 2026، أصبحت الروبوتات الشبيهة بالبشر واحدة من أكثر فئات الأجهزة استثمارًا، وواحدة من أقلها دراسةً من حيث الجدارة الهندسية. قارن أرقام المستثمرين بالانتشار الفعلي: تشير تقديرات بنك أوف أمريكا للأبحاث العالمية إلى أن إجمالي شحنات الروبوتات الشبيهة بالبشر في عام 2025 سيبلغ حوالي 18,000 وحدة على مستوى العالم. ويتوقع مورغان ستانلي، في توقعاته طويلة المدى، أن يصل عدد الروبوتات الشبيهة بالبشر إلى مليار روبوت بحلول عام 2050. هذه الفجوة - التي تبلغ حوالي خمسة أضعاف بين وضع هذه الفئة اليوم والوضع الذي يتوقعه أكثر داعميها تفاؤلًا - تستحق أن تُؤخذ في الاعتبار كخط أساس قبل تقييم أي شركة على حدة. خريطة الطريقأو أي قرار تصميمي منفرد.
لا تُعدّ هذه المقالة حجةً ضد الروبوتات الشبيهة بالبشر، بل هي حجّة ضد اختيار تصميم جسم الروبوت بالطريقة التي يختارها السوق حاليًا في الغالب: أولًا، بناءً على الافتراضات أو القدرة على التمويل، ثم تحديد الوظيفة لاحقًا، لمجرد اتباع أفلام الخيال العلمي أو الصور النمطية.
إن مبدأ "الشكل يتبع الوظيفة" هو منهج قديم وبسيط، لكن علم الروبوتات يستمر في تجاهله.
ما يلي يشرح أين يستحق الشكل البشري مكانه حقًا، وأين لا يستحقه، وكيفية التمييز بينهما قبل الالتزام بالتصميم.
وكفكرة أخيرة في المقدمة، في عام 2014 بالفعل، فيلم 8220إكس ماكينااستكشف أليكس جارلاند، من بين مواضيع أخرى متعلقة بالذكاء الاصطناعي، المظهر البشري المتطرف للروبوت:
الوضع الراهن للروبوتات الشبيهة بالبشر: الأرقام مقابل السرد
تنصل: موضوع سريع التطور وتواصل مستمر! تحقق من جميع الأرقام وقم بتحديثها قبل استخدامها.
الشركة الوحيدة التي لديها تطبيق تجاري حقيقي ومتعاقد عليه - وليس مشروعًا تجريبيًا ممولًا من قبل الشركة المصنعة للروبوتات، ولا عرضًا توضيحيًا - هي شركة Agility Robotics. يعمل روبوتها Digit بموجب اتفاقية متعددة السنوات لتقديم خدمات الروبوتات مع شركة الخدمات اللوجستية GXO، وقد تجاوزت عمليات مناولة 100,000 حاوية في مستودع حقيقي في نوفمبر 2025. أما شركة Tesla، فعلى الرغم من أكبر التزام رأسمالي في هذه الفئة - الربع الثاني من عام 2026 النفقات الرأسمالية بقيمة 5.79 مليار دولار، بزيادة قدرها 142% على أساس سنوي، مقابل تدفق نقدي حر سلبي - لم يتم شحن أي وحدات Optimus تجارية اعتبارًا من منتصف عام 2026. ذهبت الوحدات الأولى من خط إنتاجها إلى برنامج بحث وتطوير داخلي أو عروض توضيحية، وليس إلى العملاء.
تكلفة بناء روبوت بشري فعلياً
تُفسر عمليات تفكيك المكونات جزءًا كبيرًا من الفجوة بين الطموح والمنتج النهائي. تُشكل المحركات - وهي المحركات الخطية والدوارة التي تُحرك المفاصل - أكثر من نصف إجمالي تكلفة قائمة المواد في التصاميم الحالية. عند الإنتاج بكميات صغيرة، يتراوح سعر المحرك الواحد عالي العزم بين 500 و2000 دولار أمريكي؛ ويحتاج الروبوت البشري كامل الجسم إلى ما بين 20 و40 محركًا. لم تُثبت أي شركة إنتاجية حتى الآن هدف تسلا المعلن المتمثل في خفض تكلفة المحرك الواحد إلى ما بين 100 و300 دولار أمريكي عند الإنتاج بكميات كبيرة (لكننا، بناءً على خبرتنا في تحليل القيمة، نعتقد أنه سيتحقق - إذا توفرت كميات كافية من المعادن النادرة اللازمة للمغناطيس).
| منصة | صانع | السعر المعلن / السعر التقديري | الحمولة | حالة النشر، منتصف عام 2026 |
|---|---|---|---|---|
| أوبتيموس | تسلا | غير مخصص للبيع؛ للاستخدام الداخلي فقط | حوالي 20 كجم (حسب الادعاء) | لم يتم شحن أي وحدات تجارية |
| الشكل 03 | الشكل الذكاء الاصطناعي | غير مباع؛ مؤجر للشركاء | 20 كجم (إجمالي) | أسطول تجريبي في بي إم دبليو سبارتانبرغ |
| نيو | تقنيات 1X | حوالي 20,000 دولار (للمستهلك) | غير منشور | تم تحويل الاستخدام من الاستخدام المنزلي إلى الاستخدام الصناعي (صفقة مع شركة EQT، تصل إلى 10000 وحدة) |
| رقم | شركة Agility Robotics | خدمة RaaS، غير مباعة بشكل كامل | 16 كجم | عقد تجاري متعدد السنوات مع شركة GXO |
| أطلس (كهربائي) | بوسطن داينامكس / هيونداي | غير مباع؛ قسم البحث والتطوير والطيارين | غير منشور | من المقرر نشر المصنع في عام 2028 |
| أبولو | أبترونيك | غير مباع؛ طيارون | 25 كجم | القيادة داخل مصانع مرسيدس بنز |
| G1 | يونيتري | يتراوح السعر حسب المستوى بين 13,500 دولار و74,000 دولار | 2-3 كجم | الشحن للمطورين والباحثين |
نصيحة احترافية: عندما يستشهد بائع بـ "تطبيق عملي"، اطرح ثلاثة أسئلة قبل اعتباره دليلاً على نضج النظام. هل هو عقد تجاري مدفوع الأجر أم مشروع تجريبي ممول من قبل الشركة المصنعة للروبوت؟ هل تم تسجيل وقت التشغيل ووقت التوافر بشكل مستقل؟ ما هي نسبة المهمة التي تم تشغيلها عن بُعد بدلاً من تشغيلها بشكل مستقل؟ (انظر الشكل 8217: البث المباشر لمدة 81 ساعة) فرز تُعد حزم البيانات نتيجة هندسية حقيقية - عملية مستمرة لمهمة واحدة بمعدل التقاط واحد كل ثلاث ثوانٍ تقريبًا - ولكن القراءة العادلة لها تُظهر الموثوقية في مهمة ضيقة واحدة، وليس الكفاءة العامة، ولا يزال من الضروري إجراء تدقيق مستقل لسجلات التدخل قبل استخلاص استنتاجات أوسع.
الشكل يتبع الوظيفة: المبدأ الذي تتجاهله الروبوتات باستمرار
"الشكل يتبع الوظيفة دائمًا" هو مبدأ لويس سوليفان المعماري لعام 1896، والذي تم تبنيه لاحقًا - وغالبًا ما تحول إلى عقيدة جامدة - في التصميم الصناعي وتصميم المنتجات. النسخة المفيدة من هذا المبدأ ليست "الشكل غير ذي صلة" أو "الشكل الأكثر كفاءة هو الذي يفوز دائمًا". بل هي نسخة أضيق وأكثر انضباطًا: يجب أن يُستمد الشكل من وظيفة محددة بوضوح، لا أن يُفترض مسبقًا ثم يُبرر لاحقًا.
معظم فئة الروبوتات الشبيهة بالبشر الحالية تخطئ في هذا الأمر: يتم تحديد مخطط الجسم أولاً، لأنه قابل للتمويل ولأن "الروبوت الشبيه بالبشر للأغراض العامة" فئة يفهمها المستثمرون بالفعل، ويتم تحديد الوظيفة لاحقًا، مشروعًا تلو الآخر، ومهمة تلو الأخرى.
إن تطبيق المبدأ بشكل صحيح على الروبوت يعني تحديد الوظيفة على أكثر من مستوى قبل اختيار الهيكل:
- وظيفة المهمة — العمل البدني المطلوب إنجازه: الحمولة، الدقة، المدى، السرعة، دورة العمل.
- وظيفة البيئة — the physical space the robot يجب operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- وظيفة البيانات والتحكم — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- وظيفة التفاعل — ما إذا كان الروبوت بحاجة إلى أن يكون قابلاً للقراءة، أو جديراً بالثقة، أو مقبولاً اجتماعياً للأشخاص الذين يعملون جنباً إلى جنب معه أو الذين يتم خدمتهم من قبله، وفي أي سياق محدد.
- الوظيفة الاقتصادية — تكلفة الوحدة المستهدفة، وعبء الصيانة، ووقت التشغيل المطلوب بالحجم الذي تحتاجه دراسة الجدوى فعلياً.
إن تصميم الهيكل الذي يحقق نتائج جيدة في إحدى هذه الوظائف ونتائج سيئة في البقية هو حل وسط في التصميم يتم تسويقه على أنه خيار تصميمي.
من المفيد هنا الاستعانة بإطار أكاديمي أكثر دقة: الحوسبة المورفولوجية، التي طورها رولف فايفر وجوش بونغارد، والتي أصبحت الآن معيارًا في أبحاث الذكاء الاصطناعي المجسد، والتي تنص على أن الجسم المادي للعامل يؤدي جزءًا من العمل الحسابي اللازم للسلوك الذكي، وليس فقط برنامج التحكم الخاص به. وفقًا لهذا الإطار، فإن نسخ مورفولوجيا الإنسان ليس خطأً بالضرورة، بل قد يكون وسيلة مشروعة لوراثة قدر هائل من البنية الجسدية والسلوكية التي حسّنتها التطورات وقرون من البنية التحتية لجسم يشبه جسمنا، وذلك مجانًا. يكمن الخطأ في التعامل مع هذه الوراثة على أنها تلقائية وليست مكتسبة: أي افتراض أن الفائدة تنطبق على مهمتك دون التحقق منها.
نصيحة: اكتب الوظيفة كمواصفات من خمسة أسطر - المهمة، البيئة، خط أنابيب البيانات، التفاعل، الاقتصاد - قبل أي عملية ميكانيكية واحدة مراجعة التصميم يحدث ذلك. إذا كانت كل من البيئة والتفاعل ضعيفة أو غير ذات صلة بالوظيفة، فمن المرجح جدًا أنك تنظر إلى روبوت مخصص لمهمة معينة، وليس روبوتًا بشريًا، بغض النظر عن كيفية قراءة بقية المواصفات.
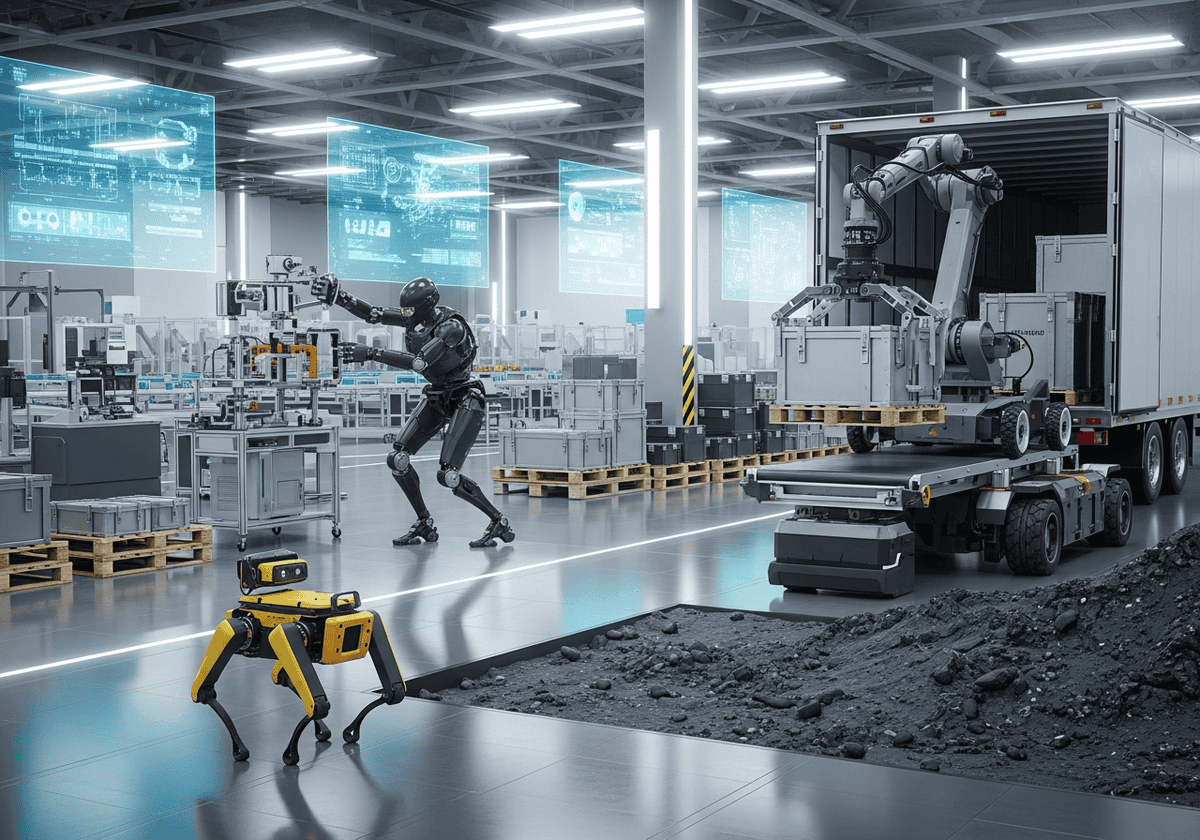
مثال: لم تتبنى شركة بوسطن داينامكس تصميمًا واحدًا للجسم:
- تم تصميم "سبوت"، وهو حيوان رباعي الأرجل، لأعمال التفتيش على التضاريس الصناعية غير المستوية، حيث تتفوق الأرجل على العجلات وتتفوق الأرجل الأربعة على الأرجل الاثنين لتحقيق الاستقرار الثابت.
- تم تصميم ذراع "ستريتش" الروبوتية ذات العجلات خصيصًا لأن الشكل البشري اعتبر غير مناسب لتفريغ مقطورات الشحن - وهي مهمة متكررة ذات هندسة ثابتة تكافئ قاعدة كبيرة مستقرة ومقبضًا واحدًا مصممًا خصيصًا بدلاً من القدرة على الحركة للأغراض العامة.
- يوجد أطلس، وهو كائن ثنائي الأرجل، لوظيفة مختلفة تمامًا: أبحاث التلاعب الديناميكية ذات الأغراض العامة، حيث تفتح الأرجل إمكانيات لا تستطيع العجلات هيكليًا القيام بها.
ثلاث وظائف، وثلاثة هياكل، من شركة واحدة تمتلك الخبرة الهندسية اللازمة لبناء أي منها.
الحجة الهندسية ضد الشكل البشري الافتراضي
بالنسبة لجزء كبير من الوظائف التي يتم طرحها حاليًا على الروبوتات الشبيهة بالبشر - مهام التصنيع ذات المواقع الثابتة، والتقاط المنتجات بكميات كبيرة، وتعبئة المنصات - فإن المقارنة بالأجهزة الحالية الخاصة بالمهام ليست قريبة.
| متري | ذراع روبوت صناعي | الروبوتات البشرية الحالية |
|---|---|---|
| الحمولة | 3-800 كجم | 5-20 كجم لكل ذراع |
| سرعة نقطة مركز الأداة | تصل إلى 15 م/ث | 0.5–2 م/ث (لكامل الجسم) |
| قابلية التكرار | ±0.02–0.05 مم | ±1–5 مم |
| تكلفة النظام | 20,000 دولار - 300,000 دولار فأكثر | 50,000 دولار - 250,000 دولار فأكثر |
تُقدّم الأذرع الصناعية حمولة تتراوح بين 40 و160 ضعفًا، وسرعة تتراوح بين 7 و30 ضعفًا، ودقة تكرار تتراوح بين 20 و250 ضعفًا مقارنةً بالروبوتات البشرية الحالية، بتكلفة نظام مماثلة أو أقل. بالنسبة للمهام التي سبق للأذرع الصناعية إنجازها - ومعظم مهام التصنيع الثابتة تندرج ضمن هذه الفئة - فإن الروبوت البشري ليس حلاً أكثر تطورًا. بل هو روبوت أغلى ثمنًا، وأقل دقة، وأقل موثوقية، ويأتي بتصميم أكثر تكلفة.
ميزة التوازن ليست مجانيةتتميز القاعدة ذات العجلات بثباتها الساكن بحكم تصميمها: فبمجرد فصل الطاقة عنها، لا تسقط. أما ثبات الروبوت ثنائي الأرجل فهو ديناميكي ويُحسب باستمرار - إما عن طريق التحكم الكلاسيكي بنقطة العزم الصفري، أو عن طريق وحدات التحكم في الجسم بالكامل القائمة على التعلم المعزز والتي شاعت في السنوات الأخيرة. وقد أوضح سانغ باي كيم من معهد ماساتشوستس للتكنولوجيا هذه النقطة بوضوح: لقد حلّ التعلم المعزز جزءًا كبيرًا من مشكلة الحركة ثنائية الأرجل، ولكن كان لا بد من وجود المكونات المادية - وهي أنظمة التشغيل الحسية عالية النطاق الترددي - أولًا لكي تتمكن الخوارزميات من العمل. هذا يعني أكثر من عقد من هندسة التحكم التي تم تحقيقها بشق الأنفس، والتي لا تحتاجها المنصات ذات العجلات أو رباعية الأرجل، ويظهر ذلك جليًا في الموثوقية، وفي عبء تصميم استعادة التوازن بعد السقوط، وفي مسار شهادة السلامة الذي يجب أن يخضع له الروبوت ذو الأرجل والذي لا يخضع له الروبوت المتنقل المستقل ذو الثبات الساكن. | شريط وقت التشغيلعادةً ما يطلب عملاء التصنيع وقت تشغيل بنسبة 99.99% لمعدات الإنتاج، لأن توقف خطوط الإنتاج يكلف عشرات الآلاف من الدولارات في الدقيقة. ولا تزال المنصات ذات الأرجل غير جاهزة للمهام العامة. يعمل نظام Digit من Agility لمدة 90 دقيقة تقريبًا بشحنة واحدة، مع إمكانية التبديل السريع خلال 9 دقائق واحتياطي طاقة إلزامي لمدة 60 دقيقة مصمم خصيصًا لتجنب انقطاع التيار الكهربائي أثناء العمل - وهو اعتراف ضمني بأن وقت التشغيل قيد أساسي، وليس مجرد هامش خطأ، بالنسبة للتصميم ثنائي الأرجل. في المقابل، يعمل نظام Stretch ذو العجلات من Boston Dynamics لمدة 16 ساعة بشحنة واحدة: أي أكثر من أربعة أضعاف مدة التشغيل، لأنه لا يستهلك طاقة في حسابات التوازن المستمرة ولا يحتوي على نفس عدد المحركات. |
غالباً ما يتم الاستشهاد بحسابات الإنتاجية بشكل عكسي
تبدو مقارنات التكلفة بالساعة بين الروبوتات الشبيهة بالبشر والعمالة البشرية مواتية للوهلة الأولى: تكلفة استهلاكية تقريبية للروبوت تتراوح بين 9 و10 دولارات أمريكية في الساعة، مقابل 22 إلى 45 دولارًا أمريكيًا في الساعة للعمالة البشرية بكامل طاقتها في الولايات المتحدة. لكن المقارنة العادلة تتطلب مراعاة الإنتاجية، وليس فقط الأجر بالساعة. فعامل المستودع البشري ينقل عادةً ما بين 60 و80 صندوقًا في الساعة، بينما لا تنقل الروبوتات الشبيهة بالبشر حاليًا سوى ما بين 30 و50 صندوقًا. وبمجرد أخذ الإنتاجية في الحسبان، يتقلص فارق التكلفة الفعلية لكل صندوق بشكل كبير، ومع أسعار الوحدة الحالية التي تتراوح بين 150,000 و250,000 دولار أمريكي، قد ينقلب الوضع تمامًا.
نصيحة: قبل تحديد منصة ثنائية الأرجل أو شبيهة بالبشر، قم بإجراء ما يُشبه اختبارًا عمليًا. صمم نفس المهمة على بديل ذي عجلات أو قاعدة ثابتة، وحدد مقدار الحمولة والسرعة والدقة والتكلفة ووقت التشغيل، واطلب من الروبوت الشبيه بالبشر أن يتفوق على تلك المواصفات، بدلاً من مجرد كونه قادرًا تقنيًا على أداء المهمة.
بينما تكتسب بعض العروض التوضيحية المبهرة و"ألعاب الروبوتات الأولمبية" الجديدة أو ما شابهها شعبية متزايدة، لا تزال مسابقة داربا للروبوتات لعام 2015 بمثابة تقييم شامل ودقيق لموثوقية الروبوتات الشبيهة بالبشر في ظروف واقعية. وتشمل الدروس التي نشرتها الفرق: فشل الروبوتات بشكل روتيني في استخدام الدعامات المادية القريبة التي كان من شأنها منع السقوط؛ وضرورة تصميم آلية استعادة التوازن بعد السقوط منذ البداية لأن التصميمات غير المتوازنة تجعل الاستعادة بدون مساعدة غير موثوقة؛ وانقطاعات الشبكة، التي أُدرجت عمدًا في النهائيات، كان لا بد من التخطيط لها كحالة تشغيل عادية وليست حالة استثنائية. إن الاستنتاج الشامل للفرق - وهو أن هذا المجال بحاجة إلى مزيد من التركيز على الموثوقية في ظل ظروف غير مُتحكم بها مقارنةً بالعروض التوضيحية والمحاكاة - مضى عليه الآن أكثر من عقد من الزمان، ولا يزال معيارًا عادلًا لمدى التغيير الحقيقي الذي طرأ منذ ذلك الحين.
تصاميم بديلة: ماذا أيضاً إلى جانب الأرجل؟
إنّ تصنيف "شبيه بالبشر أم لا" وحده يُضيّق نطاق البحث. فالكائنات ثنائية الأرجل ورباعية الأرجل فرعان من مجال تصميم أوسع بكثير، ومعظم هذا المجال أبسط ميكانيكيًا وأقل تكلفة، وقد أثبت فعاليته في الإنتاج. قبل اللجوء إلى أي عدد من الأرجل، يجدر بنا استعراض الخيارات الأخرى المتاحة وتحديد مزايا كل خيار.
| تصميم | الآلية | حيث يفوز | المفاضلة مقابل الأرجل | مثال من الواقع |
|---|---|---|---|---|
| قاعدة بعجلات | نظام الدفع التفاضلي أو العجلات متعددة الاتجاهات (ميكانوم) | أرضيات مستوية أو منحدرة: المستودعات، المستشفيات، المكاتب، ممرات المصانع | لا يمكن صعود السلالم أو الأرصفة العالية دون تغييرات في البنية التحتية | Boston Dynamics Stretch؛ معظم الروبوتات المتنقلة المستقلة للمستودعات (Locus Robotics، 6 River Systems) |
| مجنزرة / ذات جنزير | يوزع المسار المتصل الحمل على مساحة تلامس كبيرة | الأنقاض والطين والرمل والثلج ومواقع الهدم والكوارث | انخفاض السرعة القصوى، وارتفاع تكلفة الطاقة لكل متر، وتآكل المسار | روبوتات PackBot وTALON للتخلص من الذخائر المتفجرة؛ معدات بناء مجنزرة |
| هجين ذو عجلات وأرجل | عجلات مثبتة في نهاية الأرجل المفصلية | تضاريس مختلطة: يتدحرج على أرض مستوية، ويرفع عجلة لتجاوز العوائق | معقدة ميكانيكياً؛ وغالباً ما لا تزال بحاجة إلى تحكم فعال في التوازن | أنيمال على عجلات (أنيبوتكس)؛ هاندل (منصة أبحاث بوسطن داينامكس) |
| نظام تعليق روكر-بوجي | يحافظ نظام الربط الميكانيكي السلبي على جميع العجلات ملامسة للأرض دون الحاجة إلى موازنة نشطة | تضاريس صخرية غير منتظمة حيث لا تتوفر أو لا يمكن تحمل تكلفة حساب التوازن في الوقت الفعلي | ارتفاع العوائق محدود، والسرعة منخفضة | مركبتي ناسا الجوالتين على سطح المريخ، كيوريوسيتي وبيرسيفيريتي |
| ذراع أو جسر ذو قاعدة ثابتة | ذراع آلية ثابتة أو مثبتة على سكة، بدون حركة على الإطلاق | المهام المتكررة في وضعية ثابتة: اللحام، التجميع، التعبئة على منصات نقالة | انعدام الحركة؛ يجب نقل العمل إلى الروبوت بواسطة ناقل أو مركبة موجهة آلياً منفصلة | أذرع صناعية قياسية سداسية المحاور؛ روبوتات جسرية علوية على خطوط الإنتاج |
| روبوت يعمل بالكابلات / روبوت متوازي | تقوم الكابلات الآلية بوضع أداة طرفية عبر حجم عمل كبير | مهام واسعة النطاق ذات حمولة متوسطة على مساحة واسعة: استرجاع من المستودعات، طباعة كبيرة الحجم | غير مناسب للأحمال الثقيلة أو التحكم الدقيق في القوة؛ يحتاج إلى إطار داعم صلب | نظام أوكادو لتلبية طلبات البقالة القائم على الشبكة والروبوت |
| سداسي الأرجل / متعدد الأرجل (6 أو أكثر) | عدد أرجلها أكثر من عدد أرجل الحيوانات رباعية الأرجل، ودائماً ما تكون ثلاثة منها على الأقل ملامسة للأرض. | التضاريس الوعرة غير المنتظمة التي تتطلب ثباتًا ثابتًا متأصلًا عند السرعات المنخفضة، مثل فحص الأنابيب أو الهيكل. | بطيء، ويحتوي على عدد أكبر من المحركات والكتلة مقارنةً بالحيوانات رباعية الأرجل | منصة أبحاث ATHLETE التابعة لوكالة ناسا؛ زاحفات الأنابيب الصناعية سداسية الأرجل |
| روبوت ناعم أو متصل "ثعبان" | لا يوجد هيكل عظمي صلب؛ فالجسم نفسه ينحني ويتمدد | الفراغات المحصورة أو غير المنتظمة: الأنابيب، الهياكل المنهارة، الوصول الطبي طفيف التوغل | حمولة وسرعة منخفضتان للغاية | روبوتات البحث والإنقاذ على شكل ثعابين (معهد كارنيجي ميلون للروبوتات)؛ روبوتات الرعاية الطبية المتكاملة |
| الطائرات (متعددة المحركات أو ذات الأجنحة الثابتة) | طيران يعتمد على الدفع، بدون احتكاك بالأرض | الفحص، ورسم الخرائط، والتسليم عبر مسافات طويلة أو على ارتفاعات يصعب الوصول إليها | حمولة محدودة للغاية ووقت تشغيل قصير؛ لا توجد قدرة تلاعب ذات مغزى | فحص مداخن الاحتراق والأبراج وخطوط الطاقة باستخدام الطائرات بدون طيار |
| مركبة غاطسة يتم التحكم فيها عن بعد / مركبة غاطسة ذاتية القيادة | يعمل بنظام الدفع، ويتم التحكم في الطفو | عمليات التفتيش تحت سطح البحر، وصيانة خطوط الأنابيب والهياكل | مجال تشغيل مختلف تمامًا؛ ليس بديلاً عن الأرض | مركبات ROV لفحص خطوط الأنابيب تحت سطح البحر |
| بالٍ الهيكل الخارجي | لا يوجد جسم روبوت مستقل؛ بل يُعزز جسم المشغل البشري نفسه | المهام التي تتطلب حكماً بشرياً بالإضافة إلى قوة أو قدرة تحمل إضافية: رفع الأحمال الثقيلة، والعمل لفترات طويلة فوق مستوى الرأس | يتطلب وجود مشغل بشري في جميع الأوقات؛ وليس حلاً يعتمد على توفر العمالة | ساركوس جارديان إكس أو؛ هياكل خارجية صناعية من إكسو بيونيكس |
الاستقرار الثابت يفوز تلقائيًاتشترك جميع التصاميم ذات العجلات أو المجنزرة في هذه القائمة في ميزة واحدة يسهل التقليل من شأنها لأنها لا تتطلب أي تكلفة: الثبات الساكن. لا تحتاج القاعدة ذات العجلات أو المجنزرة إلى أي حسابات لتجنب السقوط؛ فهي ببساطة لا تسقط أثناء التشغيل العادي. هذا يلغي فئة كاملة من برامج التحكم، وفئة كاملة من أنماط الأعطال، وفي معظم الأنظمة القانونية، فئة كاملة من شهادات السلامة التي لا تزال الروبوتات ذات الأرجل بحاجة إلى الحصول عليها. عندما تكون الأرض مستوية أو يمكن جعلها مستوية بشكل معقول، فإن هذه الميزة وحدها عادة ما تكون كافية لحسم مسألة التصميم قبل حتى مقارنة الحمولة أو السرعة أو التكلفة. | توجد التصاميم الهجينة لسبب وجيه.تُعدّ أنظمة التعليق الهجينة ذات العجلات والأرجل وأنظمة التعليق ذات الوصلات المتأرجحة خيارًا وسطًا لسببٍ وجيه: فبعض البيئات تكون مسطحة في الغالب مع وجود عوائق متفرقة، أو غير منظمة بما يكفي لتحقيق توازن نشط فوري، ولكنها ليست غير منظمة لدرجة تعجز معها الأنظمة الميكانيكية السلبية عن التعامل معها. لا يمكن لمركبة استكشاف الكواكب الاعتماد على حسابات التوازن المستمرة المرتبطة لاسلكيًا، ولا يمكنها تحمل كتلة نظام تعليق نشط كامل، لذا فإن وصلة متأرجحة سلبية تؤدي الغرض دون الحاجة إلى أي إلكترونيات. أما روبوت المستودع الذي يصطدم أحيانًا بحافة رصيف التحميل أو رصيف منخفض، فلا يحتاج إلى حركة ثنائية الأرجل لتجاوزها؛ فالعجلة التي يمكنها أيضًا الرفع والتحرك تُعدّ خيارًا هندسيًا أقل تكلفة. |
أحيانًا يكون الحل هو انعدام الحركة، أو عدم وجود روبوت على الإطلاق
هناك عنصران في الجدول أعلاه يسهل إغفالهما تحديدًا لأنهما غير جذابين. كما ذُكر في الفصل السابق، غالبًا ما يكون الذراع أو الرافعة الثابتة هو الحل الأمثل للمهام المتكررة ذات الموقع الثابت، ويتم حل مشكلة الحركة بشكل منفصل، وبتكلفة أقل، عن طريق نقل العمل إلى الروبوت على ناقل أو مركبة آلية بسيطة بدلًا من دمج الحركة في الذراع الآلية نفسها. كما يُعد الهيكل الخارجي القابل للتآكل بديلًا مشروعًا لبناء روبوت من الأساس: فهو يحل مشكلة محدودية القوة أو التحمل مع الحفاظ على قدرة الإنسان على اتخاذ القرارات، ومهارته، وإدراكه للوضع، وذلك بتكلفة هندسية أقل بكثير من تكلفة المنصة ذاتية التشغيل. لا يُقارن أي منهما بالروبوتات الشبيهة بالبشر، لكنهما يتفوقان عليها بشكل روتيني من حيث التكلفة والموثوقية وسرعة التنفيذ للمهمة المحددة التي يستهدفانها.
نصيحة: قبل تقييم عدد الأرجل، يُنصح بإجراء اختبار استقرار ثابت بسيط للبيئة: هل يمكن تسوية سطح التشغيل أو جعله منحدرًا بشكل معقول؟ إذا كانت الإجابة بنعم، فينبغي أن يكون التصميم ذو العجلات أو المجنزرات هو الخيار الافتراضي، ويجب أن تُبرر الأرجل، مهما كان عددها، وجودها في مقابل هذا الخيار. يُفضل استخدام التصاميم ذات الأرجل للتضاريس التي لا يمكن تسويتها أو جعلها منحدرًا أو تصميمها هندسيًا بشكل مناسب، وهي مجموعة أصغر من البيئات التي تفترضها معظم تصاميم الروبوتات الشبيهة بالبشر.
أمثلة: تعتمد أسطول مستودعات أمازون على روبوتات متنقلة ذات عجلات وأذرع ثابتة، لا على أرجل، لأن مرافقها مصممة خصيصًا بأرضيات مسطحة، ما يسمح بتصميمها حول الروبوتات بدلًا من العكس. أما مركبات ناسا الجوالة على سطح المريخ، فتستخدم أنظمة تعليق سلبية من نوع "روكر-بوغي" بدلًا من الأرجل أو الأنظمة الهجينة ذات العجلات والأرجل، لأن المهمة لا تسمح بتحمل كتلة أو استهلاك طاقة أو مخاطر أعطال أنظمة التحكم النشط في التوازن على بعد ملايين الكيلومترات من فني الصيانة. في كلتا الحالتين، فرضت طبيعة التضاريس وقيود المهمة، وليس الاعتبارات الجمالية، حلًا غير قائم على الأرجل قبل حتى التفكير بجدية في استخدام روبوتات شبيهة بالبشر أو رباعية الأرجل.
سيكولوجية التجسيم: ما تُظهره الأبحاث فعلياً
إنّ الحجة البديهية لاستخدام الشكل البشري في الأدوار التي تتطلب التعامل المباشر مع البشر هي أن الناس يثقون ويتعاطفون مع ما يشبههم. إلا أن الدراسات في مجال التفاعل بين الإنسان والروبوت لا تدعم هذه الحجة كقاعدة عامة، بل تدعم فكرة أضيق نطاقًا وأكثر فائدة: وهي أن تأثير المظهر البشري على الثقة والقبول يعتمد على السياق والمهمة، ويتفاعل مع سلوك الروبوت الفعلي بمرور الوقت، وليس مجرد عامل ثابت يظهر بمجرد ظهور الوجه.
لا تزال فرضية وادي الغرابة لماساهيرو موري - التي تنص على أن التقارب مع الروبوت يزداد مع ازدياد الشبه بالبشر حتى حد معين، ثم ينخفض بشكل حاد عندما يُثير المظهر القريب من البشر شعورًا بعدم الارتياح، قبل أن يتعافى فقط عند عدم القدرة على التمييز تمامًا - هي النموذج الأساسي، وتستمر التحليلات التلوية الحديثة لدراسات استجابة المستخدمين في إيجاد دعم تجريبي لها. وقد وسعت دراسات أحدث هذا النموذج إلى نموذج "واديي الغرابة"، الذي يميز بين ردود الفعل تجاه المظهر الشبيه بالبشر وردود الفعل تجاه الحركة الشبيهة بالبشر، وهو أمر يكتسب أهمية أكبر الآن بعد أن أصبحت الروبوتات الشبيهة بالبشر متوفرة تجاريًا، وليس فقط في المختبرات.
تُظهر النتائج في سياقات الخدمات المحددة تباينًا حقيقيًا بدلًا من اتجاه واحد. فقد وجدت الدراسات التي تقارن بين روبوتات الخدمة الشبيهة بالبشر وغير الشبيهة بهم في قطاع الضيافة أن استجابة المستهلك تعتمد على الظروف، حيث يميل أحيانًا إلى تفضيل الخيار الشبيه بالبشر وأحيانًا أخرى لا، وذلك تبعًا لنوع الخدمة وظروفها. أما أبحاث رعاية المسنين، فهي أكثر تحذيرًا: إذ تُشير مراجعة شاملة أُجريت عام 2025 لتجربة كبار السن مع الروبوتات الاجتماعية إلى أن الخوف وعدم الارتياح من النتائج الشائعة، وليست حالات استثنائية، مما يُعقّد أي افتراض بأن روبوت الرعاية الشبيه بالبشر أكثر راحة تلقائيًا من الروبوت غير الشبيه بالبشر. وقد وجدت أبحاث الروبوتات المنزلية أن تفضيلات ثقة المستخدمين تميل أحيانًا إلى التصاميم التي تُشبه الآلات أكثر من التصاميم البشرية - وهو عكس ما قد يتوقعه افتراض ساذج مفاده أن "الناس يُحبون الروبوتات التي تُشبههم".
من النتائج المهمة والضرورية في هذا المجال: أن تأثيرات المظهر تتفاعل مع السلوك مع تكرار التعرض. فالروبوت الشبيه بالبشر والذي يؤدي وظيفته بكفاءة عالية يمكنه التغلب على الشعور الأولي بعدم الارتياح؛ أما الروبوت الشبيه بالبشر الذي يعاني من خلل أو تعثر أو يتصرف بشكل غير طبيعي، فيبدو أكثر إثارة للقلق من الروبوت ذي المظهر الميكانيكي الذي يقوم بنفس المهمة، لأن المظهر الشبيه بالبشر يخلق توقعًا ضمنيًا بالكفاءة البشرية التي ينتهكها الفشل.
نصيحة: اختبر المظهر والسلوك كمتغيرات منفصلة في أبحاث المستخدم بدلاً من اعتبارهما عنصرًا واحدًا مدمجًا في "تصميم الروبوت". إذا كانت المنصة ستكون شبيهة بالبشر إلى حد كبير، فضع في اعتبارك مستوى موثوقية أعلى في هذا التفاعل المحدد - فالتكلفة النفسية للفشل المرئي تتناسب مع مدى شبه الروبوت بالبشر، وليس مع شدة الفشل الفعلية.
في نوفمبر 2025، أثار روبوت "آيرون" من شركة "إكس بينغ" موجة من التكهنات على وسائل التواصل الاجتماعي الصينية بأنه في الواقع شخص يرتدي زيًا. كان العرض مقنعًا لدرجة أن المؤسس هي شياوبينغ فتح جذع الروبوت على خشبة المسرح ليكشف عن آلياته الداخلية ويثبت عكس ذلك. هذا مثال على نجاح التجسيد البشري لدرجة أنه أصبح نقطة ضعف في المصداقية بدلًا من كونه مصدر ثقة - تذكير بأن الهدف في التصميم الموجه للبشر هو المصداقية الواضحة، وليس الواقعية القصوى.
متى يكون الشكل الشبيه بالبشر هو الحل الهندسي الصحيح؟
لا يُعدّ أيٌّ مما سبق دليلاً على أن الشكل البشريّ خاطئٌ دائمًا، بل هو دليلٌ على ضرورة تبريره وفقًا لمواصفات وظيفية، تمامًا كأيّ خيار تصميميّ آخر. توجد ظروفٌ محدّدةٌ وواضحةٌ يكون فيها تصميم الجسم البشريّ هو الحلّ الهندسيّ الأمثل.
العمل في بنية تحتية مصممة للأجسام البشرية
جيل برات، المدير السابق لبرنامج تحدي الروبوتات التابع لوكالة مشاريع البحوث الدفاعية المتقدمة (DARPA)، ويعمل حاليًا في تويوتا معهد البحوث، يحدد هذا الأمر بدقة:
البيئة المبنية تحتوي على إمكانيات مادية مصممة حول جسم الإنسان، ويمكن للروبوت الذي يشارك هذا التصميم استخدام هذه الإمكانيات مباشرة بدلاً من الحاجة إلى إعادة تصميم البيئة حوله.
صُممت السلالم والأبواب والسلالم المتحركة والأدوات اليدوية وأجهزة التحكم في المركبات وصمامات العجلات بأحجام وأشكال تتناسب مع أيدي وأقدام الإنسان ومدى وصوله. لا يستطيع الروبوت ذو العجلات صعود درج؛ ولا يستطيع الروبوت الذي لا يمتلك أيدٍ بحجم الإنسان التقاط مثقاب كهربائي عادي.
هذا هو نفس المنطق الذي استندت إليه ناسا في تطوير روبوت فالكيري، الذي طُوّر لتحدي داربا للروبوتات عام 2013، انطلاقًا من فرضية صريحة مفادها أن بيئات الاستجابة للكوارث - كمنشأة نووية متضررة على سبيل المثال - مصممة لشغلها بشر ومجهزة بأدوات بشرية، وأن العمل فيها دون إعادة هندسة واسعة النطاق يتطلب جسمًا متوافقًا مع الإنسان. وهو من الحالات النادرة في هذا المجال التي يستند فيها اختيار الشكل البشري إلى تحليل موثق للمتطلبات بدلًا من مجرد سردية لجمع التمويل، وقد سبق دورة الاستثمار الحالية بعقد من الزمن.
إن تحذير برات نفسه جدير بالاهتمام إلى جانب الحجة: فقد أشار أيضًا إلى مدى غرابة أن الكثير من تطوير الروبوتات الشبيهة بالبشر يستهدف أرضيات المصانع المسطحة والمصممة خصيصًا - وهي بيئات مناسبة تمامًا للعجلات - بدلاً من البيئات التي بناها الإنسان واستخدمها بأدواته حيث تنطبق حجة البنية التحتية بالفعل.
الاستفادة من بيانات العرض التوضيحي البشري
أما الحجة الثانية، والأكثر حداثة، فتتعلق بكيفية تدريب هذه الروبوتات بدلاً من مكان عملها.
تُتيح تقنيات التحكم عن بُعد والتعلم بالتقليد، حيث تُسجّل حركات المُشغّل البشري وتُستخدم لتدريب سياسة تحكم الروبوت، نقلًا مباشرًا إلى روبوت تُحاكي حركته حركية المُشغّل البشري. وقد بُنيت العديد من أنظمة البحث الحالية خصيصًا حول هذه الفرضية: تقليل إعادة التوجيه بين العرض التوضيحي وجسم الروبوت يعني تقليل البيانات اللازمة للوصول إلى مستوى مُحدد من الكفاءة. هذا اتجاه بحثي حقيقي وفعّال، وليس مجرد تسويق. كما أنه لم يُثبت بعد على نطاق واسع - فما إذا كان التقليد المُطابق للشكل يُعمّم بشكل أفضل من العروض التوضيحية المُعاد توجيهها جيدًا من منصات غير بشرية يبقى سؤالًا تجريبيًا مفتوحًا، ويجب التعامل معه كفرضية يختبرها البرنامج، وليس كنتيجة نهائية. design around.
حجة اقتصاد المنصة الواحدة
إنّ أوضح تفسير لرغبة المستثمرين في الروبوتات الشبيهة بالبشر تحديدًا، بغض النظر عن أي مهمة منفردة، هو ما يُطلق عليه أحد التحليلات المؤسسية "التحدب": منصة روبوتية واحدة قابلة للتطبيق في عمليات الانتقاء والتجميع وتشغيل الآلات والفحص والمناولة العامة للمواد دون الحاجة إلى إعادة تصميم المنشأة لكل مهمة على حدة. هذه حجة اقتصادية حقيقية، لكنها مشروطة وليست تلقائية. فهي تعتمد على التحسن السريع في قدرات المناولة، وعلى قدرة خطوط نقل بيانات التشغيل عن بُعد على إنتاج مهارات قابلة للتعميم، وعلى انخفاض تكاليف الوحدة بالسرعة الكافية للمنافسة. في حال عدم تحقق هذه الشروط، تتفوق الروبوتات المتخصصة في مهام محددة بناءً على مجموعة من المعايير الأكثر بساطة ولكنها حاسمة حاليًا: وقت التشغيل الذي يُقاس بالأيام أو الأسابيع بدلًا من الأشهر، وانخفاض كثافة رأس المال، وانخفاض عبء الصيانة المستمرة.
نصيحة: تكمن أقوى حجة مشروعة لاستخدام منصة بشرية في توافر شرطين أساسيين: بنية تحتية ثابتة ومصممة خصيصًا لتناسب الإنسان، وليست مجرد أرضية مصنع يمر بها الناس، وحاجة حقيقية لمنصة واحدة لتغطية مهام متعددة ومتغيرة بدلًا من مهمة واحدة متكررة وعالية الإنتاجية. إذا كان المشروع يفتقر إلى أحد هذين الشرطين فقط، فعادةً ما يتفوق تصميم متخصص على المنصة البشرية من حيث التكلفة والموثوقية وسرعة النشر.
مثال: إنّ تصميم فالكيري - تشغيل الصمامات، وصعود السلالم، واستخدام الأدوات اليدوية البشرية، والتنقل في منشأة لم تُصمم أصلًا للروبوتات - يُعدّ مثالًا نموذجيًا على استيفاء شرط البنية التحتية. في المقابل، تُعدّ خلية انتقاء في مستودع ذات مهمة واحدة، مزودة بناقل ثابت وشكل هندسي محدد للصناديق، مثالًا نموذجيًا على عدم استيفاء هذا الشرط، بغض النظر عن مدى ملاءمة البيئة المحيطة بتلك الخلية للبشرية للوهلة الأولى.
إطار عمل لاتخاذ القرارات لاختيار شكل الروبوت
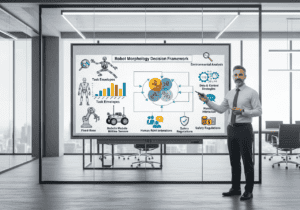
إن السؤال "هل ينبغي أن يكون هذا الروبوت شبيهًا بالبشر؟" يمكن الإجابة عليه بنفس الدقة التي يتم بها اختيار المواد أو تحديد حجم المحرك، شريطة أن يتم طرحه قبل بدء التصميم الميكانيكي، بدلاً من استخدامه لتبرير تصميم الجسم الذي تم اختياره لأسباب أخرى.
- تحليل البيئة. هل بيئة التشغيل ثابتة بالفعل ومصممة حول أجسام البشر - السلالم، المداخل، الأدوات اليدوية، المركبات - ومن المستحيل أو غير الاقتصادي إعادة تصميمها لتناسب الروبوت؟ أم أنها مساحة مصممة خصيصاً لهذا الغرض، ويمكن بسهولة بنائها أو تعديلها لتناسب منصة ذات عجلات أو قاعدة ثابتة؟
- مغلف المهمة. ما هي الحمولة والدقة والسرعة والمدى التي تتطلبها المهمة فعلياً، وكيف تقارن الآلية المتخصصة - ذراع، أو رافعة جسرية، أو روبوت متحرك ذاتي التشغيل - بنفس هذه المعايير؟ تتفوق الأجهزة المتخصصة في هذه المقارنة في الغالبية العظمى من المهام الصناعية الثابتة اليوم.
- استراتيجية البيانات والتحكم. هل سيتم تدريب الروبوت بشكل أساسي من خلال التشغيل عن بعد البشري أو عرض التقاط الحركة، وهل هناك دليل، وليس مجرد فرضية، على أن مطابقة الشكل تحسن بشكل ملموس كفاءة العينة لهذه المهمة المحددة، مقارنة بإعادة التوجيه المصممة جيدًا من منصة غير بشرية؟
- سياق التفاعل. هل يعمل الروبوت في رؤية الناس أو على اتصال جسدي بهم في دور يكون فيه للثقة المتصورة أو القبول الاجتماعي أهمية، وماذا تقول أدلة التفاعل بين الإنسان والروبوت في هذا السياق المحدد، بدلاً من الروبوتات المجسمة بشكل عام؟
- اقتصاديات الحجم المستهدف. ما هي التكلفة الإجمالية للملكية، بما في ذلك متطلبات وقت التشغيل والصيانة وأعباء الخدمة، عند الحجم الذي تتطلبه دراسة الجدوى الفعلية، مقارنةً بالبديل المخصص للمهمة؟ يجب تعديل مقارنات تكلفة العمالة بالساعة المواتية وفقًا للإنتاجية، وليس قراءتها كما هي.
- المسار التنظيمي والسلامة. هل يؤدي استخدام منصة ذات أرجل ومتوازنة ديناميكيًا إلى مسار مختلف وأقل نضجًا للحصول على شهادة السلامة مقارنة بالروبوت ذي العجلات المستقر بشكل ثابت لنفس المهمة، وهل تم وضع ميزانية لتلك التكلفة والجدول الزمني؟
نصيحة: قبل اعتماد تصميم الهيكل، قيّم كل محور من المحاور الستة على مقياس بسيط. عمليًا، لا يُفضّل الشكل البشري إلا عند وجود بيئة ثابتة من صنع الإنسان، وحاجة حقيقية لمنصة واحدة تُستخدم في مهام متغيرة متعددة. أي مزيج آخر يُرجّح عادةً استخدام شكل متخصص، والاعتماد على الشكل البشري يُلغي عبء الإثبات الذي تتطلبه الممارسات الهندسية الجيدة.
مثال على الاستخدام: تم تطبيق الإطار على نموذج شائع - روبوت بشري لجمع الحاويات في المستودعات. تحليل البيئة: ضعيف، فمعظم المستودعات الحديثة مصممة خصيصًا لهذا الغرض وتستوعب بالفعل الروبوتات المتنقلة. نطاق المهمة: يتفوق الذراع ذو العجلات أو الرافعة الجسرية على الروبوتات البشرية الحالية من حيث الحمولة والسرعة والدقة في هذه المهمة. استراتيجية البيانات: فائدة هامشية، فجمع الحاويات مهمة محددة بدقة ولا تستفيد بشكل واضح من التعلم بالمحاكاة البشرية. سياق التفاعل: ضئيل، فلا توجد وظيفة اجتماعية تتطلب التعامل مع البشر. الجدوى الاقتصادية: إنتاجية الروبوتات البشرية الحالية وتكلفة الوحدة أقل بكثير من روبوتات الجمع المتخصصة على نطاق واسع. يقدم الإطار إجابة واضحة، وهي ليست الروبوت البشري - وهذا تحديدًا سبب قيام شركة Boston Dynamics بتطوير Stretch بدلًا من توجيه Atlas لنفس المهمة.
يُعد اختيار هيكل الروبوت قرارًا تصميميًا، وليس خيارًا افتراضيًا.
إن الشكل الشبيه بالبشر ليس خطأً. فمشروع فالكيري التابع لناسا، ومشروع ديجيت التابع لشركة أجيليتي، وأبحاث التعلم بالتقليد التي تدفع نحو التلاعب بالأغراض العامة، كلها استخدامات مشروعة ومنطقية لهذا الشكل.
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
يكمن الخطأ في اعتبار جسم الإنسان هو الإجابة الافتراضية لما يجب أن يبدو عليه الروبوت، بينما هو في الواقع حل تصميمي واحد من بين عدة حلول، وهو صحيح فقط في ظل مجموعة محددة وقابلة للتحقق من الشروط:
بنية تحتية مبنية بالفعل حول أجسام بشرية لا يمكن تغييرها اقتصادياً، وحاجة حقيقية لمنصة واحدة لتغطية العديد من المهام المختلفة بدلاً من وظيفة واحدة متكررة ذات حجم كبير.
بالنسبة لمعظم المهام التي تُسند حاليًا إلى الروبوتات الشبيهة بالبشر - كالتصنيع في مواقع ثابتة، والتقاط المواد بكميات كبيرة، ومناولة المواد ذات الغرض الواحد - فإن هذا المزيج لا يُجدي نفعًا، والبيانات الهندسية تُؤكد ذلك بوضوح: تتفوق الأجهزة الحالية المُخصصة لمهام مُحددة من حيث الحمولة والدقة والسرعة والتكلفة والموثوقية، غالبًا بأكثر من عشرة أضعاف. وتتجاوز تقييمات هذه الفئة حاليًا، بعدة أضعاف، قيمة الوحدات المُشحونة والمتعاقد عليها والمُستخدمة تجاريًا، وتُعد هذه الفجوة مؤشرًا سوقيًا جديرًا بالدراسة جنبًا إلى جنب مع أي مواصفات فنية.
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
التعليمات
ما هو الفرق الفعلي بين "الإنسان الآلي" و "الروبوت"؟
الروبوت الشبيه بالإنسان هو أي روبوت ذو بنية جسمية تُشبه الإنسان إلى حد كبير - جذع، ذراعان، وساقان عادةً أو قاعدة تُعادل الساق - مصمم لأداء وظيفته، لا لمظهره. أما الروبوت الأندرويد، فيتجاوز ذلك، إذ يسعى إلى تحقيق تطابق بصري وسلوكي تام مع الإنسان، وهو ما يُمثل تحديًا في مجالَي التجميل وعلوم المواد (الجلد، وحركات الوجه، والتعبيرات الدقيقة) يُضاف إلى التحدي الميكانيكي. معظم المنصات التجارية الحالية، بما في ذلك أوبتيموس وديجيت وأطلس، هي روبوتات شبيهة بالإنسان دون طموحات تُضاهي الأندرويد؛ يُعدّ روبوت آيرون من إكس بينغ واحدًا من الروبوتات القليلة التي تسعى جاهدةً للوصول إلى مستوى واقعية الأندرويد، وهو ما أثار تحديدًا الجدل حول مصداقيته.
لماذا تُعتبر الأيدي الروبوتية أصعب في التصميم من الأرجل؟
تتمتع اليد البشرية بحوالي 27 درجة حرية ضمن حيز صغير بحجم قبضة اليد المغلقة، وهي مزودة بمستشعرات لمسية وقادرة على الإمساك بقوة ودقة متناهية. إن محاكاة ولو جزء بسيط من هذه الوظائف عمليًا يتطلب وضع العديد من المحركات الصغيرة عالية العزم، والأوتار، والتروس، ومستشعرات القوة في هيكل صغير وخفيف الوزن - وهي مشكلة تصميم أكثر تعقيدًا بكثير من الساق، التي تتمتع بمساحة أكبر وعدد أقل من نقاط التلامس المتزامنة. لهذا السبب، لا تزال معظم منصات الروبوتات الشبيهة بالبشر مزودة بمقابض غير متطورة أو أيادٍ مبسطة أقل تطورًا بكثير من أرجلها.
كيف يتم تعليم الروبوت الشبيه بالبشر أداء مهمة ما؟
تهيمن طريقتان رئيسيتان: التعلم المعزز في المحاكاة، حيث يتم تدريب سياسة الروبوت على ملايين التجارب الافتراضية ثم نقلها إلى الأجهزة، والتعلم بالتقليد من عروض بشرية يتم التحكم فيها عن بُعد أو التقاط حركتها، حيث يؤدي مشغل بشري المهمة وتتعلم سياسة الروبوت كيفية إعادة إنتاجها. تجمع معظم البرامج الجادة بين الطريقتين - المحاكاة للحركة والتوازن، وبيانات التحكم عن بُعد للتلاعب - لأنه لا تُنتج أي من الطريقتين بمفردها حاليًا سلوكًا موثوقًا به للأغراض العامة.
ما هي "الفجوة بين المحاكاة والواقع" ولماذا تؤثر بشكل خاص على الروبوتات ذات الأرجل؟
يحدث انخفاض الأداء عندما تواجه سياسة مُدرَّبة في بيئة محاكاة عوامل الاحتكاك غير المُنمذجة، ورد فعل المُشغِّل، وضوضاء المُستشعر، وديناميكيات التلامس في العالم الحقيقي. وتُعدّ الحركة على الأرجل حساسة بشكل استثنائي لهذا الأمر، لأن التوازن يعتمد على قوى تلامس دقيقة وسريعة التغير مع الأرض، والتي يصعب محاكاتها بدقة - إذ يمكن أن يكون اختلاف بسيط في احتكاك القدم المُنمذج هو الفرق بين مشية مستقرة وسقوط لم يظهر أبدًا في التدريب.
هل توجد أي معايير سلامة أو هيئات اعتماد تغطي الروبوتات الشبيهة بالبشر بشكل خاص حتى الآن؟
ليس بشكل شامل. تخضع أذرع الروبوتات الصناعية لمعايير راسخة مثل ISO 10218 ومعيار الروبوتات التعاونية ISO/TS 15066، بينما تندرج الروبوتات المتنقلة ذاتية الحركة ذات العجلات تحت معيار ISO 3691-4، إلا أن الروبوتات ثنائية الأرجل المتحركة والمتوازنة ديناميكيًا والتي تُحاكي حجم الإنسان تشغل حيزًا تنظيميًا تسعى هيئات وضع المعايير جاهدةً لسدّه. ويقوم العديد من المصنّعين فعليًا بوضع ممارسات السلامة بحكم الأمر الواقع من خلال تجارب رائدة قبل وضع معيار مُخصّص، وهو ما يُمثّل في حد ذاته مخاطرة تجارية للشركات الصناعية الرائدة في هذا المجال.
من يتحمل المسؤولية القانونية إذا تسبب روبوت بشري ذاتي التشغيل في إصابة عامل؟
هذا الأمر غير محسوم تمامًا ويختلف باختلاف الأنظمة القانونية، ولكن عادةً ما تُوزّع المسؤولية على مُصنِّع المعدات، ومُزوِّد البرمجيات أو الذكاء الاصطناعي (إن كان مُختلفًا عن المُصنِّع)، ومُكامل الأنظمة الذي قام بتثبيته، والمنشأة التشغيلية، وذلك بحسب ما إذا كان العطل ناتجًا عن عيب في التصميم، أو خطأ برمجي، أو قصور في إجراءات السلامة في الموقع. ويُعدّ غياب سابقة قانونية راسخة سببًا في توخّي كبار المُشترين الصناعيين الحذر، وتفضيلهم للبائعين الذين يُقدّمون تعويضات تعاقدية.
ما هي أجهزة الاستشعار التي يحتاجها الروبوت الشبيه بالبشر بالإضافة إلى الكاميرات؟
يحتاج الروبوت البشري العامل إلى الإحساس بالوضع (استشعار موضع المفاصل وعزم الدوران في كل محرك)، ووحدة قياس بالقصور الذاتي لتحقيق التوازن، ومستشعرات للقوة/عزم الدوران في الرسغين أو القدمين لاكتشاف أحداث التلامس، بالإضافة إلى استشعار اللمس المتزايد في اليدين. تحظى الرؤية بمعظم الاهتمام العام لأنها تُشكل محور الحديث عن الذكاء الاصطناعي، لكن نظام الإحساس بالوضع واستشعار القوة هو ما يُبقي الروبوت منتصبًا ويمنعه من سحق أي شيء يتعامل معه.
كم يبلغ وزن الروبوت الشبيه بالبشر فعلياً، ولماذا يُعد ذلك مهماً للغاية؟
تتراوح أوزان المنصات الحالية بين 35 و80 كيلوغرامًا تقريبًا، وتُعد الكتلة عاملًا بالغ الأهمية في التصميم ذي الأرجل، إذ يجب موازنة كل كيلوغرام فوق الكاحلين وتسريعه وإبطائه بشكل فعال مع كل خطوة، على عكس الروبوت ذي العجلات، حيث تتطلب الكتلة الإضافية في الغالب عزم دوران أكبر للحركة، وليس نطاق تحكم أوسع لتجنب السقوط. ولهذا السبب، يُعد تخفيف الوزن في تصميم الروبوتات الشبيهة بالبشر مطلبًا للاستقرار بقدر ما هو مطلب للكفاءة.
بالأرقام الملموسة، ما مقدار الطاقة الإضافية التي يتطلبها المشي مقارنة بالتدحرج؟
تستهلك الحركة على الأرجل عادةً طاقةً أكبر بعدة مرات لكل كيلوغرام متر مقارنةً بالحركة على العجلات، وذلك لأن تصحيح التوازن المستمر وحركة المشي صعودًا وهبوطًا يستهلكان طاقةً لا تستهلكها العجلة الدوارة - إذ تحوّل العجلة الملامسة للأرض عزم دوران المحرك مباشرةً تقريبًا إلى حركة أمامية. هذا الفارق هو السبب الميكانيكي المباشر وراء قصر مدة تشغيل المنصات ذات الأرجل مقارنةً بالمنصات ذات العجلات عند استخدام كتلة بطارية مماثلة.
هل توجد طريقة قياسية وقابلة للمقارنة لقياس "براعة" الروبوت؟
ليس بعد، بنفس الطريقة التي يتم بها توحيد معايير الحمولة أو التكرارية للأذرع الصناعية. يستخدم الباحثون معايير مثل مهام تكديس الكتل، وإدخال الأوتاد في الثقوب، ومعالجة الأقمشة أو الأجسام القابلة للتشكيل لمقارنة الأنظمة، ولكن لا يوجد مقياس متفق عليه على مستوى الصناعة يعادل مواصفات ورقة البيانات، مما يجعل من الصعب التحقق من ادعاءات براعة الموردين أو مقارنتها بشكل مباشر - وهي فجوة تستحق الضغط على أي مورد بشأنها أثناء التقييم.
ما الذي يتوقعه المحللون المستقلون من حيث القدرة التنافسية للروبوتات الشبيهة بالبشر من حيث التكلفة في مواجهة الأتمتة الخاصة بالمهام، بشكل واقعي؟
تشير معظم التوقعات الجادة إلى إمكانية تحقيق تكافؤ التكلفة مع الروبوتات المتخصصة في أوائل إلى منتصف العقد الثالث من القرن الحالي كأقرب تقدير، وذلك رهناً بانخفاض تكاليف المحركات بنسبة تتراوح بين 50 و70% تقريباً عن المستويات الحالية، وتحسن موثوقية المناولة بشكل كبير - وهما عاملان لم يتم إثباتهما بعد على نطاق واسع. ومن المتوقع أن تظل الجدوى التجارية على المدى القريب محصورة في مجموعة محدودة من المهام التي تنطبق عليها بالفعل حجج توافق البنية التحتية أو المنصة الواحدة، وليس في استبدال العمالة للأغراض العامة.
ماذا يحدث عندما يفقد الروبوت ذو الأرجل الطاقة أو يضطر إلى التوقف بشكل طارئ في منتصف الخطوة؟
تُعدّ هذه إحدى أصعب المشكلات التي لم تُحلّ بعد في هذا المجال. يُعرّض انقطاع الطاقة غير المُتحكّم به أثناء المشي الديناميكي الروبوت لخطر السقوط، لذا تُطبّق معظم المنصات آلية "التوقف الآمن" التي تُحاول الوصول إلى وضعية انحناء أو جلوس ثابتة قبل قطع الطاقة تمامًا، وتستكشف بعض منصات البحث آليات أمان ميكانيكية سلبية، مثل المفاصل القابلة للقفل، كخيار احتياطي. أما الروبوتات ذات العجلات والجنزير فلا تُعاني من هذه المشكلة إطلاقًا، ففقدان الطاقة يعني ببساطة توقفها في مكانها.
هل يمكن أن يشكل الروبوت البشري المتصل بالشبكة خطراً حقيقياً على الأمن السيبراني؟
نعم، ويختلف ملف المخاطر هذا اختلافًا جوهريًا عن ذراع صناعية ثابتة خلف قفص أمان: فالروبوت البشري المخترق هو عبارة عن مُشغِّل متحرك ذو قدرات مادية مزود بكاميرات وميكروفونات داخل منشأة، لذا فإن الاختراق الأمني لا يقتصر على مشكلة بيانات فحسب، بل يشمل أيضًا السلامة المادية والتجسس الصناعي. إن الموردين الذين ينشرون أساطيل متصلة بأنظمة إدارة الأساطيل السحابية وقنوات التشغيل عن بُعد، يقومون فعليًا بتوسيع نطاق الأمن السيبراني للشركة ليشمل أرضية المصنع، وهو أمر بدأ العديد من المشترين الصناعيين في أخذه بعين الاعتبار في تقييمات المخاطر الخاصة بهم.
المفاهيم والتقنيات ذات الصلة
- نماذج الرؤية واللغة والحركة (VLA): فئة من نماذج الأساس، مثل RT-2 و Helix من Figure، التي تربط مدخلات الكاميرا وتعليمات اللغة الطبيعية مباشرة بأوامر مفاصل الروبوت في شبكة واحدة.
- نقطة الالتقاط / المكون المتباعد للحركة: نظرية تخطيط التوازن التي تتعقب المكان الذي يجب أن يضع فيه الروبوت ذو الأرجل خطوته التالية لإيقاف زخمه، وتستخدم كبديل أسرع للتحكم في نقطة العزم الصفري البحت.
- التحكم التنبؤي النموذجي للحركة على الأرجل: نهج تحكم قائم على التحسين يقوم بإعادة حل مشكلة ديناميكية قصيرة المدى باستمرار في كل خطوة زمنية للحفاظ على توازن الروبوت أثناء سيره أو قيامه بالمناولة.
- المحركات شبه المباشرة: تصميم مشترك يستخدم نسبة تخفيض تروس منخفضة للحفاظ على المحرك قريبًا ميكانيكيًا من المخرج، مما يحافظ على إمكانية الدوران العكسي واستشعار القوة التي تفقدها المحركات ذات التروس العالية.
- مشغلات مرنة متسلسلة: مشغلات مفصلية مع عنصر زنبركي مقصود بين المحرك والمخرج، مما يضحي ببعض الدقة الموضعية مقابل تحمل الصدمات وقياس القوة المتأصل.
- مشغلات ذات صلابة متغيرة: المحركات التي يمكنها ضبط مرونتها الميكانيكية في الوقت الفعلي، مما يسمح للروبوت بالبقاء صلبًا لأداء المهام الدقيقة وليّنًا من أجل اتصال آمن مع الإنسان.
- محركات التروس التوافقية والدورانية: تم استخدام تصميمين متنافسين لعلب التروس ذات النسبة العالية والارتداد المنخفض لتعبئة عزم دوران عالٍ في أغلفة المفاصل المدمجة التي يحتاجها الطرف البشري.
- التوزيع العشوائي للمجالات: تقنية محاكاة وتدريب تقوم بتغيير معلمات الفيزياء مثل الاحتكاك والكتلة بشكل متعمد أثناء التدريب بحيث يتم تعميم السياسة بشكل أفضل عند تطبيقها على أجهزة حقيقية.
- التعلم عبر التجسيد: تدريب سياسة تحكم واحدة على بيانات تجريبية مجمعة عبر العديد من أجسام الروبوت المختلفة، كما هو موضح في مجموعة بيانات Open X-Embodiment، لتقليل البيانات المطلوبة لكل منصة.
- استنساخ السلوك: أبسط أشكال التعلم بالتقليد، حيث يتم تدريب سياسة ما على إعادة إنتاج تسلسلات العمل المسجلة التي يقوم بها الإنسان أو التي يتم تشغيلها عن بعد بشكل مباشر دون أي إشارة مكافأة.
- ROS 2: المعيار السائد للبرمجيات الوسيطة مفتوحة المصدر لبرمجيات الروبوتات، والذي يوفر إطار عمل المراسلة والسائق الذي تُبنى عليه معظم مجموعات الروبوتات البشرية والصناعية.
- استشعار الجلد عن طريق اللمس: مصفوفات المستشعرات القائمة على الكاميرا أو المستشعرات السعوية، مثل GelSight، التي توفر لليد الروبوتية ردود فعل لمس موزعة أقرب إلى حساسية أطراف أصابع الإنسان مما توفره مستشعرات القوة/العزم وحدها.
- التلاعب بالذراع بالكامل: استراتيجية تلاعب تستخدم أسطح ساعد أو جذع الروبوت، وليس فقط أداة النهاية الخاصة به، لتثبيت أو تحريك الأشياء الكبيرة أو غير المريحة.
- المقابض المرنة وغير المجهزة بآلية تشغيل دقيقة: تصميمات المقابض التي تستخدم عددًا أقل من المحركات مقارنة بدرجات الحرية، مما يسمح للمرونة الميكانيكية بالتوافق بشكل سلبي مع شكل الجسم بدلاً من الحاجة إلى تحكم دقيق.
- الروبوت كخدمة: نموذج تجاري، تستخدمه شركة Agility Robotics مع GXO، حيث يدفع العملاء مقابل وقت تشغيل الروبوت أو إنتاجيته بدلاً من شراء الأجهزة بشكل مباشر، مما ينقل مخاطر الموثوقية إلى الشركة المصنعة.
- مراقبة السرعة والمسافة الفاصلة: تقنية أمان للروبوتات التعاونية تعمل على إبطاء أو إيقاف الروبوت بشكل ديناميكي بناءً على المسافة المستشعرة في الوقت الفعلي للعمال القريبين، بدلاً من الاعتماد على أقفاص الأمان الثابتة.
- بروتوكولات تسليم المهام بين الإنسان والروبوت: مجال بحثي مخصص في مجال التفاعل بين الإنسان والروبوت يدرس التوقيت وقوة القبضة وإشارات الحركة اللازمة لكي يقوم الروبوت بتمرير شيء ما إلى شخص أو استلامه منه دون سقوط أو اصطدام.
- الروبوتات الجماعية والوحداتية: بديل معماري لروبوت بشري واحد متعدد الأغراض، باستخدام العديد من الوحدات البسيطة والرخيصة والمخصصة لمهام محددة والتي تنسق بشكل جماعي بدلاً من منصة واحدة تقوم بكل شيء.
روابط خارجية حول الروبوتات الشبيهة بالبشر
المعايير الدولية
(حرك الرابط لرؤية وصفنا للمحتوى)