Bis Mitte 2026 zählt die humanoide Robotik zu den kapitalstärksten Hardware-Kategorien, gleichzeitig aber zu den am wenigsten auf ihre technischen Vorzüge hin untersuchten. Vergleicht man die Prognosen der Investoren mit den tatsächlichen Einsatzzahlen, so schätzt Bank of America Global Research die weltweiten Auslieferungen humanoider Roboter im Jahr 2025 auf rund 18.000 Einheiten. Morgan Stanleys Langzeitprognose geht von einer Milliarde humanoider Roboter im Einsatz bis 2050 aus. Diese Diskrepanz – fast fünf Größenordnungen zwischen dem aktuellen Stand der Kategorie und den Erwartungen ihrer optimistischsten Befürworter – sollte als Grundlage dienen, bevor man die Leistungen einzelner Unternehmen bewertet. Roadmapoder jede einzelne Designentscheidung.
Dieser Artikel ist kein Plädoyer gegen humanoide Roboter. Er plädiert vielmehr dagegen, den Körper eines Roboters so zu wählen, wie es der aktuelle Markt meist tut: zunächst nach Annahme oder aufgrund der Finanzierbarkeit, wobei die Funktion erst im Nachhinein ausgearbeitet wird, nur um Science-Fiction-Filmen oder Klischees zu entsprechen.
Form folgt Funktion ist eine alte, einfache Regel, die in der Robotik immer wieder ignoriert wird.
Im Folgenden wird erläutert, wo die humanoide Form ihren Platz verdient, wo nicht und wie man den Unterschied erkennt, bevor man sich auf ein Design festlegt.
Als abschließenden Gedanken in der Einleitung wurde bereits 2014 Folgendes festgestellt: Film “Ex MachinaAlex Garland untersuchte unter anderem KI-Themen, insbesondere das extreme menschliche Aussehen von Robotern:
Der aktuelle Stand der humanoiden Robotik: Zahlen vs. Erzählung
Haftungsausschluss: Schnelllebiges Thema & laufende neue Kommunikation! Alle Zahlen vor der Verwendung prüfen und aktualisieren.
Das einzige Unternehmen mit einem echten, vertraglich gesicherten kommerziellen Einsatz – kein vom Roboterhersteller finanziertes Pilotprojekt, keine Demo – ist Agility Robotics. Der Digit-Roboter wird im Rahmen eines mehrjährigen Robots-as-a-Service-Vertrags mit dem Logistikunternehmen GXO betrieben und hat im November 2025 die Marke von 100.000 umgeschlagenen Behältern im laufenden Lagerbetrieb überschritten. Tesla hingegen, trotz des größten Kapitaleinsatzes in dieser Kategorie, wird voraussichtlich im zweiten Quartal 2026… Investitionsausgaben Der Umsatz betrug 5,79 Milliarden US-Dollar, ein Anstieg von 142 % gegenüber dem Vorjahr, bei gleichzeitig negativem freien Cashflow. Bis Mitte 2026 wurden noch keine kommerziellen Optimus-Einheiten ausgeliefert. Die ersten Einheiten, die vom Band liefen, gingen an ein internes Forschungs- und Entwicklungsprogramm oder zu Demonstrationszwecken, nicht an Kunden.
Was die Herstellung eines Humanoiden tatsächlich kostet
Die Analyse einzelner Komponenten erklärt einen Großteil der Diskrepanz zwischen ambitionierten Zielen und marktreifen Produkten. Aktuatoren – die Linear- und Rotationsmotoren, die Gelenke antreiben – machen in aktuellen Designs über die Hälfte der gesamten Materialkosten aus. Bei geringen Stückzahlen kosten einzelne Aktuatoren mit hohem Drehmoment zwischen 500 und 2.000 US-Dollar; ein Ganzkörper-Humanoide benötigt 20 bis 40 davon. Teslas öffentliches Ziel von 100 bis 300 US-Dollar pro Aktuator in der Serienproduktion wurde bisher von keinem Unternehmen erreicht (wir halten es aber aufgrund unserer Erfahrung in der Wertanalyse für realistisch, sofern genügend seltene Metalle für Magnete gefunden werden können).
| Plattform | Hersteller | Listenpreis / geschätzter Preis | Nutzlast | Einsatzstatus, Mitte 2026 |
|---|---|---|---|---|
| Optimus | Tesla | Nicht im Handel erhältlich; nur für den internen Gebrauch. | ~20 kg (Herstellerangabe) | Keine kommerziellen Einheiten ausgeliefert |
| Abbildung 03 | Abbildung AI | Nicht verkauft; an Partner verpachtet. | 20 kg (gesamt) | Pilotflotte bei BMW Spartanburg |
| Neo | 1X Technologies | ca. 20.000 US-Dollar (Verbraucher) | Nicht veröffentlicht | Umstellung von der privaten auf die industrielle Nutzung (EQT-Vertrag, bis zu 10.000 Einheiten) |
| Ziffer | Agilitätsrobotik | RaaS, nicht direkt verkauft | 16 kg | Mehrjähriger kommerzieller Vertrag mit GXO |
| Atlas (elektrisch) | Boston Dynamics / Hyundai | Nicht im Handel erhältlich; Forschung & Entwicklung und Pilotprojekte | Nicht veröffentlicht | Fabrikbetrieb soll bis 2028 eingerichtet werden |
| Apollo | Apptronik | Nicht verkauft; Piloten | 25 kg | Pilotierung innerhalb der Mercedes-Benz-Werke |
| G1 | Unitree | 13.500 bis 74.000 US-Dollar je nach Stufe | 2–3 kg | Versand an Entwickler und Forscher |
Profi-Tipp: Wenn ein Anbieter eine „Implementierung“ erwähnt, sollten Sie drei Fragen stellen, bevor Sie dies als Beweis für Reife werten. Handelt es sich um einen bezahlten kommerziellen Vertrag oder ein vom Roboterhersteller finanziertes Pilotprojekt? Werden Laufzeit und Verfügbarkeit separat protokolliert? Welcher Anteil der demonstrierten Aufgabe wurde ferngesteuert und welcher autonom ausgeführt? Abbildung: 81-stündiger Livestream Sortierung Das Ergebnis der Paketverarbeitung ist ein echtes technisches Resultat – kontinuierlicher Einzelaufgabenbetrieb mit etwa einem Pick alle drei Sekunden –, aber eine faire Interpretation zeigt, dass die Zuverlässigkeit auf eine eng begrenzte Aufgabe beschränkt ist und keine allgemeine Kompetenz aufweist. Daher ist eine unabhängige Überprüfung der Interventionsprotokolle weiterhin erforderlich, bevor weitergehende Schlussfolgerungen gezogen werden können.
Form folgt Funktion: Das Prinzip, das die Robotik immer wieder überspringt
„Form folgt stets der Funktion“ – dieser Leitsatz von Louis Sullivan aus dem Jahr 1896 für die Architektur wurde später auch im Industrie- und Produktdesign übernommen und oft zu einem Dogma verfeinert. Die sinnvolle Interpretation dieses Prinzips lautet nicht „Form ist irrelevant“ oder „Die effizienteste Form setzt sich immer durch“. Sie ist präziser und disziplinierter: Form sollte sich aus einer klar definierten Funktion ableiten und nicht im Voraus angenommen und im Nachhinein gerechtfertigt werden.
Die meisten Unternehmen im Bereich der humanoiden Robotik machen es derzeit verkehrt herum: Zuerst wird der Körperplan festgelegt, weil er finanzierbar ist und weil „universell einsetzbare Humanoide“ eine Kategorie sind, die Investoren bereits kennen. Die Funktion wird erst später, Projekt für Projekt, Aufgabe für Aufgabe, ausgearbeitet.
Die korrekte Anwendung des Prinzips auf einen Roboter bedeutet, die Funktion auf mehr als einer Ebene festzulegen, bevor man sich für einen Körper entscheidet:
- Aufgabenfunktion — die physisch zu erledigende Arbeit: Nutzlast, Präzision, Reichweite, Geschwindigkeit, Arbeitszyklus.
- Umgebungsfunktion — the physical space the robot muss operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- Daten- und Steuerungsfunktion — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- Interaktionsfunktion — ob der Roboter lesbar, vertrauenswürdig oder sozial akzeptabel sein muss für die Menschen, die mit ihm zusammenarbeiten oder von ihm bedient werden, und in welchem spezifischen Kontext.
- Ökonomische Funktion — Zielstückkosten, Wartungsaufwand und erforderliche Verfügbarkeit bei dem Volumen, das der Business Case tatsächlich benötigt.
Eine Karosserieform, die bei einer dieser Funktionen gut und bei den übrigen schlecht abschneidet, ist ein Kompromiss im Design, der als Designentscheidung verkauft wird.
Ein strengerer akademischer Ansatz ist hier angebracht: Die morphologische Berechnung, entwickelt von Rolf Pfeifer und Josh Bongard und heute Standard in der Forschung zu verkörperter KI, besagt, dass der physische Körper eines Agenten einen Teil der Rechenarbeit für intelligentes Verhalten leistet, nicht nur seine Steuerungssoftware. In diesem Kontext ist das Kopieren der menschlichen Morphologie nicht automatisch ein Fehler – es kann vielmehr ein legitimer Weg sein, kostenlos eine enorme Menge an physischer und verhaltensbezogener Struktur zu übernehmen, die Evolution und jahrhundertelange Infrastrukturentwicklung bereits für einen Körper wie den unseren optimiert haben. Der Fehler liegt darin, diese Übernahme als automatisch statt als erworben zu betrachten: anzunehmen, der Vorteil gelte für die eigene Aufgabe, ohne dies zu überprüfen.
Tipp: Schreiben Sie die Funktion als fünfzeilige Spezifikation – Aufgabe, Umgebung, Datenpipeline, Interaktion, Ökonomie – bevor Sie eine einzige mechanische Funktion implementieren. Designprüfung Wenn sowohl die Umgebung als auch die Interaktion für die Aufgabe schwach oder irrelevant bewertet werden, handelt es sich sehr wahrscheinlich um einen aufgabenspezifischen Roboter und nicht um einen humanoiden Roboter, unabhängig davon, wie die übrigen Spezifikationen lauten.
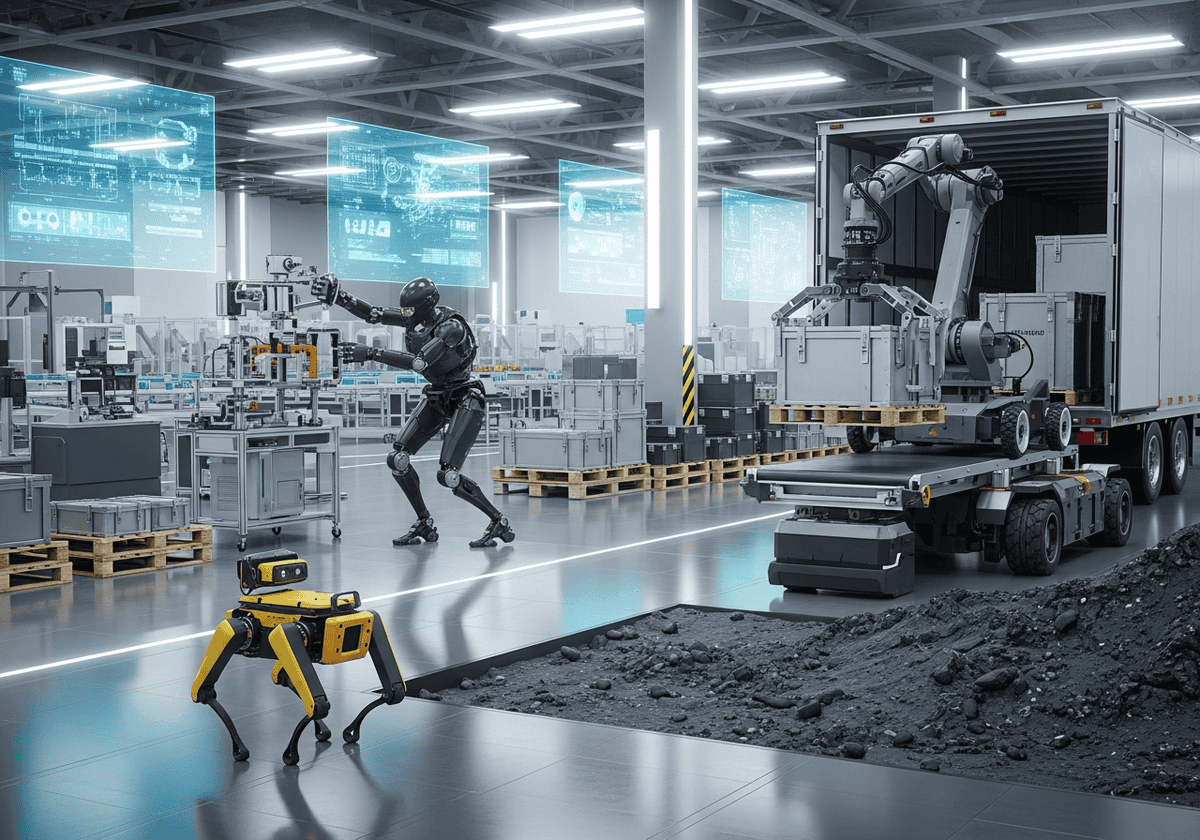
Beispiel: Boston Dynamics einigte sich nicht auf einen einheitlichen Körperbauplan:
- Spot, ein Vierbeiner, wurde für Inspektionsarbeiten auf unebenem Industriegelände entwickelt, wo Beine Rädern überlegen sind und vier Beine im Hinblick auf die statische Stabilität zwei Beinen überlegen sind.
- Stretch, ein Roboterarm auf Rädern, wurde speziell dafür entwickelt, dass eine humanoide Form für das Entladen von Frachtanhängern als ungeeignet beurteilt wurde – eine sich wiederholende Aufgabe mit fester Geometrie, bei der eine große, stabile Basis und ein speziell dafür entwickelter Greifer gegenüber allgemeiner Mobilität von Vorteil sind.
- Atlas, ein Zweibeiner, hat wiederum eine andere Funktion: die dynamische, universelle Manipulationsforschung, bei der Beine Fähigkeiten ermöglichen, die Räder strukturell nicht bieten können.
Drei Funktionen, drei Gehäuse – alles aus einer Hand von einem Unternehmen mit der technischen Expertise, um jedes einzelne davon zu bauen.
Die technischen Argumente gegen die standardmäßige humanoide Form
Bei einem Großteil der Aufgaben, die derzeit humanoiden Robotern angeboten werden – ortsfeste Fertigungsaufgaben, Kommissionierung mit hohem Durchsatz, Palettierung – ist der Vergleich mit bestehender aufgabenspezifischer Hardware nicht annähernd zutreffend.
| Metrisch | Industrieroboterarm | Aktueller humanoider Roboter |
|---|---|---|
| Nutzlast | 3–800 kg | 5–20 kg pro Arm |
| Werkzeugmittelpunktgeschwindigkeit | Bis zu 15 m/s | 0,5–2 m/s (Ganzkörper) |
| Wiederholbarkeit | ±0,02–0,05 mm | ±1–5 mm |
| Systemkosten | 20.000–300.000+ US-Dollar | 50.000 bis 250.000 US-Dollar+ |
Industriearme bieten die 40- bis 160-fache Nutzlast, die 7- bis 30-fache Geschwindigkeit und die 20- bis 250-fache Wiederholgenauigkeit eines aktuellen humanoiden Roboters – und das zu vergleichbaren oder sogar geringeren Systemkosten. Für Aufgaben, die ein Industriearm bereits bewältigt – und die meisten Fertigungsaufgaben mit fester Position fallen in diese Kategorie –, ist ein humanoider Roboter keine fortschrittlichere Lösung. Er ist teurer, ungenauer und weniger zuverlässig und trägt zudem eine kostspieligere Bauform.
Die Kontoauslastung ist keine kostenlose Funktion.Ein Roboter mit Rädern ist konstruktionsbedingt statisch stabil: Wird die Stromversorgung unterbrochen, kippt er nicht um. Die Stabilität eines zweibeinigen Roboters hingegen ist dynamisch und wird kontinuierlich berechnet – entweder durch klassische Nullmomentenpunktregelung oder durch die in den letzten Jahren weit verbreiteten, auf Reinforcement Learning basierenden Ganzkörperregler. Sangbae Kim vom MIT hat es deutlich gemacht: Reinforcement Learning hat viele Probleme der zweibeinigen Fortbewegung gelöst, aber die Hardware – hochbandbreitige propriozeptive Aktuatoren – musste zunächst vorhanden sein, damit die Algorithmen überhaupt arbeiten konnten. Das sind über zehn Jahre hart erarbeitete Regelungstechnik, die eine Plattform mit Rädern oder vier Beinen schlichtweg nicht benötigt. Dies wirkt sich direkt auf die Zuverlässigkeit, den Aufwand für die Sturzwiederherstellung und die Sicherheitszertifizierung aus, die ein Laufroboter durchlaufen muss, ein statisch stabiler AMR hingegen nicht. | Die BetriebszeitanzeigeFertigungsunternehmen fordern üblicherweise eine Verfügbarkeit von 99,99 % für ihre Produktionsanlagen, da Produktionsstillstände Kosten in Höhe von Zehntausenden von Dollar pro Minute verursachen. Laufplattformen sind für allgemeine Aufgaben noch nicht ausreichend. Die Digit von Agility erreicht mit einer Akkuladung eine Laufzeit von etwa 90 Minuten, inklusive 9-minütigem Hot-Swap und einer obligatorischen 60-minütigen Reserve, die speziell zur Vermeidung von Stromausfällen während der Bearbeitung integriert ist – ein stillschweigendes Eingeständnis, dass die Laufzeit bei einer zweibeinigen Konstruktion eine zwingende Voraussetzung und kein vernachlässigbarer Wert ist. Die Stretch von Boston Dynamics hingegen erreicht mit einer Akkuladung eine Laufzeit von 16 Stunden: mehr als die vierfache Ausdauer, da sie keine Energie für die kontinuierliche Berechnung des Gleichgewichts benötigt und weniger Aktuatoren besitzt. |
Die Durchsatzberechnungen werden oft rückwärts zitiert
Auf den ersten Blick scheinen die Stundenkostenvergleiche zwischen humanoiden Robotern und menschlicher Arbeitskraft günstig: Die amortisierten Kosten für einen Roboter liegen bei etwa 9–10 US-Dollar pro Stunde, während die Kosten für menschliche Arbeitskraft in den USA bei 22–45 US-Dollar pro Stunde liegen. Für einen fairen Vergleich muss jedoch nicht nur der Stundensatz, sondern auch der Durchsatz berücksichtigt werden. Ein menschlicher Lagerarbeiter bewegt typischerweise 60–80 Behälter pro Stunde; die derzeitigen humanoiden Roboter schaffen 30–50. Sobald der Durchsatz einbezogen wird, schrumpft der effektive Kostenvorteil pro Behälter erheblich, und bei den aktuellen Stückpreisen von 150.000–250.000 US-Dollar kann sich das Verhältnis sogar komplett umkehren.
Tipp: Bevor Sie sich für eine zweibeinige oder humanoide Plattform entscheiden, führen Sie einen Test durch, der im Prinzip einem Rad-zuerst-Test entspricht. Modellieren Sie dieselbe Aufgabe mit einer Rad- oder Festbasisalternative, quantifizieren Sie Nutzlast, Geschwindigkeit, Präzision, Kosten und Verfügbarkeitsunterschiede und fordern Sie, dass der Humanoide diese Spezifikationen erfüllt, anstatt lediglich technisch in der Lage zu sein, die Aufgabe zu bewältigen.
Während beeindruckende Demos und neue „Roboter-Olympiade“ oder ähnliche Formate immer beliebter werden, bleibt die DARPA Robotics Challenge 2015 eine gründliche öffentliche Analyse der Zuverlässigkeit humanoider Roboter unter realen Bedingungen. Zu den veröffentlichten Erkenntnissen der Teams gehören: Roboter nutzten regelmäßig keine nahegelegenen Stützen, die Stürze hätten verhindern können; die Wiederherstellung nach Stürzen musste von Anfang an in die Konstruktion integriert werden, da kopflastige Konstruktionen eine ungestützte Wiederherstellung unzuverlässig machten; und Netzwerkausfälle, die bewusst ins Finale eingebaut wurden, mussten als normaler Betriebszustand und nicht als Sonderfall eingeplant werden. Die zentrale Schlussfolgerung der Teams – dass der Bereich der Robotik im Vergleich zu Demos und Simulationen deutlich mehr Wert auf Zuverlässigkeit unter unkontrollierten Bedingungen legen muss – ist mittlerweile über ein Jahrzehnt alt und bleibt ein guter Maßstab dafür, wie viel sich seitdem tatsächlich verändert hat.
Alternative Designs: Was gibt es außer Beinen noch?
Die Einteilung in „humanoid oder nicht“ ist allein zu eng gefasst. Zwei- und Vierbeiner sind zwei Zweige eines viel größeren Gestaltungsraums, und der größte Teil dieses Raums ist mechanisch einfacher, kostengünstiger und bereits in der Produktion erprobt. Bevor man sich auf eine bestimmte Anzahl von Beinen festlegt, lohnt es sich, die anderen verfügbaren Optionen zu prüfen und deren jeweilige Vorteile zu analysieren.
| Design | Mechanismus | Wo es gewinnt | Kompromiss vs. Beine | Beispiel aus der Praxis |
|---|---|---|---|---|
| Radbasis | Differenzialantrieb oder omnidirektionale (Mecanum-)Räder | Ebenerdige oder rampenförmige Böden: Lagerhallen, Krankenhäuser, Büros, Fabrikhallen | Ohne bauliche Veränderungen können Treppen oder hohe Bordsteine nicht überwunden werden. | Boston Dynamics Stretch; die meisten AMRs für Lagerhallen (Locus Robotics, 6 River Systems) |
| Kettenfahrzeug / Panzerkettenfahrzeug | Die durchgehende Schiene verteilt die Last über eine große Kontaktfläche | Schutt, Schlamm, Sand, Schnee, Abriss- und Katastrophengebiete | Geringere Höchstgeschwindigkeit, höhere Energiekosten pro Meter, Gleisverschleiß | Kampfmittelbeseitigungsroboter PackBot und TALON; Kettenbaumaschinen |
| Rad-Bein-Hybrid | Räder sind an den Enden der Gelenkbeine montiert. | Geländegängigkeit: rollt auf ebener Fläche, hebt ein Rad an, um ein Hindernis zu überwinden | Mechanisch komplex; oft ist noch eine aktive Gleichgewichtskontrolle erforderlich. | ANYmal auf Rädern (ANYbotics); Handle (Forschungsplattform von Boston Dynamics) |
| Rocker-Bogie-Federung | Eine passive mechanische Verbindung hält alle Räder ohne aktives Auswuchten auf dem Boden. | Unstrukturiertes, felsiges Gelände, in dem keine Echtzeit-Balanceberechnung verfügbar oder wirtschaftlich ist. | Begrenzte Hindernishöhe, niedrige Geschwindigkeit | Die Mars-Rover Curiosity und Perseverance der NASA |
| Feststehender Ausleger oder Portal | Stationärer oder schienenmontierter Manipulator, keinerlei Fortbewegung | Arbeiten mit festem Arbeitsplatz: Schweißen, Montage, Palettieren | Keine Mobilität; die Arbeit muss dem Roboter über ein Förderband oder ein separates AGV zugeführt werden. | Standardmäßige sechsachsige Industrieroboter; Portalroboter an Produktionslinien |
| Seilgetriebener / Parallelroboter | Motorisierte Kabel positionieren einen Endeffektor über ein großes Arbeitsvolumen | Großflächige Aufgaben mit mittlerer Nutzlast über ein weites Gebiet: Lagerentnahme, Großformatdruck | Ungeeignet für schwere Lasten oder präzise Kraftsteuerung; benötigt einen starren Stützrahmen. | Ocadoss gitterbasiertes und robotergestütztes Lebensmittel-Abwicklungssystem |
| Hexapod / mehrbeinig (6 oder mehr) | Mehr Beine als ein Vierbeiner, immer mindestens drei mit Bodenkontakt | Extrem unstrukturiertes Gelände, das eine inhärente statische Stabilität bei niedriger Geschwindigkeit erfordert, wie z. B. die Inspektion von Rohrleitungen oder Schiffsrümpfen. | Langsamer, mehr Aktuatoren und Masse als ein Vierbeiner | NASAs ATHLETE-Forschungsplattform; industrielle Hexapod-Rohrkriecher |
| Weicher oder kontinuierlicher „Schlangen“-Roboter | Kein starres Skelett; der Körper selbst biegt und streckt sich | Abgeschlossene oder unregelmäßige Hohlräume: Rohre, eingestürzte Bauwerke, minimalinvasive medizinische Zugänge | Sehr geringe Nutzlast und Geschwindigkeit | Schlangenroboter für Such- und Rettungseinsätze (Carnegie Mellon Robotics Institute); medizinische Kontinuumsroboter |
| Luftfahrzeug (Multikopter oder Starrflügler) | Schubbasierter Flug, kein Bodenkontakt | Inspektion, Kartierung und Lieferung über große Entfernungen oder in unerreichbare Höhen | Sehr begrenzte Nutzlast und Laufzeit; keine sinnvolle Manipulationsfähigkeit | Drohnengestützte Inspektion von Fackeltürmen, Sendemasten und Stromleitungen |
| Unterwasser-ROV / AUV | Schubantrieb, Auftriebssteuerung | Unterwasserinspektion, Pipeline- und Rumpfwartung | Völlig anderes Einsatzgebiet; keine Landalternative | ROVs zur Unterwasser-Pipeline-Inspektion |
| Abgenutzt Exoskelett | Kein autonomer Roboterkörper; ergänzt den eigenen Körper eines menschlichen Bedieners | Aufgaben, die menschliches Urteilsvermögen sowie zusätzliche Kraft oder Ausdauer erfordern: schweres Heben, längere Überkopfarbeiten | Erfordert die ständige Anwesenheit eines menschlichen Bedieners; keine Lösung aufgrund der Arbeitskräfteverfügbarkeit. | Sarcos Guardian XO; Industrie-Exoskelette von Ekso Bionics |
Statische Stabilität setzt sich standardmäßig durch.Alle Rad- und Kettenfahrzeuge in dieser Liste haben einen Vorteil gemeinsam, der leicht unterschätzt wird, weil er keine Kosten verursacht: statische Stabilität. Ein Rad- oder Kettenfahrzeug muss keine Berechnungen durchführen, um ein Umkippen zu verhindern; es kann im Normalbetrieb einfach nicht umkippen. Dadurch entfällt eine ganze Kategorie von Steuerungssoftware, eine ganze Kategorie von Fehlermodi und, in den meisten Ländern, eine ganze Kategorie von Sicherheitszertifizierungen, die Laufroboter weiterhin benötigen. Wo der Untergrund eben ist oder vernünftigerweise eben gemacht werden kann, genügt dieser Vorteil in der Regel schon, um die Konstruktionsfrage zu klären, noch bevor Nutzlast, Geschwindigkeit oder Kosten überhaupt verglichen werden. | Hybrid-Designs haben ihren GrundRad-Bein-Hybride und Schaukel-Drehgestell-Aufhängungen besetzen aus einem bestimmten Grund eine Zwischenstellung: Manche Umgebungen sind größtenteils flach mit vereinzelten Hindernissen oder zu unstrukturiert für eine aktive Echtzeit-Balance, aber nicht so unstrukturiert, dass passive Mechanismen nicht ausreichen würden. Ein Planetenrover kann sich nicht auf eine kontinuierliche, funkgestützte Balanceberechnung verlassen und kann sich die Masse einer vollaktiven Federung nicht leisten; daher erfüllt eine passive Schaukel-Drehgestell-Anlenkung die Anforderungen ohne Elektronik. Ein Lagerroboter, der gelegentlich auf eine Laderampenkante oder einen niedrigen Bordstein stößt, benötigt keine zweibeinige Fortbewegung, um diese zu überwinden; ein Rad, das auch anheben und Stufen überbrücken kann, ist eine deutlich geringere technische Herausforderung. |
Manchmal lautet die Antwort: keine Mobilität oder gar kein Roboter.
Zwei Einträge in der obigen Tabelle werden leicht übersehen, gerade weil sie unscheinbar wirken. Wie im vorherigen Kapitel hervorgehoben, ist ein feststehender Roboterarm oder ein Portalkran häufig die richtige Lösung für repetitive Aufgaben an einem festen Standort. Das Mobilitätsproblem lässt sich separat und kostengünstiger lösen, indem die Arbeit dem Roboter über ein Förderband oder ein einfaches fahrerloses Transportsystem (AGV) zugeführt wird, anstatt die Mobilität in den Manipulator selbst zu integrieren. Ein Exoskelett ist eine legitime Alternative zum Bau eines Roboters überhaupt: Es überwindet Kraft- oder Ausdauerbeschränkungen und erhält gleichzeitig das Urteilsvermögen, die Geschicklichkeit und das Situationsbewusstsein des Menschen – und das zu einem Bruchteil der Entwicklungskosten einer autonomen Plattform. Beide Systeme mögen zwar nicht neben einem humanoiden Roboter stehen, sind ihm aber in puncto Kosten, Zuverlässigkeit und Einsatzzeit für die jeweilige Aufgabe in der Regel überlegen.
Tipp: Bevor die Anzahl der Beine überhaupt in Betracht gezogen wird, sollte die Umgebung einem einfachen Stabilitätstest unterzogen werden: Lässt sich die Oberfläche einigermaßen ebnen oder anheben? Wenn ja, sollte ein Rad- oder Kettenfahrzeug die Standardannahme sein, und jede Beinanzahl muss sich im Vergleich dazu rechtfertigen. Fahrzeuge mit Beinen sollten für Gelände reserviert bleiben, das sich tatsächlich nicht ebnen, anheben oder anderweitig baulich anpassen lässt. Dies betrifft weniger Umgebungen, als die meisten Konzepte für humanoide Fahrzeuge annehmen.
Beispiele: Die Lagerflotte von Amazon nutzt radgetriebene autonome Roboter (AMRs) mit feststehenden Armen, nicht mit Beinen. Der Grund: Die Lagerhallen sind speziell dafür gebaut, haben ebene Böden und können um die Roboter herum angeordnet werden, anstatt umgekehrt. Die Mars-Rover der NASA verwenden passive Rocker-Bogie-Federung anstelle von Beinen oder Rad-Bein-Hybriden, da die Mission die Masse, den Energieverbrauch und die potenzielle Fehleranfälligkeit einer aktiven Balanceregelung Millionen Kilometer von einem Reparaturtechniker entfernt nicht verkraften kann. In beiden Fällen diktierten das Gelände und die Missionsbeschränkungen, nicht ästhetische Erwägungen, eine Lösung ohne Beine – lange bevor humanoide oder vierbeinige Roboter überhaupt ernsthaft in Betracht gezogen wurden.
Die Psychologie des Anthropomorphismus: Was die Forschung tatsächlich zeigt
Die intuitive Annahme, dass menschenähnliche Formen in Rollen mit Kundenkontakt sinnvoll sind, ist, dass Menschen etwas vertrauen und sich damit identifizieren, das ihnen ähnelt. Die Forschung zur Mensch-Roboter-Interaktion bestätigt dies jedoch nicht als allgemeine Regel. Sie stützt vielmehr eine präzisere und nützlichere Auffassung: Der Einfluss des menschenähnlichen Aussehens auf Vertrauen und Akzeptanz ist kontext- und aufgabenabhängig und interagiert mit dem tatsächlichen Verhalten des Roboters im Zeitverlauf – er ist also kein statischer Wert, der sich mit dem Erscheinen eines Gesichts ändert.
Masahiro Moris Hypothese des Uncanny Valley – dass die Zuneigung zu einem Roboter mit zunehmender Menschenähnlichkeit bis zu einem gewissen Punkt steigt, dann aber rapide abfällt, sobald ein nahezu menschliches Aussehen Unbehagen auslöst, und sich erst bei völliger Ununterscheidbarkeit wieder erholt – bleibt das grundlegende Modell, und aktuelle Metaanalysen von Nutzerstudien bestätigen sie weiterhin empirisch. Neuere Arbeiten erweitern dieses Modell zu einem „Zwei-Uncanny-Valleys“-Modell, das zwischen Reaktionen auf menschenähnliches Aussehen und Reaktionen auf menschenähnliche Bewegungen unterscheidet. Letzteres ist heute von größerer Bedeutung, da nahezu fotorealistische Androiden nicht nur in Laboren, sondern auch kommerziell erhältlich sind.
Die Ergebnisse in spezifischen Dienstleistungskontexten sind tatsächlich uneinheitlich und nicht einseitig. Studien, die humanoide und nicht-humanoide Serviceroboter im Gastgewerbe vergleichen, zeigen, dass die Reaktion der Konsumenten vom jeweiligen Kontext abhängt. Mal wird die humanoide Variante bevorzugt, mal nicht, je nach der konkreten Dienstleistung und der Art der Präsentation. Die Forschung im Bereich der Altenpflege ist eher vorsichtig: Eine Übersichtsarbeit aus dem Jahr 2025 zu den Erfahrungen älterer Erwachsener mit sozialen Robotern identifiziert Angst und Unbehagen als Hauptbefunde und nicht als Ausnahmefälle. Dies relativiert die Annahme, dass ein humanoider Pflegeroboter automatisch beruhigender sei als ein nicht-humanoider. Studien zu Haushaltsrobotern haben gezeigt, dass das Vertrauen der Nutzer mitunter eher maschinenähnliche, weniger anthropomorphe Designs bevorzugt – genau das Gegenteil dessen, was die naive Annahme „Menschen mögen Roboter, die ihnen ähnlich sehen“ vorhersagen würde.
Ein zentrales und praktisch bedeutsames Ergebnis dieser Forschung: Erscheinungsbild und Verhalten beeinflussen sich bei wiederholter Betrachtung. Ein hochgradig humanoider Roboter, der zuverlässig funktioniert, kann das anfängliche Unbehagen überwinden, das durch das Uncanny-Valley-Phänomen entsteht. Ein hochgradig humanoider Roboter hingegen, der Fehler zeigt, stolpert oder sein Verhalten ändert, wirkt weitaus beunruhigender als ein mechanisch wirkender Roboter, der dasselbe tut. Der Grund dafür ist, dass das menschenähnliche Aussehen implizit die Erwartung menschlicher Kompetenz weckt, die durch das Versagen enttäuscht wird.
Tipp: Testen Sie Aussehen und Verhalten als separate Variablen in der Nutzerforschung und nicht als ein gebündeltes "Roboterdesign". Wenn eine Plattform stark anthropomorph sein soll, planen Sie entsprechend höhere Zuverlässigkeitsanforderungen für diese spezifische Interaktion ein – die psychologischen Kosten eines sichtbaren Fehlers skalieren mit dem menschlichen Aussehen des Roboters, nicht mit der tatsächlichen Schwere des Fehlers.
Im November 2025 löste Xpengs Roboter „Iron“ in den chinesischen sozialen Medien Spekulationen aus, es handle sich in Wirklichkeit um einen Menschen im Anzug. Die Demonstration war so überzeugend, dass Gründer He Xiaopeng den Oberkörper des Roboters auf der Bühne öffnen ließ, um die darunterliegende Mechanik zu zeigen und das Gegenteil zu beweisen. Das ist ein Beispiel dafür, wie Anthropomorphismus so erfolgreich sein kann, dass er die Glaubwürdigkeit untergräbt, anstatt Vertrauen zu schaffen – eine Erinnerung daran, dass das Ziel bei nutzerorientiertem Design verständliche Vertrauenswürdigkeit und nicht maximaler Realismus ist.
Wann die humanoide Form die richtige technische Antwort ist
Nichts von dem oben Gesagten ist ein Argument dafür, dass die humanoide Form immer falsch ist. Es ist vielmehr ein Argument dafür, dass sie – wie jede andere Designentscheidung – anhand einer Funktionsspezifikation gerechtfertigt werden muss. Es gibt spezifische, klar definierte Bedingungen, unter denen ein humanoider Körperbauplan tatsächlich die bessere technische Lösung darstellt.
Betrieb in Infrastruktur, die für menschliche Körper gebaut wurde
Gill Pratt, ehemalige Programmmanagerin der DARPA Robotics Challenge und jetzt bei Toyota Das Forschungsinstitut formuliert es präzise:
Die gebaute Umwelt verfügt über physische Gegebenheiten, die auf den menschlichen Körper zugeschnitten sind, und ein Roboter, der diesen Körperbauplan teilt, kann diese Gegebenheiten direkt nutzen, anstatt dass die Umgebung umgestaltet werden muss.
Treppen, Türrahmen, Leitern, Handwerkzeuge, Fahrzeugsteuerungen und Ventilräder sind alle auf menschliche Hände, Füße und Reichweite ausgelegt. Ein Roboter mit Rädern kann keine Treppe hinaufsteigen; ein Roboter ohne menschengroße Hände kann keine handelsübliche Bohrmaschine aufheben.
Dies ist die gleiche Logik, die auch hinter NASAs Valkyrie steht. Sie wurde 2013 für die DARPA Robotics Challenge entwickelt, basierend auf der expliziten Annahme, dass Katastrophenschutzumgebungen – beispielsweise beschädigte Atomanlagen – für menschliche Arbeitskräfte konzipiert und mit deren Werkzeugen ausgestattet sind und dass der Betrieb in solchen Umgebungen ohne umfangreiche Umbauten einen menschenkompatiblen Körper erfordert. Valkyrie ist einer der wenigen Fälle in diesem Bereich, in denen die Wahl einer humanoiden Form durch eine dokumentierte Anforderungsanalyse und nicht durch eine Spendenkampagne begründet wird. Zudem liegt die Entwicklung ein Jahrzehnt vor dem aktuellen Investitionszyklus.
Pratts eigene Einschränkung sollte man im Zusammenhang mit der Argumentation berücksichtigen: Er hat auch darauf hingewiesen, wie seltsam es ist, dass so viel von der aktuellen humanoiden Entwicklung auf flache, eigens dafür gebaute Fabrikhallen abzielt – Umgebungen, die perfekt für Räder geeignet sind – anstatt auf die tatsächlich von Menschen geschaffenen und mit Menschenwerkzeugen ausgestatteten Umgebungen, auf die das Infrastrukturargument tatsächlich zutrifft.
Nutzung von Daten aus menschlichen Demonstrationen
Ein zweites, neueres Argument betrifft die Art und Weise, wie diese Roboter trainiert werden, und nicht den Ort ihres Einsatzes.
Teleoperations- und Imitationslernverfahren, bei denen die Bewegungen eines menschlichen Bedieners erfasst und zur Schulung der Steuerungsstrategie eines Roboters verwendet werden, lassen sich direkter auf einen Roboter übertragen, dessen Kinematik der des menschlichen Demonstrators ähnelt. Mehrere aktuelle Forschungssysteme basieren genau auf dieser Prämisse: Weniger Anpassungen zwischen Demonstration und Roboterkörper bedeuten weniger Datenbedarf, um ein bestimmtes Kompetenzniveau zu erreichen. Dies ist ein realer, aktiver Forschungsansatz und keine Marketingstrategie. Auch ist dies noch nicht im großen Maßstab bewiesen – ob morphologisch angepasste Imitation tatsächlich besser generalisiert als gut angepasste Demonstrationen von nicht-humanoiden Plattformen, bleibt eine offene empirische Frage und sollte als Hypothese betrachtet werden, die ein Programm testet, nicht als endgültiges Ergebnis. Design rund um.
Das Ein-Plattform-Ökonomie-Argument
Die deutlichste Erklärung dafür, warum Investoren humanoide Roboter bevorzugen, unabhängig von einzelnen Aufgaben, liefert eine institutionelle Analyse mit dem Begriff „Konvexität“: eine einzige Roboterplattform, die für Kommissionierung, Zusammenstellung, Maschinenbedienung, Inspektion und allgemeines Materialhandling eingesetzt werden kann, ohne dass die Anlage für jede Aufgabe umgestaltet werden muss. Dies ist ein stichhaltiges wirtschaftliches Argument, jedoch bedingt und nicht automatisch. Es hängt davon ab, dass sich die Manipulationsfähigkeit schnell verbessert, die Datenpipelines für die Teleoperation tatsächlich generalisierbare Fähigkeiten hervorbringen und die Stückkosten schnell genug sinken, um wettbewerbsfähig zu sein. Sind diese Bedingungen noch nicht erfüllt, punkten aufgabenspezifische Roboter mit einer zwar weniger spektakulären, aber derzeit entscheidenden Kennzahl: Inbetriebnahmezeit in Tagen oder Wochen statt Monaten, geringerer Kapitalaufwand und niedrigere laufende Wartungskosten.
Tipp: Die überzeugendsten Argumente für eine humanoide Plattform ergeben sich aus dem Zusammentreffen zweier Bedingungen: einer tatsächlich festen und auf den Menschen zugeschnittenen Infrastruktur – nicht nur einer Fabrikhalle, in der zufällig Menschen herumlaufen – und dem realen Bedarf an einer Plattform, die viele verschiedene, wechselnde Aufgaben anstelle einer einzigen, sich wiederholenden Aufgabe mit hohem Volumen abdeckt. Erfüllt ein Projekt nur eine dieser beiden Bedingungen, ist eine spezialisierte Plattform in der Regel hinsichtlich Kosten, Zuverlässigkeit und Einsatzzeit einem Humanoiden überlegen.
Beispiel: Valkyries Designvorgabe – Ventile bedienen, Treppen steigen, Handwerkzeuge benutzen, sich in einer Anlage bewegen, die nie für Roboter konzipiert wurde – ist ein Paradebeispiel dafür, dass die Infrastrukturvoraussetzung erfüllt ist. Eine Kommissionierzelle in einem Lager mit festem Förderband und definierter Behältergeometrie ist hingegen ein Paradebeispiel dafür, dass diese Voraussetzung nicht erfüllt ist, egal wie „menschlich“ die Umgebung dieser Zelle auf den ersten Blick auch erscheinen mag.
Ein Entscheidungsrahmen für die Auswahl der Robotermorphologie
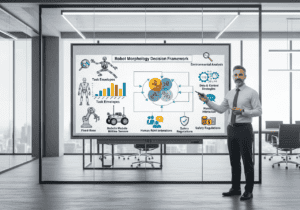
Die Frage „Sollte dieser Roboter humanoid sein?“ kann mit der gleichen Strenge beantwortet werden wie eine Materialauswahl oder eine Entscheidung über die Dimensionierung von Aktuatoren, vorausgesetzt, sie wird gestellt, bevor mit der mechanischen Konstruktion begonnen wird, und nicht dazu benutzt, eine aus anderen Gründen gewählte Körperform zu rechtfertigen.
- Umfeldanalyse. Ist die Arbeitsumgebung tatsächlich fest vorgegeben und auf den menschlichen Körper ausgerichtet – Treppen, Türen, Handwerkzeuge, Fahrzeuge – und lässt sie sich praktisch unmöglich oder unwirtschaftlich an den Roboter anpassen? Oder handelt es sich um einen speziell dafür vorgesehenen Raum, der ebenso leicht um eine fahrbare oder feststehende Plattform herum gebaut oder modifiziert werden könnte?
- Aufgabenbereich. Welche Nutzlast, Präzision, Geschwindigkeit und Reichweite sind für die jeweilige Aufgabe tatsächlich erforderlich, und wie schneidet ein spezialisierter Mechanismus – ein Arm, ein Portal, ein autonomer mobiler Roboter – im Vergleich zu diesen Kriterien ab? Spezialisierte Hardware ist in den meisten Fällen von stationären industriellen Aufgaben heutzutage im Vorteil.
- Daten- und Kontrollstrategie. Wird der Roboter primär durch menschliche Teleoperation oder Motion-Capture-Demonstration trainiert, und gibt es Beweise, nicht nur eine Hypothese, dass die Morphologieanpassung die Effizienz der Stichprobenentnahme für diese spezifische Aufgabe im Vergleich zu einem gut entwickelten Retargeting von einer nicht-humanoiden Plattform wesentlich verbessert?
- Interaktionskontext. Arbeitet der Roboter in Sichtweite von oder in physischem Kontakt mit Menschen in einer Rolle, in der wahrgenommenes Vertrauen oder soziale Akzeptanz eine Rolle spielen, und was sagen die Erkenntnisse zur Mensch-Roboter-Interaktion für diesen spezifischen Kontext aus, und nicht für anthropomorphe Roboter im Allgemeinen?
- Wirtschaftliche Ergebnisse bei Zielvolumen. Wie hoch sind die Gesamtbetriebskosten, einschließlich Verfügbarkeitsanforderungen, Wartung und Serviceaufwand, bei dem vom Unternehmen tatsächlich benötigten Volumen im Vergleich zur aufgabenspezifischen Alternative? Günstige Vergleiche der Stundenlohnkosten müssen an den Durchsatz angepasst werden und dürfen nicht ohne Weiteres interpretiert werden.
- Regulatorischer und sicherheitsrelevanter Weg. Führt eine beingestützte, dynamisch ausbalancierte Plattform bei gleicher Aufgabe zu einem anderen, weniger ausgereiften Sicherheitszertifizierungsverfahren als ein statisch stabiler Radroboter, und wurden die Kosten und der Zeitrahmen dafür eingeplant?
Tipp: Bewerten Sie jede der sechs Achsen anhand einer einfachen Skala, bevor Sie sich für ein Körperdesign entscheiden. In der Praxis setzt sich die humanoide Form nur dann eindeutig durch, wenn sowohl die Umgebungsanalyse als auch die Wirtschaftlichkeit bei der Zielproduktionsmenge positiv ausfallen: eine tatsächlich feste, von Menschenhand geschaffene Umgebung gepaart mit dem realen Bedarf an einer Plattform für viele wechselnde Aufgaben. Jede andere Kombination spricht in der Regel für einen spezialisierten Formfaktor, und die standardmäßige Wahl der humanoiden Option kehrt die Beweislast um, die gute Ingenieurpraxis erfordert.
Anwendungsbeispiel: Das Framework wurde anhand eines gängigen Anwendungsfalls getestet – einem humanoiden Roboter für die Kommissionierung von Behältern im Lager. Umfeldanalyse: Schwach, da die meisten modernen Lager speziell dafür gebaut sind und bereits mobile Roboter einsetzen. Aufgabenbereich: Ein Radarm oder ein Portalroboter ist den aktuellen humanoiden Robotern hinsichtlich Nutzlast, Geschwindigkeit und Präzision für diese Aufgabe überlegen. Datenstrategie: Geringer Nutzen, da die Kommissionierung von Behältern eine eng definierte Aufgabe ist, die nicht offensichtlich von der Nachahmung der menschlichen Morphologie profitiert. Interaktionskontext: Vernachlässigbar, da keine soziale Funktion mit Menschenbezug besteht. Wirtschaftlichkeit: Der aktuelle Durchsatz und die Stückkosten humanoider Roboter sind im Vergleich zu spezialisierten Kommissionierrobotern im großen Maßstab ungünstig. Das Framework liefert eine eindeutige Antwort, und diese lautet nicht: der humanoide Roboter. Genau deshalb entwickelte Boston Dynamics Stretch, anstatt Atlas für dieselbe Aufgabe einzusetzen.
Die Wahl des Roboterkörpers ist eine Konstruktionsentscheidung, keine Standardeinstellung.
Die humanoide Form ist kein Fehler. NASAs Valkyrie, Agilitys Digit und die Forschung zum Imitationslernen, die auf allgemeine Manipulationsfähigkeiten abzielt, sind allesamt legitime und gut begründete Anwendungsgebiete.
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
Der Fehler besteht darin, den menschlichen Körper als Standardantwort für das Aussehen eines Roboters zu betrachten, obwohl er in Wirklichkeit nur eine von mehreren Designlösungen darstellt, die nur unter einer bestimmten, überprüfbaren Kombination von Bedingungen korrekt ist:
Eine Infrastruktur, die tatsächlich um den menschlichen Körper herum aufgebaut ist und wirtschaftlich nicht verändert werden kann, sowie die Notwendigkeit einer Plattform, die viele verschiedene Aufgaben abdeckt, anstatt nur eine einzige, sich wiederholende Aufgabe mit hohem Volumen.
Für die meisten Aufgaben, die derzeit humanoiden Robotern angeboten werden – Fertigung mit fester Position, Kommissionierung mit hohem Durchsatz, Materialhandhabung für spezielle Zwecke – trifft diese Kombination nicht zu, und die technischen Daten sind eindeutig: Bestehende aufgabenspezifische Hardware ist hinsichtlich Nutzlast, Präzision, Geschwindigkeit, Kosten und Zuverlässigkeit oft um mehr als eine Größenordnung überlegen. Die Bewertungen dieser Kategorie liegen derzeit um mehrere Größenordnungen über den ausgelieferten, vertraglich vereinbarten und kommerziell eingesetzten Einheiten, und diese Diskrepanz ist ein Marktsignal, das neben allen technischen Spezifikationen berücksichtigt werden sollte.
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
Häufig gestellte Fragen
Worin besteht der tatsächliche Unterschied zwischen einem „Humanoiden“ und einem „Androiden“?
Ein humanoider Roboter ist jeder Roboter mit einem weitgehend menschenähnlichen Körperbau – einem Rumpf, zwei Armen, typischerweise zwei Beinen oder einer beinähnlichen Basis –, der für seine Funktion und nicht für sein Aussehen konstruiert ist. Ein Android geht noch einen Schritt weiter und strebt die visuelle und verhaltensbezogene Ununterscheidbarkeit von einem Menschen an. Dies ist ein kosmetisches und materialwissenschaftliches Problem (Haut, Gesichtsbewegungen, Mikroexpressionen), das zusätzlich zu den mechanischen Aspekten auftritt. Die meisten aktuellen kommerziellen Plattformen, darunter Optimus, Digit und Atlas, sind humanoide Roboter ohne Androiden-Ambitionen. Xpengs Iron ist einer der wenigen, die einen Realismus auf Androiden-Niveau anstreben, was genau die Kontroverse um seine Glaubwürdigkeit auslöste.
Warum sind Roboterhände im Vergleich zu Roboterbeinen deutlich schwieriger zu konstruieren?
Eine menschliche Hand verfügt über etwa 27 Freiheitsgrade in einem kompakten Gehäuse, das in eine geschlossene Faust passt. Sie ist mit taktilen Sensoren ausgestattet und ermöglicht sowohl kraftvolle als auch präzise Griffe im Submillimeterbereich. Um auch nur einen Bruchteil dieser Funktionalität nachzubilden, müssten zahlreiche kleine Aktuatoren, Sehnen oder Zahnräder mit hohem Drehmoment sowie Kraftsensoren in einem winzigen, leichten Gehäuse untergebracht werden – ein deutlich komplexeres Problem als bei einem Bein, das mehr Platz bietet und weniger gleichzeitige Kontaktpunkte benötigt. Aus diesem Grund sind die meisten humanoiden Plattformen immer noch mit unteraktuierten Greifern oder vereinfachten Händen ausgestattet, die in ihrer Komplexität weit hinter Beinen zurückbleiben.
Wie wird einem humanoiden Roboter eigentlich beigebracht, eine Aufgabe auszuführen?
Zwei Ansätze dominieren: Reinforcement Learning in der Simulation, bei dem eine Strategie anhand von Millionen virtueller Versuche trainiert und anschließend auf Hardware übertragen wird, und Imitationslernen anhand von teleoperierten oder per Motion-Capture erfassten menschlichen Demonstrationen, bei denen ein menschlicher Bediener die Aufgabe ausführt und die Strategie des Roboters lernt, diese zu reproduzieren. Die meisten anspruchsvollen Programme kombinieren beide Ansätze – Simulation für Fortbewegung und Gleichgewicht, Teleoperationsdaten für Manipulation –, da keiner der beiden Ansätze allein derzeit zuverlässiges allgemeines Verhalten liefert.
Was ist die „Simulation-Realität-Lücke“ und warum trifft sie Laufroboter besonders hart?
Es handelt sich um den Leistungsabfall, der auftritt, wenn eine in der Simulation trainierte Strategie auf die unmodellierte Reibung, das Spiel der Aktuatoren, das Sensorauschen und die Kontaktdynamik der realen Welt trifft. Die Fortbewegung auf den Beinen reagiert besonders empfindlich darauf, da das Gleichgewicht von präzisen, sich schnell ändernden Bodenkontaktkräften abhängt, die bekanntermaßen schwer genau zu simulieren sind – eine geringfügige Abweichung in der modellierten Fußreibung kann den Unterschied zwischen einem stabilen Gang und einem Sturz ausmachen, der im Training nie aufgetreten ist.
Gibt es bereits Sicherheitsstandards oder Zertifizierungsstellen, die sich speziell mit humanoiden Robotern befassen?
Nicht umfassend. Industrieroboterarme sind durch etablierte Normen wie ISO 10218 und die Norm für kollaborative Roboter ISO/TS 15066 abgedeckt, und radgetriebene AMRs fallen unter ISO 3691-4. Mobile, dynamisch ausbalancierte, menschengroße Zweibeiner stellen jedoch eine regulatorische Lücke dar, an deren Schließung Normungsgremien aktiv arbeiten. Mehrere Hersteller etablieren durch Pilotprojekte faktisch eine Sicherheitspraxis, bevor eine entsprechende Norm vorliegt. Dies birgt ein kommerzielles Risiko für frühe Anwender in der Industrie.
Wer haftet rechtlich, wenn ein autonomer humanoider Roboter einen Arbeiter verletzt?
Die Rechtslage ist nach wie vor ungeklärt und variiert je nach Rechtsordnung. Die Haftung wird jedoch üblicherweise zwischen dem Gerätehersteller, dem Software- oder KI-Anbieter (sofern dieser nicht mit dem Hersteller identisch ist), dem Systemintegrator, der die Anlage implementiert hat, und dem Betreiber aufgeteilt, je nachdem, ob der Fehler auf einen Konstruktionsmangel, einen Softwarefehler oder unzureichende Sicherheitsvorkehrungen vor Ort zurückzuführen ist. Das Fehlen einer gefestigten Rechtsprechung ist ein Grund dafür, dass große Industriekunden vorsichtig agieren und Anbieter bevorzugen, die vertragliche Haftungsfreistellung anbieten.
Welche Sensoren benötigt ein humanoider Roboter außer Kameras?
Ein funktionsfähiger humanoider Roboter benötigt Propriozeption (Gelenkpositions- und Drehmomentmessung an jedem Aktor), eine Inertialmesseinheit für das Gleichgewicht, Kraft-/Drehmomentsensoren an Handgelenken oder Füßen zur Erkennung von Kontaktereignissen und zunehmend auch taktile Sensoren in den Händen. Das Sehvermögen steht zwar im Mittelpunkt der öffentlichen Aufmerksamkeit, da es die öffentliche Debatte über KI prägt, doch die Propriozeption und die Kraftmessung sind es, die den Roboter tatsächlich aufrecht halten und verhindern, dass er das, was er handhabt, beschädigt.
Wie viel wiegt ein humanoider Roboter tatsächlich, und warum ist das so wichtig?
Aktuelle Plattformen wiegen etwa 35 bis 80 Kilogramm, und die Masse spielt bei einem Laufroboter eine überproportional große Rolle, da jedes Kilogramm oberhalb der Knöchel bei jedem Schritt aktiv ausbalanciert, beschleunigt und abgebremst werden muss – anders als bei einem Radroboter, bei dem zusätzliche Masse hauptsächlich nur ein höheres Drehmoment für die Bewegung benötigt und nicht mehr Steuerbandbreite, um Stürze zu vermeiden. Deshalb ist Leichtbau im humanoiden Design sowohl eine Stabilitäts- als auch eine Effizienzvoraussetzung.
Konkret ausgedrückt: Wie viel mehr Energie kostet Gehen im Vergleich zum Rollen?
Die Fortbewegung mit Beinen verbraucht typischerweise ein Vielfaches an Energie pro Kilogramm-Meter als die mit Rädern, da die kontinuierliche Gleichgewichtskorrektur und die Auf- und Abwärtsbewegung beim Gehen Energie benötigen, die ein rollendes Rad nicht verbraucht – ein Rad, das Bodenkontakt hat, wandelt das Motordrehmoment nahezu direkt in Vorwärtsbewegung um. Dieser Energieunterschied ist der direkte mechanische Grund dafür, dass Plattformen mit Beinen bei vergleichbarer Batteriemasse kürzere Laufzeiten aufweisen als solche mit Rädern.
Gibt es eine standardisierte, vergleichbare Methode, um die „Geschicklichkeit“ eines Roboters zu messen?
Noch nicht, so wie Nutzlast oder Wiederholgenauigkeit bei Industrierobotern standardisiert sind. Forscher vergleichen Systeme anhand von Benchmarks wie Blockstapelaufgaben, dem Einführen von Stiften in Löcher und der Manipulation von Stoffen oder verformbaren Objekten. Es gibt jedoch keine branchenweit anerkannte Kennzahl, die den Angaben in Datenblättern entspricht. Daher lassen sich die Angaben der Hersteller zur Beweglichkeit nur schwer überprüfen oder direkt vergleichen – ein Mangel, auf den man bei der Evaluierung unbedingt eingehen sollte.
Was erwarten unabhängige Analysten realistischerweise von der Kostenwettbewerbsfähigkeit humanoider Systeme gegenüber aufgabenspezifischer Automatisierung?
Die meisten seriösen Prognosen gehen davon aus, dass die Kostenparität mit spezialisierten Robotern frühestens Anfang bis Mitte der 2030er-Jahre erreicht sein wird. Voraussetzung dafür ist, dass die Kosten für Aktuatoren um etwa 50 bis 70 Prozent gegenüber dem heutigen Niveau sinken und die Zuverlässigkeit der Manipulation deutlich verbessert wird – beides ist derzeit im großen Maßstab noch nicht erprobt. Die kurzfristige kommerzielle Rentabilität wird sich voraussichtlich auf den begrenzten Aufgabenbereich konzentrieren, für den die Argumente der Infrastrukturkompatibilität oder einer einheitlichen Plattform bereits heute gelten, und nicht auf die allgemeine Substitution von Arbeitskräften.
Was passiert, wenn ein Laufroboter die Stromversorgung verliert oder mitten im Schritt eine Notbremsung durchführen muss?
Dies ist eines der schwierigsten ungelösten Probleme in diesem Bereich. Ein unkontrollierter Stromausfall während der dynamischen Fortbewegung birgt das Risiko eines unkontrollierten Sturzes. Daher implementieren die meisten Plattformen ein „sicheres Stoppverhalten“, das versucht, eine statisch stabile Hocke- oder Sitzposition einzunehmen, bevor die Stromzufuhr vollständig unterbrochen wird. Einige Forschungsplattformen untersuchen passive mechanische Sicherheitsmechanismen, wie beispielsweise arretierbare Gelenke, als zusätzliche Sicherheitsmaßnahme. Rad- und Kettenroboter haben dieses Problem nicht – ein Stromausfall führt lediglich dazu, dass sie an Ort und Stelle anhalten.
Könnte ein vernetzter humanoider Roboter ein relevantes Cybersicherheitsrisiko darstellen?
Ja, und das Risikoprofil unterscheidet sich wesentlich von dem eines stationären Industrieroboters hinter einem Sicherheitskäfig: Ein kompromittierter Roboter ist ein mobiler, physisch funktionsfähiger Aktor mit Kameras und Mikrofonen innerhalb einer Anlage. Daher ist eine Sicherheitslücke nicht nur ein Datenproblem, sondern auch ein Problem der physischen Sicherheit und der Industriespionage. Anbieter, die Flotten mit cloudbasierten Flottenmanagement- und Fernsteuerungskanälen verbinden, erweitern faktisch den Cybersicherheitsperimeter eines Unternehmens bis in die Produktionshalle. Viele Industrieunternehmen beginnen erst jetzt, dies in ihren Risikobewertungen zu berücksichtigen.
Verwandte Konzepte und Technologien
- Vision-Language-Action (VLA)-Modelle: Eine Klasse von Basismodellen, wie z. B. RT-2 und Figure's Helix, die Kameraeingaben und natürlichsprachliche Anweisungen direkt auf Robotergelenkbefehle in einem einzigen Netzwerk abbilden.
- Erfassungspunkt / Divergente Bewegungskomponente: Eine Balanceplanungstheorie, die berechnet, wo ein Laufroboter seinen nächsten Schritt setzen muss, um seine Bewegung zu stoppen; sie dient als schnellere Alternative zur reinen Nullmomentenpunktsteuerung.
- Modellprädiktive Regelung für die Fortbewegung auf Beinen: Ein auf Optimierung basierender Regelungsansatz, der in jedem Zeitschritt kontinuierlich ein Kurzzeitdynamikproblem neu löst, um einen Roboter beim Gehen oder Manipulieren im Gleichgewicht zu halten.
- Quasi-Direktantriebsaktuatoren: Eine Gelenkkonstruktion mit niedrigem Untersetzungsverhältnis, um den Motor mechanisch nahe am Abtrieb zu halten und so die Rücktriebsfähigkeit und Kraftmessung zu erhalten, die bei Aktuatoren mit hohem Untersetzungsverhältnis verloren gehen.
- Reihenelastische Aktuatoren: Gelenkaktuatoren mit einem absichtlich eingebauten Federelement zwischen Motor und Ausgang, wodurch eine gewisse Positionsgenauigkeit zugunsten von Stoßfestigkeit und inhärenter Kraftmessung geopfert wird.
- Aktuatoren mit variabler Steifigkeit: Aktuatoren, die ihre mechanische Nachgiebigkeit in Echtzeit anpassen können, sodass ein Roboter für Präzisionsaufgaben steif und für sicheren menschlichen Kontakt weich bleibt.
- Harmonische und Zykloidgetriebe: Zwei konkurrierende Getriebearchitekturen mit hohem Übersetzungsverhältnis und geringem Spiel wurden entwickelt, um ein hohes Drehmoment in die kompakten Gelenkgehäuse zu integrieren, die ein humanoider Arm benötigt.
- Domänenrandomisierung: Eine Simulationstrainingstechnik, bei der physikalische Parameter wie Reibung und Masse während des Trainings gezielt variiert werden, damit eine Strategie bei der Anwendung auf realer Hardware besser generalisiert werden kann.
- Verkörperungsübergreifendes Lernen: Durch das Training einer einzigen Steuerungsrichtlinie anhand von Demonstrationsdaten, die über viele verschiedene Roboterkörper hinweg gesammelt wurden, wie beispielsweise im Open X-Embodiment-Datensatz, kann der Datenbedarf pro Plattform reduziert werden.
- Verhaltensklonierung: Die einfachste Form des Imitationslernens, bei der eine Strategie darauf trainiert wird, aufgezeichnete menschliche oder ferngesteuerte Handlungsabläufe ohne Belohnungssignal direkt zu reproduzieren.
- ROS 2: Der dominierende Open-Source-Middleware-Standard für Robotersoftware, der das Messaging- und Treiber-Framework bereitstellt, auf dem die meisten humanoiden und industriellen Roboter-Stacks aufbauen.
- Taktile Hautwahrnehmung: Kamerabasierte oder kapazitive Sensorarrays, wie beispielsweise GelSight, die einer Roboterhand ein verteiltes Berührungsfeedback geben, das der menschlichen Fingerspitzenempfindlichkeit näher kommt als Kraft-/Drehmomentsensoren allein.
- Manipulation des gesamten Arms: Eine Manipulationsstrategie, bei der nicht nur der Endeffektor, sondern auch die Unterarm- oder Rumpfflächen eines Roboters zum Stabilisieren oder Bewegen großer oder unhandlicher Objekte eingesetzt werden.
- Nachgiebige und unteraktuierte Greifer: Greiferkonstruktionen, die weniger Aktuatoren als Freiheitsgrade verwenden, sodass sich die mechanische Nachgiebigkeit passiv an die Form eines Objekts anpasst, anstatt eine präzise Steuerung zu erfordern.
- Robot-as-a-Service: Ein kommerzielles Modell, das von Agility Robotics mit GXO verwendet wird, bei dem die Kunden für die Betriebszeit oder den Durchsatz des Roboters bezahlen, anstatt die Hardware direkt zu kaufen, wodurch das Zuverlässigkeitsrisiko auf den Hersteller verlagert wird.
- Geschwindigkeits- und Abstandsüberwachung: Eine Sicherheitstechnik für kollaborative Roboter, die einen Roboter dynamisch verlangsamt oder stoppt, basierend auf der in Echtzeit erfassten Entfernung zu nahestehenden Arbeitern, anstatt sich auf feste Sicherheitskäfige zu verlassen.
- Übergabeprotokolle zwischen Mensch und Roboter: Ein eigens dafür eingerichtetes Forschungsgebiet der Mensch-Roboter-Interaktion (HRI), das sich mit dem Timing, der Greifkraft und den Bewegungssignalen befasst, die erforderlich sind, damit ein Roboter einem Menschen ein Objekt übergeben oder von ihm entgegennehmen kann, ohne dass es zu einem Fallenlassen oder einer Kollision kommt.
- Schwarm- und modulare Robotik: Eine architektonische Alternative zu einem einzigen universell einsetzbaren Humanoiden, bei der viele einfache, kostengünstige, aufgabenspezifische Einheiten gemeinsam koordiniert werden, anstatt dass eine einzige Plattform alles erledigt.
Externe Links zu humanoiden Robotern
Internationale Standards
(Bewegen Sie den Mauszeiger über den Link, um unsere Inhaltsbeschreibung anzuzeigen)