Em meados de 2026, a robótica humanoide se tornou uma das categorias de hardware com maior investimento de capital e uma das menos analisadas em termos de mérito de engenharia. Compare os números dos investidores com a implantação real: o Bank of America Global Research estima que o total de robôs humanoides enviados em 2025 será de aproximadamente 18.000 unidades em todo o mundo. A previsão de longo prazo do Morgan Stanley projeta um bilhão de humanoides em operação até 2050. Essa diferença — quase cinco ordens de magnitude entre a situação atual da categoria e as expectativas de seus investidores mais otimistas — deve ser considerada como um ponto de partida antes de avaliar o desempenho de qualquer empresa individualmente. roteiroou qualquer decisão de projeto isolada.
Este artigo não é um argumento contra robôs humanoides. É um argumento contra a escolha do corpo de um robô da maneira como o mercado atual o faz na maioria das vezes: primeiro, por suposição ou por viabilidade financeira, com a função sendo definida posteriormente, apenas para seguir filmes de ficção científica ou clichês.
O princípio de que a forma segue a função é uma disciplina antiga e simples, e a robótica continua a ignorá-la.
O que se segue analisa onde a forma humanoide realmente merece destaque, onde não merece e como discernir a diferença antes de finalizar um projeto.
Como consideração final da introdução, já em 2014, o filme 8220;Ex MachinaO artigo de Alex Garland explorou, entre outros tópicos de IA, a aparência humana extrema dos robôs:
O Estado Atual da Robótica Humanoide: Números versus Narrativa
Isenção de responsabilidade: Tema em constante evolução e novas comunicações em andamento! Verifique e atualize todos os dados antes de utilizá-los.
A única empresa com uma implantação comercial genuína e contratada — não um projeto piloto financiado pelo fabricante do robô, nem uma demonstração — é a Agility Robotics. Seu robô Digit opera sob um contrato plurianual de robôs como serviço com a operadora logística GXO e ultrapassou a marca de 100.000 caixas manuseadas em operação real em armazém em novembro de 2025. A Tesla, apesar do maior investimento de capital na categoria — segundo trimestre de 2026 despesas de capital Com um faturamento de US$ 5,79 bilhões, um aumento de 142% em relação ao ano anterior, apesar do fluxo de caixa livre negativo, a empresa não havia enviado nenhuma unidade comercial do Optimus até meados de 2026. As primeiras unidades produzidas foram destinadas a um programa interno de P&D ou a demonstrações, e não a clientes.
Qual o custo real de construção de um humanoide?
A análise detalhada dos componentes explica grande parte da discrepância entre a ambição e o produto final. Os atuadores — os motores lineares e rotativos que acionam as articulações — representam mais da metade do custo total da lista de materiais nos projetos atuais. Em baixos volumes, cada atuador de alto torque custa entre US$ 500 e US$ 2.000; um humanoide de corpo inteiro precisa de 20 a 40 deles. A meta pública da Tesla de US$ 100 a US$ 300 por atuador em escala não foi demonstrada por nenhuma empresa em produção (até o momento; mas, com nossa experiência em análise de valor, acreditamos nisso — se metais raros suficientes forem encontrados para os ímãs).
| Platform | Fabricante | Preço de tabela/estimado | Carga útil | Situação de implantação, meados de 2026 |
|---|---|---|---|---|
| Ótimo | Tesla | Não é para venda; uso exclusivo para uso interno. | Aproximadamente 20 kg (declarado) | Nenhuma unidade comercial foi enviada. |
| Figura 03 | Figura IA | Não vendido; arrendado a parceiros. | 20 kg (total) | Frota piloto na BMW Spartanburg |
| Neo | 1X Technologies | Aproximadamente US$ 20.000 (consumidor) | Não publicado | Adaptado de uso residencial para uso industrial (acordo com a EQT, até 10.000 unidades) |
| Dígito | Robótica Agilidade | RaaS, não vendido diretamente. | 16 kg | Contrato comercial plurianual com a GXO |
| Atlas (elétrico) | Boston Dynamics / Hyundai | Não vendido; Pesquisa e Desenvolvimento e pilotos | Não publicado | Implantação na fábrica prevista para 2028 |
| Apolo | Appronik | Não vendido; pilotos | 25 kg | Pilotando dentro das fábricas da Mercedes-Benz |
| G1 | Unitree | De US$ 13.500 a US$ 74.000 por nível. | 2–3 kg | Envio para desenvolvedores e pesquisadores |
Dica profissional: Quando um fornecedor cita uma "implantação", faça três perguntas antes de considerá-la como prova de maturidade. Trata-se de um contrato comercial pago ou de um projeto piloto financiado pelo fabricante do robô? O tempo de execução e o tempo de atividade foram registrados separadamente? Qual a fração da tarefa demonstrada que foi teleoperada em vez de autônoma? [Figura: Transmissão ao vivo de 81 horas] classificação O desempenho do pacote é um resultado genuíno de engenharia — operação contínua de tarefa única com aproximadamente uma coleta a cada três segundos — mas uma análise imparcial demonstra confiabilidade em uma tarefa específica, não competência de propósito geral, e uma auditoria independente dos registros de intervenção ainda é necessária antes de se chegar a conclusões mais amplas.
A forma segue a função: o princípio que a robótica continua ignorando.
“A forma sempre segue a função” é um ditado de Louis Sullivan de 1896 para a arquitetura, posteriormente adotado — e frequentemente transformado em dogma — no design industrial e de produto. A versão útil do princípio não é “a forma é irrelevante” ou “a forma mais eficiente sempre vence”. Ela é mais restrita e disciplinada: a forma deve ser derivada de uma função claramente especificada, não assumida antecipadamente e justificada posteriormente.
A maior parte da atual categoria de robótica humanoide inverte essa lógica: o plano corporal é definido primeiro, porque é viável financeiramente e porque "humanoide de propósito geral" é uma categoria que os investidores já entendem, e a função é elaborada posteriormente, projeto por projeto, tarefa por tarefa.
Aplicar corretamente esse princípio a um robô significa especificar a função em mais de um nível antes de escolher um corpo:
- Função da tarefa — o trabalho físico a ser realizado: carga útil, precisão, alcance, velocidade, ciclo de trabalho.
- Função de ambiente — the physical space the robot deve operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- Função de dados e controle — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- Função de interação — se o robô precisa ser legível, confiável ou socialmente aceitável para as pessoas que trabalham ao lado dele ou que são atendidas por ele, e em qual contexto específico.
- Função econômica — custo unitário alvo, ônus de manutenção e tempo de atividade necessário no volume que o plano de negócios realmente exige.
Um projeto de carroceria que apresenta bom desempenho em uma dessas funções e baixo desempenho nas demais é um compromisso de design que está sendo vendido como uma escolha de design.
Vale a pena recorrer aqui a uma estrutura acadêmica mais rigorosa: a computação morfológica, desenvolvida por Rolf Pfeifer e Josh Bongard e agora padrão em pesquisas de IA incorporada, defende que o corpo físico de um agente realiza parte do trabalho computacional necessário para o comportamento inteligente, e não apenas seu software de controle. Sob essa perspectiva, copiar a morfologia humana não é automaticamente um erro — pode ser uma forma legítima de herdar, gratuitamente, uma enorme quantidade de estrutura física e comportamental que a evolução e séculos de infraestrutura construída já otimizaram para um corpo com formato semelhante ao nosso. O erro está em tratar essa herança como automática em vez de conquistada: presumir que o benefício se aplica à sua tarefa sem verificar.
Dica: Escreva a função como uma especificação de cinco linhas — tarefa, ambiente, pipeline de dados, interação, economia — antes de qualquer implementação mecânica. revisão de projeto acontece. Se o ambiente e a interação apresentarem pontuações baixas ou irrelevantes para a tarefa, é muito provável que você esteja diante de um robô específico para uma tarefa, e não de um humanoide, independentemente do restante das especificações.
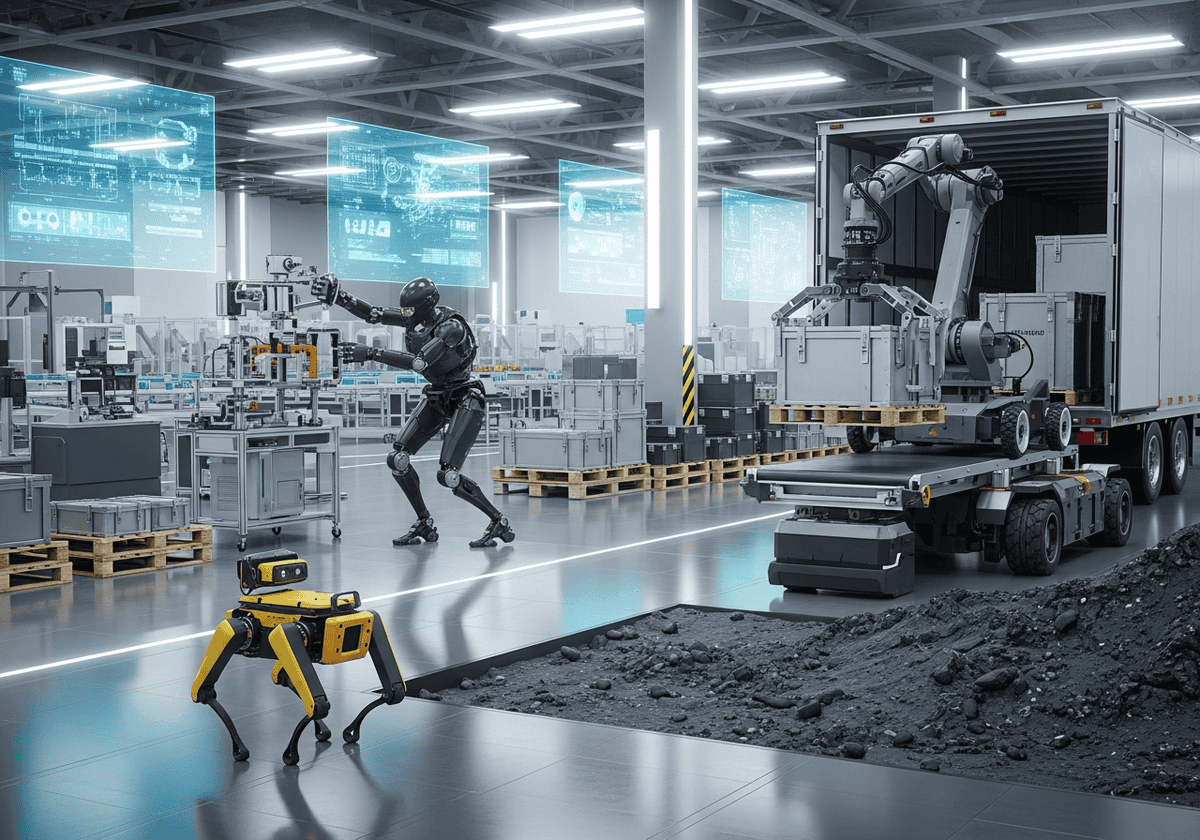
Exemplo: A Boston Dynamics não chegou a um consenso sobre um único modelo de carroceria:
- Spot, um quadrúpede, foi construído para trabalhos de inspeção em terrenos industriais irregulares, onde as pernas superam as rodas e quatro pernas superam duas em termos de estabilidade estática.
- Stretch, um braço robótico sobre rodas, foi construído especificamente porque uma forma humanoide foi considerada inadequada para descarregar caminhões de carga — uma tarefa repetitiva e de geometria fixa que prioriza uma base grande e estável e uma garra especialmente projetada em detrimento da mobilidade de uso geral.
- Atlas, um robô bípede, existe para uma função diferente: pesquisa de manipulação dinâmica de propósito geral, onde as pernas desbloqueiam capacidades que as rodas estruturalmente não conseguem.
Três funções, três carrocerias, de uma única empresa com a capacidade de engenharia para construir qualquer uma delas.
A argumentação de engenharia contra a forma humanoide padrão
Para grande parte das tarefas atualmente oferecidas a robôs humanoides — tarefas de manufatura em posições fixas, separação de pedidos em alta velocidade, paletização — a comparação com o hardware específico para cada tarefa já existente não é viável.
| Métrica | Braço robótico industrial | Robô humanoide atual |
|---|---|---|
| Carga útil | 3–800 kg | 5–20 kg por braço |
| velocidade do ponto central da ferramenta | Até 15 m/s | 0,5–2 m/s (corpo inteiro) |
| Repetibilidade | ±0,02–0,05 mm | ±1–5 mm |
| Custo do sistema | US$ 20.000 a US$ 300.000 ou mais | US$ 50.000 a US$ 250.000 ou mais |
Braços robóticos industriais oferecem de 40 a 160 vezes mais capacidade de carga, de 7 a 30 vezes mais velocidade e de 20 a 250 vezes mais repetibilidade do que um humanoide atual, a um custo de sistema comparável ou inferior. Para uma tarefa que um braço robótico industrial já resolve — e a maioria das tarefas de manufatura de posição fixa se enquadra nessa categoria — um humanoide não é uma solução mais avançada. É uma solução mais cara, menos precisa e menos confiável, além de ter um design mais caro.
O saldo não é um recurso gratuito.Uma base sobre rodas é estaticamente estável por construção: sem energia, ela não tomba. A estabilidade de um robô bípede é dinâmica e calculada continuamente — seja pelo controle clássico de ponto de momento zero ou pelos controladores de corpo inteiro baseados em aprendizado por reforço que se tornaram predominantes nos últimos anos. Sangbae Kim, do MIT, deixou isso bem claro: o aprendizado por reforço resolveu grande parte da locomoção bípede, mas o hardware — atuadores proprioceptivos de alta largura de banda — precisava existir primeiro para que os algoritmos tivessem algo com que trabalhar. Isso representa mais de uma década de engenharia de controle arduamente conquistada que uma plataforma sobre rodas ou quadrúpede simplesmente não precisa carregar, e isso se reflete diretamente na confiabilidade, na complexidade do projeto de recuperação de quedas e no processo de certificação de segurança que um robô com pernas precisa percorrer, enquanto um robô móvel autônomo (AMR) estaticamente estável não precisa. | A barra de tempo de atividadeOs clientes da indústria geralmente exigem 99,99% de disponibilidade dos equipamentos de produção, pois as paradas na linha de produção custam dezenas de milhares de dólares por minuto. Plataformas com pernas ainda não atendem a esse requisito para tarefas de uso geral. O Digit, da Agility, funciona por aproximadamente 90 minutos com uma carga, com 9 minutos de troca a quente e uma reserva obrigatória de 60 minutos, projetada especificamente para evitar falhas de energia durante a execução de tarefas — uma admissão tácita de que o tempo de execução é uma restrição fundamental, e não um erro de arredondamento, para um projeto bípede. O Stretch, da Boston Dynamics, com rodas, por outro lado, funciona por 16 horas com uma única carga: mais de quatro vezes a autonomia, pois não gasta energia com cálculos contínuos de equilíbrio e não possui a mesma quantidade de atuadores. |
Os cálculos de produtividade frequentemente citados de forma inversa.
À primeira vista, a comparação do custo por hora entre robôs humanoides e mão de obra humana parece favorável: um custo amortizado de aproximadamente US$ 9 a US$ 10 por hora para um robô, contra US$ 22 a US$ 45 por hora para mão de obra humana em plena capacidade nos EUA. Uma comparação justa, porém, precisa levar em conta a produtividade, e não apenas o custo por hora. Um trabalhador humano em um armazém normalmente movimenta de 60 a 80 caixas por hora; os robôs humanoides em fase de testes movimentam de 30 a 50. Ao considerar a produtividade, a vantagem efetiva de custo por caixa diminui consideravelmente e, com o preço unitário atual de US$ 150.000 a US$ 250.000, a situação pode se inverter completamente.
Dica: Antes de especificar uma plataforma bípede ou humanoide, execute o que é, na prática, um teste com foco nas rodas. Modele a mesma tarefa em uma alternativa com rodas ou base fixa, quantifique a carga útil, a velocidade, a precisão, o custo e a diferença de tempo de atividade, e exija que o humanoide supere essa especificação, em vez de simplesmente ser tecnicamente capaz de realizar a tarefa.
Embora algumas demonstrações impressionantes e novas “Olimpíadas de Robótica” ou similares estejam se tornando populares, o Desafio de Robótica da DARPA de 2015 permanece como uma rigorosa análise pública da confiabilidade de robôs humanoides em condições reais. As lições publicadas pelas próprias equipes incluem: os robôs rotineiramente deixaram de usar suportes físicos próximos que teriam evitado quedas; a recuperação de quedas teve que ser projetada desde o início, porque estruturas com o centro de gravidade muito alto tornavam a recuperação sem assistência pouco confiável; e as quedas de rede, deliberadamente incluídas nas finais, tiveram que ser planejadas como uma condição normal de operação, e não como um caso extremo. A conclusão geral das equipes — de que a área precisava de muito mais ênfase na confiabilidade em condições não controladas em comparação com demonstrações e simulações — já tem mais de uma década e continua sendo um bom parâmetro para avaliar o quanto realmente mudou desde então.
Modelos Alternativos: O Que Mais Pode Ser Feito Além de Pernas
A questão de "humanoide ou não" é uma classificação muito limitada por si só. Bípedes e quadrúpedes são dois ramos de um espaço de design muito maior, e a maior parte desse espaço é mecanicamente mais simples, mais barata e já comprovada em produção. Antes de optar por qualquer tipo de perna, vale a pena catalogar as outras opções disponíveis e onde cada uma se destaca:
| Projeto | Mecanismo | Onde vence | Troca versus pernas | Exemplo do mundo real |
|---|---|---|---|---|
| Base com rodas | Tração diferencial ou rodas omnidirecionais (mecanum) | Pisos planos ou em rampa: armazéns, hospitais, escritórios, corredores de fábricas. | Não é possível subir escadas ou transpor meio-fios altos sem alterações na infraestrutura. | Boston Dynamics Stretch; a maioria dos robôs móveis autônomos (AMRs) de armazém (Locus Robotics, 6 River Systems) |
| Esteira/esteira de tanque | A esteira contínua distribui a carga por uma grande área de contato. | Entulho, lama, areia, neve, demolição e locais de desastre. | Velocidade máxima reduzida, maior custo de energia por metro, desgaste da esteira | Robôs de desativação de explosivos PackBot e TALON; equipamentos de construção sobre esteiras |
| Híbrido de roda e perna | Rodas montadas na extremidade de pernas articuladas | Terreno misto: rola em terreno plano, levanta uma roda para transpor um obstáculo | Mecanicamente complexo; muitas vezes ainda necessita de controle ativo de equilíbrio. | ANYmal sobre rodas (ANYbotics); Handle (plataforma de pesquisa da Boston Dynamics) |
| Suspensão Rocker-Bogie | A ligação mecânica passiva mantém todas as rodas no chão sem necessidade de balanceamento ativo. | Terreno rochoso e sem estrutura, onde não há cálculo de equilíbrio em tempo real disponível ou acessível. | Altura limitada do obstáculo, baixa velocidade | Os robôs exploradores Curiosity e Perseverance da NASA em Marte |
| Braço de base fixa ou pórtico | Manipulador estacionário ou montado sobre trilhos, sem qualquer capacidade de locomoção. | Tarefas repetitivas em posição fixa: soldagem, montagem, paletização. | Mobilidade zero; o trabalho deve ser levado até o robô por uma esteira ou um AGV separado. | Braços industriais padrão de seis eixos; robôs pórticos suspensos em linhas de produção |
| Robô paralelo/acionado por cabo | Cabos motorizados posicionam um atuador final em um grande volume de trabalho. | Tarefas de grande escala e carga moderada em uma ampla área: recuperação de estoque em armazém, impressão em grande formato. | Inadequado para cargas pesadas ou controle preciso de força; necessita de uma estrutura de suporte rígida. | Sistema de distribuição de supermercado baseado em robôs e grades da Ocado |
| Hexápode / multipatas (6 ou mais) | Mais patas do que um quadrúpede, sempre com pelo menos três em contato com o solo. | Terreno extremamente irregular que exige estabilidade estática inerente em baixa velocidade, como inspeção de tubulações ou cascos. | Lento, com mais atuadores e massa do que um quadrúpede. | Plataforma de pesquisa ATHLETE da NASA; robôs industriais hexápodes para rastreamento de tubulações |
| Robô "cobra" macio ou contínuo | Sem esqueleto rígido; o próprio corpo se dobra e se alonga. | Espaços confinados ou irregulares: tubulações, estruturas colapsadas, acesso médico minimamente invasivo | Carga útil e velocidade muito baixas | Robôs-serpente para busca e resgate (Instituto de Robótica Carnegie Mellon); robôs para uso contínuo na área médica |
| Aéreo (multirrotor ou asa fixa) | Voo baseado em propulsão, sem contato com o solo | Inspeção, mapeamento e entrega a longa distância ou em alturas inacessíveis. | Capacidade de carga e tempo de execução muito limitados; sem capacidade de manipulação significativa. | Inspeção de torres de queima, torres de gás e linhas de energia elétrica utilizando drones |
| ROV/AUV subaquático | Propulsionado por propulsores e controlado por flutuabilidade. | Inspeção submarina, manutenção de dutos e cascos. | Domínio operacional completamente diferente; não é uma alternativa terrestre. | ROVs de inspeção de dutos submarinos |
| Desgastado exoesqueleto | Sem corpo robótico autônomo; aumenta o corpo do operador humano. | Tarefas que exigem discernimento humano, além de força ou resistência adicionais: levantamento de peso, trabalho prolongado acima da cabeça | Requer a presença de um operador humano em todos os momentos; não é uma solução baseada na disponibilidade de mão de obra. | Sarcos Guardian XO; exoesqueletos industriais Ekso Bionics |
A estabilidade estática prevalece por padrão.Todos os projetos com rodas ou esteiras desta lista compartilham uma vantagem que é fácil de subestimar por não custar nada para obter: estabilidade estática. Uma base com rodas ou esteiras não realiza cálculos para evitar quedas; simplesmente não pode cair em condições normais de operação. Isso elimina toda uma categoria de software de controle, toda uma categoria de modo de falha e, na maioria das jurisdições, toda uma categoria de certificação de segurança que os robôs com pernas ainda precisam obter. Em terrenos planos ou que possam ser razoavelmente nivelados, essa vantagem por si só geralmente basta para resolver a questão do projeto antes mesmo de comparar carga útil, velocidade ou custo. | Os designs híbridos existem por um motivo.Híbridos de roda e perna e suspensões rocker-bogie ocupam uma posição intermediária por um motivo específico: alguns ambientes são predominantemente planos com obstáculos ocasionais, ou muito irregulares para permitir equilíbrio ativo em tempo real, mas não tão irregulares a ponto de a mecânica passiva não conseguir lidar com eles. Um rover planetário não pode depender de cálculos contínuos de equilíbrio via rádio e não pode arcar com a massa de uma suspensão ativa completa; portanto, uma articulação rocker-bogie passiva resolve o problema sem a necessidade de eletrônica. Um robô de armazém que ocasionalmente encontra um degrau em uma doca de carga ou um meio-fio baixo não precisa de locomoção bípede para ultrapassá-lo; uma roda que também pode levantar e pisar representa um investimento de engenharia muito menor. |
Às vezes, a resposta é nenhuma mobilidade, ou nenhum robô.
Duas opções na tabela acima são fáceis de ignorar justamente por serem pouco atraentes. Como destacado no capítulo anterior, um braço ou pórtico de base fixa é frequentemente a solução ideal para tarefas repetitivas e de posição fixa, e o problema de mobilidade é resolvido separadamente, e de forma mais econômica, levando a tarefa até o robô por meio de uma esteira ou um simples AGV (Veículo Guiado Automaticamente), em vez de incorporar a mobilidade ao próprio manipulador. Além disso, um exoesqueleto vestível é uma alternativa viável à construção de um robô: ele resolve uma limitação de força ou resistência, mantendo o julgamento, a destreza e a percepção situacional humana, a um custo de engenharia muito menor do que o de uma plataforma autônoma. Nenhuma delas se compara favoravelmente a um humanoide, mas ambas costumam superar um em termos de custo, confiabilidade e tempo de implantação para a tarefa específica a que se destinam.
Dica: Antes de avaliar o número de pernas, realize um teste simples de estabilidade estática no ambiente: a superfície de operação pode ser razoavelmente nivelada ou inclinada? Se sim, um design com rodas ou esteiras deve ser a hipótese padrão, e o número de pernas, independentemente da sua utilização, precisa justificar sua presença em terrenos com essas características. Reserve designs com pernas para terrenos que realmente não podem ser nivelados, inclinados ou adaptados de qualquer outra forma, o que representa um conjunto menor de ambientes do que a maioria dos projetos de robôs humanoides pressupõe.
Exemplos: A frota de armazéns da Amazon opera com robôs móveis autônomos (AMRs) sobre rodas e braços fixos, não com pernas, porque suas instalações são construídas especificamente com pisos planos e podem ser dispostas ao redor dos robôs, em vez do contrário. Os rovers da NASA em Marte usam suspensões passivas do tipo rocker-bogie em vez de pernas ou sistemas híbridos de roda e perna, porque a missão não pode arcar com a massa, o consumo de energia ou a superfície de falha de um sistema de controle de equilíbrio ativo a milhões de quilômetros de distância de um técnico de reparos. Ambos são casos em que o terreno e as restrições da missão, e não a estética, ditaram uma solução sem pernas muito antes de um humanoide ou quadrúpede ser seriamente considerado.
A psicologia do antropomorfismo: o que a pesquisa realmente demonstra.
A explicação intuitiva para o uso de formas humanoides em funções que envolvem interação com humanos é que as pessoas confiam e se identificam com algo que se parece com elas. A literatura sobre interação humano-robô não corrobora essa ideia como regra geral. Ela defende algo mais específico e útil: o efeito da aparência humanoide na confiança e na aceitação depende do contexto, da tarefa e interage com o comportamento real do robô ao longo do tempo — não se trata de um indicador fixo que se ajusta com a presença de um rosto.
A hipótese do vale da estranheza de Masahiro Mori — segundo a qual a afinidade por um robô aumenta com a semelhança humana até certo ponto, depois cai drasticamente quando a aparência quase humana causa desconforto, recuperando-se apenas na indistinguibilidade completa — permanece o modelo fundamental, e meta-análises recentes de estudos de resposta do usuário continuam a encontrar suporte empírico para ela. Trabalhos mais recentes estendem essa hipótese para um modelo de "dois vales da estranheza", distinguindo as reações à aparência humana das reações ao movimento humanoide, o que é ainda mais relevante agora que androides quase fotorrealistas existem comercialmente, e não apenas em laboratórios.
Os resultados em contextos de serviços específicos são genuinamente mistos, em vez de unidirecionais. Estudos que comparam robôs de serviço humanoides e não humanoides em ambientes de hotelaria mostram que a resposta do consumidor depende das condições, às vezes favorecendo a opção humanoide e outras vezes não, dependendo do serviço específico e do contexto. A pesquisa sobre cuidados com idosos é, no mínimo, cautelosa: uma revisão exploratória de 2025 sobre a experiência de idosos com robôs sociais identifica medo e desconforto como achados de primeira ordem, e não casos extremos, o que complica qualquer suposição de que um robô humanoide de assistência seja automaticamente mais reconfortante do que um não humanoide. Pesquisas sobre robôs domésticos descobriram que as preferências de confiança do usuário às vezes favorecem designs mais semelhantes a máquinas e menos antropomórficos — o oposto do que uma suposição ingênua de que "as pessoas gostam de robôs que se parecem com elas" preveria.
Uma descoberta robusta e praticamente importante em toda essa literatura é que os efeitos da aparência interagem com o comportamento ao longo de exposições repetidas. Um robô altamente humanoide que apresenta um desempenho confiável pode superar o desconforto inicial do vale da estranheza; um robô altamente humanoide que apresenta falhas, tropeça ou quebra sua personalidade é muito mais perturbador do que um robô com aparência mecânica fazendo a mesma coisa, porque a aparência humana cria uma expectativa implícita de competência humana que a falha então viola.
Dica: A aparência e o comportamento do robô devem ser testados como variáveis separadas na pesquisa com usuários, em vez de serem tratados como um único "design de robô" integrado. Se uma plataforma for altamente antropomórfica, é necessário prever um nível de confiabilidade correspondentemente maior nessa interação específica — o custo psicológico de uma falha visível aumenta com a aparência humana do robô, e não com a gravidade real da falha.
Em novembro de 2025, o robô Iron, da Xpeng, gerou uma onda de especulações nas redes sociais chinesas de que, na verdade, tratava-se de uma pessoa dentro de uma fantasia. A demonstração foi tão convincente que o fundador, He Xiaopeng, abriu o torso do robô no palco para mostrar a mecânica interna e provar o contrário. Isso demonstra o sucesso do antropomorfismo a ponto de se tornar um problema de credibilidade em vez de um trunfo para a confiança — um lembrete de que o objetivo do design voltado para o ser humano é a confiabilidade palpável, e não o realismo máximo.
Quando a forma humanoide *é* a resposta correta em engenharia
Nada do que foi dito acima argumenta que a forma humanoide está sempre errada. Argumenta-se que ela precisa ser justificada por uma especificação funcional, assim como qualquer outra escolha de design. Existem condições específicas e bem definidas sob as quais um plano corporal humanoide é, de fato, a melhor resposta de engenharia.
Operando em infraestrutura construída para corpos humanos.
Gill Pratt, ex-gerente do programa DARPA Robotics Challenge e agora na Toyota O Instituto de Pesquisa define isso com precisão:
O ambiente construído possui recursos físicos projetados em torno do corpo humano, e um robô que compartilha esse plano corporal pode usar esses recursos diretamente, em vez de exigir que o ambiente seja redesenhado em torno dele.
Escadas, portas, escadas de mão, ferramentas manuais, controles de veículos e volantes de válvulas são todos dimensionados e moldados para mãos, pés e alcance humanos. Um robô com rodas não consegue subir um lance de escadas; um robô sem mãos de tamanho humano não consegue pegar uma furadeira elétrica padrão.
Essa é a mesma lógica por trás do robô Valkyrie da NASA, desenvolvido para o Desafio de Robótica da DARPA de 2013, sob a premissa explícita de que ambientes de resposta a desastres — uma instalação nuclear danificada, por exemplo — são construídos para ocupantes humanos e equipados com ferramentas humanas, e que operar neles sem grandes adaptações exige um corpo compatível com o humano. É um dos poucos casos na área em que a escolha de uma forma humanoide é respaldada por uma análise de requisitos documentada, em vez de uma narrativa para arrecadação de fundos, e antecede o atual ciclo de investimentos em uma década.
Vale a pena manter a ressalva de Pratt em conjunto com o argumento: ele também apontou como é estranho que grande parte do desenvolvimento atual de humanoides se concentre em pisos de fábrica planos e construídos para esse fim — ambientes perfeitamente adequados para rodas — em vez de ambientes genuinamente construídos e operados por humanos, onde o argumento da infraestrutura realmente se aplica.
Aproveite os dados de demonstração humana
Um segundo argumento, mais recente, diz respeito à forma como esses robôs são treinados, e não ao local onde operam.
A teleoperação e os sistemas de aprendizagem por imitação, nos quais os movimentos de um operador humano são capturados e usados para treinar a política de controle de um robô, são transferidos mais diretamente para um robô cuja cinemática se assemelha à do demonstrador humano. Vários sistemas de pesquisa atuais são construídos especificamente em torno dessa premissa: menos redirecionamento entre a demonstração e o corpo do robô significa menos dados necessários para atingir um determinado nível de competência. Esta é uma direção de pesquisa real e ativa, não marketing. Também não foi comprovado em larga escala — se a imitação com correspondência morfológica realmente generaliza melhor do que demonstrações bem redirecionadas de plataformas não humanoides permanece uma questão empírica em aberto e deve ser tratada como uma hipótese que um programa está testando, não como um resultado definitivo. design em torno de.
O argumento da economia de plataforma única
A explicação mais clara de por que os investidores desejam especificamente robôs com forma humanoide, independentemente de qualquer tarefa específica, reside no que uma análise institucional chama de "convexidade": uma plataforma robótica única, aplicável a diversas tarefas, como coleta, montagem de kits, operação de máquinas, inspeção e movimentação geral de materiais, sem a necessidade de redesenhar as instalações para cada tarefa. Esse é um argumento econômico genuíno, porém condicional, não automático. Depende da rápida melhoria da capacidade de manipulação, da produção efetiva de habilidades generalizáveis por meio de sistemas de teleoperação e da queda dos custos unitários em um ritmo suficientemente acelerado para tornar a competição viável. Na ausência dessas condições, robôs para tarefas específicas se destacam em um conjunto de métricas mais prosaicas, porém decisivas no momento: tempo de comissionamento medido em dias ou semanas, em vez de meses; menor intensidade de capital; e menor custo de manutenção contínua.
Dica: O argumento mais forte e legítimo para uma plataforma humanoide reside na interseção de duas condições: infraestrutura genuinamente fixa e dimensionada para humanos, não apenas um chão de fábrica com pessoas circulando por ele, e uma necessidade real de uma única plataforma para executar diversas tarefas diferentes e variáveis, em vez de uma única tarefa repetitiva de alto volume. Se um projeto atender apenas a uma dessas duas condições, um formato especializado geralmente terá melhor desempenho do que um humanoide em termos de custo, confiabilidade e tempo de implantação.
Exemplo: O objetivo do projeto da Valkyrie — operar válvulas, subir escadas, usar ferramentas manuais, navegar em uma instalação nunca projetada para robôs — é um exemplo clássico de como a condição de infraestrutura foi atendida. Uma célula de separação de pedidos em um armazém, com uma esteira fixa e geometria de armazenamento definida, é um exemplo clássico de como essa condição não foi atendida, não importa o quão "humano" o ambiente ao redor dessa célula pareça à primeira vista.
Uma estrutura de decisão para a escolha da morfologia robótica
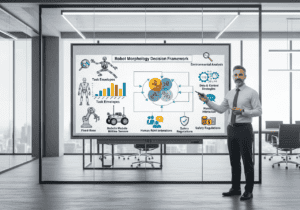
A questão "este robô deve ser humanoide?" pode ser respondida com o mesmo rigor que a seleção de materiais ou a decisão sobre o dimensionamento de atuadores, desde que seja feita antes do início do projeto mecânico, em vez de ser usada para justificar um formato de corpo escolhido por outros motivos.
- Análise ambiental. O ambiente operacional é realmente fixo e construído em torno de corpos humanos — escadas, portas, ferramentas manuais, veículos — e, portanto, impossível ou antieconômico de ser redesenhado para acomodar o robô? Ou trata-se de um espaço construído especificamente para esse fim, que poderia ser facilmente adaptado ou modificado para uma plataforma com rodas ou base fixa?
- Envelope da tarefa. Que capacidade de carga, precisão, velocidade e alcance a tarefa realmente exige, e como um mecanismo especializado — um braço, um pórtico, um robô móvel autônomo — se compara nessas mesmas métricas? O hardware especializado vence essa comparação na grande maioria das tarefas industriais de posição fixa atuais.
- Estratégia de dados e controle. O robô será treinado principalmente por meio de teleoperação humana ou demonstração de captura de movimento? E existem evidências, e não apenas hipóteses, de que a correspondência morfológica melhora significativamente a eficiência da amostragem para essa tarefa específica, em comparação com o redirecionamento bem projetado a partir de uma plataforma não humanoide?
- Contexto de interação. O robô opera à vista de pessoas ou em contato físico com elas, em uma função na qual a confiança percebida ou a aceitação social são importantes? E o que as evidências da interação humano-robô indicam para esse contexto específico, em vez de para robôs antropomórficos em geral?
- Economia no volume alvo. Qual é o custo total de propriedade, incluindo os requisitos de disponibilidade, manutenção e custos de serviço, no volume que o caso de negócio realmente exige, em comparação com a alternativa específica para a tarefa? Comparações favoráveis de custos de mão de obra por hora devem ser ajustadas à produtividade e não interpretadas literalmente.
- Via regulatória e de segurança. Uma plataforma com pernas e equilíbrio dinâmico aciona um processo de certificação de segurança diferente e menos consolidado do que um robô sobre rodas estático para a mesma tarefa? Além disso, esse custo e cronograma foram previstos no orçamento?
Dica: Antes de definir um formato para a carroceria, avalie cada um dos seis eixos em uma escala simples. Na prática, a forma humanoide só se destaca decisivamente quando a análise do ambiente e a viabilidade econômica no volume de produção desejado apresentam resultados positivos em conjunto: um ambiente fixo, construído pelo homem, combinado com a real necessidade de uma plataforma única para diversas tarefas em constante mudança. Qualquer outra combinação geralmente favorece um formato especializado, e optar pela forma humanoide por padrão inverte o ônus da prova exigido pelas boas práticas de engenharia.
Exemplo de uso: A estrutura foi aplicada a um cenário comum: um humanoide para a coleta de caixas em armazéns. Análise do ambiente: fraca, a maioria dos armazéns modernos são construídos especificamente para esse fim e já acomodam robôs móveis. Enquadramento da tarefa: um braço robótico com rodas ou um pórtico supera os humanoides atuais em termos de capacidade de carga, velocidade e precisão para essa tarefa. Estratégia de dados: benefício marginal, a coleta de caixas é uma tarefa específica e bem definida que não se beneficia obviamente do aprendizado por imitação da morfologia humana. Contexto de interação: insignificante, sem função social voltada para humanos. Economia: a produtividade e o custo unitário dos humanoides atuais são desfavoráveis em comparação com robôs de coleta especializados em larga escala. A estrutura retorna uma resposta clara, e não é o humanoide — exatamente por isso a Boston Dynamics construiu o Stretch em vez de direcionar o Atlas para a mesma tarefa.
A escolha do corpo do robô é uma decisão de projeto, não uma opção padrão.
A forma humanoide não é um erro. A Valkyrie da NASA, o Digit da Agility e a pesquisa de aprendizado por imitação que visa a manipulação de propósito geral são todos usos legítimos e bem fundamentados dela.
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
O erro está em tratar o corpo humano como a resposta padrão para a aparência que um robô deveria ter, quando na verdade é apenas uma solução de design entre várias, correta somente sob uma combinação específica e verificável de condições:
Infraestrutura genuinamente construída em torno de corpos humanos que não podem ser alterados economicamente, e uma real necessidade de uma plataforma que abranja muitas tarefas diferentes, em vez de um único trabalho repetitivo de alto volume.
Para a maioria das tarefas atualmente destinadas a robôs humanoides — manufatura de posição fixa, coleta de alto rendimento, manuseio de materiais de propósito específico — essa combinação não se sustenta, e os dados de engenharia são inequívocos a esse respeito: o hardware existente específico para cada tarefa supera em capacidade de carga, precisão, velocidade, custo e confiabilidade, frequentemente por mais de uma ordem de magnitude. As avaliações da categoria estão atualmente várias ordens de magnitude acima das unidades entregues, contratadas e implantadas comercialmente, e essa diferença é um sinal de mercado que vale a pena considerar juntamente com qualquer especificação técnica.
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
Perguntas frequentes
Qual é a diferença real entre um "humanoide" e um "androide"?
Um robô humanoide é qualquer robô com um plano corporal amplamente semelhante ao humano — um torso, dois braços, tipicamente duas pernas ou uma base equivalente a pernas — construído para a função, não para a aparência. Um androide vai além, buscando a indistinguibilidade visual e comportamental de um humano, o que representa um desafio cosmético e de ciência dos materiais (pele, atuação facial, microexpressões) que se soma ao desafio mecânico. A maioria das plataformas comerciais atuais, incluindo Optimus, Digit e Atlas, são humanoides sem ambições de androide; Iron, da Xpeng, é um dos poucos que se aproximam do realismo de um androide, o que foi justamente o que desencadeou a controvérsia em torno de sua credibilidade.
Por que as mãos robóticas são consistentemente mais difíceis de projetar do que as pernas?
Uma mão humana possui aproximadamente 27 graus de liberdade em um espaço que cabe em um punho fechado, repleto de sensores táteis e capaz tanto de preensão de força quanto de preensão de precisão submilimétrica. Replicar mesmo que uma fração dessa funcionalidade significa acomodar muitos atuadores pequenos de alto torque, tendões ou engrenagens e sensores de força em um invólucro minúsculo e de baixa massa — um problema de compactação muito mais complexo do que o de uma perna, que tem mais espaço e menos pontos de contato simultâneos para gerenciar. É por isso que a maioria das plataformas humanoides ainda são comercializadas com garras subacionadas ou mãos simplificadas, muito aquém da sofisticação de suas pernas.
Como um robô humanoide é efetivamente ensinado a executar uma tarefa?
Duas abordagens predominam: o aprendizado por reforço em simulação, onde uma política é treinada em milhões de tentativas virtuais e depois transferida para o hardware, e o aprendizado por imitação a partir de demonstrações humanas teleoperadas ou capturadas por movimento, onde um operador humano executa a tarefa e a política do robô aprende a reproduzi-la. A maioria dos programas mais robustos combina ambas — simulação para locomoção e equilíbrio, dados de teleoperação para manipulação — porque nenhuma das abordagens isoladamente produz, atualmente, um comportamento confiável de propósito geral.
O que é a "lacuna entre simulação e realidade" e por que ela afeta especialmente os robôs com pernas?
Trata-se da queda de desempenho que ocorre quando uma política treinada em simulação se depara com o atrito não modelado do mundo real, a folga do atuador, o ruído do sensor e a dinâmica de contato. A locomoção com pernas é excepcionalmente sensível a isso, pois o equilíbrio depende de forças de contato com o solo precisas e de rápida variação, notoriamente difíceis de simular com exatidão — uma pequena discrepância no atrito do pé modelado pode ser a diferença entre uma marcha estável e uma queda que nunca foi detectada no treinamento.
Já existem normas de segurança ou órgãos de certificação que abordem especificamente robôs humanoides?
Não de forma abrangente. Os braços robóticos industriais são cobertos por normas consolidadas como a ISO 10218 e a norma para robôs colaborativos ISO/TS 15066, e os robôs móveis autônomos (AMRs) sobre rodas são regidos pela ISO 3691-4, mas os robôs bípedes móveis, dinamicamente equilibrados e em escala humana ocupam uma lacuna regulatória que os órgãos de padronização estão trabalhando ativamente para preencher. Diversos fabricantes estão, na prática, adotando medidas de segurança não oficiais por meio de projetos-piloto antes que uma norma específica seja implementada, o que representa um risco comercial para os primeiros usuários industriais.
Quem é o responsável legal se um robô humanoide autônomo ferir um trabalhador?
Essa questão ainda não está totalmente resolvida e varia conforme a jurisdição, mas, normalmente, a responsabilidade é distribuída entre o fabricante do equipamento, o fornecedor do software ou da IA (se for distinto do fabricante), o integrador de sistemas que o implementou e a instalação operadora, dependendo se a falha decorre de um defeito de projeto, um erro de software ou procedimentos de segurança inadequados no local. A ausência de um precedente jurídico consolidado é, por si só, um motivo pelo qual grandes compradores industriais estão agindo com cautela e dando preferência a fornecedores que oferecem indenização contratual.
Que sensores um robô humanoide precisa além de câmeras?
Um humanoide funcional precisa de propriocepção (sensoriamento da posição e torque de cada articulação), uma unidade de medição inercial para equilíbrio, sensores de força/torque nos pulsos ou pés para detectar contatos e, cada vez mais, sensores táteis nas mãos. A visão recebe a maior parte da atenção do público porque impulsiona a narrativa da IA, mas o conjunto de sensores proprioceptivos e de força é o que realmente mantém o robô em pé e o impede de esmagar o que estiver manipulando.
Qual é o peso real de um robô humanoide e por que isso é tão importante?
As plataformas atuais pesam entre 35 e 80 quilos, e a massa tem um impacto desproporcional em um design com pernas, porque cada quilograma acima dos tornozelos precisa ser ativamente equilibrado, acelerado e desacelerado a cada passo — diferentemente de um robô com rodas, onde a massa adicional geralmente exige mais torque para se mover, e não mais capacidade de controle para evitar quedas. É por isso que a redução de peso em designs humanoides é uma exigência tanto de estabilidade quanto de eficiência.
Em números concretos, quanta energia a mais se gasta caminhando em comparação com o uso de cadeira de rodas?
A locomoção com pernas normalmente consome várias vezes mais energia por quilograma-metro do que a locomoção com rodas, porque a correção contínua do equilíbrio e o movimento de subida e descida da caminhada consomem energia que uma roda em movimento simplesmente não gasta — uma roda em contato com o solo converte o torque do motor quase diretamente em movimento para a frente. Essa diferença é a razão mecânica direta pela qual as plataformas com pernas têm tempos de operação mais curtos do que as com rodas, mesmo com massa de bateria comparável.
Existe uma maneira padronizada e comparável de medir a "destreza" de um robô?
Ainda não, da mesma forma que a capacidade de carga ou a repetibilidade são padronizadas para braços industriais. Pesquisadores usam benchmarks como tarefas de empilhamento de blocos, inserção de pinos em orifícios e manipulação de tecidos ou objetos deformáveis para comparar sistemas, mas não existe uma métrica equivalente a uma especificação técnica amplamente aceita na indústria, o que dificulta a verificação ou comparação direta das alegações de destreza dos fornecedores — uma lacuna que vale a pena destacar junto a qualquer fornecedor durante a avaliação.
Na prática, o que analistas independentes esperam da competitividade de custos dos robôs humanoides em relação à automação de tarefas específicas?
As previsões mais sérias apontam para uma paridade de custos ampla com robôs especializados em algum momento entre o início e meados da década de 2030, no mínimo, dependendo de uma queda de aproximadamente 50% a 70% nos custos dos atuadores em relação aos níveis atuais e de uma melhoria substancial na confiabilidade da manipulação — ambos aspectos ainda não comprovados em larga escala. A viabilidade comercial a curto prazo deverá permanecer concentrada no conjunto restrito de tarefas onde os argumentos de compatibilidade de infraestrutura ou de plataforma única já se aplicam hoje, e não na substituição de mão de obra para fins gerais.
O que acontece quando um robô com pernas perde energia ou precisa parar bruscamente no meio de uma passada?
Este é um dos problemas mais difíceis e ainda não resolvidos na área. Uma perda de energia descontrolada durante a locomoção dinâmica acarreta o risco de uma queda descontrolada, por isso a maioria das plataformas implementa um comportamento de "parada segura" que tenta alcançar uma posição agachada ou sentada estaticamente estável antes de cortar totalmente a energia, e algumas plataformas de pesquisa estão explorando mecanismos de segurança mecânicos passivos, como juntas traváveis, como medida de segurança adicional. Robôs com rodas e esteiras não apresentam esse problema — perder energia significa apenas que eles param onde estão.
Um robô humanoide conectado em rede poderia representar um risco significativo para a segurança cibernética?
Sim, e o perfil de risco é materialmente diferente do de um braço robótico industrial estacionário atrás de uma gaiola de segurança: um humanoide comprometido é um atuador móvel e fisicamente capaz, com câmeras e microfones dentro de uma instalação; portanto, uma violação de segurança não é apenas um problema de dados, mas também de segurança física e espionagem industrial. Os fornecedores que implantam frotas conectadas a sistemas de gerenciamento de frotas baseados em nuvem e canais de teleoperação remota estão, na prática, estendendo o perímetro de segurança cibernética de uma empresa para o chão de fábrica, algo que muitos compradores industriais estão apenas começando a levar em consideração em suas avaliações de risco.
Conceitos e tecnologias relacionados
- Modelos Visão-Linguagem-Ação (VLA): uma classe de modelos fundamentais, como o RT-2 e o Helix da Figura, que mapeiam a entrada da câmera e as instruções em linguagem natural diretamente para os comandos das juntas do robô em uma única rede.
- Ponto de captura / Componente divergente do movimento: Uma teoria de planejamento de equilíbrio que rastreia onde um robô com pernas deve colocar seu próximo passo para interromper seu impulso, usada como uma alternativa mais rápida ao controle puro de ponto de momento zero.
- Controle preditivo baseado em modelo para locomoção com pernas: Uma abordagem de controle baseada em otimização que resolve continuamente um problema de dinâmica de curto prazo a cada passo de tempo para manter um robô equilibrado enquanto ele caminha ou manipula objetos.
- Atuadores de acionamento quase direto: Um projeto conjunto que utiliza uma baixa relação de redução de engrenagem para manter o motor mecanicamente próximo da saída, preservando a capacidade de reversão e a detecção de força que os atuadores com engrenagens de alta relação perdem.
- Atuadores elásticos em série: Atuadores articulados com um elemento de mola intencional entre o motor e a saída, que trocam alguma precisão posicional por tolerância a choques e medição de força inerente.
- Atuadores de rigidez variável: Atuadores capazes de ajustar sua própria flexibilidade mecânica em tempo real, permitindo que um robô permaneça rígido para tarefas de precisão e flexível para contato humano seguro.
- Acionamentos por engrenagens harmônicas e cicloidais: Duas arquiteturas concorrentes de caixas de engrenagens de alta relação e baixa folga são usadas para concentrar alto torque nas caixas de juntas compactas exigidas por um membro humanoide.
- Aleatorização de domínio: Uma técnica de treinamento por simulação que varia deliberadamente parâmetros físicos como atrito e massa durante o treinamento, para que uma política se generalize melhor quando implementada em hardware real.
- Aprendizagem intercorporal: Treinar uma única política de controle em dados de demonstração agrupados de vários corpos de robôs diferentes, exemplificados pelo conjunto de dados Open X-Embodiment, para reduzir os dados necessários por plataforma.
- Clonagem de comportamento: A forma mais simples de aprendizagem por imitação, onde um sistema é treinado para reproduzir diretamente sequências de ações humanas ou teleoperadas gravadas, sem qualquer sinal de recompensa.
- ROS 2: O padrão de middleware de código aberto dominante para software de robôs, que fornece a estrutura de mensagens e drivers sobre a qual a maioria das plataformas de robôs humanoides e industriais são construídas.
- Sensoriamento tátil da pele: Matrizes de sensores capacitivos ou baseados em câmeras, como o GelSight, que fornecem a uma mão robótica um feedback tátil distribuído mais próximo da sensibilidade da ponta do dedo humano do que os sensores de força/torque isoladamente.
- Manipulação de todo o braço: Uma estratégia de manipulação que utiliza as superfícies do antebraço ou do torso de um robô, e não apenas seu efetor final, para estabilizar ou mover objetos grandes ou de formato irregular.
- Garras flexíveis e subacionadas: Projetos de garras que usam menos atuadores do que graus de liberdade, permitindo que a flexibilidade mecânica se adapte passivamente à forma de um objeto, em vez de exigir um controle preciso.
- Robô como serviço: Um modelo comercial, usado pela Agility Robotics com a GXO, onde os clientes pagam pelo tempo de atividade ou pela produtividade do robô, em vez de comprar o hardware integralmente, transferindo o risco de confiabilidade para o fabricante.
- Monitoramento de velocidade e separação: Uma técnica de segurança para robôs colaborativos que reduz ou para a velocidade de um robô de forma dinâmica, com base na distância em tempo real até os trabalhadores próximos, em vez de depender de gaiolas de segurança fixas.
- Protocolos de transferência de responsabilidade entre humanos e robôs: Uma área de pesquisa dedicada à interação humano-robô (HRI) que estuda o tempo, a força de preensão e os sinais de movimento necessários para que um robô passe um objeto para uma pessoa ou receba um objeto dela sem deixá-lo cair ou colidir com ela.
- Robótica modular e de enxame: Uma alternativa arquitetônica a um único humanoide de uso geral, utilizando muitas unidades simples, baratas e específicas para cada tarefa, que se coordenam coletivamente em vez de uma única plataforma fazer tudo.
Links externos sobre robôs humanoides
Normas internacionais
(Passe o cursor sobre o link para ver nossa descrição do conteúdo)