D'ici mi-2026, la robotique humanoïde sera l'un des secteurs les plus capitalisés du marché du matériel informatique, et l'un des moins étudiés du point de vue de l'ingénierie. Comparons les chiffres des investisseurs aux déploiements réels : Bank of America Global Research estime à environ 18 000 le nombre total de robots humanoïdes livrés dans le monde en 2025. Les prévisions à long terme de Morgan Stanley tablent sur un milliard d'humanoïdes en service d'ici 2050. Cet écart – près de cinq ordres de grandeur entre la situation actuelle du secteur et les prévisions de ses plus fervents défenseurs – constitue un point de référence essentiel avant d'évaluer une entreprise en particulier. feuille de routeou toute décision de conception particulière.
Cet article ne s'oppose pas aux robots humanoïdes. Il s'agit d'une critique du choix du corps d'un robot tel que le marché actuel le pratique majoritairement : d'abord par supposition ou en fonction du financement, la fonction étant définie ensuite, par simple mimétisme avec les films de science-fiction ou les clichés.
Le principe « la forme suit la fonction » est une discipline ancienne et simple, et la robotique continue de l'ignorer.
Ce qui suit explique dans quels cas la forme humanoïde a véritablement sa place, dans quels cas elle ne l'a pas, et comment faire la différence avant de s'engager dans un projet.
En guise de conclusion à l'introduction, déjà en 2014, le film “Ex MachinaAlex Garland a exploré, entre autres sujets liés à l'IA, l'apparence humaine extrême des robots :
État actuel de la robotique humanoïde : chiffres contre récit
Clause de non-responsabilité: Sujet en évolution rapide et communications continues ! Vérifiez et mettez à jour toutes les données avant de les utiliser.
La seule entreprise disposant d'un véritable déploiement commercial contractuel — et non d'un projet pilote financé par le fabricant de robots, ni d'une simple démonstration — est Agility Robotics. Son robot Digit est exploité dans le cadre d'un contrat pluriannuel de robotique en tant que service (RaaS) avec l'opérateur logistique GXO et a franchi le cap des 100 000 conteneurs manipulés en conditions réelles d'exploitation d'entrepôt en novembre 2025. Tesla, malgré le plus important investissement de capital dans cette catégorie (prévu pour le deuxième trimestre 2026). dépenses d'investissement Avec un chiffre d'affaires de 5,79 milliards de dollars, en hausse de 142 % sur un an, malgré un flux de trésorerie disponible négatif, aucune unité Optimus commerciale n'avait été livrée à la mi-2026. Les premières unités sorties de sa chaîne de production ont été destinées à un programme interne de R&D ou à des démonstrations, et non aux clients.
Le coût réel de la construction d'un humanoïde
L'analyse détaillée des composants explique en grande partie l'écart entre les ambitions et la commercialisation des produits. Les actionneurs — les moteurs linéaires et rotatifs qui actionnent les articulations — représentent plus de la moitié du coût total de la nomenclature dans les conceptions actuelles. En petite série, un actionneur à couple élevé coûte entre 500 et 2 000 dollars ; un humanoïde complet en nécessite entre 20 et 40. L'objectif public de Tesla, fixé entre 100 et 300 dollars par actionneur à grande échelle, n'a été atteint par aucune entreprise en production (pour l'instant ; mais, compte tenu de notre expérience en analyse de la valeur, nous serions prêts à y croire — si l'on parvient à trouver suffisamment de métaux rares pour les aimants).
| Plate-forme | Fabricant | Prix catalogue / estimé | Charge utile | État du déploiement, mi-2026 |
|---|---|---|---|---|
| Optimus | Tesla | Non vendu ; usage interne uniquement | ~20 kg (données constructeur) | Aucune unité commerciale expédiée |
| Figure 03 | Figure AI | Non vendu ; loué à des partenaires | 20 kg (total) | Flotte de pilotes chez BMW Spartanburg |
| Néo | 1X Technologies | ~20 000 $ (consommateur) | Non publié | Réorientation du marché résidentiel vers un usage industriel (accord EQT, jusqu'à 10 000 unités) |
| Chiffre | Robotique Agile | RaaS, non vendu directement | 16 kg | Contrat commercial pluriannuel avec GXO |
| Atlas (électrique) | Boston Dynamics / Hyundai | Non vendu ; R&D et projets pilotes | Non publié | Déploiement de l'usine prévu pour 2028 |
| Apollon | Apptronik | Pas vendu ; pilotes | 25 kg | Pilotage à l'intérieur des usines Mercedes-Benz |
| G1 | Unitree | 13 500 $ à 74 000 $ par niveau | 2–3 kg | Livraison aux développeurs et aux chercheurs |
Conseil de pro : Lorsqu'un fournisseur cite un « déploiement », posez-vous trois questions avant de le considérer comme une preuve de maturité. S'agit-il d'un contrat commercial rémunéré ou d'un projet pilote financé par le fabricant du robot ? Les données relatives à la durée d'exécution et à la disponibilité sont-elles enregistrées indépendamment ? Quelle proportion de la tâche démontrée était téléopérée plutôt qu'autonome ? (Voir la figure : diffusion en direct de 81 heures) tri Le traitement des paquets est un véritable résultat d'ingénierie — un fonctionnement continu sur une seule tâche à raison d'environ une sélection toutes les trois secondes — mais une lecture objective de celui-ci montre une fiabilité sur une tâche précise, et non une compétence à usage général, et un audit indépendant des journaux d'intervention reste nécessaire avant de tirer des conclusions plus générales.
La forme suit la fonction : le principe que la robotique continue d'ignorer
« La forme suit toujours la fonction » est le précepte de Louis Sullivan en 1896 pour l'architecture, adopté par la suite – et souvent érigé en dogme – dans le design industriel et de produits. La version utile de ce principe n'est ni « la forme est sans importance » ni « la forme la plus efficace l'emporte toujours ». Elle est plus précise et plus rigoureuse : la forme doit découler d'une fonction clairement définie, et non être présumée a priori puis justifiée a posteriori.
La plupart des robots humanoïdes actuels abordent cela à l'envers : le plan du corps est fixé en premier, parce qu'il est finançable et parce que « humanoïde à usage général » est une catégorie que les investisseurs comprennent déjà, et la fonction est élaborée plus tard, projet par projet, tâche par tâche.
Appliquer correctement ce principe à un robot implique de spécifier sa fonction à plusieurs niveaux avant de choisir sa structure :
- Fonction de tâche — le travail physique à effectuer : charge utile, précision, portée, vitesse, cycle de service.
- Fonction environnementale — the physical space the robot doit operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- Fonction de données et de contrôle — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- Fonction d'interaction — si le robot doit être lisible, digne de confiance ou socialement acceptable pour les personnes qui travaillent à ses côtés ou qui sont servies par lui, et dans quel contexte précis.
- fonction économique — coût unitaire cible, charge de maintenance et temps de disponibilité requis au volume dont l'analyse de rentabilité a réellement besoin.
Un design de carrosserie qui obtient de bons résultats pour l'une de ces fonctions et de mauvais résultats pour les autres est un compromis de conception vendu comme un choix de design.
Il convient d'adopter ici un cadre académique plus rigoureux : le calcul morphologique, développé par Rolf Pfeifer et Josh Bongard et désormais standard dans la recherche en IA incarnée, postule que le corps physique d'un agent effectue une partie du travail computationnel nécessaire à un comportement intelligent, et pas seulement son logiciel de contrôle. Dans ce cadre, copier la morphologie humaine n'est pas automatiquement une erreur ; cela peut constituer un moyen légitime d'hériter gratuitement d'une quantité considérable de structures physiques et comportementales que l'évolution et des siècles d'infrastructures ont déjà optimisées pour un corps semblable au nôtre. L'erreur consiste à considérer cet héritage comme automatique plutôt que mérité : à supposer que cet avantage s'applique à votre tâche sans vérification.
Conseil: Rédiger la fonction sous forme de spécification en cinq lignes — tâche, environnement, pipeline de données, interaction, aspects économiques — avant toute instruction mécanique. revue de conception Cela arrive. Si l'environnement et l'interaction obtiennent tous deux des scores faibles ou non pertinents pour la tâche, il est fort probable que vous ayez affaire à un robot conçu pour une tâche spécifique, et non à un humanoïde, quelles que soient les autres caractéristiques du cahier des charges.
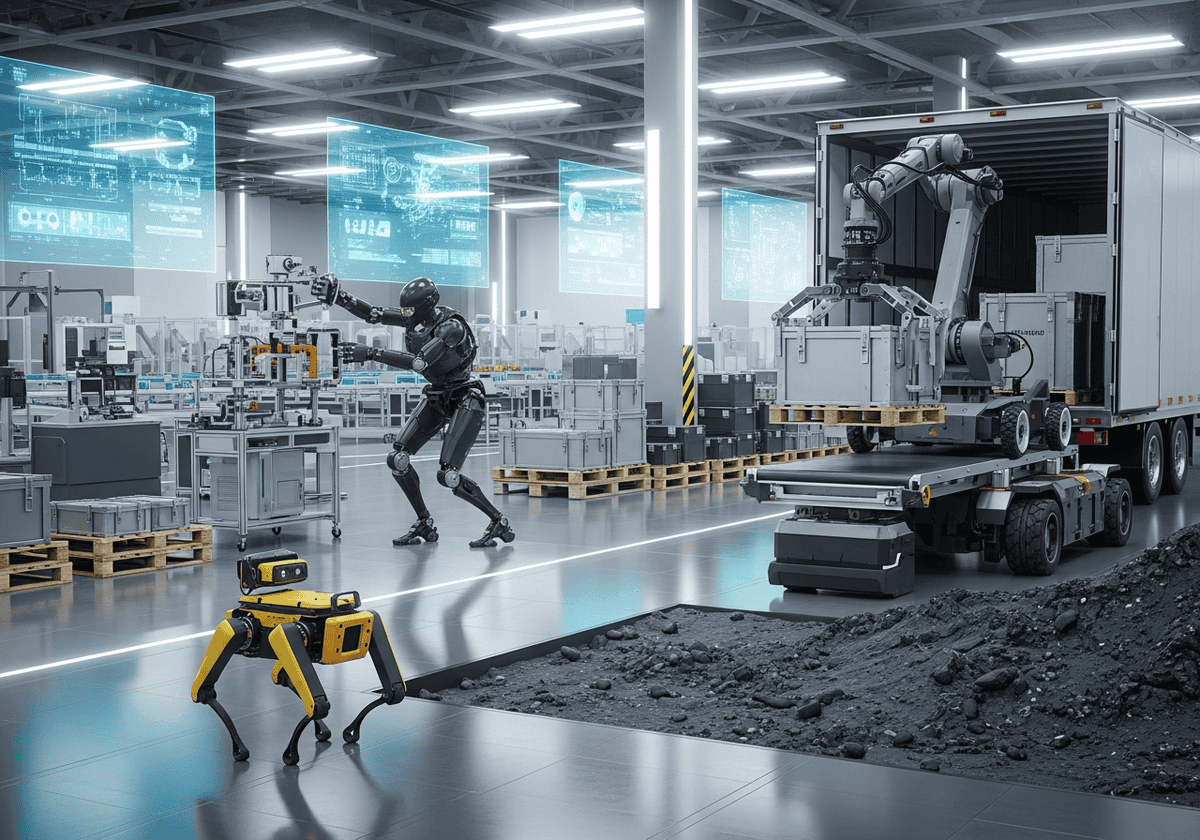
Exemple: Boston Dynamics n'a pas abouti à un modèle corporel unique :
- Spot, un quadrupède, a été conçu pour les travaux d'inspection sur des terrains industriels accidentés, où les pattes étaient plus efficaces que les roues et quatre pattes plus efficaces que deux pour la stabilité statique.
- Stretch, un bras robotique à roues, a été conçu spécifiquement parce qu'une forme humanoïde était jugée inadaptée au déchargement des remorques de transport maritime — une tâche répétitive à géométrie fixe qui privilégie une base large et stable et une pince spécialement conçue à cet effet plutôt qu'une mobilité à usage général.
- Atlas, un bipède, remplit une fonction différente : la recherche sur la manipulation dynamique et polyvalente, où les jambes permettent des capacités structurellement inaccessibles aux roues.
Trois fonctions, trois corps, issus d'une seule entreprise possédant l'expertise technique nécessaire pour construire chacun d'eux.
L'argumentaire technique contre la forme humanoïde par défaut
Pour une grande partie des tâches actuellement proposées aux robots humanoïdes — tâches de fabrication à position fixe, prélèvement à haut débit, palettisation — la comparaison avec le matériel existant dédié à une tâche spécifique n'est pas pertinente.
| Métrique | bras robotisé industriel | Robot humanoïde actuel |
|---|---|---|
| Charge utile | 3–800 kg | 5 à 20 kg par bras |
| vitesse du point central de l'outil | Jusqu'à 15 m/s | 0,5–2 m/s (corps entier) |
| Répétabilité | ±0,02–0,05 mm | ±1–5 mm |
| Coût du système | 20 000 $ à 300 000 $ et plus | 50 000 $ à 250 000 $ et plus |
Les bras industriels offrent une capacité de charge 40 à 160 fois supérieure, une vitesse 7 à 30 fois plus élevée et une répétabilité 20 à 250 fois plus importante qu'un humanoïde actuel, pour un coût système comparable, voire inférieur. Pour une tâche déjà accomplie par un bras industriel — et la plupart des tâches de fabrication à position fixe entrent dans cette catégorie —, un humanoïde ne représente pas une solution plus avancée. Il s'agit simplement d'une solution plus coûteuse, moins précise et moins fiable, dotée d'un gabarit plus onéreux.
Balance n'est pas une fonctionnalité gratuiteUne base à roues est statiquement stable par construction : sans alimentation, elle ne bascule pas. La stabilité d'un robot bipède est dynamique et calculée en continu — qu'il s'agisse du contrôle classique du point de moment nul ou des contrôleurs corporels complets basés sur l'apprentissage par renforcement qui se sont imposés ces dernières années. Sangbae Kim du MIT l'a clairement démontré : l'apprentissage par renforcement a résolu une grande partie de la locomotion bipède, mais le matériel — une action proprioceptive à large bande passante — devait d'abord exister pour que les algorithmes puissent fonctionner. Cela représente plus d'une décennie d'ingénierie de contrôle, fruit d'efforts considérables, dont une plateforme à roues ou quadrupède n'a tout simplement pas besoin. Cela se traduit directement par une fiabilité accrue, une complexité de conception plus importante pour la récupération après une chute et un processus de certification de sécurité plus long qu'un robot mobile amphibie (AMR) statiquement stable doit suivre. | La barre de disponibilitéLes clients du secteur manufacturier exigent généralement une disponibilité de 99,99 % pour leurs équipements de production, car les arrêts de ligne coûtent des dizaines de milliers de dollars par minute. Les plateformes bipèdes ne sont pas encore suffisamment performantes pour les tâches polyvalentes. La plateforme Digit d'Agility offre une autonomie d'environ 90 minutes, avec un système de remplacement à chaud de 9 minutes et une réserve obligatoire de 60 minutes intégrée afin d'éviter les coupures de courant en cours de tâche – ce qui reconnaît implicitement que l'autonomie est une contrainte essentielle, et non une simple marge d'erreur, pour une conception bipède. La plateforme Stretch à roues de Boston Dynamics, en revanche, offre une autonomie de 16 heures : plus de quatre fois supérieure, car elle ne consomme pas d'énergie pour le calcul continu de l'équilibre et ne dispose pas du même nombre d'actionneurs. |
Les calculs de débit souvent cités à l'envers
Comparer le coût horaire des robots humanoïdes à celui de la main-d'œuvre humaine semble avantageux au premier abord : environ 9 à 10 $ de l'heure (coût amorti) pour un robot contre 22 à 45 $ de l'heure pour un humain à pleine charge aux États-Unis. Une comparaison équitable doit toutefois prendre en compte le débit, et pas seulement le taux horaire. Un manutentionnaire humain déplace généralement entre 60 et 80 bacs par heure ; les robots humanoïdes actuellement en phase de test en gèrent entre 30 et 50. Une fois le débit intégré, l'avantage du coût effectif par bac diminue considérablement, et avec un prix unitaire actuel de 150 000 à 250 000 $, la situation peut même s'inverser.
Conseil: Avant de spécifier une plateforme bipède ou humanoïde, effectuez un test de simulation sur roues. Modélisez la même tâche sur une alternative à roues ou à base fixe, quantifiez la charge utile, la vitesse, la précision, le coût et le gain de temps d'exécution, et exigez que l'humanoïde surpasse ces spécifications, plutôt que d'être simplement techniquement capable d'effectuer la tâche.
Bien que certaines démonstrations impressionnantes et de nouveaux « Jeux olympiques de robotique » ou événements similaires gagnent en popularité, le DARPA Robotics Challenge 2015 demeure une analyse publique rigoureuse de la fiabilité des robots humanoïdes en conditions réelles. Parmi les enseignements publiés par les équipes, on peut citer : les robots omettaient régulièrement d’utiliser les supports physiques à proximité qui auraient pu prévenir les chutes ; la récupération après une chute devait être intégrée dès la conception, car des structures déséquilibrées rendaient la récupération sans assistance peu fiable ; et les déconnexions réseau, délibérément incluses dans la finale, devaient être prises en compte comme une condition de fonctionnement normale et non comme un cas exceptionnel. La conclusion générale des équipes – à savoir que le domaine devait accorder une bien plus grande importance à la fiabilité en conditions non contrôlées par rapport aux démonstrations et aux simulations – date de plus de dix ans et reste un point de repère pertinent pour mesurer l’évolution réelle depuis.
Conceptions alternatives : quoi d’autre que des pieds ?
L'expression « humanoïde ou non » est trop restrictive. Les bipèdes et les quadrupèdes ne représentent que deux branches d'un espace de conception bien plus vaste, et la plupart de ces modèles sont mécaniquement plus simples, moins coûteux et déjà éprouvés en production. Avant d'opter pour un modèle à pattes, quel que soit leur nombre, il est utile de recenser les autres options disponibles et d'identifier leurs points forts respectifs.
| Conception | Mécanisme | Là où il gagne | Compromis contre jambes | Exemple concret |
|---|---|---|---|---|
| Base à roulettes | Roues à entraînement différentiel ou omnidirectionnelles (Mecanum) | Sols plats ou en pente : entrepôts, hôpitaux, bureaux, allées d’usine | Impossible de monter des escaliers ou des trottoirs hauts sans modifications d'infrastructure. | Boston Dynamics Stretch ; la plupart des robots mobiles autonomes d’entrepôt (Locus Robotics, 6 River Systems) |
| Chenilles / chenilles de char | La chenille continue répartit la charge sur une large surface de contact. | Débris, boue, sable, neige, sites de démolition et de catastrophes | Vitesse de pointe réduite, coût énergétique plus élevé par mètre, usure des chenilles | Robots de déminage PackBot et TALON ; engins de chantier chenillés |
| Hybride roue-jambe | Roues montées à l'extrémité des jambes articulées | Terrain mixte : roule sur terrain plat, lève une roue pour franchir un obstacle | Mécaniquement complexe ; nécessite souvent encore un contrôle actif de l'équilibre | ANYmal sur roues (ANYbotics) ; Handle (plateforme de recherche de Boston Dynamics) |
| Suspension à bascule | La liaison mécanique passive maintient toutes les roues au sol sans équilibrage actif. | Terrain rocailleux et non structuré où aucun calcul d'équilibre en temps réel n'est disponible ou abordable | Hauteur d'obstacle limitée, faible vitesse | Les rovers martiens Curiosity et Perseverance de la NASA |
| Bras ou portique à base fixe | Manipulateur stationnaire ou monté sur rails, sans aucun mouvement de locomotion. | Tâches répétitives en position fixe : soudage, assemblage, palettisation | Mobilité nulle ; le travail doit être acheminé jusqu'au robot par un convoyeur ou un AGV séparé. | Bras industriels standard à six axes ; robots portiques aériens sur les lignes de production |
| Robot parallèle à câble | Des câbles motorisés positionnent un effecteur terminal sur un grand volume de travail. | Tâches à grande échelle et à charge utile modérée sur une vaste zone : récupération en entrepôt, impression grand format | Peu adapté aux charges lourdes ou au contrôle précis de la force ; nécessite un cadre de support rigide. | Le système de distribution de produits d'épicerie d'Ocado, basé sur une grille et des robots. |
| Hexapode / multi-pattes (6 ou plus) | Plus de pattes qu'un quadrupède, toujours au moins trois en contact avec le sol | Terrains extrêmement accidentés nécessitant une stabilité statique intrinsèque à basse vitesse, comme l'inspection de canalisations ou de coques | Lent, plus d'actionneurs et une masse supérieure à celle d'un quadrupède | Plateforme de recherche ATHLETE de la NASA ; robots racleurs de canalisations hexapodes industriels |
| robot serpent mou ou continu | Pas de squelette rigide ; le corps lui-même se plie et s'allonge. | Espaces confinés ou irréguliers : canalisations, structures effondrées, accès médicaux mini-invasifs | charge utile et vitesse très faibles | Robots serpents de recherche et de sauvetage (Institut de robotique Carnegie Mellon) ; robots médicaux de continuité des soins |
| Aérien (multirotor ou à voilure fixe) | Vol propulsé par la poussée, sans contact avec le sol | Inspection, cartographie et livraison à distance ou en altitude. | Capacité de charge utile et d'exécution très limitées ; aucune capacité de manipulation significative | Inspection par drone des torchères, des pylônes et des lignes électriques |
| ROV/AUV sous-marin | Propulsé par un propulseur et contrôlé par la flottabilité | Inspection sous-marine, entretien des pipelines et des coques | Domaine d'activité totalement différent ; il ne s'agit pas d'une alternative terrestre. | ROV d'inspection de pipelines sous-marins |
| Porté exosquelette | Pas de corps robotique autonome ; il augmente le corps de l'opérateur humain | Tâches nécessitant un jugement humain ainsi qu'une force ou une endurance accrue : port de charges lourdes, travail prolongé en hauteur | Nécessite la présence d'un opérateur humain en permanence ; il ne s'agit pas d'une solution de disponibilité de main-d'œuvre. | Sarcos Guardian XO ; exosquelettes industriels Ekso Bionics |
La stabilité statique l'emporte par défautTous les robots à roues ou à chenilles de cette liste partagent un avantage souvent sous-estimé car gratuit : la stabilité statique. Une base à roues ou à chenilles n’effectue aucun calcul pour éviter de tomber ; elle est tout simplement inébranlable en fonctionnement normal. Cela élimine toute une catégorie de logiciels de commande, toute une catégorie de modes de défaillance et, dans la plupart des juridictions, toute une catégorie de certifications de sécurité que les robots à pattes doivent encore obtenir. Lorsque le terrain est plat ou peut raisonnablement être aplani, cet avantage suffit généralement à lui seul à régler la question de la conception avant même de comparer la charge utile, la vitesse ou le coût. | Les conceptions hybrides existent pour une raison.Les systèmes hybrides roue-jambe et les suspensions à bascule occupent une place intermédiaire pour une raison précise : certains environnements sont principalement plats avec quelques obstacles occasionnels, ou trop accidentés pour un équilibrage actif en temps réel, mais pas au point que la mécanique passive ne puisse les gérer. Un rover planétaire ne peut pas dépendre d'un calcul d'équilibrage continu par liaison radio et ne peut pas supporter la masse d'une suspension active complète ; une liaison passive à bascule remplit donc la fonction sans électronique. Un robot d'entrepôt qui rencontre occasionnellement un rebord de quai de chargement ou un trottoir bas n'a pas besoin de locomotion bipède pour le franchir ; une roue capable de se soulever et de monter représente un pari technique beaucoup moins complexe. |
Parfois, la solution est l'absence totale de mobilité, voire l'absence totale de robot.
Deux éléments du tableau ci-dessus sont faciles à négliger, précisément parce qu'ils sont peu attrayants. Comme souligné dans le chapitre précédent, un bras ou un portique à base fixe est souvent la solution idéale pour une tâche répétitive à position fixe. Le problème de mobilité est alors résolu séparément, et à moindre coût, en acheminant la tâche jusqu'au robot via un convoyeur ou un AGV simple, plutôt que d'intégrer la mobilité directement au manipulateur. De plus, un exosquelette portable constitue une alternative valable à la construction d'un robot : il pallie une limitation de force ou d'endurance tout en préservant le jugement, la dextérité et la conscience situationnelle de l'humain, pour un coût d'ingénierie bien inférieur à celui d'une plateforme autonome. Ni l'un ni l'autre ne devraient figurer aux côtés d'un humanoïde, mais tous deux le surpassent régulièrement en termes de coût, de fiabilité et de délai de déploiement pour la tâche spécifique qu'ils visent.
Conseil: Avant même d'envisager le nombre de pattes, effectuez un test de stabilité statique simple : la surface d'opération peut-elle être raisonnablement aplanie ou inclinée ? Si oui, un modèle à roues ou à chenilles devrait être privilégié, et le nombre de pattes, quel qu'il soit, doit être justifié par rapport à cette configuration. Réservez les modèles à pattes aux terrains véritablement impossibles à aplanir, à incliner ou à aménager, ce qui représente un ensemble d'environnements plus restreint que la plupart des concepts de véhicules humanoïdes.
Exemples : La flotte d'entrepôts d'Amazon fonctionne grâce à des robots mobiles autonomes (AMR) à roues et à bras articulés fixes, et non à des jambes, car ses installations sont conçues spécifiquement avec des sols plats et peuvent être agencées autour des robots plutôt que l'inverse. Les rovers martiens de la NASA utilisent des suspensions passives à bascule plutôt que des jambes ou des systèmes hybrides roue-jambe, car la mission ne peut se permettre la masse, la consommation d'énergie ni la surface de défaillance d'un système de contrôle d'équilibre actif à des millions de kilomètres d'un technicien de maintenance. Dans les deux cas, ce sont le terrain et les contraintes de la mission, et non l'esthétique, qui ont imposé une solution sans jambes bien avant que l'utilisation d'un humanoïde ou d'un quadrupède ne soit sérieusement envisagée.
La psychologie de l'anthropomorphisme : ce que la recherche révèle réellement
L'argument intuitif en faveur de la forme humanoïde dans les rôles en contact direct avec l'humain repose sur le fait que les gens font confiance et s'identifient à ce qui leur ressemble. La littérature sur l'interaction homme-robot ne confirme pas cette hypothèse de manière générale. Elle soutient plutôt une approche plus ciblée et plus pertinente : l'influence de l'apparence humanoïde sur la confiance et l'acceptation dépend du contexte, de la tâche et interagit avec le comportement réel du robot au fil du temps ; il ne s'agit pas d'un paramètre fixe qui s'active avec un visage.
L'hypothèse de la vallée de l'étrange de Masahiro Mori — selon laquelle l'affinité pour un robot augmente avec sa ressemblance humaine jusqu'à un certain point, puis chute brutalement lorsque l'apparence quasi humaine provoque un malaise, avant de se rétablir seulement à l'obtention d'une parfaite indiscernabilité — demeure le modèle de base, et de récentes méta-analyses d'études sur les réactions des utilisateurs continuent de lui apporter un soutien empirique. Des travaux plus récents étendent ce modèle à un modèle à « deux vallées de l'étrange », distinguant les réactions à une apparence humaine de celles à des mouvements humains, une distinction d'autant plus importante maintenant que des androïdes quasi photoréalistes sont commercialisés, et non plus seulement utilisés en laboratoire.
Les résultats obtenus dans des contextes de services spécifiques sont véritablement mitigés plutôt qu'uniformes. Des études comparant des robots de service humanoïdes et non humanoïdes dans le secteur de l'hôtellerie-restauration montrent que la réaction des consommateurs dépend du contexte : ils privilégient parfois l'option humanoïde, parfois non, selon le service et le contexte. Les recherches sur les soins aux personnes âgées sont, à bien des égards, plus nuancées : une étude exploratoire de 2025 sur l'expérience des personnes âgées avec les robots sociaux révèle que la peur et le malaise sont des réactions courantes, et non des cas particuliers, ce qui remet en question l'idée qu'un robot d'assistance humanoïde serait automatiquement plus réconfortant qu'un robot non humanoïde. Les recherches sur les robots domestiques ont montré que les préférences des utilisateurs en matière de confiance penchent parfois pour des conceptions plus mécaniques et moins anthropomorphes – contrairement à ce que prédirait l'hypothèse simpliste selon laquelle « les gens préfèrent les robots qui leur ressemblent ».
Un constat important et fondamental ressort de cette littérature : l’effet de l’apparence influence le comportement lors d’expositions répétées. Un robot humanoïde très performant et fiable peut surmonter le malaise initial lié à la vallée de l’étrange ; en revanche, un robot humanoïde très performant qui présente un dysfonctionnement, un faux pas ou un comportement incohérent est beaucoup plus perturbant qu’un robot à l’apparence mécanique effectuant la même action, car l’apparence humaine crée une attente implicite de compétence humaine que la défaillance vient contredire.
Conseil: tester l'apparence et le comportement comme des variables distinctes dans la recherche utilisateur plutôt que comme une conception de robot groupée. Si une plateforme est hautement anthropomorphe, prévoyez un niveau de fiabilité plus élevé dans cette interaction spécifique - le coût psychologique d'une défaillance visible est proportionnel à l'apparence humaine du robot, et non à la gravité réelle de la défaillance.
En novembre 2025, le robot Iron de Xpeng a suscité une vague de spéculations sur les réseaux sociaux chinois, certains affirmant qu'il s'agissait en réalité d'une personne déguisée. La démonstration fut si convaincante que son fondateur, He Xiaopeng, fit ouvrir le torse du robot sur scène afin d'en révéler les mécanismes internes et de prouver le contraire. Cet anthropomorphisme, loin d'inspirer confiance, devint un handicap en termes de crédibilité, nous rappelant que, dans la conception d'objets destinés à l'humain, l'objectif est une fiabilité tangible, et non un réalisme maximal.
Quand la forme humanoïde *est* la bonne réponse en matière d'ingénierie
Rien de ce qui précède ne signifie que la forme humanoïde est toujours erronée. Il s'agit plutôt de souligner qu'elle doit être justifiée par un cahier des charges fonctionnel, au même titre que tout autre choix de conception. Il existe des conditions spécifiques et bien définies dans lesquelles une morphologie humanoïde représente véritablement la meilleure solution d'un point de vue technique.
Opérant dans une infrastructure conçue pour les corps humains
Gill Pratt, ancienne responsable du programme DARPA Robotics Challenge et maintenant chez Toyota L'institut de recherche formule cela précisément :
L'environnement bâti possède des caractéristiques physiques conçues autour du corps humain, et un robot qui partage ce modèle corporel peut utiliser directement ces caractéristiques sans qu'il soit nécessaire de repenser l'environnement en fonction de lui.
Les escaliers, les portes, les échelles, les outils à main, les commandes de véhicules et les volants de vannes sont tous dimensionnés et façonnés pour les mains, les pieds et l'allonge humains. Un robot à roues ne peut pas monter un escalier ; un robot sans mains à l'échelle humaine ne peut pas saisir une perceuse électrique standard.
C’est le même raisonnement qui sous-tend Valkyrie de la NASA, développé pour le DARPA Robotics Challenge de 2013. Ce projet repose sur le principe explicite que les environnements d’intervention en cas de catastrophe – une centrale nucléaire endommagée, par exemple – sont conçus pour des occupants humains et équipés d’outils adaptés, et que leur fonctionnement sans modifications majeures exige un corps compatible avec celui de l’humain. Il s’agit d’un des rares cas dans ce domaine où le choix d’une forme humanoïde est étayé par une analyse des besoins documentée plutôt que par une stratégie de levée de fonds, et il est antérieur d’une décennie au cycle d’investissement actuel.
La mise en garde de Pratt lui-même mérite d'être prise en compte dans l'argument : il a également souligné à quel point il est étrange que tant de développements humanoïdes actuels ciblent des sols d'usine plats et spécialement conçus — des environnements parfaitement adaptés aux roues — plutôt que les environnements véritablement construits et équipés par l'homme où l'argument de l'infrastructure s'applique réellement.
Tirer parti des données de démonstration humaine
Un deuxième argument, plus récent, concerne la manière dont ces robots sont entraînés plutôt que l'endroit où ils opèrent.
Les systèmes de téléopération et d'apprentissage par imitation, où les mouvements d'un opérateur humain sont capturés et utilisés pour entraîner la politique de contrôle d'un robot, se transposent plus directement à un robot dont la cinématique ressemble à celle du démonstrateur humain. Plusieurs systèmes de recherche actuels sont construits précisément sur ce principe : moins de réajustements entre la démonstration et le corps du robot signifie moins de données nécessaires pour atteindre un niveau de compétence donné. Il s'agit d'une véritable piste de recherche active, et non d'un argument marketing. Son efficacité à grande échelle reste à démontrer : la question de savoir si l'imitation morphologiquement adaptée se généralise réellement mieux que des démonstrations bien réadaptées provenant de plateformes non humanoïdes demeure une question empirique ouverte et doit être considérée comme une hypothèse testée par un programme, et non comme un résultat définitif. concevoir autour.
L'argument économique de la plateforme unique
L'explication la plus claire des raisons pour lesquelles les investisseurs privilégient les robots humanoïdes, indépendamment de toute tâche spécifique, réside dans ce qu'une analyse institutionnelle appelle la « convexité » : une plateforme robotique unique déployable pour la préparation de commandes, le conditionnement, l'alimentation de machines, l'inspection et la manutention générale, sans nécessiter de réaménagement des installations pour chaque tâche. Cet argument économique est pertinent, mais conditionnel et non automatique. Il dépend de l'amélioration rapide des capacités de manipulation, de la capacité des flux de données de téléopération à générer des compétences généralisables et d'une baisse suffisamment rapide des coûts unitaires pour rester compétitif. Lorsque ces conditions ne sont pas encore réunies, les robots dédiés à des tâches spécifiques l'emportent sur des critères plus prosaïques, mais actuellement décisifs : un délai de mise en service de quelques jours ou semaines plutôt que de plusieurs mois, une intensité capitalistique moindre et des coûts de maintenance réduits.
Conseil: L'argument le plus convaincant en faveur d'une plateforme humanoïde repose sur deux conditions essentielles : une infrastructure véritablement fixe et à échelle humaine (et non une simple chaîne de production fréquentée par des personnes) et un réel besoin qu'une plateforme unique prenne en charge des tâches variées et évolutives, plutôt qu'une seule tâche répétitive à grand volume. Si un projet ne remplit qu'une seule de ces deux conditions, une solution spécialisée sera généralement plus performante qu'un humanoïde en termes de coût, de fiabilité et de délai de déploiement.
Exemple: Le cahier des charges de Valkyrie — actionner des vannes, monter des escaliers, utiliser des outils manuels, se déplacer dans une installation jamais conçue pour les robots — est un exemple type de condition d'infrastructure remplie. À l'inverse, une cellule de préparation de commandes monotâche dans un entrepôt, avec un convoyeur fixe et une géométrie de bac définie, est un exemple type de condition non remplie, aussi « humain » que puisse paraître l'environnement de cette cellule au premier abord.
Un cadre décisionnel pour le choix de la morphologie des robots
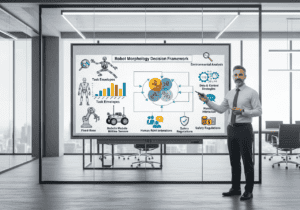
La question « ce robot doit-il être humanoïde ? » peut être traitée avec la même rigueur qu'une décision de choix de matériau ou de dimensionnement d'actionneur, à condition qu'elle soit posée avant le début de la conception mécanique, plutôt que d'être utilisée pour justifier un plan corporel choisi pour d'autres raisons.
- Analyse environnementale. L’environnement opérationnel est-il véritablement fixe et conçu autour du corps humain (escaliers, portes, outils manuels, véhicules) et, de fait, impossible ou non rentable à réaménager autour du robot ? Ou s’agit-il d’un espace spécialement conçu à cet effet qui pourrait tout aussi bien être aménagé ou modifié autour d’une plateforme sur roues ou à base fixe ?
- Enveloppe de la tâche. Quelles sont les exigences réelles en termes de charge utile, de précision, de vitesse et de portée pour la tâche ? Comment un mécanisme spécialisé (bras, portique, robot mobile autonome) se compare-t-il selon ces mêmes critères ? Aujourd’hui, pour la grande majorité des tâches industrielles à position fixe, le matériel spécialisé l’emporte.
- Stratégie de données et de contrôle. Le robot sera-t-il principalement entraîné à partir de la téléopération humaine ou d'une démonstration par capture de mouvement ? Existe-t-il des preuves, et non seulement une hypothèse, que la correspondance morphologique améliore sensiblement l'efficacité de l'échantillonnage pour cette tâche spécifique, par rapport à un reciblage bien conçu à partir d'une plateforme non humanoïde ?
- Contexte d'interaction. Le robot opère-t-il en présence de personnes ou en contact physique avec elles, dans un rôle où la confiance perçue ou l'acceptation sociale comptent ? Et que disent les données sur l'interaction homme-robot dans ce contexte précis, plutôt que pour les robots anthropomorphes en général ?
- Rentabilité au volume cible. Quel est le coût total de possession, incluant les exigences de disponibilité, la maintenance et les coûts de service, pour le volume réellement nécessaire à l'activité, par rapport à une solution alternative adaptée à la tâche ? Les comparaisons favorables des coûts horaires de main-d'œuvre doivent être ajustées en fonction du débit et ne pas être prises au pied de la lettre.
- Voie réglementaire et de sécurité. Une plateforme à pattes et à équilibre dynamique déclenche-t-elle un processus de certification de sécurité différent et moins abouti qu'un robot à roues statiquement stable pour la même tâche, et ce coût et ce délai ont-ils été budgétisés ?
Conseil: Évaluez chacun des six axes sur une échelle simple avant de vous engager sur un plan de conception. En pratique, la forme humanoïde ne s'impose définitivement que lorsque l'analyse de l'environnement et les aspects économiques liés au volume cible sont simultanément très positifs : un environnement véritablement fixe, construit par l'homme, combiné à un réel besoin d'une plateforme unique pour des tâches variées. Toute autre combinaison privilégie généralement un format spécialisé, et le choix par défaut de l'option humanoïde inverse la charge de la preuve qu'exigent les bonnes pratiques d'ingénierie.
Exemple d'utilisation : Testons le cadre d'analyse face à un cas d'utilisation courant : un humanoïde pour la préparation de commandes en entrepôt. Analyse de l'environnement : faible, la plupart des entrepôts modernes étant conçus à cet effet et déjà adaptés aux robots mobiles. Objectif de la tâche : un bras articulé ou un portique sur roues surpasse les humanoïdes actuels en termes de charge utile, de vitesse et de précision. Stratégie des données : bénéfice marginal, la préparation de commandes étant une tâche spécifique et bien définie qui ne tire pas clairement profit de l'apprentissage par imitation de la morphologie humaine. Contexte d'interaction : négligeable, aucune fonction sociale orientée vers l'humain. Économie : le débit et le coût unitaire des humanoïdes actuels sont défavorables par rapport aux robots de préparation de commandes spécialisés à grande échelle. Le cadre d'analyse apporte une réponse claire : l'humanoïde n'est pas la solution. C'est précisément pourquoi Boston Dynamics a développé Stretch plutôt qu'Atlas pour cette même tâche.
Le choix d'un corps de robot est une décision de conception, et non une fatalité.
La forme humanoïde n'est pas une erreur. Valkyrie de la NASA, Digit d'Agility et les recherches sur l'apprentissage par imitation visant à développer une manipulation à usage général sont autant d'utilisations légitimes et bien justifiées de cette forme.
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
L'erreur consiste à considérer le corps humain comme la réponse par défaut à la question de savoir à quoi un robot devrait ressembler, alors qu'il ne s'agit en réalité que d'une solution de conception parmi d'autres, valable uniquement dans le cadre d'une combinaison spécifique et vérifiable de conditions :
Une infrastructure véritablement conçue autour du corps humain et qui ne peut être modifiée économiquement, et un réel besoin d'une plateforme unique capable de couvrir de nombreuses tâches différentes plutôt qu'un seul travail répétitif à volume élevé.
Pour la plupart des tâches actuellement proposées aux robots humanoïdes (fabrication à poste fixe, prélèvement à haut débit, manutention de matériaux spécifiques), cette combinaison ne se vérifie pas, et les données d'ingénierie sont sans équivoque à ce sujet : le matériel existant dédié à une tâche spécifique surpasse en termes de charge utile, de précision, de vitesse, de coût et de fiabilité, souvent de plus d'un ordre de grandeur. Les valorisations de cette catégorie sont actuellement plusieurs ordres de grandeur supérieures à celles des unités livrées, commandées et déployées commercialement, et cet écart constitue un signal de marché qu'il convient de prendre en compte au même titre que toute spécification technique.
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
FAQ
Quelle est la différence réelle entre un « humanoïde » et un « androïde » ?
Un robot humanoïde est un robot doté d'une morphologie globalement similaire à celle d'un humain — un torse, deux bras, généralement deux jambes ou une base équivalente — conçu pour la fonction, et non pour l'apparence. Un androïde va plus loin, visant une indiscernabilité visuelle et comportementale avec un humain, ce qui relève de la cosmétique et de la science des matériaux (peau, expression faciale, micro-expressions) et s'ajoute à la problématique mécanique. La plupart des plateformes commerciales actuelles, comme Optimus, Digit et Atlas, sont des humanoïdes sans ambition androïde ; Iron de Xpeng est l'un des rares à tendre vers un réalisme comparable à celui d'un androïde, ce qui a précisément suscité la controverse quant à sa crédibilité.
Pourquoi les mains robotiques sont-elles systématiquement plus difficiles à concevoir que les jambes ?
Une main humaine possède environ 27 degrés de liberté dans un format qui tient dans un poing fermé. Dotée d'une riche sensibilité tactile, elle est capable de préhensions puissantes et de préhensions de précision submillimétrique. Reproduire ne serait-ce qu'une fraction de ces fonctionnalités implique d'intégrer de nombreux petits actionneurs à couple élevé, des tendons ou des engrenages, et des capteurs de force dans un boîtier minuscule et léger – un problème d'intégration bien plus contraignant que pour une jambe, qui dispose de plus d'espace et de moins de points de contact simultanés. C'est pourquoi la plupart des plateformes humanoïdes sont encore livrées avec des pinces sous-actionnées ou des mains simplifiées, bien moins sophistiquées que leurs jambes.
Comment apprend-on concrètement à un robot humanoïde à effectuer une tâche ?
Deux approches dominent : l’apprentissage par renforcement en simulation, où une stratégie est entraînée sur des millions d’essais virtuels puis transférée au matériel, et l’apprentissage par imitation à partir de démonstrations humaines téléopérées ou capturées en mouvement, où un opérateur humain effectue la tâche et la stratégie du robot apprend à la reproduire. La plupart des programmes complexes combinent les deux — simulation pour la locomotion et l’équilibre, données de téléopération pour la manipulation — car aucune de ces approches ne permet actuellement, à elle seule, de produire un comportement fiable et général.
Qu’est-ce que l’écart « sim-to-real » et pourquoi affecte-t-il particulièrement les robots à pattes ?
Il s'agit de la baisse de performance qui survient lorsqu'une stratégie entraînée en simulation se heurte aux contraintes non modélisées du monde réel : frottements, jeu des actionneurs, bruit des capteurs et dynamique de contact. La locomotion bipède y est particulièrement sensible, car l'équilibre repose sur des forces de contact au sol précises et variables, notoirement difficiles à simuler avec exactitude. Un léger écart dans la modélisation du frottement du pied peut faire la différence entre une démarche stable et une chute qui n'avait jamais été détectée lors de l'entraînement.
Existe-t-il déjà des normes de sécurité ou des organismes de certification qui couvrent spécifiquement les robots humanoïdes ?
Pas de manière exhaustive. Les bras robotisés industriels sont couverts par des normes bien établies comme l'ISO 10218 et la norme relative aux robots collaboratifs ISO/TS 15066, et les robots mobiles autonomes (AMR) à roues relèvent de l'ISO 3691-4. Cependant, les robots bipèdes mobiles, à équilibre dynamique et de taille humaine occupent un vide réglementaire que les organismes de normalisation s'efforcent de combler. Plusieurs fabricants définissent de facto les bonnes pratiques de sécurité par le biais de déploiements pilotes avant même l'adoption d'une norme dédiée, ce qui représente un risque commercial pour les premiers industriels à adopter ces pratiques.
Qui est légalement responsable si un robot humanoïde autonome blesse un travailleur ?
La situation reste complexe et varie selon les juridictions, mais la responsabilité est généralement partagée entre le fabricant de l'équipement, le fournisseur de logiciels ou d'IA (s'il est distinct du fabricant), l'intégrateur système qui l'a déployé et l'exploitant, selon que la défaillance soit due à un défaut de conception, une erreur logicielle ou des procédures de sécurité insuffisantes. L'absence de jurisprudence établie explique en elle-même la prudence des grands acheteurs industriels, qui privilégient les fournisseurs proposant une garantie contractuelle.
De quels capteurs un robot humanoïde a-t-il besoin, outre les caméras ?
Un humanoïde fonctionnel a besoin de proprioception (détection de la position articulaire et du couple à chaque actionneur), d'une centrale inertielle pour l'équilibre, de capteurs de force/couple aux poignets ou aux pieds pour détecter les contacts, et d'une perception tactile de plus en plus développée au niveau des mains. La vision capte l'attention du public car elle alimente le discours sur l'IA, mais c'est le système proprioceptif et de détection de force qui maintient le robot en équilibre et l'empêche d'écraser ce qu'il manipule.
Quel est le poids réel d'un robot humanoïde, et pourquoi est-ce si important ?
Les plateformes actuelles pèsent entre 35 et 80 kilogrammes environ, et la masse a une importance disproportionnée dans un robot bipède, car chaque kilogramme au-dessus des chevilles doit être activement équilibré, accéléré et décéléré à chaque pas – contrairement à un robot à roues, où la masse supplémentaire nécessite surtout un couple plus important pour se déplacer, et non une plus grande capacité de contrôle pour éviter de tomber. C'est pourquoi, dans la conception des humanoïdes, l'allègement est une exigence de stabilité autant que d'efficacité.
Concrètement, combien d'énergie supplémentaire consomme la marche par rapport au roulement ?
La locomotion à pattes consomme généralement plusieurs fois plus d'énergie par kilogramme-mètre que la locomotion à roues, car la correction continue de l'équilibre et le mouvement vertical de la marche absorbent de l'énergie qu'une roue en rotation n'utilise pas : une roue en contact avec le sol convertit le couple moteur presque directement en mouvement vers l'avant. Cet écart explique mécaniquement pourquoi les plateformes à pattes ont une autonomie plus courte que celles à roues, à masse de batterie comparable.
Existe-t-il une méthode standard et comparable pour mesurer la « dextérité » d'un robot ?
Pas encore, au même titre que la charge utile ou la répétabilité sont normalisées pour les bras industriels. Les chercheurs utilisent des tests de référence comme l'empilement de blocs, l'insertion de chevilles dans des trous et la manipulation de tissus ou d'objets déformables pour comparer les systèmes, mais il n'existe pas de norme industrielle équivalente à une fiche technique, ce qui rend difficile la vérification ou la comparaison directe des affirmations des fournisseurs concernant la dextérité – un point qu'il est important d'aborder avec tout fournisseur lors de l'évaluation.
Que prévoient de manière réaliste les analystes indépendants en matière de compétitivité des humanoïdes face à l'automatisation de tâches spécifiques ?
Les prévisions les plus sérieuses situent une parité de coût générale avec les robots spécialisés au plus tôt au début ou au milieu des années 2030, sous réserve d'une baisse du coût des actionneurs d'environ 50 à 70 % par rapport aux niveaux actuels et d'une amélioration substantielle de la fiabilité de la manipulation – deux conditions qui restent à démontrer à grande échelle. La viabilité commerciale à court terme devrait rester concentrée sur un nombre restreint de tâches pour lesquelles les arguments de compatibilité avec l'infrastructure ou de plateforme unique sont déjà valables, et non sur la substitution de la main-d'œuvre à des fins générales.
Que se passe-t-il lorsqu'un robot à pattes tombe en panne de courant ou doit s'arrêter d'urgence en pleine course ?
Il s'agit là d'un des problèmes non résolus les plus complexes du domaine. Une coupure de courant incontrôlée lors de la marche dynamique risque d'entraîner une chute incontrôlée. C'est pourquoi la plupart des plateformes intègrent un mécanisme d'« arrêt sécurisé » qui tente d'atteindre une position accroupie ou assise stable avant de couper complètement l'alimentation. Certaines plateformes de recherche explorent des systèmes de sécurité mécaniques passifs, tels que des articulations verrouillables, en guise de solution de secours. Les robots à roues et à chenilles, quant à eux, ne rencontrent pas ce problème : une coupure de courant signifie simplement qu'ils s'arrêtent sur place.
Un robot humanoïde connecté à un réseau pourrait-il représenter un risque significatif en matière de cybersécurité ?
Oui, et le profil de risque est sensiblement différent de celui d'un bras industriel stationnaire derrière une cage de sécurité : un humanoïde compromis est un actionneur mobile et physiquement capable, équipé de caméras et de microphones à l'intérieur d'une installation. Une faille de sécurité ne se limite donc pas à un problème de données, mais touche également à la sécurité physique et à l'espionnage industriel. Les fournisseurs qui déploient des flottes connectées à des plateformes de gestion de flottes dans le cloud et à des canaux de téléopération à distance étendent, de fait, le périmètre de cybersécurité de l'entreprise jusqu'à l'atelier de production, un aspect que plusieurs acheteurs industriels commencent seulement à intégrer dans leurs évaluations des risques.
Concepts et technologies connexes
- Modèles Vision-Langage-Action (VLA) : une classe de modèles de base, tels que RT-2 et Helix de la Figure, qui mappent directement les entrées de la caméra et les instructions en langage naturel sur les commandes des articulations du robot dans un seul réseau.
- Point de capture / Composante divergente du mouvement : une théorie de planification de l'équilibre qui détermine où un robot à pattes doit poser son prochain pied pour stopper son élan, utilisée comme alternative plus rapide au contrôle pur du point de moment nul.
- Commande prédictive par modèle pour la locomotion à pattes : une approche de contrôle basée sur l'optimisation qui résout en continu un problème de dynamique à court terme à chaque étape temporelle afin de maintenir l'équilibre d'un robot pendant qu'il marche ou manipule.
- Actionneurs quasi-directs : une conception conjointe utilisant un faible rapport de réduction pour maintenir le moteur mécaniquement proche de la sortie, préservant ainsi la capacité de rétroaction et la détection de force que les actionneurs à rapport de réduction élevé perdent.
- Actionneurs élastiques en série : Actionneurs articulaires avec un élément ressort intentionnel entre le moteur et la sortie, troquant une certaine précision de positionnement contre une tolérance aux chocs et une mesure de force inhérente.
- Actionneurs à rigidité variable : Des actionneurs capables d'ajuster leur propre souplesse mécanique en temps réel, permettant à un robot de rester rigide pour les tâches de précision et souple pour un contact humain sans danger.
- Réducteurs harmoniques et cycloïdaux : Deux architectures de boîtes de vitesses concurrentes à rapport élevé et à faible jeu étaient utilisées pour intégrer un couple élevé dans les boîtiers d'articulation compacts requis par un membre humanoïde.
- Randomisation du domaine : une technique de simulation d'entraînement qui fait varier délibérément des paramètres physiques comme le frottement et la masse pendant l'entraînement afin qu'une politique se généralise mieux lorsqu'elle est déployée sur du matériel réel.
- Apprentissage inter-incarnationnel : l'entraînement d'une politique de contrôle unique sur des données de démonstration regroupées à partir de nombreux corps de robots différents, comme l'illustre l'ensemble de données Open X-Embodiment, afin de réduire les données nécessaires par plateforme.
- Clonage comportemental : la forme la plus simple d'apprentissage par imitation, où une politique est entraînée à reproduire directement des séquences d'actions humaines ou téléopérées enregistrées sans aucun signal de récompense.
- ROS 2 : la norme intermédiaire open source dominante pour les logiciels robotiques, fournissant le cadre de messagerie et de pilotage sur lequel la plupart des piles de robots humanoïdes et industriels sont construites.
- Détection tactile de la peau : des réseaux de capteurs à base de caméra ou capacitifs, tels que GelSight, qui offrent à une main robotique un retour tactile distribué plus proche de la sensibilité du bout des doigts humains que ne le permettent les seuls capteurs de force/couple.
- Manipulation de l'ensemble du bras : une stratégie de manipulation qui utilise les surfaces de l'avant-bras ou du torse d'un robot, et pas seulement son effecteur terminal, pour stabiliser ou déplacer des objets volumineux ou encombrants.
- Pinces souples et sous-actionnées : Des conceptions de pinces qui utilisent moins d'actionneurs que de degrés de liberté, permettant à la souplesse mécanique de s'adapter passivement à la forme d'un objet au lieu de nécessiter un contrôle précis.
- Robot en tant que service : un modèle commercial, utilisé par Agility Robotics avec GXO, où les clients paient pour le temps de fonctionnement ou le débit du robot plutôt que d'acheter directement le matériel, transférant ainsi le risque de fiabilité sur le fabricant.
- Surveillance de la vitesse et de l'écart : une technique de sécurité pour robots collaboratifs qui ralentit ou arrête dynamiquement un robot en fonction de la distance mesurée en temps réel par rapport aux travailleurs à proximité, plutôt que de s'appuyer sur des cages de sécurité fixes.
- Protocoles de transition homme-robot : un domaine de recherche dédié à l'interaction homme-robot (IHR) étudiant le timing, la force de préhension et les signaux de mouvement nécessaires à un robot pour passer un objet à une personne ou en recevoir un sans chute ni collision.
- Robotique en essaim et modulaire : une alternative architecturale à un humanoïde polyvalent unique, utilisant de nombreuses unités simples, bon marché et spécifiques à une tâche qui se coordonnent collectivement au lieu d'une seule plateforme faisant tout.
Liens externes sur les robots humanoïdes
Normes internationales
(survolez le lien pour voir notre description du contenu)