2026 के मध्य तक, ह्यूमनॉइड रोबोटिक्स हार्डवेयर में सबसे अधिक पूंजीकृत श्रेणियों में से एक बन गया है, और इंजीनियरिंग योग्यता के मामले में सबसे कम जांच की गई श्रेणियों में से एक है। निवेशकों के आंकड़ों की तुलना वास्तविक तैनाती से करें: बैंक ऑफ अमेरिका ग्लोबल रिसर्च के अनुसार, 2025 में दुनिया भर में कुल ह्यूमनॉइड रोबोट शिपमेंट लगभग 18,000 यूनिट होंगे। मॉर्गन स्टेनली का दीर्घकालिक पूर्वानुमान 2050 तक एक अरब ह्यूमनॉइड रोबोटों के सेवा में होने का अनुमान लगाता है। यह अंतर - इस श्रेणी की वर्तमान स्थिति और इसके सबसे उत्साही समर्थकों द्वारा अनुमानित भविष्य के बीच लगभग पांच गुना का अंतर - किसी भी कंपनी का मूल्यांकन करने से पहले एक आधारभूत मानक के रूप में ध्यान में रखना महत्वपूर्ण है। रोडमैपया कोई भी एक डिजाइन संबंधी निर्णय।
यह लेख मानवाकार रोबोटों के विरुद्ध कोई तर्क नहीं है। यह उस तरीके के विरुद्ध तर्क है जिस तरह वर्तमान बाजार में रोबोट के शरीर का चयन किया जाता है: पहले, अनुमान या वित्तपोषण के आधार पर, और फिर विज्ञान-विज्ञान फिल्मों या घिसी-पिटी बातों का अनुसरण करने के लिए उसके कार्य को बाद में तय किया जाता है।
रूप-कार्य का अनुसरण करता है, यह एक पुराना और सरल सिद्धांत है, और रोबोटिक्स इसे लगातार नजरअंदाज कर रहा है।
आगे हम यह समझने की कोशिश करेंगे कि मानवरूपी आकृति वास्तव में कहाँ अपना स्थान अर्जित करती है, कहाँ नहीं, और डिज़ाइन को अंतिम रूप देने से पहले अंतर कैसे पहचाना जाए।
प्रस्तावना के अंतिम विचार के रूप में, 2014 में ही, फिल्म “एक्स मशीनाएलेक्स गारलैंड द्वारा लिखित "" नामक पुस्तक में, अन्य एआई विषयों के साथ-साथ, रोबोट की अत्यधिक मानवीय उपस्थिति का भी पता लगाया गया है:
ह्यूमनॉइड रोबोटिक्स की वर्तमान स्थिति: संख्या बनाम कथा
अस्वीकरण: विषय तेजी से विकसित हो रहा है और लगातार नई जानकारी उपलब्ध है! उपयोग करने से पहले सभी आंकड़ों की पुष्टि और अद्यतन कर लें।
एकमात्र कंपनी जिसके पास वास्तविक, अनुबंधित वाणिज्यिक तैनाती है - रोबोट निर्माता द्वारा वित्त पोषित पायलट परियोजना नहीं, न ही डेमो - वह है एजिलिटी रोबोटिक्स। इसका डिजिट रोबोट लॉजिस्टिक्स ऑपरेटर GXO के साथ बहु-वर्षीय रोबोट-एज़-ए-सर्विस समझौते के तहत चलता है, और नवंबर 2025 में लाइव वेयरहाउस संचालन में 100,000 टोट्स को संभालने का आंकड़ा पार कर चुका है। टेस्ला, इस श्रेणी में सबसे बड़ी पूंजी निवेश के बावजूद - Q2 2026 कैपेक्स 5.79 बिलियन डॉलर के राजस्व वाली, पिछले वर्ष की तुलना में 142% की वृद्धि वाली, नकारात्मक मुक्त नकदी प्रवाह वाली कंपनी ने 2026 के मध्य तक एक भी व्यावसायिक ऑप्टिमस यूनिट की शिपमेंट नहीं की थी। इसकी उत्पादन लाइन से निकली पहली यूनिटें ग्राहकों को नहीं बल्कि आंतरिक अनुसंधान एवं विकास कार्यक्रम या डेमो के लिए भेजी गईं।
एक मानवाकार आकृति को बनाने में वास्तव में कितनी लागत आती है
घटक-स्तर पर किए गए विश्लेषण से महत्वाकांक्षा और उत्पाद निर्माण के बीच के बड़े अंतर का पता चलता है। जोड़ों को चलाने वाले रैखिक और घूर्णी मोटर (एक्चुएटर) वर्तमान डिज़ाइनों में कुल सामग्री लागत के आधे से अधिक हिस्से के लिए ज़िम्मेदार हैं। कम उत्पादन में, उच्च-टॉर्क वाले प्रत्येक एक्चुएटर की कीमत 500 से 2,000 डॉलर तक होती है; एक पूर्ण-शरीर वाले मानवाकार मॉडल के लिए 20 से 40 एक्चुएटर की आवश्यकता होती है। टेस्ला का सार्वजनिक लक्ष्य है कि बड़े पैमाने पर उत्पादन में प्रति एक्चुएटर की कीमत 100 से 300 डॉलर हो, लेकिन अभी तक किसी भी कंपनी ने इसे हासिल नहीं किया है (लेकिन हमारे मूल्य विश्लेषण के अनुभव के आधार पर, हम इस पर विश्वास कर सकते हैं - यदि चुंबकों के लिए पर्याप्त दुर्लभ धातुएँ मिल सकें)।
| Platform | निर्माता | सूची/अनुमानित मूल्य | पेलोड | तैनाती की स्थिति, मध्य-2026 |
|---|---|---|---|---|
| OPTIMUS | टेस्ला | बिक्री के लिए उपलब्ध नहीं; केवल आंतरिक उपयोग के लिए। | लगभग 20 किलोग्राम (दावा किया गया) | कोई भी वाणिज्यिक इकाई नहीं भेजी गई |
| चित्र 03 | फिगर एआई | बेचा नहीं गया; साझेदारों को पट्टे पर दिया गया | 20 किलो (कुल) | बीएमडब्ल्यू स्पार्टनबर्ग में पायलट फ्लीट |
| नियो | 1X टेक्नोलॉजीज | लगभग 20,000 डॉलर (उपभोक्ता) | प्रकाशित नहीं है | घरेलू उपयोग से औद्योगिक उपयोग की ओर बदलाव (EQT डील, 10,000 यूनिट तक) |
| अंक | एजिलिटी रोबोटिक्स | RaaS, सीधे तौर पर बेचा नहीं गया | 16 किलो | GXO के साथ बहुवर्षीय वाणिज्यिक अनुबंध |
| एटलस (इलेक्ट्रिक) | बोस्टन डायनेमिक्स / हुंडई | बिक्री नहीं हुई; अनुसंधान एवं विकास तथा पायलट | प्रकाशित नहीं है | कारखाने की स्थापना 2028 तक लक्षित है। |
| अपोलो | एप्ट्रोनिक | बिका नहीं; पायलट | 25 किलो | मर्सिडीज-बेंज कारखानों के अंदर पायलट करना |
| जी1 | यूनिट्री | स्तर के अनुसार $13,500–$74,000 | 2–3 किलोग्राम | डेवलपर्स और शोधकर्ताओं को शिपिंग |
विशेषज्ञ सलाह: जब कोई विक्रेता "तैनाती" का हवाला देता है, तो इसे परिपक्वता के प्रमाण के रूप में मानने से पहले तीन प्रश्न पूछें। क्या यह एक सशुल्क वाणिज्यिक अनुबंध है या रोबोट निर्माता द्वारा वित्त पोषित एक पायलट परियोजना? क्या रनटाइम और अपटाइम के आंकड़े स्वतंत्र रूप से लॉग किए गए हैं? प्रदर्शित कार्य का कितना भाग स्वायत्त होने के बजाय टेलीऑपरेटेड था? चित्र का 81 घंटे का लाइवस्ट्रीम सॉर्टिंग पैकेज एक वास्तविक इंजीनियरिंग परिणाम है - लगभग हर तीन सेकंड में एक पिक पर निरंतर एकल-कार्य संचालन - लेकिन इसका निष्पक्ष अध्ययन एक संकीर्ण कार्य पर विश्वसनीयता दिखाता है, न कि सामान्य प्रयोजन क्षमता पर, और व्यापक निष्कर्ष निकालने से पहले हस्तक्षेप लॉग का स्वतंत्र ऑडिट अभी भी आवश्यक है।
रूप कार्य का अनुसरण करता है: रोबोटिक्स का वह सिद्धांत जिसे वह बार-बार अनदेखा करता है।
लुई सुलिवन का 1896 का वास्तुकला संबंधी सिद्धांत था, "रूप हमेशा कार्य का अनुसरण करता है", जिसे बाद में औद्योगिक और उत्पाद डिज़ाइन में भी अपनाया गया और अक्सर एक सिद्धांत के रूप में प्रस्तुत किया गया। इस सिद्धांत का उपयोगी अर्थ यह नहीं है कि "रूप अप्रासंगिक है" या "सबसे कुशल आकार हमेशा जीतता है"। यह अधिक संकीर्ण और अनुशासित है: रूप को एक स्पष्ट रूप से निर्दिष्ट कार्य से प्राप्त किया जाना चाहिए, न कि पहले से मान लिया जाए और बाद में उसका औचित्य सिद्ध किया जाए।
वर्तमान में ह्यूमनॉइड रोबोटिक्स श्रेणी में ज्यादातर चीजें इस बात को उलटे तरीके से अपनाती हैं: शरीर की योजना पहले तय कर ली जाती है, क्योंकि इसके लिए वित्तपोषण संभव है और क्योंकि 'सामान्य-उद्देश्यीय ह्यूमनॉइड' एक ऐसी श्रेणी है जिसे निवेशक पहले से ही समझते हैं, और कार्यक्षमता को बाद में, परियोजना दर परियोजना, कार्य दर कार्य के आधार पर तय किया जाता है।
किसी रोबोट पर इस सिद्धांत को सही ढंग से लागू करने का अर्थ है शरीर का चयन करने से पहले एक से अधिक स्तरों पर कार्य को निर्दिष्ट करना:
- कार्य फ़ंक्शन — किए जाने वाले भौतिक कार्य: भार वहन क्षमता, परिशुद्धता, पहुंच, गति, कार्य चक्र।
- पर्यावरण फ़ंक्शन — the physical space the robot करना ही होगा operate in, and whether that space can be redesigned around the robot or must be taken as fixed: stairs, doorways, aisle widths, tool sizes, vehicle controls.
- डेटा और नियंत्रण फ़ंक्शन — how the robot will be taught to do its job, and whether the training pipeline depends on matching human morphology through teleoperation or imitation learning.
- अंतःक्रिया फ़ंक्शन — क्या रोबोट को उसके साथ काम करने वाले या उससे सेवा प्राप्त करने वाले लोगों के लिए सुपाठ्य, भरोसेमंद या सामाजिक रूप से स्वीकार्य होना आवश्यक है, और किस विशिष्ट संदर्भ में।
- आर्थिक कार्य — लक्षित इकाई लागत, रखरखाव का बोझ और अपेक्षित अपटाइम, उस मात्रा पर जिसकी वास्तव में व्यावसायिक आवश्यकता है।
एक ऐसा बॉडी प्लान जो इनमें से किसी एक कार्य में अच्छा प्रदर्शन करता है और बाकी में खराब, वह एक डिजाइन समझौता है जिसे एक डिजाइन विकल्प के रूप में बेचा जा रहा है।
यहां एक अधिक कठोर अकादमिक ढांचा अपनाना उचित होगा: रोल्फ फाइफर और जोश बोंगार्ड द्वारा विकसित और अब मूर्त-एआई अनुसंधान में मानक बन चुकी मॉर्फोलॉजिकल कम्प्यूटेशन के अनुसार, किसी एजेंट का भौतिक शरीर बुद्धिमान व्यवहार के लिए आवश्यक कम्प्यूटेशनल कार्य का कुछ हिस्सा करता है, न कि केवल उसका नियंत्रण सॉफ्टवेयर। इस ढांचे के तहत, मानव आकारिकी की नकल करना स्वतः ही गलती नहीं है - यह विकास और सदियों से निर्मित अवसंरचना द्वारा हमारे जैसे शरीर के लिए अनुकूलित विशाल भौतिक और व्यवहारिक संरचना को मुफ्त में प्राप्त करने का एक वैध तरीका हो सकता है। गलती यह है कि उस विरासत को अर्जित के बजाय स्वचालित मान लेना: बिना जांच किए यह मान लेना कि यह लाभ आपके कार्य पर लागू होता है।
बख्शीश: किसी भी यांत्रिक कार्य से पहले, फ़ंक्शन को पाँच पंक्तियों के विनिर्देश के रूप में लिखें — कार्य, वातावरण, डेटा पाइपलाइन, अंतःक्रिया, अर्थशास्त्र। डिजाइन समीक्षा ऐसा होता है। यदि वातावरण और अंतःक्रिया दोनों ही कार्य के लिए कमजोर या अप्रासंगिक पाए जाते हैं, तो बाकी विनिर्देशों में चाहे जो भी लिखा हो, आप संभवतः एक कार्य-विशिष्ट रोबोट देख रहे हैं, न कि मानवरूपी रोबोट।
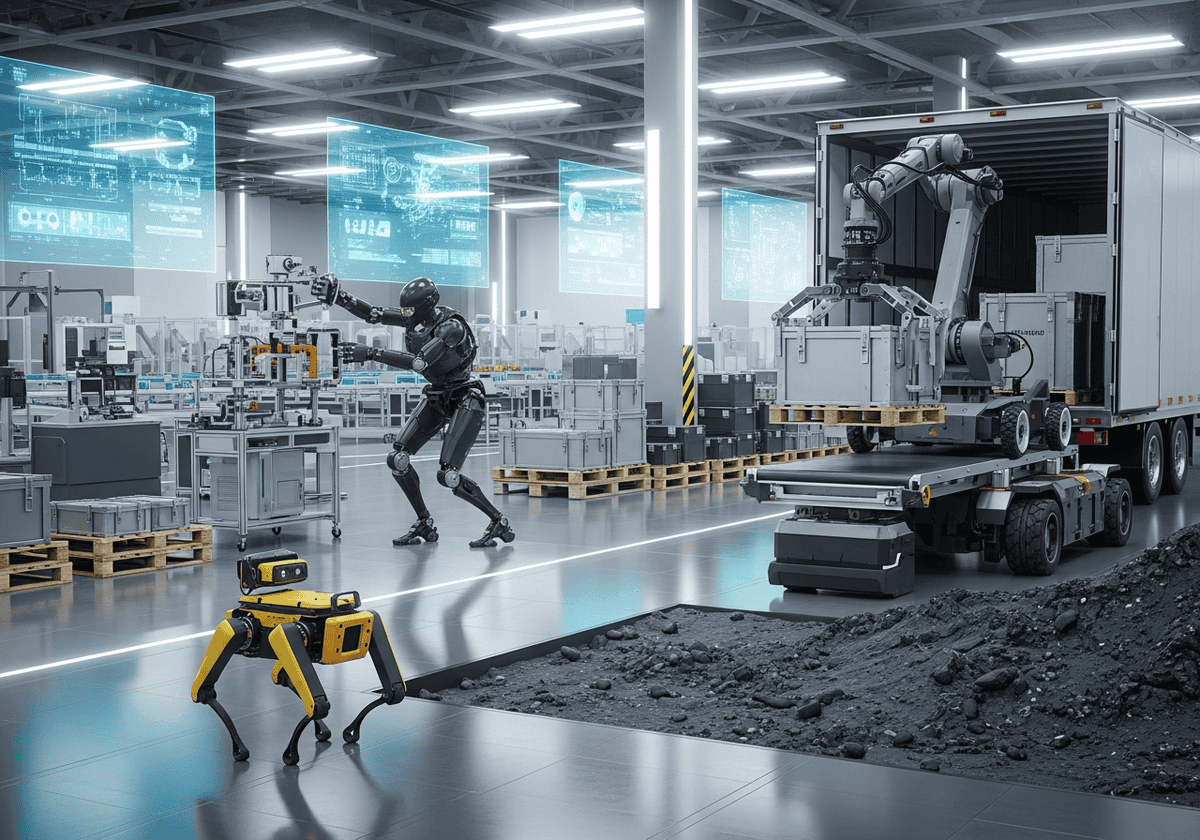
उदाहरण: बोस्टन डायनेमिक्स किसी एक बॉडी प्लान पर सहमत नहीं हुई:
- स्पॉट नामक एक चौपाया जानवर को असमान औद्योगिक भूभाग पर निरीक्षण कार्य के लिए बनाया गया था, जहां स्थिर स्थिरता के लिए पैर पहियों से बेहतर होते हैं और चार पैर दो पैरों से बेहतर होते हैं।
- स्ट्रेच नामक पहिएदार रोबोटिक भुजा को विशेष रूप से इसलिए बनाया गया था क्योंकि शिपिंग ट्रेलरों से सामान उतारने के लिए मानवाकार आकृति को अनुपयुक्त माना गया था - यह एक दोहराव वाला, निश्चित ज्यामिति वाला कार्य है जिसमें सामान्य गतिशीलता की तुलना में एक बड़े स्थिर आधार और एक विशेष रूप से निर्मित ग्रिपर को प्राथमिकता दी जाती है।
- एटलस, एक द्विपाद प्राणी, एक अलग कार्य के लिए मौजूद है: गतिशील, सामान्य-उद्देश्यीय हेरफेर अनुसंधान, जहां पैर उन क्षमताओं को अनलॉक करते हैं जो पहिए संरचनात्मक रूप से नहीं कर सकते।
एक ही कंपनी द्वारा तीन कार्य, तीन निकाय, जिनके पास इनमें से किसी को भी बनाने की इंजीनियरिंग क्षमता है।
डिफ़ॉल्ट ह्यूमनॉइड फॉर्म के विरुद्ध इंजीनियरिंग तर्क
वर्तमान में ह्यूमनॉइड रोबोटों को जिन नौकरियों के लिए प्रस्तावित किया जा रहा है, उनमें से एक बड़े हिस्से के लिए - निश्चित स्थिति वाले विनिर्माण कार्य, उच्च-थ्रूपुट पिकिंग, पैलेटाइजिंग - मौजूदा कार्य-विशिष्ट हार्डवेयर के साथ तुलना करना संभव नहीं है।
| मीट्रिक | औद्योगिक रोबोट भुजा | वर्तमान मानवरूपी रोबोट |
|---|---|---|
| पेलोड | 3–800 किलोग्राम | प्रत्येक भुजा पर 5-20 किलोग्राम |
| उपकरण-केंद्र-बिंदु गति | 15 मीटर/सेकंड तक | 0.5–2 मीटर/सेकंड (पूरे शरीर के लिए) |
| repeatability | ±0.02–0.05 मिमी | ±1–5 मिमी |
| सिस्टम लागत | $20,000–$300,000+ | $50,000–$250,000+ |
औद्योगिक यंत्र मौजूदा मानव जैसे यंत्रों की तुलना में 40 से 160 गुना अधिक भार वहन क्षमता, 7 से 30 गुना अधिक गति और 20 से 250 गुना अधिक दोहराव क्षमता प्रदान करते हैं, और वह भी लगभग समान या कम सिस्टम लागत पर। ऐसे कार्यों के लिए जिन्हें औद्योगिक यंत्र पहले ही हल कर चुके हैं - और अधिकांश स्थिर-स्थिति विनिर्माण कार्य इसी श्रेणी में आते हैं - मानव जैसे यंत्र कोई उन्नत समाधान नहीं हैं। बल्कि, यह अधिक महंगा, कम सटीक और कम विश्वसनीय यंत्र है, जिसका आकार भी अधिक महंगा है।
बैलेंस एक निःशुल्क सुविधा नहीं है।पहिएदार आधार संरचना के अनुसार स्थिर होता है: बिजली हटा देने पर भी यह गिरता नहीं है। द्विपाद रोबोट की स्थिरता गतिशील होती है और इसकी गणना निरंतर की जाती है — यह क्लासिकल ज़ीरो-मोमेंट-पॉइंट कंट्रोल या हाल के वर्षों में प्रचलित रीइन्फोर्समेंट-लर्निंग आधारित होल-बॉडी कंट्रोलर्स पर आधारित है। एमआईटी के संगबे किम ने इस बात को स्पष्ट रूप से समझाया है: रीइन्फोर्समेंट लर्निंग ने द्विपाद गति की कई समस्याओं को हल कर दिया है, लेकिन एल्गोरिदम के काम करने के लिए हार्डवेयर — उच्च-बैंडविड्थ प्रोप्रियोसेप्टिव एक्चुएशन — का पहले से मौजूद होना आवश्यक था। यह एक दशक से अधिक का कठिन नियंत्रण इंजीनियरिंग का काम है जिसे पहिएदार या चौपाया प्लेटफॉर्म को करने की आवश्यकता नहीं है, और यह विश्वसनीयता, गिरने से उबरने के डिज़ाइन के बोझ और सुरक्षा-प्रमाणीकरण प्रक्रिया में सीधे तौर पर दिखाई देता है, जिसे एक पैर वाले रोबोट को पूरा करना पड़ता है जबकि स्थिर एएमआर को नहीं। | अपटाइम बारविनिर्माण क्षेत्र के ग्राहक आमतौर पर उत्पादन उपकरणों से 99.99% अपटाइम की अपेक्षा रखते हैं, क्योंकि उत्पादन लाइन रुकने से प्रति मिनट हजारों डॉलर का नुकसान होता है। सामान्य कार्यों के लिए अभी तक लेग्ड प्लेटफॉर्म उपलब्ध नहीं हैं। एजिलिटी का डिजिट एक चार्ज पर लगभग 90 मिनट तक चलता है, जिसमें 9 मिनट का हॉट-स्वैप और बीच में बिजली गुल होने से बचने के लिए विशेष रूप से निर्मित 60 मिनट का अनिवार्य रिजर्व शामिल है - यह इस बात की स्पष्ट स्वीकृति है कि दो पैरों वाले डिज़ाइन के लिए रनटाइम एक बाध्यकारी सीमा है, न कि मामूली त्रुटि। इसके विपरीत, बोस्टन डायनेमिक्स का व्हील्ड स्ट्रेच एक चार्ज पर 16 घंटे तक चलता है: इसकी सहनशक्ति चार गुना से भी अधिक है, क्योंकि यह निरंतर संतुलन गणना पर ऊर्जा खर्च नहीं करता है और इसमें एक्चुएटर्स की संख्या भी समान नहीं है। |
थ्रूपुट गणित को अक्सर उल्टे क्रम में उद्धृत किया जाता है
मानव जैसे दिखने वाले रोबोट और मानव श्रम के बीच प्रति घंटे की लागत की तुलना पहली नज़र में फ़ायदेमंद लगती है: अमेरिका में रोबोट की प्रति घंटे की औसत लागत लगभग 9-10 डॉलर है, जबकि पूरी तरह से काम करने वाले मानव श्रम की लागत 22-45 डॉलर प्रति घंटे है। लेकिन निष्पक्ष तुलना के लिए केवल प्रति घंटे की दर ही नहीं, बल्कि उत्पादन क्षमता को भी शामिल करना ज़रूरी है। एक मानव गोदाम कर्मचारी आमतौर पर एक घंटे में 60-80 टोट्स (सामान के डिब्बे) उठाता है; जबकि वर्तमान में मानव जैसे दिखने वाले रोबोट 30-50 टोट्स ही उठा पाते हैं। उत्पादन क्षमता को ध्यान में रखने पर, प्रति टोट लागत का फ़ायदा काफ़ी कम हो जाता है, और मौजूदा 150,000-250,000 डॉलर प्रति यूनिट की कीमत पर यह फ़ायदा पूरी तरह से उलट भी सकता है।
बख्शीश: किसी द्विपदीय या मानवाकार प्लेटफॉर्म को निर्दिष्ट करने से पहले, प्रभावी रूप से पहियों की क्षमता का परीक्षण करें। पहिएदार या स्थिर आधार वाले विकल्प पर उसी कार्य का मॉडल बनाएं, भार वहन क्षमता, गति, सटीकता, लागत और कार्य समय के अंतर को मापें, और मानवाकार प्लेटफॉर्म से यह अपेक्षा करें कि वह तकनीकी रूप से कार्य करने में सक्षम होने के बजाय उस विनिर्देश के विरुद्ध सफल हो।
कुछ प्रभावशाली प्रदर्शन और नए "रोबोट-ओलंपिक खेल" या इसी तरह के अन्य कार्यक्रम लोकप्रिय हो रहे हैं, लेकिन 2015 DARPA रोबोटिक्स चैलेंज वास्तविक परिस्थितियों में मानव जैसे रोबोटों की विश्वसनीयता का एक कठोर सार्वजनिक विश्लेषण बना हुआ है। टीमों द्वारा प्रकाशित अनुभवों में शामिल हैं: रोबोट अक्सर आस-पास के भौतिक सहारे का उपयोग करने में विफल रहे जो गिरने से रोक सकते थे; गिरने से बचाव की व्यवस्था शुरू से ही डिज़ाइन में शामिल करनी पड़ी क्योंकि ऊपर से भारी होने के कारण बिना किसी सहायता के बचाव अविश्वसनीय हो गया था; और फ़ाइनल में जानबूझकर शामिल किए गए नेटवर्क ड्रॉपआउट को एक सामान्य परिचालन स्थिति के रूप में योजनाबद्ध किया जाना था, न कि किसी अपवाद के रूप में। टीमों का व्यापक निष्कर्ष - कि इस क्षेत्र को प्रदर्शनों और सिमुलेशन की तुलना में अनियंत्रित परिस्थितियों में विश्वसनीयता पर कहीं अधिक ज़ोर देने की आवश्यकता है - अब एक दशक से अधिक पुराना है और यह इस बात का एक उचित मापदंड बना हुआ है कि तब से वास्तव में कितना बदलाव आया है।
वैकल्पिक डिज़ाइन: पैरों के अलावा और क्या?
“मानवाकार हो या नहीं” यह अपने आप में एक बहुत ही संकीर्ण परिभाषा है। दो पैरों वाले और चार पैरों वाले जीव एक बहुत बड़े डिज़ाइन क्षेत्र की दो शाखाएँ हैं, और उस क्षेत्र का अधिकांश भाग यांत्रिक रूप से सरल, सस्ता और उत्पादन में पहले से ही सिद्ध हो चुका है। किसी भी संख्या में पैरों वाले जीवों को चुनने से पहले, यह जानना ज़रूरी है कि और क्या विकल्प उपलब्ध हैं और प्रत्येक विकल्प वास्तव में कहाँ बेहतर है:
| डिज़ाइन | Mechanism | जहां यह जीतता है | ट्रेड-ऑफ बनाम लेग्स | वास्तविक दुनिया का उदाहरण |
|---|---|---|---|---|
| पहिएदार आधार | डिफरेंशियल ड्राइव या सर्वदिशात्मक (मेकेनम) पहिए | समतल या ढलानदार फर्श: गोदाम, अस्पताल, कार्यालय, कारखाने के गलियारे | बुनियादी ढांचे में बदलाव किए बिना सीढ़ियाँ या ऊँचे फुटपाथ चढ़ना संभव नहीं है | बोस्टन डायनेमिक्स स्ट्रेच; अधिकांश वेयरहाउस एएमआर (लोकस रोबोटिक्स, 6 रिवर सिस्टम्स) |
| ट्रैक किए गए / टैंक-ट्रेड | निरंतर ट्रैक भार को एक बड़े संपर्क क्षेत्र में वितरित करता है। | मलबा, कीचड़, रेत, बर्फ, विध्वंस और आपदा स्थल | कम अधिकतम गति, प्रति मीटर अधिक ऊर्जा लागत, ट्रैक का घिसाव | पैकबॉट और टैलोन विस्फोटक-आयुध-निस्तारण रोबोट; ट्रैक किए गए निर्माण उपकरण |
| व्हील-लेग हाइब्रिड | जोड़ों वाले पैरों के सिरों पर पहिए लगे हुए हैं | मिश्रित भूभाग: समतल जमीन पर लुढ़कता है, किसी बाधा को पार करने के लिए एक पहिया उठाता है | यांत्रिक रूप से जटिल; अक्सर सक्रिय संतुलन नियंत्रण की आवश्यकता होती है | पहियों पर चलने वाला एनीमॉल (एनीबोटिक्स); हैंडल (बोस्टन डायनेमिक्स अनुसंधान मंच) |
| रॉकर-बोगी सस्पेंशन | निष्क्रिय यांत्रिक लिंकेज सक्रिय संतुलन के बिना सभी पहियों को जमीन पर स्थिर रखता है। | अव्यवस्थित, पथरीला इलाका जहाँ वास्तविक समय में संतुलन गणना की सुविधा उपलब्ध नहीं है या वहन करने योग्य नहीं है। | सीमित बाधा ऊंचाई, कम गति | नासा के क्यूरियोसिटी और परसेवरेंस मार्स रोवर |
| स्थिर आधार वाली भुजा या गैन्ट्री | स्थिर या रेल पर लगा हुआ मैनिपुलेटर, बिल्कुल भी गति नहीं करता। | स्थिर स्थिति में दोहराए जाने वाले कार्य: वेल्डिंग, असेंबली, पैलेटाइजिंग | गतिशीलता शून्य; काम को कन्वेयर या अलग AGV द्वारा रोबोट तक पहुँचाना होगा। | मानक छह-अक्षीय औद्योगिक भुजाएँ; उत्पादन लाइनों पर ओवरहेड गैन्ट्री रोबोट |
| केबल-चालित / समानांतर रोबोट | मोटराइज्ड केबल एक बड़े वर्किंग वॉल्यूम में एंड-इफ़ेक्टर को सही स्थिति में रखते हैं। | विस्तृत क्षेत्र में मध्यम भार क्षमता वाले बड़े पैमाने के कार्य: गोदाम से सामग्री निकालना, बड़े आकार की छपाई | भारी भार या सटीक बल नियंत्रण के लिए उपयुक्त नहीं; एक मजबूत सहायक ढांचे की आवश्यकता होती है। | ओकाडो की ग्रिड-और-रोबोट ग्रोसरी पूर्ति प्रणाली |
| षट्कोणीय / बहु-पैर वाला (6 या अधिक) | चौपाये से भी अधिक पैर, जिनमें से कम से कम तीन हमेशा जमीन के संपर्क में रहते हैं। | पाइप या पतवार निरीक्षण जैसे कार्यों के लिए कम गति पर अंतर्निहित स्थिर स्थिरता की आवश्यकता वाले अत्यंत अव्यवस्थित भूभाग। | चौपाये की तुलना में धीमी गति, अधिक एक्चुएटर्स और अधिक द्रव्यमान। | नासा का एथलीट अनुसंधान मंच; औद्योगिक हेक्सापोड पाइप-क्रॉलर |
| सॉफ्ट या कंटीन्यूम "स्नेक" रोबोट | कोई कठोर कंकाल नहीं; शरीर स्वयं मुड़ता और लंबा होता है | सीमित या अनियमित रिक्त स्थान: पाइप, ढही हुई संरचनाएं, न्यूनतम चीर-फाड़ वाली चिकित्सा पहुंच | बहुत कम पेलोड और गति | खोज और बचाव करने वाले सांप रोबोट (कार्नेगी मेलन रोबोटिक्स संस्थान); चिकित्सा निरंतरता रोबोट |
| हवाई (मल्टीरोटर या फिक्स्ड-विंग) | धक्के पर आधारित उड़ान, जमीन से कोई संपर्क नहीं | निरीक्षण, मानचित्रण और दूरस्थ स्थानों या दुर्गम ऊंचाइयों पर डिलीवरी | बहुत सीमित पेलोड और रनटाइम; कोई सार्थक हेरफेर क्षमता नहीं। | ड्रोन आधारित फ्लेयर-स्टैक, टावर और पावर-लाइन निरीक्षण |
| पानी के भीतर चलने वाला आरओवी / एयूवी | थ्रस्टर-चालित, उत्प्लावन-नियंत्रित | समुद्र के नीचे निरीक्षण, पाइपलाइन और पतवार का रखरखाव | यह पूरी तरह से अलग कार्यक्षेत्र है; यह भूमि का विकल्प नहीं है। | उपसमुद्र पाइपलाइन-निरीक्षण आरओवी |
| पहना हुआ बहिःकंकाल | कोई स्वायत्त रोबोट शरीर नहीं; यह मानव संचालक के अपने शरीर को संवर्धित करता है। | ऐसे कार्य जिनमें मानवीय विवेक के साथ-साथ अतिरिक्त शक्ति या सहनशक्ति की आवश्यकता होती है: भारी सामान उठाना, लंबे समय तक सिर के ऊपर काम करना | इसके लिए हर समय एक मानव संचालक की उपस्थिति आवश्यक है; यह श्रम उपलब्धता पर आधारित समाधान नहीं है। | सार्कोस गार्जियन एक्सओ; एक्जो बायोनिक्स औद्योगिक बाह्यकंकाल |
स्थिर स्थिरता स्वतः ही जीत जाती हैइस सूची में शामिल पहिएदार या ट्रैक वाले सभी डिज़ाइनों में एक ऐसा लाभ है जिसे अक्सर नज़रअंदाज़ कर दिया जाता है क्योंकि इसे प्राप्त करने में कोई लागत नहीं आती: स्थिर स्थिरता। पहिएदार या ट्रैक वाला आधार गिरने से बचने के लिए किसी भी प्रकार की गणना नहीं करता; सामान्य संचालन के दौरान यह गिर ही नहीं सकता। इससे नियंत्रण सॉफ़्टवेयर की एक पूरी श्रेणी, विफलता के विभिन्न तरीकों की एक पूरी श्रेणी और अधिकांश क्षेत्रों में सुरक्षा प्रमाणन की एक पूरी श्रेणी समाप्त हो जाती है, जिसे पैरों वाले रोबोटों को अभी भी प्राप्त करना पड़ता है। जहां जमीन समतल हो या जिसे उचित रूप से समतल बनाया जा सके, वहां यह अकेला लाभ ही आमतौर पर भार, गति या लागत की तुलना करने से पहले ही डिजाइन संबंधी प्रश्न को हल करने के लिए पर्याप्त होता है। | हाइब्रिड डिज़ाइन किसी कारण से मौजूद हैं।व्हील-लेग हाइब्रिड और रॉकर-बोगी सस्पेंशन एक खास वजह से बीच का रास्ता अपनाते हैं: कुछ वातावरण ज्यादातर सपाट होते हैं जिनमें कभी-कभार रुकावटें आती हैं, या फिर इतने अव्यवस्थित होते हैं कि रियल-टाइम एक्टिव बैलेंस संभव नहीं होता, लेकिन इतने भी अव्यवस्थित नहीं होते कि पैसिव मैकेनिक्स उन्हें संभाल न सकें। एक प्लैनेटरी रोवर लगातार रेडियो-लिंक्ड बैलेंस कंप्यूटेशन पर निर्भर नहीं रह सकता और न ही वह फुल एक्टिव सस्पेंशन के भारी वजन को वहन कर सकता है, इसलिए एक पैसिव रॉकर-बोगी लिंकेज बिना किसी इलेक्ट्रॉनिक्स के काम कर देता है। एक वेयरहाउस रोबोट जो कभी-कभी लोडिंग-डॉक के किनारे या कम ऊंचाई वाले कर्ब से टकराता है, उसे पार करने के लिए दो पैरों से चलने की जरूरत नहीं होती; एक ऐसा पहिया जो उठा भी सके और आगे भी बढ़ सके, इंजीनियरिंग के लिहाज से काफी किफायती होता है। |
कभी-कभी इसका जवाब होता है गतिशीलता का अभाव, या फिर रोबोट का बिल्कुल भी न होना।
ऊपर दी गई तालिका में दो प्रविष्टियाँ आसानी से नज़रअंदाज़ हो सकती हैं, क्योंकि वे आकर्षक नहीं हैं। जैसा कि पिछले अध्याय में बताया गया है, एक निश्चित आधार वाली भुजा या गैन्ट्री अक्सर दोहराव वाले, निश्चित स्थिति वाले कार्यों के लिए सही समाधान होती है, और गतिशीलता की समस्या को अलग से और अधिक किफायती तरीके से हल किया जा सकता है, जैसे कि काम को रोबोट तक कन्वेयर या साधारण AGV के माध्यम से पहुँचाना, न कि मैनिपुलेटर में ही गतिशीलता को अंतर्निहित करना। और एक पहना जाने वाला एक्सोस्केलेटन रोबोट बनाने का एक वैध विकल्प है: यह मानव के निर्णय, निपुणता और स्थितिजन्य जागरूकता को बनाए रखते हुए ताकत या सहनशक्ति की सीमा को दूर करता है, और यह स्वायत्त प्लेटफॉर्म की इंजीनियरिंग लागत के एक अंश पर होता है। इनमें से कोई भी मानव जैसे रोबोट के साथ तुलना करने लायक नहीं है, लेकिन लागत, विश्वसनीयता और तैनाती के समय के मामले में दोनों ही अपने लक्षित विशिष्ट कार्यों के लिए रोबोट से कहीं बेहतर हैं।
बख्शीश: पैरों की संख्या का मूल्यांकन करने से पहले, वातावरण का एक सरल स्थिर-स्थिरता परीक्षण करें: क्या परिचालन सतह को उचित रूप से समतल या ढलानदार बनाया जा सकता है? यदि हाँ, तो पहिएदार या ट्रैक वाला डिज़ाइन ही सर्वमान्य परिकल्पना होनी चाहिए, और किसी भी संख्या में पैरों वाले डिज़ाइन को इसके अनुरूप सिद्ध होना चाहिए। पैरों वाले डिज़ाइनों को ऐसे भूभाग के लिए आरक्षित रखें जिसे वास्तव में समतल, ढलानदार या किसी अन्य प्रकार से अनुकूलित नहीं किया जा सकता है, जो कि अधिकांश मानव-चालित पिचों की तुलना में वातावरण का एक छोटा समूह है।
उदाहरण: अमेज़न के गोदामों का बेड़ा पहियों वाले एएमआर और स्थिर भुजाओं पर चलता है, न कि पैरों पर, क्योंकि इसकी सुविधाएं विशेष रूप से समतल फर्श के साथ बनाई गई हैं और इन्हें रोबोटों के चारों ओर व्यवस्थित किया जा सकता है, न कि इसके विपरीत। नासा के मंगल रोवर निष्क्रिय रॉकर-बोगी सस्पेंशन का उपयोग करते हैं, न कि पैरों या पहिए-पैर हाइब्रिड का, क्योंकि मिशन लाखों किलोमीटर दूर स्थित मरम्मत तकनीशियन के लिए सक्रिय संतुलन नियंत्रण के भारी वजन, बिजली की खपत या विफलता की संभावना को वहन नहीं कर सकता। ये दोनों ऐसे मामले हैं जहां इलाके और मिशन की बाधाओं ने, न कि सौंदर्यशास्त्र ने, मानव या चौपाया रोबोट पर गंभीरता से विचार करने से बहुत पहले ही बिना पैरों वाले समाधान को अनिवार्य कर दिया था।
मानवीकरण का मनोविज्ञान: शोध वास्तव में क्या दर्शाता है
मानव-प्रधान भूमिकाओं में मानवरूपी आकृति के पक्ष में सहज तर्क यह है कि लोग अपने जैसी दिखने वाली किसी चीज पर भरोसा करते हैं और उससे जुड़ाव महसूस करते हैं। मानव-रोबोट अंतःक्रिया साहित्य इसे एक सामान्य नियम के रूप में समर्थन नहीं देता है। यह एक अधिक संकीर्ण और उपयोगी बात का समर्थन करता है: विश्वास और स्वीकृति पर मानवरूपी उपस्थिति का प्रभाव संदर्भ-निर्भर, कार्य-निर्भर होता है और समय के साथ रोबोट के वास्तविक व्यवहार के साथ परस्पर क्रिया करता है - यह कोई निश्चित मापदंड नहीं है जो केवल एक चेहरे के दिखने से ही बदल जाता है।
मासाहिरो मोरी की अनकैनी वैली परिकल्पना - जिसके अनुसार किसी रोबोट के प्रति लगाव एक निश्चित सीमा तक मानव-समानता के साथ बढ़ता है, फिर जैसे ही लगभग मानव रूप असहजता उत्पन्न करता है, यह तेजी से घट जाता है, और केवल पूर्ण रूप से अविभेदनीय होने पर ही पुनः प्राप्त होता है - मूलभूत मॉडल बनी हुई है, और उपयोगकर्ता-प्रतिक्रिया अध्ययनों के हालिया मेटा-विश्लेषणों से इसके लिए अनुभवजन्य समर्थन मिलता रहता है। हाल के शोध इस परिकल्पना को "दो अनकैनी वैली" मॉडल तक विस्तारित करते हैं, जो मानव-समान रूप और मानव-समान गति के प्रति प्रतिक्रियाओं में अंतर करता है, जो अब और भी महत्वपूर्ण हो गया है क्योंकि लगभग फोटो-यथार्थवादी एंड्रॉइड न केवल प्रयोगशालाओं में बल्कि व्यावसायिक रूप से भी उपलब्ध हैं।
विशिष्ट सेवा संदर्भों में निष्कर्ष एकतरफा होने के बजाय वास्तव में मिश्रित हैं। आतिथ्य सत्कार सेटिंग्स में मानवाकार और गैर-मानवाकार सेवा रोबोटों की तुलना करने वाले अध्ययनों से पता चलता है कि उपभोक्ता प्रतिक्रिया स्थिति पर निर्भर करती है, कभी मानवाकार विकल्प को प्राथमिकता देती है तो कभी नहीं, यह विशिष्ट सेवा और प्रस्तुतिकरण पर निर्भर करता है। बुजुर्गों की देखभाल संबंधी शोध, अगर कुछ है तो, अधिक सतर्कता बरतने वाला है: सामाजिक रोबोटों के साथ बुजुर्गों के अनुभव की 2025 की एक समीक्षा में भय और असुविधा को प्रमुख निष्कर्षों के रूप में पहचाना गया है, न कि अपवाद के रूप में, जो इस धारणा को जटिल बनाता है कि एक मानवाकार देखभाल करने वाला रोबोट स्वचालित रूप से गैर-मानवाकार रोबोट की तुलना में अधिक आरामदायक होता है। घरेलू रोबोट अनुसंधान में पाया गया है कि उपयोगकर्ता विश्वास प्राथमिकताएं कभी-कभी अधिक मशीन-जैसे, कम मानवाकार डिजाइनों के पक्ष में होती हैं - जो एक भोली धारणा के विपरीत है कि "लोगों को ऐसे रोबोट पसंद हैं जो उनके जैसे दिखते हैं"।
इस साहित्य में एक ठोस और व्यावहारिक रूप से महत्वपूर्ण निष्कर्ष यह है कि बार-बार देखने पर दिखावट का प्रभाव व्यवहार पर पड़ता है। एक अत्यधिक मानवीय रोबोट जो विश्वसनीय रूप से कार्य करता है, वह प्रारंभिक असहजता को दूर कर सकता है; एक अत्यधिक मानवीय रोबोट जो गड़बड़ी करता है, लड़खड़ाता है या अपने मूल स्वभाव से भटक जाता है, वह उसी काम को करने वाले यांत्रिक दिखने वाले रोबोट की तुलना में कहीं अधिक अटपटा लगता है, क्योंकि मानवीय दिखावट मानवीय क्षमता की एक अंतर्निहित अपेक्षा स्थापित करती है जिसे विफलता तोड़ देती है।
बख्शीश: उपयोगकर्ता अनुसंधान में दिखावट और व्यवहार को एक संयुक्त "रोबोट डिज़ाइन" के बजाय अलग-अलग चर के रूप में परीक्षण करें। यदि कोई प्लेटफ़ॉर्म अत्यधिक मानवरूपी होगा, तो उस विशिष्ट अंतःक्रिया में तदनुसार उच्च विश्वसनीयता मानक के लिए बजट रखें - एक दृश्य विफलता की मनोवैज्ञानिक लागत इस बात पर निर्भर करती है कि रोबोट कितना मानवीय दिखता है, न कि विफलता की वास्तविक गंभीरता पर।
नवंबर 2025 में, Xpeng के आयरन रोबोट ने चीनी सोशल मीडिया पर अटकलों की एक लहर पैदा कर दी कि यह असल में सूट पहने एक व्यक्ति है। प्रदर्शन इतना विश्वसनीय था कि संस्थापक हे शियाओपेंग ने रोबोट के धड़ को मंच पर खोलकर उसके अंदर की यांत्रिकी को दिखाया और यह साबित किया कि ऐसा नहीं है। यह मानवीकरण की ऐसी सफलता है कि यह भरोसे की संपत्ति बनने के बजाय विश्वसनीयता के लिए एक दायित्व बन गया है - यह इस बात की याद दिलाता है कि मानव-केंद्रित डिजाइन का लक्ष्य स्पष्ट विश्वसनीयता है, न कि अधिकतम यथार्थवाद।
जब मानवरूपी रूप ही सही इंजीनियरिंग समाधान हो
उपरोक्त में से कोई भी यह तर्क नहीं देता कि मानवरूपी रूप हमेशा गलत होता है। यह तर्क केवल यह बताता है कि किसी भी अन्य डिज़ाइन विकल्प की तरह, इसे भी कार्यात्मक विशिष्टताओं के आधार पर परखा जाना चाहिए। कुछ विशिष्ट, सुस्पष्ट परिस्थितियाँ होती हैं जिनके अंतर्गत मानवरूपी शारीरिक संरचना वास्तव में बेहतर इंजीनियरिंग समाधान साबित होती है।
मानव शरीरों के लिए निर्मित बुनियादी ढांचे में संचालन करना
गिल प्रैट, पूर्व डीएआरपीए रोबोटिक्स चैलेंज कार्यक्रम प्रबंधक और अब टोयोटा अनुसंधान संस्थान ने इसे बिल्कुल सटीक रूप से प्रस्तुत किया है:
मानव निर्मित वातावरण में भौतिक सुविधाएं मानव शरीर को ध्यान में रखकर बनाई गई हैं, और एक रोबोट जो उस शारीरिक संरचना को साझा करता है, वह उन सुविधाओं का सीधे उपयोग कर सकता है, बजाय इसके कि वातावरण को उसके अनुसार फिर से डिजाइन करने की आवश्यकता हो।
सीढ़ियाँ, दरवाजे, सीढ़ीनुमा ढांचे, हाथ के औजार, वाहन के नियंत्रण उपकरण और वाल्व के पहिये, ये सभी मानव हाथों, पैरों और पहुँच के अनुरूप आकार और आकृति के होते हैं। पहियों वाला रोबोट सीढ़ियों की एक सीढ़ी नहीं चढ़ सकता; मानव आकार के हाथों के बिना कोई रोबोट मानक पावर ड्रिल नहीं उठा सकता।
यही तर्क नासा के वैल्कीरी रोबोट के पीछे भी है, जिसे 2013 के डीएआरपीए रोबोटिक्स चैलेंज के लिए विकसित किया गया था। इसका स्पष्ट आधार यह था कि आपदा-प्रतिक्रिया वातावरण - उदाहरण के लिए, एक क्षतिग्रस्त परमाणु संयंत्र - मानव निवास के लिए निर्मित होते हैं और मानव उपकरणों से सुसज्जित होते हैं, और उनमें व्यापक पुनर्निर्माण के बिना संचालन के लिए मानव-अनुकूल संरचना की आवश्यकता होती है। यह इस क्षेत्र के उन कुछ मामलों में से एक है जहां मानवरूपी संरचना का चुनाव किसी धन उगाहने की कहानी के बजाय दस्तावेजित आवश्यकताओं के विश्लेषण द्वारा समर्थित है, और यह वर्तमान निवेश चक्र से एक दशक पहले का है।
प्रैट की अपनी चेतावनी को भी तर्क के साथ ध्यान में रखना महत्वपूर्ण है: उन्होंने यह भी बताया है कि यह कितना अजीब है कि वर्तमान में मानव जैसे जीवों का इतना विकास सपाट, विशेष रूप से निर्मित कारखाने के फर्शों को लक्षित करता है - ऐसे वातावरण जो पहियों के लिए पूरी तरह से उपयुक्त हैं - बजाय इसके कि वास्तव में मानव निर्मित, मानव-उपकरणों से युक्त वातावरणों को लक्षित किया जाए जहां बुनियादी ढांचे का तर्क वास्तव में लागू होता है।
मानव प्रदर्शन डेटा से लाभ उठाएं
एक दूसरा, अधिक हालिया तर्क इस बात से संबंधित है कि इन रोबोटों को कैसे प्रशिक्षित किया जाता है, न कि वे कहाँ काम करते हैं।
टेलीऑपरेशन और इमिटेशन-लर्निंग पाइपलाइन, जहाँ मानव ऑपरेटर की गतिविधियों को कैप्चर करके रोबोट की नियंत्रण नीति को प्रशिक्षित किया जाता है, रोबोट पर अधिक सीधे लागू होती हैं, जिसकी काइनेमेटिक्स मानव प्रदर्शक से मिलती जुलती है। कई वर्तमान अनुसंधान प्रणालियाँ विशेष रूप से इसी आधार पर निर्मित हैं: प्रदर्शन और रोबोट बॉडी के बीच कम रीटारगेटिंग का अर्थ है किसी दिए गए स्तर की दक्षता तक पहुँचने के लिए कम डेटा की आवश्यकता। यह एक वास्तविक, सक्रिय अनुसंधान दिशा है, न कि मार्केटिंग। यह अभी तक बड़े पैमाने पर सिद्ध नहीं हुआ है - क्या मॉर्फोलॉजी-मैच्ड इमिटेशन वास्तव में गैर-मानव प्लेटफॉर्म से अच्छी तरह से रीटारगेटेड प्रदर्शनों की तुलना में बेहतर सामान्यीकरण करता है, यह एक खुला अनुभवजन्य प्रश्न बना हुआ है, और इसे एक परिकल्पना के रूप में माना जाना चाहिए जिसका परीक्षण एक प्रोग्राम कर रहा है, न कि एक निश्चित परिणाम के रूप में। डिजाइन के आसपास.
एक-प्लेटफ़ॉर्म अर्थशास्त्र का तर्क
निवेशक किसी एक कार्य से स्वतंत्र, विशेष रूप से मानवाकार रोबोट क्यों चाहते हैं, इसका सबसे स्पष्ट स्पष्टीकरण एक संस्थागत विश्लेषण द्वारा वर्णित 'उत्तलता' है: एक ऐसा रोबोट प्लेटफॉर्म जिसे पिकिंग, किटिंग, मशीन टेंडिंग, निरीक्षण और सामान्य सामग्री प्रबंधन जैसे कार्यों में तैनात किया जा सके, और इसके लिए प्रत्येक कार्य के लिए सुविधा को फिर से डिज़ाइन करने की आवश्यकता न हो। यह एक वास्तविक आर्थिक तर्क है, लेकिन यह सशर्त है, स्वचालित नहीं। यह इस बात पर निर्भर करता है कि हेरफेर क्षमता में तेजी से सुधार हो, टेलीऑपरेशन डेटा पाइपलाइन वास्तव में सामान्य कौशल उत्पन्न करें, और प्रतिस्पर्धा करने के लिए इकाई लागत तेजी से कम हो। जहां ये स्थितियां अभी तक पूरी नहीं हुई हैं, वहां कार्य-विशिष्ट रोबोट कुछ अधिक सामान्य लेकिन वर्तमान में निर्णायक मापदंडों पर जीत हासिल करते हैं: कमीशनिंग समय जो महीनों के बजाय दिनों या हफ्तों में मापा जाता है, कम पूंजी निवेश और कम निरंतर सेवा बोझ।
बख्शीश: मानव-समान प्लेटफॉर्म के लिए सबसे मजबूत और वैध तर्क दो स्थितियों के मेल पर आधारित है: एक तो ऐसा बुनियादी ढांचा जो वास्तव में स्थिर और मानव-अनुकूल हो, न कि सिर्फ एक फैक्ट्री का फर्श जहां लोग चलते-फिरते हों; और दूसरा, एक ही प्लेटफॉर्म द्वारा कई अलग-अलग, बदलते कार्यों को संभालने की वास्तविक आवश्यकता, न कि किसी एक ही तरह के दोहराव वाले काम को। यदि किसी परियोजना में इन दोनों में से केवल एक ही स्थिति हो, तो लागत, विश्वसनीयता और तैनाती के समय के मामले में एक विशेषीकृत प्लेटफॉर्म आमतौर पर मानव-समान प्लेटफॉर्म से बेहतर प्रदर्शन करेगा।
उदाहरण: वैल्कीरी का डिज़ाइन ब्रीफ़ - वाल्व चलाना, सीढ़ियाँ चढ़ना, मानव हाथ के औजारों का उपयोग करना, रोबोटों के लिए डिज़ाइन न की गई सुविधा में नेविगेट करना - बुनियादी ढांचे की शर्त पूरी होने का एक सटीक उदाहरण है। वहीं, एक निश्चित कन्वेयर और एक परिभाषित बिन ज्यामिति वाला एकल-कार्य गोदाम पिकिंग सेल, इस शर्त के पूरा न होने का एक सटीक उदाहरण है, चाहे उस सेल के आसपास का वातावरण पहली नज़र में कितना भी 'मानवीय' क्यों न लगे।
रोबोट की आकृति चुनने के लिए एक निर्णय ढांचा
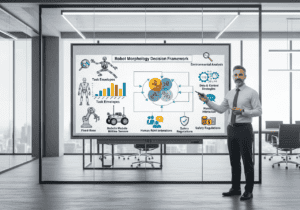
यह सवाल कि 'क्या यह रोबोट मानवरूपी होना चाहिए' का जवाब सामग्री के चयन या एक्चुएटर के आकार निर्धारण के निर्णय के समान ही सटीकता से दिया जा सकता है, बशर्ते कि यह सवाल यांत्रिक डिजाइन शुरू होने से पहले पूछा जाए, न कि अन्य कारणों से चुनी गई शारीरिक संरचना को सही ठहराने के लिए इस्तेमाल किया जाए।
- पर्यावरण विश्लेषण। क्या परिचालन वातावरण वास्तव में स्थिर है और मानव शरीरों (सीढ़ियाँ, दरवाजे, हाथ के औजार, वाहन) को ध्यान में रखकर बनाया गया है, और क्या रोबोट के अनुसार इसे फिर से डिजाइन करना वास्तव में असंभव या अलाभकारी है? या यह एक विशेष रूप से निर्मित स्थान है जिसे पहिएदार या स्थिर आधार वाले प्लेटफॉर्म के अनुसार आसानी से बनाया या संशोधित किया जा सकता है?
- कार्य लिफाफा। किसी कार्य के लिए वास्तव में कितनी भार वहन क्षमता, सटीकता, गति और पहुंच की आवश्यकता होती है, और एक विशेष तंत्र — जैसे कि भुजा, गैन्ट्री या स्वायत्त मोबाइल रोबोट — इन्हीं मापदंडों पर कैसा प्रदर्शन करता है? आज के समय में स्थिर स्थिति वाले अधिकांश औद्योगिक कार्यों में विशेष हार्डवेयर इस तुलना में बेहतर साबित होता है।
- डेटा और नियंत्रण रणनीति। क्या रोबोट को मुख्य रूप से मानव टेलीऑपरेशन या मोशन-कैप्चर प्रदर्शन से प्रशिक्षित किया जाएगा, और क्या इस बात का कोई प्रमाण है, न कि केवल एक परिकल्पना, कि आकारिकी-मिलान इस विशिष्ट कार्य के लिए नमूना दक्षता में काफी सुधार करता है, बजाय किसी गैर-मानव प्लेटफॉर्म से अच्छी तरह से इंजीनियर किए गए रिटारगेटिंग के?
- अंतःक्रिया का संदर्भ। क्या रोबोट लोगों की नज़र में या उनके साथ शारीरिक संपर्क में रहकर ऐसी भूमिका में काम करता है जहाँ विश्वास या सामाजिक स्वीकृति मायने रखती है, और मानव-रोबोट अंतःक्रिया के साक्ष्य सामान्य रूप से मानवरूपी रोबोटों के बजाय उस विशिष्ट संदर्भ के लिए क्या कहते हैं?
- लक्षित मात्रा पर अर्थशास्त्र। व्यवसाय की वास्तविक आवश्यकता के अनुसार उत्पादन मात्रा पर, कार्य-विशिष्ट विकल्प की तुलना में, अपटाइम आवश्यकताओं, रखरखाव और सेवा लागत सहित कुल स्वामित्व लागत क्या है? अनुकूल प्रति घंटा श्रम लागत तुलना को उत्पादन क्षमता के अनुसार समायोजित किया जाना चाहिए, न कि सीधे-सीधे मान लिया जाना चाहिए।
- नियामक एवं सुरक्षा प्रक्रिया। क्या एक स्थिर पहिए वाले रोबोट की तुलना में पैरों पर टिका, गतिशील रूप से संतुलित प्लेटफॉर्म उसी कार्य के लिए एक अलग, कम विकसित सुरक्षा-प्रमाणीकरण प्रक्रिया को शुरू करता है, और क्या उस लागत और समयसीमा का बजट तैयार किया गया है?
बख्शीश: किसी भी बॉडी प्लान को अंतिम रूप देने से पहले, छहों पहलुओं को एक सरल पैमाने पर परखें। व्यवहार में, मानवाकार रूप तभी निर्णायक रूप से सफल होता है जब पर्यावरण विश्लेषण और लक्ष्य-आयतन अर्थशास्त्र दोनों का स्कोर उच्च हो: एक वास्तविक स्थिर, मानव निर्मित वातावरण, साथ ही कई बदलते कार्यों के लिए एक ही प्लेटफॉर्म की वास्तविक आवश्यकता। अन्य कोई भी संयोजन आमतौर पर एक विशिष्ट आकार कारक के पक्ष में होता है, और मानवाकार विकल्प को डिफ़ॉल्ट रूप से चुनने से अच्छे इंजीनियरिंग अभ्यास के लिए आवश्यक प्रमाण का भार उलट जाता है।
उपयोग का उदाहरण: इस फ्रेमवर्क को एक सामान्य उदाहरण के तौर पर चलाकर देखें — गोदाम में सामान उठाने के लिए एक मानवाकार रोबोट। पर्यावरण विश्लेषण: कमज़ोर, अधिकांश आधुनिक गोदाम विशेष रूप से इसी उद्देश्य से बनाए गए हैं और उनमें पहले से ही मोबाइल रोबोट मौजूद हैं। कार्य सीमा: इस कार्य के लिए भार वहन, गति और सटीकता के मामले में पहिएदार भुजा या गैन्ट्री मौजूदा मानवाकार रोबोटों से बेहतर प्रदर्शन करते हैं। डेटा रणनीति: मामूली लाभ, सामान उठाना एक सीमित, सुव्यवस्थित कार्य है जिसे मानव-आकृति अनुकरण सीखने से स्पष्ट रूप से कोई लाभ नहीं होता। अंतःक्रिया संदर्भ: नगण्य, कोई मानव-उन्मुख सामाजिक कार्य नहीं। अर्थशास्त्र: बड़े पैमाने पर विशेषीकृत सामान उठाने वाले रोबोटों की तुलना में मौजूदा मानवाकार रोबोटों की उत्पादन क्षमता और इकाई लागत प्रतिकूल है। फ्रेमवर्क एक स्पष्ट उत्तर देता है, और वह मानवाकार रोबोट नहीं है — यही कारण है कि बोस्टन डायनेमिक्स ने एटलस को इसी कार्य पर लगाने के बजाय स्ट्रेच का निर्माण किया।
रोबोट का शरीर चुनना एक डिज़ाइन निर्णय है, डिफ़ॉल्ट विकल्प नहीं।
मानवाकार रूप कोई गलती नहीं है। नासा का वैल्कीरी, एजिलिटी का डिजिट, और सामान्य प्रयोजन के हेरफेर की दिशा में आगे बढ़ रहे अनुकरण-शिक्षण अनुसंधान, ये सभी इसके वैध और सुविचारित उपयोग हैं।
Some of these challenges look unsolved only because of how they are framed, which is the lesson of the Dantzig effect: a hard problem may be solved by someone unaware that it was supposed to be impossible.
गलती यह है कि रोबोट कैसा दिखना चाहिए, इसके लिए मानव शरीर को डिफ़ॉल्ट उत्तर मान लिया जाता है, जबकि वास्तव में यह कई डिज़ाइन समाधानों में से एक है, जो केवल विशिष्ट, जांच योग्य स्थितियों के संयोजन के तहत ही सही होता है:
बुनियादी ढांचा वास्तव में मानव शरीर के इर्द-गिर्द बनाया गया है जिसे आर्थिक रूप से बदला नहीं जा सकता है, और एक ही प्लेटफॉर्म की वास्तविक आवश्यकता है जो एक उच्च मात्रा वाले दोहराव वाले काम के बजाय कई अलग-अलग कार्यों को कवर कर सके।
वर्तमान में ह्यूमनॉइड रोबोटों को जिन कार्यों के लिए प्रस्तावित किया जा रहा है, उनमें से अधिकांश के लिए - स्थिर स्थिति विनिर्माण, उच्च-थ्रूपुट पिकिंग, एकल-उद्देश्यीय सामग्री हैंडलिंग - यह संयोजन उपयुक्त नहीं है, और इंजीनियरिंग डेटा इस बारे में स्पष्ट है: मौजूदा कार्य-विशिष्ट हार्डवेयर पेलोड, सटीकता, गति, लागत और विश्वसनीयता के मामले में कई गुना बेहतर हैं। इस श्रेणी का मूल्यांकन वर्तमान में इसके शिप किए गए, अनुबंधित और व्यावसायिक रूप से तैनात इकाइयों से कई गुना अधिक है, और यह अंतर एक ऐसा बाजार संकेत है जिस पर किसी भी तकनीकी विशिष्टता के साथ विचार करना आवश्यक है।
The engineers who get the most out of this category over the next decade will not be the ones betting on humanoid form because it is the most fundable story. They will be the ones who run environment, task, data, interaction, economics, and regulatory pathway through the same rigor they would apply to choosing a motor or a material, and who are equally willing to specify a wheel, a gantry, or four legs when the answer comes out that way.
अक्सर पूछे जाने वाले प्रश्न
एक ‘ह्यूमनॉइड’ और एक ‘एंड्रॉइड’ के बीच वास्तविक अंतर क्या है?
एक ह्यूमनॉइड रोबोट वह रोबोट होता है जिसका शरीर मोटे तौर पर मानव जैसा होता है—एक धड़, दो भुजाएँ, आमतौर पर दो पैर या पैरों के बराबर का आधार—जो कार्यक्षमता के लिए बनाया जाता है, दिखावट के लिए नहीं। एक एंड्रॉइड इससे आगे बढ़कर मानव से दिखने और व्यवहार में बिल्कुल एकरूपता प्राप्त करने का प्रयास करता है, जो यांत्रिक समस्या के ऊपर निर्मित एक सौंदर्य संबंधी और सामग्री-विज्ञान संबंधी समस्या (त्वचा, चेहरे की भाव-भंगिमाएँ, सूक्ष्म अभिव्यक्तियाँ) है। ऑप्टिमस, डिजिट और एटलस सहित अधिकांश वर्तमान वाणिज्यिक प्लेटफॉर्म ह्यूमनॉइड हैं, लेकिन उनमें एंड्रॉइड बनने की कोई महत्वाकांक्षा नहीं है; एक्सपेंग का आयरन उन कुछ चुनिंदा रोबोटों में से एक है जो एंड्रॉइड-स्तर की यथार्थता की ओर अग्रसर है, और यही कारण है कि इसकी विश्वसनीयता को लेकर विवाद खड़ा हुआ है।
रोबोटिक हाथों को डिजाइन करना पैरों की तुलना में लगातार अधिक कठिन क्यों होता है?
एक मानव हाथ लगभग 27 डिग्री ऑफ़ फ़्रीडम की क्षमता रखता है, जो एक बंद मुट्ठी में समा जाता है। यह स्पर्श संवेदन से भरपूर होता है और इसमें मज़बूत पकड़ के साथ-साथ मिलीमीटर से भी कम सटीकता वाली पकड़ बनाने की क्षमता होती है। उस कार्यक्षमता के एक अंश को भी दोहराने का मतलब है कई छोटे, उच्च-टॉर्क वाले एक्चुएटर्स, टेंडन या गियर, और बल सेंसर को एक छोटे, कम द्रव्यमान वाले आवरण में फिट करना - यह पैकेजिंग समस्या पैर की तुलना में कहीं अधिक जटिल है, क्योंकि पैर में अधिक जगह होती है और एक साथ संपर्क के कम बिंदु होते हैं। यही कारण है कि अधिकांश मानवाकार प्लेटफॉर्म अभी भी कमज़ोर ग्रिपर या सरल हाथों के साथ आते हैं, जो उनके पैरों की परिष्कृतता से बहुत पीछे हैं।
किसी ह्यूमनॉइड रोबोट को कोई कार्य करने के लिए वास्तव में कैसे सिखाया जाता है?
दो प्रमुख प्रणालियाँ प्रचलित हैं: सिमुलेशन में सुदृढ़ीकरण अधिगम, जहाँ एक नीति को लाखों आभासी परीक्षणों पर प्रशिक्षित किया जाता है और फिर हार्डवेयर में स्थानांतरित किया जाता है, और टेलीऑपरेटेड या मोशन-कैप्चर्ड मानव प्रदर्शनों से अनुकरण अधिगम, जहाँ एक मानव ऑपरेटर कार्य करता है और रोबोट की नीति उसे दोहराना सीखती है। अधिकांश गंभीर प्रोग्राम दोनों का मिश्रण करते हैं — गति और संतुलन के लिए सिमुलेशन, और हेरफेर के लिए टेलीऑपरेशन डेटा — क्योंकि वर्तमान में कोई भी प्रणाली अकेले विश्वसनीय सामान्य-उद्देश्यीय व्यवहार उत्पन्न नहीं करती है।
“सिम-टू-रियल गैप” क्या है और यह विशेष रूप से पैरों वाले रोबोटों को क्यों बुरी तरह प्रभावित करता है?
यह वह प्रदर्शन में गिरावट है जो तब होती है जब सिमुलेशन में प्रशिक्षित कोई नीति वास्तविक दुनिया के अनमॉडल घर्षण, एक्चुएटर बैकलैश, सेंसर शोर और संपर्क गतिकी से टकराती है। पैरों से चलने की प्रक्रिया इस मामले में असामान्य रूप से संवेदनशील होती है क्योंकि संतुलन सटीक, तेजी से बदलते जमीनी संपर्क बलों पर निर्भर करता है जिन्हें सटीक रूप से अनुकरण करना बेहद मुश्किल होता है - पैरों के घर्षण के मॉडलिंग में एक छोटा सा अंतर भी स्थिर चाल और गिरने के बीच का अंतर हो सकता है, जो प्रशिक्षण में कभी दिखाई नहीं दिया।
क्या अभी तक किसी सुरक्षा मानक या प्रमाणन निकाय ने विशेष रूप से मानवाकार रोबोटों को कवर किया है?
पूरी तरह से नहीं। औद्योगिक रोबोट आर्म ISO 10218 और सहयोगी रोबोट मानक ISO/TS 15066 जैसे स्थापित मानकों के अंतर्गत आते हैं, और पहिएदार AMR ISO 3691-4 के अंतर्गत आते हैं, लेकिन गतिशील, गतिशील रूप से संतुलित, मानव-आकार के द्विपाद रोबोटों के लिए नियामक व्यवस्था में एक कमी है जिसे भरने के लिए मानक निकाय सक्रिय रूप से काम कर रहे हैं। कई निर्माता एक समर्पित मानक के लागू होने से पहले ही प्रायोगिक तैनाती के माध्यम से वास्तविक सुरक्षा प्रथाओं को स्थापित कर रहे हैं, जो स्वयं शुरुआती औद्योगिक अपनाने वालों के लिए एक व्यावसायिक जोखिम है।
यदि कोई स्वायत्त मानवरूपी रोबोट किसी कर्मचारी को घायल कर देता है तो कानूनी रूप से कौन उत्तरदायी होगा?
यह मामला वास्तव में अनिश्चित है और क्षेत्राधिकार के अनुसार भिन्न-भिन्न है, लेकिन आमतौर पर दायित्व उपकरण निर्माता, सॉफ़्टवेयर या एआई प्रदाता (यदि निर्माता से अलग है), इसे तैनात करने वाले सिस्टम इंटीग्रेटर और संचालन सुविधा के बीच विभाजित किया जाता है, यह इस बात पर निर्भर करता है कि विफलता डिज़ाइन दोष, सॉफ़्टवेयर त्रुटि या अपर्याप्त साइट सुरक्षा प्रक्रियाओं के कारण हुई है या नहीं। एक ठोस कानूनी मिसाल का अभाव ही एक कारण है कि बड़े औद्योगिक खरीदार सतर्क रुख अपना रहे हैं और संविदात्मक क्षतिपूर्ति की पेशकश करने वाले विक्रेताओं को प्राथमिकता दे रहे हैं।
एक ह्यूमनॉइड रोबोट को कैमरों के अलावा और किन सेंसरों की आवश्यकता होती है?
एक कार्यशील मानवाकार रोबोट को प्रोप्रियोसेप्शन (प्रत्येक एक्चुएटर पर जोड़ों की स्थिति और टॉर्क का संवेदन), संतुलन के लिए एक जड़त्वीय मापन इकाई, संपर्क घटनाओं का पता लगाने के लिए कलाई या पैरों पर बल/टॉर्क सेंसर और हाथों में तेजी से विकसित हो रहे स्पर्श संवेदन की आवश्यकता होती है। दृष्टि को जनता का सबसे अधिक ध्यान मिलता है क्योंकि यह एआई की अवधारणा को आगे बढ़ाती है, लेकिन प्रोप्रियोसेप्टिव और बल-संवेदन प्रणाली ही वास्तव में रोबोट को सीधा रखती है और उसे अपने द्वारा संभाली जा रही किसी भी चीज को कुचलने से रोकती है।
एक ह्यूमनॉइड रोबोट का वास्तविक वजन कितना होता है, और यह इतना महत्वपूर्ण क्यों है?
वर्तमान में मौजूद प्लेटफॉर्म का वजन लगभग 35 से 80 किलोग्राम होता है, और पैरों वाले डिज़ाइन में वजन का महत्व बहुत अधिक होता है क्योंकि टखनों के ऊपर के प्रत्येक किलोग्राम को हर कदम पर सक्रिय रूप से संतुलित, त्वरित और मंद करना पड़ता है - पहिए वाले रोबोट के विपरीत, जहां अतिरिक्त वजन को चलने के लिए अधिक टॉर्क की आवश्यकता होती है, गिरने से बचने के लिए अधिक नियंत्रण क्षमता की नहीं। यही कारण है कि मानवाकार रोबोट के डिज़ाइन में वजन कम करना स्थिरता के साथ-साथ दक्षता की भी आवश्यकता है।
ठोस आंकड़ों में, पैदल चलने में लुढ़कने की तुलना में कितनी अधिक ऊर्जा खर्च होती है?
पैरों से चलने में पहिए से चलने की तुलना में प्रति किलोग्राम-मीटर कई गुना अधिक ऊर्जा खर्च होती है, क्योंकि संतुलन बनाए रखने और चलने की ऊपर-नीचे की गति में ऊर्जा खर्च होती है, जबकि पहिए में ऐसा नहीं होता। जमीन के संपर्क में रहने वाला पहिया मोटर टॉर्क को लगभग सीधे आगे की गति में परिवर्तित कर देता है। यही वह मुख्य कारण है जिसके चलते समान बैटरी द्रव्यमान पर पहिए वाले प्लेटफॉर्म की तुलना में पैरों वाले प्लेटफॉर्म का रनटाइम कम होता है।
क्या रोबोट की निपुणता को मापने का कोई मानक, तुलनीय तरीका है?
अभी तक ऐसा नहीं है, जिस तरह औद्योगिक हथियारों के लिए पेलोड या दोहराव क्षमता को मानकीकृत किया गया है। शोधकर्ता ब्लॉक-स्टैकिंग कार्य, पेग-इन-होल इंसर्शन और कपड़े या विकृत होने वाली वस्तुओं के हेरफेर जैसे बेंचमार्क का उपयोग करके प्रणालियों की तुलना करते हैं, लेकिन डेटाशीट विनिर्देश के समकक्ष कोई उद्योग-व्यापी स्वीकृत मीट्रिक नहीं है, जिससे विक्रेताओं के दक्षता दावों को सत्यापित करना या सीधे तुलना करना मुश्किल हो जाता है - यह एक ऐसी कमी है जिस पर मूल्यांकन के दौरान किसी भी विक्रेता से दबाव डालना महत्वपूर्ण है।
स्वतंत्र विश्लेषक कार्य-विशिष्ट स्वचालन के मुकाबले मानव जैसे रोबोटों की लागत-प्रतिस्पर्धात्मकता के बारे में व्यावहारिक रूप से क्या उम्मीद करते हैं?
अधिकांश विश्वसनीय पूर्वानुमानों के अनुसार, विशेषीकृत रोबोटों के साथ लागत समानता 2030 के दशक के आरंभ से मध्य तक ही संभव हो पाएगी, बशर्ते एक्चुएटर की लागत वर्तमान स्तर से लगभग 50 से 70 प्रतिशत कम हो जाए और संचालन की विश्वसनीयता में पर्याप्त सुधार हो जाए - हालांकि ये दोनों ही बातें अभी बड़े पैमाने पर सिद्ध नहीं हुई हैं। निकट भविष्य में इसकी व्यावसायिक व्यवहार्यता उन सीमित कार्यों तक ही सीमित रहने की उम्मीद है जहां बुनियादी ढांचे की अनुकूलता या एक-प्लेटफ़ॉर्म के तर्क आज लागू होते हैं, न कि सामान्य प्रयोजन के श्रम प्रतिस्थापन के रूप में।
अगर किसी पैर वाले रोबोट की बिजली चली जाए या उसे चलते-चलते अचानक रुकना पड़े तो क्या होगा?
यह इस क्षेत्र की सबसे कठिन अनसुलझी समस्याओं में से एक है। गतिशील चालन के दौरान अनियंत्रित बिजली कटौती से अनियंत्रित गिरने का खतरा होता है, इसलिए अधिकांश प्लेटफॉर्म एक "सुरक्षित स्टॉप" व्यवहार लागू करते हैं जो बिजली पूरी तरह से बंद करने से पहले स्थिर बैठने या झुकने की स्थिति तक पहुंचने का प्रयास करता है, और कुछ शोध प्लेटफॉर्म बैकअप के रूप में लॉक करने योग्य जोड़ों जैसे निष्क्रिय यांत्रिक सुरक्षा उपायों की खोज कर रहे हैं। पहिएदार और ट्रैक वाले रोबोटों को इस समस्या का सामना नहीं करना पड़ता है - बिजली कटौती का मतलब केवल यह है कि वे जहां हैं वहीं रुक जाते हैं।
क्या नेटवर्क से जुड़ा कोई मानवाकार रोबोट साइबर सुरक्षा के लिए एक महत्वपूर्ण खतरा हो सकता है?
जी हां, और यह एक स्थिर औद्योगिक इकाई की तुलना में काफी अलग जोखिम प्रोफाइल है जो सुरक्षा घेरे के पीछे स्थित है: एक असुरक्षित मानवाकार इकाई एक गतिशील, शारीरिक रूप से सक्षम एक्चुएटर है जिसमें कैमरे और माइक्रोफोन लगे होते हैं, इसलिए सुरक्षा उल्लंघन केवल डेटा की समस्या नहीं है, बल्कि शारीरिक सुरक्षा और औद्योगिक जासूसी की समस्या भी है। क्लाउड-आधारित फ्लीट प्रबंधन और रिमोट टेलीऑपरेशन चैनलों से जुड़े फ्लीट तैनात करने वाले विक्रेता, वास्तव में, कंपनी की साइबर सुरक्षा परिधि को कारखाने के तल तक विस्तारित कर रहे हैं, जिसे कई औद्योगिक खरीदार अपने जोखिम आकलन में अभी शामिल करना शुरू कर रहे हैं।
संबंधित अवधारणाएँ और प्रौद्योगिकियाँ
- दृष्टि-भाषा-क्रिया (VLA) मॉडल: आरटी-2 और फिगर हेलिक्स जैसे मूलभूत मॉडलों का एक वर्ग, जो कैमरा इनपुट और प्राकृतिक भाषा निर्देशों को एक ही नेटवर्क में सीधे रोबोट संयुक्त कमांड में मैप करता है।
- कैप्चर पॉइंट / गति का अपसारी घटक: एक संतुलन-योजना सिद्धांत जो यह ट्रैक करता है कि एक पैर वाले रोबोट को अपनी गति को रोकने के लिए अपना अगला कदम कहाँ रखना चाहिए, जिसका उपयोग शुद्ध शून्य-गति-बिंदु नियंत्रण के एक तेज़ विकल्प के रूप में किया जाता है।
- पैरों से चलने की गति के लिए मॉडल प्रेडिक्टिव कंट्रोल: एक अनुकूलन-आधारित नियंत्रण दृष्टिकोण जो रोबोट के चलने या हेरफेर करने के दौरान उसे संतुलित रखने के लिए प्रत्येक समय चरण पर एक अल्प-क्षितिज गतिशीलता समस्या को लगातार हल करता है।
- अर्ध-प्रत्यक्ष-चालित एक्चुएटर: एक संयुक्त डिजाइन जिसमें कम गियर-रिडक्शन अनुपात का उपयोग किया जाता है ताकि मोटर को आउटपुट के यांत्रिक रूप से करीब रखा जा सके, जिससे बैकड्राइवैबिलिटी और फोर्स सेंसिंग को संरक्षित किया जा सके, जो कि अत्यधिक गियर वाले एक्चुएटर्स खो देते हैं।
- श्रृंखला लोचदार एक्चुएटर: मोटर और आउटपुट के बीच एक जानबूझकर स्प्रिंग तत्व वाले संयुक्त एक्चुएटर, जो झटके सहने की क्षमता और अंतर्निहित बल माप के लिए कुछ स्थितिगत सटीकता का त्याग करते हैं।
- परिवर्तनीय कठोरता वाले एक्चुएटर: ऐसे एक्चुएटर जो वास्तविक समय में अपनी यांत्रिक लचीलेपन को समायोजित कर सकते हैं, जिससे रोबोट सटीक कार्यों के लिए कठोर और सुरक्षित मानवीय संपर्क के लिए नरम रह सकता है।
- हार्मोनिक और साइक्लोइडल गियर ड्राइव: मानव शरीर के अंगों के लिए आवश्यक कॉम्पैक्ट जॉइंट हाउसिंग में उच्च टॉर्क को समाहित करने के लिए उपयोग की जाने वाली दो प्रतिस्पर्धी उच्च-अनुपात, कम-बैकलैश गियरबॉक्स आर्किटेक्चर।
- डोमेन यादृच्छिकीकरण: एक सिमुलेशन-प्रशिक्षण तकनीक जो प्रशिक्षण के दौरान घर्षण और द्रव्यमान जैसे भौतिक मापदंडों को जानबूझकर बदलती है ताकि वास्तविक हार्डवेयर पर तैनात किए जाने पर एक नीति बेहतर ढंग से सामान्यीकृत हो सके।
- क्रॉस-एम्बोडिमेंट लर्निंग: ओपन एक्स-एम्बोडिमेंट डेटासेट द्वारा उदाहरण के तौर पर प्रस्तुत किए गए विभिन्न रोबोट निकायों से एकत्रित प्रदर्शन डेटा पर एकल नियंत्रण नीति को प्रशिक्षित करना, प्रति प्लेटफ़ॉर्म आवश्यक डेटा को कम करने के लिए।
- व्यवहार क्लोनिंग: अनुकरण अधिगम का सबसे सरल रूप वह है, जहां किसी नीति को बिना किसी पुरस्कार संकेत के रिकॉर्ड किए गए मानव या टेलीऑपरेटेड क्रिया अनुक्रमों को सीधे पुन: उत्पन्न करने के लिए प्रशिक्षित किया जाता है।
- आरओएस 2: रोबोट सॉफ्टवेयर के लिए प्रमुख ओपन-सोर्स मिडलवेयर मानक, जो मैसेजिंग और ड्राइवर फ्रेमवर्क प्रदान करता है, जिसके ऊपर अधिकांश ह्यूमनॉइड और औद्योगिक रोबोट स्टैक बनाए जाते हैं।
- त्वचा की स्पर्श संवेदनशीलता: कैमरा-आधारित या कैपेसिटिव सेंसर एरे, जैसे कि जेलसाइट, जो रोबोटिक हाथ को बल/टॉर्क सेंसर की तुलना में मानव उंगलियों की संवेदनशीलता के करीब वितरित स्पर्श प्रतिक्रिया प्रदान करते हैं।
- पूरे हाथ का हेरफेर: एक ऐसी हेरफेर रणनीति जो रोबोट के अग्रभाग या धड़ की सतहों का उपयोग करती है, न कि केवल उसके अंतिम प्रभावक का, बड़े या अजीब आकार की वस्तुओं को स्थिर करने या स्थानांतरित करने के लिए।
- लचीले और कम सक्रिय ग्रिपर: ग्रिपर डिज़ाइन जो स्वतंत्रता की डिग्री की तुलना में कम एक्चुएटर्स का उपयोग करते हैं, जिससे यांत्रिक अनुपालन सटीक नियंत्रण की आवश्यकता के बजाय निष्क्रिय रूप से किसी वस्तु के आकार के अनुरूप हो जाता है।
- रोबोट-एज़-ए-सर्विस: एजिलिटी रोबोटिक्स द्वारा जीएक्सओ के साथ उपयोग किया जाने वाला एक वाणिज्यिक मॉडल, जहां ग्राहक हार्डवेयर को सीधे खरीदने के बजाय रोबोट के अपटाइम या थ्रूपुट के लिए भुगतान करते हैं, जिससे विश्वसनीयता का जोखिम निर्माता पर स्थानांतरित हो जाता है।
- गति और पृथक्करण की निगरानी: एक सहयोगात्मक रोबोट सुरक्षा तकनीक जो निश्चित सुरक्षा पिंजरों पर निर्भर रहने के बजाय, आस-पास के श्रमिकों से वास्तविक समय में मापी गई दूरी के आधार पर रोबोट को गतिशील रूप से धीमा या रोक देती है।
- मानव-रोबोट हस्तांतरण प्रोटोकॉल: एचआरआई का एक समर्पित अनुसंधान क्षेत्र, रोबोट द्वारा किसी वस्तु को बिना गिराए या टकराए किसी व्यक्ति को देने या उससे प्राप्त करने के लिए आवश्यक समय, पकड़ बल और गति संकेतों का अध्ययन करता है।
- झुंड और मॉड्यूलर रोबोटिक्स: एक ही सामान्य प्रयोजन वाले मानवाकार आकृति के वास्तुशिल्पीय विकल्प के रूप में, कई सरल, सस्ते और कार्य-विशिष्ट इकाइयों का उपयोग किया जाता है जो सामूहिक रूप से समन्वय करती हैं, बजाय इसके कि एक ही प्लेटफॉर्म सब कुछ करे।
मानवाकार रोबोटों पर बाहरी लिंक
अंतर्राष्ट्रीय मानक
(सामग्री का हमारा विवरण देखने के लिए लिंक पर होवर करें)