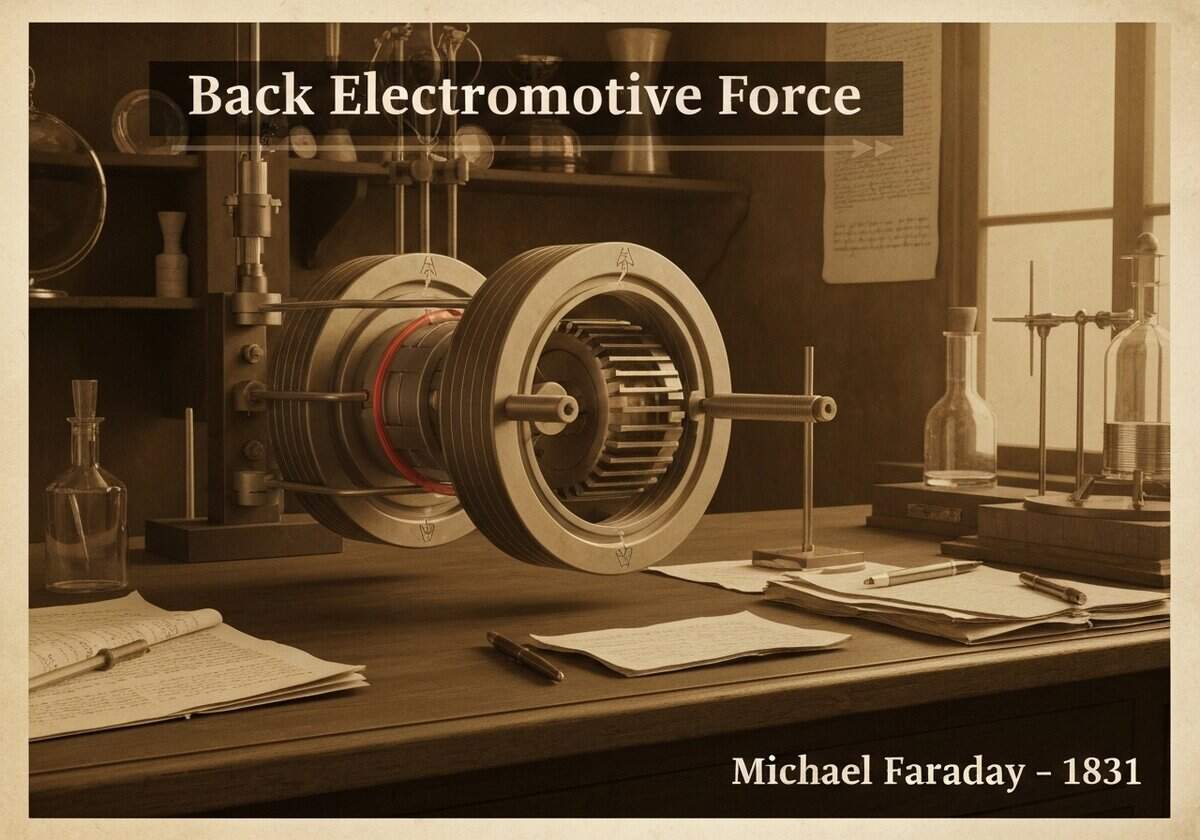
モーターの電機子が回転すると、その導体が磁場を横切り、ファラデーの誘導法則に従って電圧を誘導します。この「逆起電力」は、モーターを駆動する主電圧に抵抗します。 モーターその大きさはモーターの回転速度に正比例します([latex]mathcal{E}_{back} propto omega[/latex])。この現象は、モーターの速度と消費電流の自己制御にとって非常に重要です。
(画像はイメージです)
モーターの電機子が回転すると、その導体が磁場を横切り、ファラデーの誘導法則に従って電圧を誘導します。この「逆起電力」は、モーターを駆動する主電圧に抵抗します。 モーターその大きさはモーターの回転速度に正比例します([latex]mathcal{E}_{back} propto omega[/latex])。この現象は、モーターの速度と消費電流の自己制御にとって非常に重要です。
逆起電力は、モーターが発電機としても機能することの直接的な結果です。印加電圧によって電流が流れ、トルクが発生する(モーター動作)一方で、磁場内の導体の回転によって電圧が発生します(発電機動作)。レンツの法則によれば、この誘導電圧は、外部電源からの電流の流れという、この電圧を生み出した変化に逆らう必要があります。そのため、逆起電力または逆起電力と呼ばれます。 起電力.
電機子巻線の正味電圧は、電源電圧と逆起電力の差です。[latex]V_{net} = V_{applied} – mathcal{E}_{back}[/latex]。オームの法則によれば、電機子電流は[latex]I_a = (V_{applied} – mathcal{E}_{back}) / R_a[/latex]で、ここで[latex]R_a[/latex]は電機子抵抗です。起動時、回転速度[latex]omega[/latex]はゼロなので、[latex]mathcal{E}_{back}[/latex]もゼロです。この結果、非常に大きな突入電流が発生し、その電流は低い電機子抵抗によってのみ制限されます。モーターの回転速度が上がると、[latex]mathcal{E}_{back}[/latex]が増加し、正味電圧が低下して電流が減少します。モーターは、電流によって発生するトルクが負荷トルクと一致する安定した速度に落ち着きます。この固有の自己調整機能は、モーターの動作の基本です。
逆起電力(逆EMF)
(日付が不明または関連性がない場合、例えば「流体力学」などでは、その注目すべき出現時期の概算値が提示されます。)

フルサイズの画像とダウンロードは、登録会員のみが100%無料で利用できます。
> ログイン <