
航空科学から産業シーケンスまで:シュテフェン搭乗方式。
シーケンス問題は、オペレーションエンジニアリングにおける最も古く、最も根深い課題の一つです。制約が狭い通路、生産のボトルネック、荷積み場、倉庫の通路など、どのようなものであっても、根本的な問いは常に同じです。エージェント、オブジェクト、タスクは、それらの間の干渉を最小限に抑え、スループットを最大化するために、どのような順序で処理されるべきでしょうか?
2008年、ジェイソン・ステフェンという物理学者が、この問題の具体的な事例である航空機搭乗について、正式な数学的分析結果を発表しました。当初は控えめな範囲の論文でしたが、彼が考案した搭乗順序戦略は、既存の航空会社の搭乗方針を大幅に上回る性能を発揮しました。その根底にある論理は航空機に特有のものではなかったため、この結果は航空業界にとどまらず、広く注目を集めました。
それは、制約のある直線的な環境において、個々のエージェントを割り当てられた位置まで移動させるためのスケジュールの立て方に関する一般的な原則であった。
本稿では、シュテフェン法を、その科学的起源から実験的検証、民間航空業界での採用失敗、そして最も重要な点として、運用上の産業フレームワークとしての適用可能性に至るまで、包括的に検証する。 エンジニアや運用管理者にとっての実用的な価値は、航空機への搭乗をより効率的にすることにあるのではなく、シュテフェンが特定した構造パターンを認識し、同様の干渉ダイナミクスが発生するあらゆる場所、例えば倉庫でのピッキング作業、貨物の積載順序、製造ラインの割り当て、貨物のバッチ処理、ラストマイル配送のルート設定などに適用することにある。
この種の順序問題は、古典的な経路パズルとよく似ています。巡回セールスマン問題の応用例としては、配送ルート、回路基板の穴あけ、倉庫でのピッキングなどが挙げられます。巡回セールスマン問題の応用例はすべて、最適な訪問順序を見つけるという共通のパターンを持っています。
主なポイント
- 解決策を適用する前に、問題の種類を特定してください。 シュテフェン原理は、以下の3つの条件が同時に満たされている場合にのみ適用されます。すなわち、迂回を許さない制約された経路、その経路に沿った固定された宛先割り当て、そして各宛先におけるブロッキングイベントを発生させるローカル操作です。これら3つの条件のうちいずれかが欠けている場合、この方法は適用できず、別の最適化フレームワークが必要となります。
- 干渉距離は、最初に計算するパラメータです。 シーケンスを再設計する前に、同時に実行される2つの操作間の、ブロッキングを解消する最小空間間隔を測定してください。この値は、機器の設置面積、通路幅、および横方向の到達範囲によって異なります。すべてのシーケンス決定はこの数値に基づいて行われます。測定されたバッファではなく任意のバッファを使用すると、容量が無駄になるか、または本来防止するはずの干渉を解消できないかのどちらかになります。
- 実際の状況では、背面から前面へのゾーンロジックは最悪の構造オプションです。 航空業界やそれに類するあらゆる産業環境において、グループ内の空間的な順序を考慮せずにエージェントをグループにクラスタリングするゾーンベースのシーケンス方式は、シーケンス方式を全く行わない場合よりも悪い結果をもたらします。ゾーンは、各グループ内で深刻なクラスタリングを引き起こす一方で、誤った制御感を与えるだけです。ゾーン内の空間的な順序を考慮せずにマクロゾーンディスパッチを使用している施設は、これをプロセスではなく退化と捉えるべきです。
- 個々の経路最適化とエージェント間の干渉は、別々の問題である。 各ピッカーの移動距離や各車両の経路長を最小化しても、それらのエージェント同士が互いに及ぼす干渉は軽減されません。個々のピッキング経路は最適化されているものの、ピッカー間の空間的分離が最適化されていない倉庫では、問題の半分しか解決されていません。シュテフェンの原理は、残りの半分、つまり、個々の経路の効率性に関係なく、エージェントの順序によって相互の妨害が解消されるかどうかという問題に取り組んでいます。
- 部分的な実装でも、コストを大幅に抑えながら、メリットの大部分を享受できます。WILMa方式(厳密な交互行列を用いない横方向クラス順序付け)は、インフラ要件を大幅に簡素化しながら、Steffen方式のメリットの大部分を実現します。倉庫管理の観点から言えば、交互スロット分離を適用する前に、横方向到達クラス(ディープシェルフ、ミッドシェルフ、フェイスピッキングの順)に基づいて操作の順序付けを行うことで、最大の改善効果が得られます。完全な実装が可能になるまで導入を遅らせないでください。
- 実施に先立って測定を行う必要がある。 干渉事象は、標準的な生産性指標では検出されない。
- コンプライアンスの問題は、規律の問題ではなく、情報の問題です。エージェントは、同じ制約された経路上の他のエージェントの空間状態を把握できないため、最適化されたシーケンスから逸脱します。経路をショートカットするピッカーや、隣接するドアを同時に開けるフォークリフトオペレーターは、不完全な情報に基づいて合理的な局所的判断を下しているのです。解決策は、事前に定められたリストへのより厳格な遵守を強制するのではなく、エージェント間の空間状態をリアルタイムで可視化することです。情報に基づいたコンプライアンスは、より堅牢で、例外発生時にもよりスムーズに機能が低下します。
- ステフェン・シーケンスは、AGV(無人搬送車)群とロボットピッカーにとって最適な配車ロジックです。 自動化システムは、コンプライアンスの問題を完全に解消します。制御された順序でディスパッチできるAGVフリートまたはロボットピッキングシステムは、完全なSteffen型オーダーに最適な環境です。施設に自動化されたマテリアルハンドリングシステムが導入されているにもかかわらず、最も近いタスクまたはFIFOロジックを使用して車両をディスパッチしている場合、現場で測定可能なスループットが失われています。交互スロットディスパッチは、ほとんどの最新のAGV管理システムにおいて、設備投資ではなく構成変更で済みます。
- 荷積みドックのスケジュール設定には、空間的な分離基準を含めるべきです。 標準的なドックスケジューリングでは、出発時刻に基づいて優先順位が付けられます。出発優先順位が類似するトラック間では、隣接するドアへの同時積み込みを行わないという空間分離ルールを追加することで、インフラ投資を必要とせずに、待機エリアにおけるフォークリフトの干渉という最もコストのかかる事象を排除できます。ほとんどのドック管理システムは、これを二次的な選別基準としてサポートしています。必要な運用データ(ドアの位置、積み込み開始時刻)は、ほぼすべてのWMSで既に取得されています。
- スロット配置戦略においては、高回転率SKUの空間的分離を二次的な懸念事項ではなく、制約事項として扱うべきである。 placing multiple high-velocity SKUs in adjacent positions optimizes individual pick ergonomics while creating predictable inter-picker clustering in every wave that includes those SKUs. Where two candidate slotting positions are otherwise equivalent, spatial separation from other high-velocity items should be the tiebreaker. In facilities where this is architecturally impossible, a dedicated wide-aisle fast-pick zone that removes the interference constraint entirely is the correct structural response.
- クロスドック方式のステージングは、構造的には航空機の通路問題と同一である。 フォークリフトの進入が制限され、出荷ドアの位置が固定されているステージングエリアは、Steffen問題クラスの3つの構造的特徴すべてを備えています。ステージングエリアから出荷ドアへのパレットの移動は、同時に発生する移動がステージンググリッド内で空間的に分離されるように順序付ける必要があります。WMSでパレットのステージング位置を既に追跡している施設は、ハードウェアの変更なしに、これを出荷順序ルールとして実装できます。
- 動作時間のばらつきが大きいと、空間的分離の保証が損なわれる。 ステフェン方式の干渉排除は、次のエージェントが隣接位置に到着する前に積載作業が完了することを前提としています。作業時間が大きく変動する場合(例えば、ピッカーがビンの中身を並べ替えたり、フォークリフトがパレットをすぐにきれいに配置できなかったりする場合)、シーケンスに組み込まれたギャップが崩壊し、干渉が再発します。作業時間の変動が大きい環境では、干渉バッファを比例的に増やすか、完全な交互スロットシーケンスではなく、保守的な部分実装を適用してください。
- 従来のWMSおよびMESプラットフォームには、代替ではなくミドルウェアのアプローチが必要です。 10年以上前に導入されたほとんどのスケジューリングシステムは、空間分離をネイティブな制約パラメータとしてサポートしていないシーケンスエンジンを搭載しています。ディスパッチ信号を傍受し、オペレーターに到達する前に空間順序を適用するミドルウェア層としてこのロジックを追加する方が、プラットフォームのアップグレードよりもリスクとコストが低くなります。ミドルウェアは、エージェントの現在位置と保留中の作業場所を読み取るだけで済みます。これらのデータは、最新の位置追跡インフラストラクチャによって既に生成されています。
- 組織的な障壁は、技術的な障壁を反映している。 どちらの方法も、目に見えないコストを可視化する必要がある。航空会社がステフェン方式を採用していない主な理由は、優先搭乗が収益を生み出し、干渉コストが分散していて測定できないためである。製造業や物流業も同様の状況に直面している。ある区域を監督するマネージャーは、出荷漏れについて電話を受けるが、誰もドアの割り当て順序を決めなかったためにステージングで発生した合計40分のフォークリフトの滞留時間については電話を受けない。干渉コストを労働効率の平均値に吸収するのではなく、業務報告の項目として計上することが、あらゆる順序付け改善策を継続的に採用するための組織的な前提条件である。
搭乗業務の非効率性の経済学
航空機の搭乗は、決して些細な運航上の問題ではありません。短距離路線を運航する単通路型ナローボディ機の場合、着陸から次の出発までのターンアラウンドタイムが、航空機の稼働率を左右する最大の制約となります。90分から2時間の路線で150席の航空機を運航する航空会社は、現実的には1機あたり1日に5~6回の運航をスケジュールできます。搭乗には、平均してゲート時間の15~25分が費やされます。タイトなスケジュールでは、搭乗の遅延はそのまま1日の運航全体に波及し、累積的な遅延につながります。
この経済的影響は決して軽視できるものではありません。パンデミック以前の運航状況に基づく業界の推定では、ナローボディ機の1分間のブロック遅延にかかるコストは、アイドリング時やタキシング時の燃料消費、乗務員の人件費、ゲート料金、乗り継ぎ客への影響、複数の管轄区域における遅延発生時の乗客権利に関する規制に基づく補償義務など、すべての要素を含めて60ドルから120ドルと一貫して見積もられていました。1機の航空機で搭乗手続きが予定時間を10分超過した場合、最低でも1回あたり600ドルのコストがかかります。100機の航空機がそれぞれ1日に2回ゲートに到着する場合、システム全体で10分間の搭乗遅延が発生すると、年間4,000万ドル以上の回避可能なコストが発生します。
業界は数十年前からこれらの数字を認識してきた。複数のコンサルティング調査や航空会社内部の分析では、搭乗時間を航空機稼働率向上のための手段としてモデル化してきた。一貫して示されているのは、実際に実施されている現在の搭乗戦略は、理論上の潜在能力をはるかに下回っているということだ。このギャップは、主に乗客の速度や航空機の構成によるものではなく、搭乗順序の設計によるものである。
損失のメカニズム
非効率的な搭乗による時間的損失は、ほぼ全て一つの現象、すなわち通路の占拠によって生じている。
乗客が頭上の荷物棚に荷物を積み込むために立ち止まると、通路が1車線しかない場合、その乗客は通路を塞ぐことができず、後続の乗客は全員足止めされます。この時間のロスは、足止めされた乗客間で加算されるのではなく、乗算されます。なぜなら、足止めされた乗客自身が通路側の席を占めているため、さらに後方の乗客が自分の座席にたどり着けず、二次的な障害が連鎖的に発生するからです。
この連鎖的な影響は、同じ列の窓側席の乗客よりも先に通路側席と中央席の乗客が搭乗する場合にさらに深刻化します。窓側席の乗客は、通路側席と中央席の乗客が立ち上がり、通路に移動して窓側席の乗客が通過するのを待ってから、再び席に着くまで待たなければなりません。このような一連の動作は、理想的な条件下でも15秒から30秒かかります。座席数が150席で座席配置が3-3の航空機では、50列あり、ランダム搭乗または後方から前方への搭乗では、これらの列のかなりの割合で、この横方向の進入阻害が少なくとも1回発生し、多くは2回発生します。
主要航空会社の間で最も広く採用されている後方から前方への搭乗方式は、一見すると論理的に思える。後方の座席から先に搭乗させることで、後方で荷物を積み込んでいる乗客に邪魔されることなく、前方の座席の乗客が搭乗できるようになるはずだからだ。しかし実際には、同じゾーン内の乗客はゾーン内で任意の順序で搭乗するため、この方式はうまく機能しない。同じ後方ゾーン内で28列目の乗客が30列目の乗客より先に搭乗すると、通路が塞がれてしまい、30列目の乗客が足止めされてしまう。
ゾーン規律はマクロシーケンスを制御するが、時間損失の大部分を引き起こすゾーン内干渉を解決するものではない。
地表面測定
現実世界のシナリオ。過去15年間に複数の空港で実施された時間動作研究は、一貫したデータを示している。ランダム搭乗(乗客が特定の順序なく搭乗する)は、実際の状況下では、ほとんどの構造化されたゾーン戦略と同等のパフォーマンスを発揮する。これは、ゾーン戦略の規律が実施中に崩壊するためである。乗客は均一な速度でゲートに到着せず、ゾーンの遵守は完全ではなく、家族やグループが例外を生み出し、ゲート係員がそれに対応する。また、優先搭乗権を持つ常連客は、シーケンス計画をさらに細分化する。
その結果、実際のところ、ほとんどの商用搭乗プロセスは、設計どおりではなく、わずかに後方に偏ったランダムなものとなっている。適切に実施されたゾーン戦略の理論上のパフォーマンスと実際の搭乗時間の差は、通常20~35パーセントである。ゲート係員には、厳密な順序付けを強制するためのツールと権限がなく、搭乗ポリシーを推進する商業的インセンティブ(ロイヤルティ特典としての優先搭乗、サービス標準としての家族向け座席、収益商品としてのグループ座席など)は、厳密な順序最適化とは相容れない。
運用上の注意: 航空会社がフライトごとに実際の搭乗時間と計画搭乗時間を測定したところ、搭乗時間の遅延の約60%は、搭乗プロセスの最初の40%における通路の占拠が原因であることが一貫して判明した。最初に搭乗するグループの順番を見直すことで、大幅な改善が見込める。
これらの数字は、シュテフェンが解決しようとした問題の規模を明確に示している。非効率性は現実のものであり、測定可能で、コストもかかる。彼が問いかけたのは、数学的に導き出された数式によって、通路の閉塞を偶発的な事象としてではなく、体系的な現象として解消できるかどうかだった。
シュテフェン法:起源、論理、そして実験結果
Jason Steffen was a postdoctoral researcher in astrophysics when he turned his attention to aircraft boarding in 2008. His background was in Markov chain Monte Carlo methods — statistical simulation techniques used to model systems with large numbers of interacting components evolving through probabilistic state transitions. The boarding problem, viewed through this lens, was a constrained optimization problem with a well-defined cost function: minimize total boarding time by finding the optimal permutation of passenger assignments to boarding sequence positions.
彼が最初に発表した論文は、Journal of Air Transport Management誌に掲載されたもので、コンピューターシミュレーションを用いて多数の搭乗順序を評価し、どの構造特性が最短搭乗時間と相関するかを特定した。このシミュレーションでは、各乗客を、荷物を収納するのに一定の時間と通路に沿って座席を1列前に移動するのに一定の時間を要するエージェントとしてモデル化した。搭乗を妨げる事象は、列を逆方向に伝播する遅延としてモデル化された。このモデルは、団体旅行、不規則な荷物、ゲート規則違反などを考慮しておらず、これは予測精度と限界の両方を理解する上で重要である。
構造論理
シュテフェンが最適と特定した数列には、次の3つの特徴がある。
- まず、窓側の席が搭乗し、次に中央の席が搭乗し、最後に通路側の席が搭乗する。これは、いわゆるWILMa(窓側、中央側、通路側)の搭乗順序である。
- 第二に、各座席クラス内では、乗客は連続した列ではなく、交互に並んだ列に配置される。
- 第三に、各クラス内では、列の交互配置は後方から前方へと適用される。
交互に座席が配置されるという特性が、重要でありながらも一見分かりにくい要素です。窓側の座席の乗客全員が後方から前方へ順番に同時に搭乗したとしても、頭上の荷物棚付近で混雑が生じます。28列目の窓側の乗客と29列目の窓側の乗客は、隣接する荷物棚のスペースを奪い合い、同時に荷物を積み込むことで、通路で互いの邪魔にならないとしても、干渉が生じます。
28列目、26列目、24列目と交互に配置することで、同時に荷物を積み込むゾーン間に間隔を空け、各荷物積み込み作業が空間的に隔離された状態で行われるようにする。これにより、同時に搭乗する乗客同士が隣り合うことはない。
この空間的な分離こそが、通路の閉塞という問題を体系的に解消する仕組みです。乗客は、誰かが頭上の荷物棚に荷物を積み込んでいる最中に、次の乗客が通り抜けなければならないという状況に陥ることは決してありません。荷物の積み下ろし作業が行われている直前の位置では、通路は常に空いています。
実験的検証
シミュレーションの結果はメディアの注目を集めるほど衝撃的だったが、ステファンは2011年にロサンゼルスの映画スタジオで、座席や頭上の荷物棚を備えた模擬航空機内部と、手荷物を持った実際のボランティア乗客を用いて、制御された物理実験を行った。この実験では、選択バイアスを最小限に抑えるため、参加者をランダムに割り当て、制御された条件下で6つの搭乗戦略を比較した。
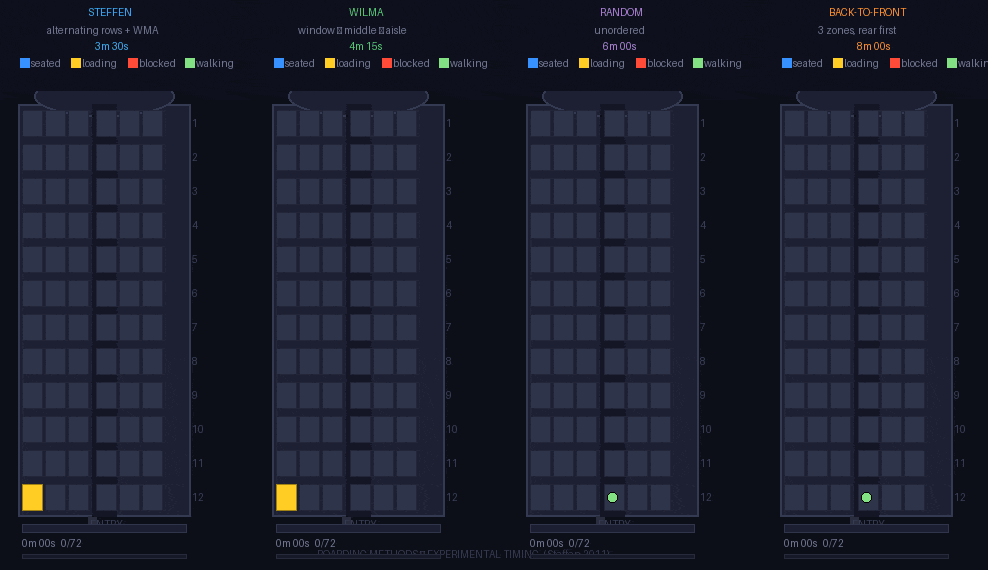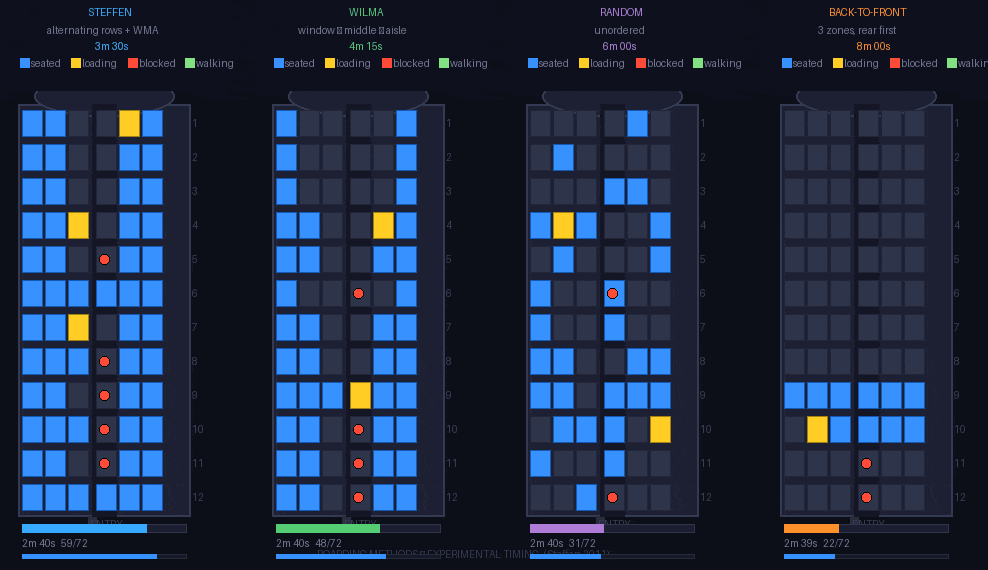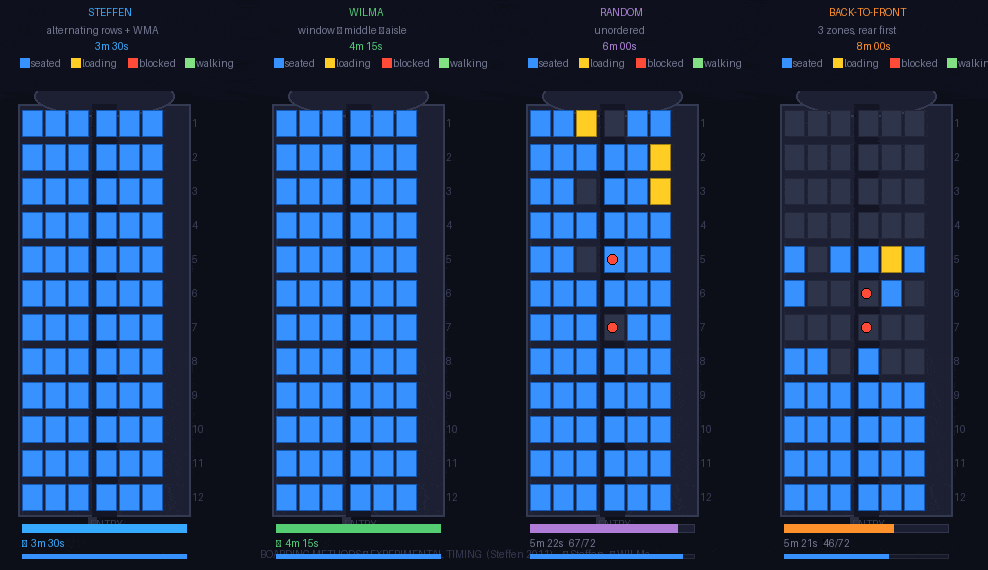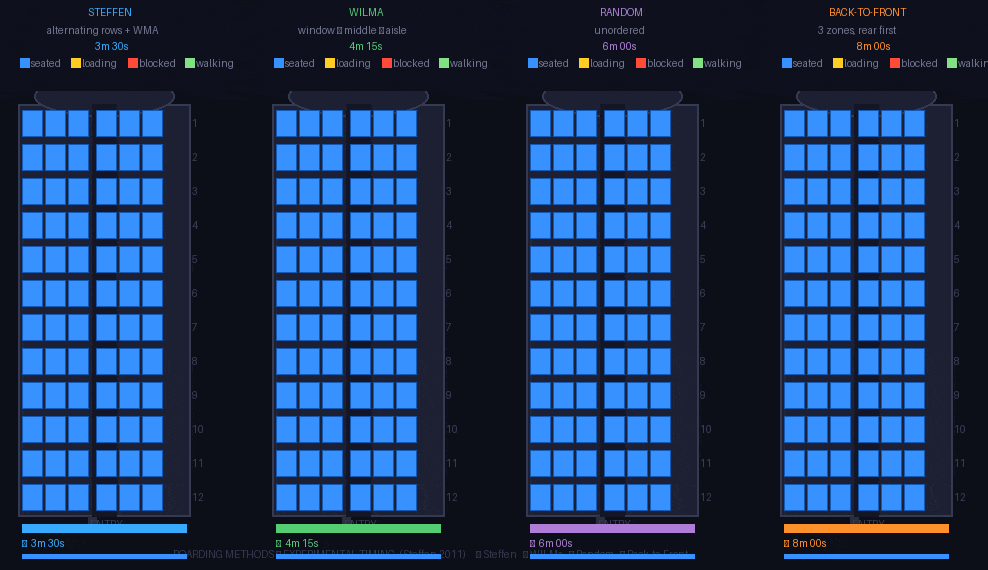
テストされた6つの戦略は、ランダム搭乗(順序なし)、ブロックごとの後方から前方への搭乗(2つのゾーン)、列ごとの後方から前方への搭乗、WILMa方式(窓側・中央側・通路側を交互に配置する方式)、Steffen方式(WILMa方式を交互に配置する方式)、およびゾーンをローテーションさせる方式でした。各戦略は、異なる参加者グループで複数回実施されました。
結果は明白でした。ステッフェン方式では、模擬航空機での搭乗時間は平均約3分30秒でした。ランダム搭乗では平均約6分でした。ゾーンごとの後方から前方への搭乗では平均約8分となり、ランダム搭乗よりも遅くなりました。これは、不完全な遵守を伴う構造化されたゾーン戦略は、制御されていない搭乗よりもパフォーマンスが悪いというシミュレーション結果を裏付けるものでした。列を交互に配置しないWILMa方式では平均約4分15秒となり、窓側・中央側・通路側の順序付けだけでも大幅な改善が見られるものの、列を交互に配置することでさらに大きな改善が得られることが確認されました。
主な成果: シュテフェン方式は、無作為搭乗よりも約50%速く、主要航空会社のほとんどが採用している標準的な後方から前方への搭乗方式よりも55%以上速かった。テストした他のどの方式も、その性能の20%以内には達しなかった。
モデルの制限事項
シュテフェンのモデルは、運用上重要な現実世界の変数のいくつかを抽象化しました。
シーケンス最適化は、ジョージ・ダンツィヒによって部分的に形成された分野であり、彼のシンプレックス法は、現在でもこうしたスケジューリング問題の解決法として教えられている。
- 同伴者のいない単独乗客
- 荷物の積み込み時間が均一になる
- 指定された搭乗順序を完全に遵守する
これらの前提は、実際の商業運航には当てはまりません。ほとんどの路線では、家族連れ、企業グループ、レジャー旅行客といった団体旅行が乗客のかなりの割合を占めており、座席が連続して配置される必要がありますが、これは厳密に交互に座席を配置する方式とは構造的に相容れません。荷物の積み込み時間にも大きなばらつきがあります。キャスター付きスーツケースがきちんと収まる乗客は速いですが、既存の荷物棚の中身を整理してスペースを作ろうとする乗客はそうはいきません。
これらの制約は、この手法の中核となる発見を無効にするものではありませんが、実験室での性能と現場での展開との間のギャップを定量化します。現実的な割合(レジャー路線の乗客の30~45%)での団体旅行を組み込んだシミュレーションでは、Steffen法のランダム搭乗に対する優位性は、実際の状況下では約50%から約20~25%に低下することが示されています。これは依然として非常に大きな改善ですが、実施計画段階で過剰な期待を抱かないように、現実的な調整が必要です。
文献から得られた重要な代替知見として、厳密な交互列を設けないWILMa方式は、完全なSteffen方式よりも処理速度は遅いものの、コンプライアンス違反に対する耐性が大幅に高いことが挙げられます。各クラス内で列の順序を指定せずに、窓側、中央側、通路側の乗客を別々の搭乗呼び出しに割り当てる搭乗シーケンスは、標準的なゲート搭乗システムで実装可能であり、干渉低減効果の大部分を享受でき、コンプライアンスが不完全な場合でも性能が低下しにくいという利点があります。
いくつかの航空会社は、厳格なシュテフェン式交互搭乗方式を採用せずにWILMa方式の搭乗に移行しており、その結果は、この方式が部分的に有効であることを裏付けている。
ランダム、順序は規定なし | 後方から前方へゾーン分け、後方から順に | ウィルマウィンドウ → 中央 → 通路 | シュテフェン交互列 + WMA | |
| コアロジック | 乗客は到着順に搭乗し、搭乗順序の強制はありません。運航会社は搭乗グループごとに搭乗位置を割り当てません。 | 客室は2~4つの横方向のゾーンに分かれている。最後尾のゾーンから搭乗が始まり、その後、前方のゾーンから順に搭乗が始まる。各ゾーン内での搭乗順序は任意である。 | 乗客は座席クラスごとに分けられます。窓側席(A、F)は最初に1グループで搭乗し、次に中央席(B、E)、最後に通路側席(C、D)が搭乗します。各グループ内での列順は指定されていません。 | WILMaの横方向の座席配置と、列の交互配置を組み合わせた方式を採用しています。各座席クラス内では、偶数列の乗客が奇数列の乗客より先に搭乗します。これにより、隣接する列で同時に2つの荷物積み込み作業が発生することがなくなります。 |
| ブロック機構への対処 | 意図的なものではありません。干渉事象はランダムに発生し、軽減策は講じられていません。 | 機体前方の乗客が後方の乗客の搭乗を妨げないようにするための試み。しかし、各ゾーン内では座席の列順がランダムであるため、この試みは失敗に終わる。 | 横方向の視界遮断(窓側の乗客が通路側の乗客が列を空けるのを待つこと)を解消します。ただし、縦方向の通路の密集には対応していません。 | 横方向の障害物や縦方向の密集を解消します。交互に配置された列間隔により、同時に稼働する2つの積載位置間の通路が常に確保されます。 |
| 実装の複雑さ | なし。 | 低。ゾーンコールと基本的なゲート規律。 | 中程度。座席列グループごとの搭乗券エンコード。 | 高難易度。座席ごとの順番指定と、乗客ごとの厳密な呼び出し順序が必要です。 |
| 利点 |
|
|
|
|
| デメリット |
|
|
|
|
| 次のような場合に効果的です… |
|
|
|
|
| … の場合にうまく機能します。 |
|
|
|
|
| 使用する場合 | デフォルトのフォールバック。 シーケンス解析インフラが存在しない環境、または集団移動の例外が多すぎて管理しきれない環境においては、これを基準値として使用してください。ばらつきは受け入れるべきであり、戦略であるかのように装うべきではありません。 | 商業上の必要性。 ロイヤルティ会員優先搭乗が譲れない商業上の要件である場合にのみ使用してください。最大2ゾーンまでとしてください。実際の状況ではランダム搭乗よりもパフォーマンスが劣ることを理解し、それに応じてターンアラウンドタイムを計画してください。 | 実用的な最適値。 これは、管理可能な実装コストと許容可能なコンプライアンス許容範囲で、利用可能なシーケンスゲインの大部分を捉えます。横方向クラスによるエージェントの事前割り当てが可能なあらゆる操作において、適切なデフォルト設定です。 | 制御システムのみ。 理論上の最適解であると同時に、現実世界の変動に対して最も脆弱な状態でもある。産業分野では、AGV(無人搬送車)の配車、ロボットによるピッキング順序付け、WMS(倉庫管理システム)制御のフォークリフト運転などに適用できる。 |
離散イベントシミュレーションによるパフォーマンス数値(12列×6席、ENTRY_GAP=2、LOAD_TICKS=5)。実際の結果は、団体旅行率、荷物のばらつき、および遵守率によって異なります。Steffen(2008)、J. Air Transport Management。
航空分野から一般的な順序付けの原則へ
シュテフェン方式は、航空機搭乗問題の解決策としてしばしば紹介される。しかし、この枠組みは狭すぎ、航空業界以外への影響力を制限する要因となっている可能性が高い。
正確に説明すると、この方法は、複数のエージェントが制約のある直線経路を通って指定された位置に到達しなければならない場合に発生する、ある種の干渉問題に対する解決策であり、その過程における時間コストは移動時間よりもむしろ妨害事象によって支配される。
問題クラスの構造的特徴
この種の問題を正確に特定することが、産業および物流の分野でこの原則を適用するための前提条件となる。この種の問題には、次の3つの特徴的な構造的特徴がある。
最初の特徴は、制約付きパスです。航空機では通路、倉庫ではピッキング通路や荷積みドックへのアクセスレーン、製造施設では供給ラインやコンベア区間などがこれに該当します。この経路は、一方通行のみを許容し、すれ違いを許さないという意味で制約されています。 重要な制約は物理的な狭さではなく、経路から外れることなく、障害物を回避することができない点にある。 | 2つ目の機能は、経路に沿って目的地を割り当てることです。各エージェントは、座席列、棚の位置、棚のスロット、トレーラー床上のパレットの位置など、特定の場所に到達しなければなりません。目的地は相互に変更できず、割り当てはシーケンス開始前に確定されます。 これは、目的地が固定された空間的位置ではなくサービスポイントである一般的な待ち行列理論とは、この問題を区別する点である。 |
3つ目の特徴は、目的地での現地運営です。航空機では、これはバッグの積み込みです。倉庫では、これはSKUのピッキングまたは配置です。生産ラインでは、これは 治具の取り付けまたは組み立て作業。この作業には有限の時間が必要で、その間、エージェントは静止して経路を占有します。この局所的な作業の所要時間が、ブロッキングリスクの主な原因となります。 |  |
これら3つの特徴がすべて存在する場合、シュテフェンが航空機の文脈でモデル化した干渉ダイナミクスが再現される。隣接する目的地位置に同時に配置されるエージェントは互いに妨害し合う。目的地位置間に空間的な間隔を置いて配置されるエージェントは妨害しない。
最適化原理――同時に実行される操作が制約された経路に沿って空間的に分離されるようにエージェントを順序付ける――は、そのまま適用される。
干渉距離パラメータ
シュテフェン原理の有用な一般化として、干渉距離と呼ばれるパラメータが導入される。これは、同時にアクティブな2つの宛先位置間の、ブロッキングを解消する最小の空間的分離距離である。

航空機内では、干渉距離は約2列分の座席間隔です。これは、28列目の乗客が頭上の荷物棚に荷物を積み込んでも、26列目や30列目の乗客の荷物積み込みを物理的に妨げないためです。倉庫のピッキング通路では、干渉距離はピッキング作業の到達距離と使用する機器(手作業、リーチトラック、オーダーピッカーなど)の幅によって決まります。
特定の環境における干渉距離を計算することは、航空分野以外でステフェン型シーケンスを適用する際の最初のステップです。この計算には、ローカル作業中の作業員の物理的な設置面積、通路幅、および作業の横方向の到達範囲を知る必要があります。リーチトラックによるピッキングを行う一般的な広通路倉庫では、干渉距離は4~6メートルになる可能性があります。これは、フォークを伸ばした状態のトラックの設置面積と、ピッキングサイクル中にトラックが占める通路スペースを合わせた値です。
狭い通路で人が手を挙げて作業するオーダーピッカーを使用する場合、干渉距離は短くなるものの、通路自体がより狭くなるため、障害が発生した場合のコストは大きくなる。
技術ノート: 干渉距離は環境の固定的な特性ではなく、機器の種類や操作方法によって変化します。施設内で複数の種類の機器(例えば、リーチトラックとウォーキーライダー)が同じ通路で使用される場合、あらゆる操作条件下でシーケンスが有効であることを確認するために、最も設置面積の大きい機器について干渉距離を計算する必要があります。
シーケンス設計とスケジュール最適化

シュテフェン型の思考を産業環境に初めて適用する際によくある間違いは、シーケンス設計とスケジュール最適化を混同することです。シュテフェンの洞察は、固定された一連の作業の順序、つまり干渉を最小限に抑える順列に関するものです。オペレーションズリサーチにおけるスケジュール最適化は、依存関係とリソース制約のある一連のタスクにおける開始時間、リソース割り当て、および完了時間の最小化を扱います。これらは関連していますが、異なる問題です。
シュテフェン原理は、特にシーケンス決定の要素に貢献します。制約のある経路上の固定された場所で実行されなければならない一連の操作が固定されている場合、どのような順序がブロッキングを最小化するかを決定します。この原理だけでは、同時に動作させるべきエージェントの数、移動速度、操作間の依存関係の処理方法といった問題には対処できません。これらの問題には、追加の最適化レイヤーが必要です。シュテフェンのロジックは、より大きなスケジューリング問題への入力の一つであり、完全なスケジューリングソリューションではありません。
実際には、製造業や物流業にSteffen型シーケンスを適用するには、既存のスケジューリングシステム(MES、WMS、TMS)を置き換えるのではなく、統合する必要があります。Steffen型分析から得られるシーケンス出力は、より広範なスケジュールに対する制約または優先順位の入力となります。この統合は技術的には複雑ではありませんが、スケジューリングシステムがシーケンス制約付きディスパッチングをサポートしている必要があり、多くの従来のWMSやMESの実装ではそれがサポートされていません。
倉庫管理および受注処理への応用
倉庫環境は、航空機の搭乗に最も直接的に類似した産業環境である。構造的な類似性は非常に高い。倉庫には通路が限られており、各通路には固定された保管場所(座席列に相当)があり、ピッキング作業は通路を一定時間占有する局所的な作業であり、同じ通路で同時に作業する複数のピッカーは、同時にアクティブなピッキング位置が互いの干渉距離内にある場合、必ず互いに干渉し合うことになる。
倉庫管理部門は、ピッキング経路の最適化、ゾーンピッキング、バッチピッキング、ウェーブプランニングなど、シーケンス効率に関連するいくつかの概念を独自に開発してきた。 しかし、シュテフェンの枠組みは、これらの概念では十分に捉えきれていない特定の洞察を加えている。それは、同時に活動する作業の空間的な分離は、個々の作業の効率と同じくらい重要であるということだ。
個々のピッキング経路が完全に最適化されていても、経路が隣接する位置に同時に到達する他のピッカーと同時に配備された場合、高いブロック率が発生する可能性がある。
パスシーケンスの選択
ステフェン型ロジックをピッキング経路の順序付けに直接適用する場合、同じ通路に割り当てられたピッカーが、ピッキングリスト内で十分な間隔を空けて配置されるようにウェーブまたはバッチを設計し、同時にアクティブなピッキング位置が、ピッキング中常に少なくとも干渉距離以上離れるようにします。
従来のウェーブピッキングWMSでは、ピッキングはウェーブごとにグループ化され、ゾーンまたは重量バランス基準に基づいてピッカーに割り当てられます。ウェーブ内では、WMSは通常、各ピッカーのリストに基づいて、そのピッカーの移動距離を最小化する最近傍アルゴリズムまたはS字曲線アルゴリズムを使用してピッキングの順序を決定します。この個別の最適化では、ピッカー間の干渉は考慮されません。2人のピッカーに、個々にはほぼ最適なピッキングリストが割り当てられる場合がありますが、その結果、同じ通路の隣接する位置に同時に収束し、相互にブロックし合うことになります。
シュテフェン型補正とは、個々のピックパス最適化後に、同時進行するピッカー間の空間的な競合を予測し、干渉距離を維持するようにピックの順序を調整する第2パスシーケンス処理を適用することです。適切に設計されたウェーブではピッカー間の競合数が通常少ないため、ウェーブプランに対する制約充足処理として実装すれば、この処理は計算コストが低くなります。必要な調整は通常、パスの再設計ではなく、個々のリスト内のピックの順序をわずかに変更するだけです。
実装に関する注意事項: 固定ピッキング面を備えたスロット式倉庫では、SKUの位置変更によって競合が発生するピッキングリストの組み合わせが変わるため、大規模な再配置イベントの後には必ず干渉距離分析を再実行する必要があります。回転率の高いSKUを通路位置45から位置46に移動させる再配置は、既存のウェーブシーケンスルールでは想定されていない新たな競合パターンを生み出す可能性があります。

荷積みドックのスケジュール
荷積みドックは、シュテフェン型のシーケンス処理が適用される2番目の倉庫サブシステムです。複数のドア位置と共有の待機エリアを備えた荷積みドックは、搭乗問題の構造的特性を備えています。待機エリアは制約された経路であり、各ドア位置は割り当てられた目的地であり、積載パレットをドアに配置する行為は、2台のフォークリフトが隣接するドア位置に同時に接近したときにブロックを発生させる局所的な操作です。
ほとんどの配送センターの荷積み場では、出荷作業は出発時刻順に行われます。つまり、次に出発するトラックが荷積み作業員の優先権を得ます。これは妥当な第一原則ですが、待機エリアにおける空間的な干渉効果を無視しています。30分以内に出発し、ドアの位置が隣接している2台のトラックは、荷積み段階で待機スペースとフォークリフトのアクセスを巡って競合しますが、同じ時間に出発しても荷積み場の両端にあるドアに割り当てられている2台のトラックは競合しません。
ドックのスケジューリングにシュテフェン型のロジックを適用するということは、出発時間に基づく優先順位ルールに空間的な分離基準を追加することを意味します。つまり、出発優先順位が類似しているトラック間では、同時に発生する積載作業が空間的に分離されるように、ドアを割り当て、積載順序をスケジュールします。
12ドアの荷積み場の場合、これは、ドア3とドア4で同時に荷積みが行われている場合、隣接する作業のいずれかが完了するか、荷積みスペースが十分に離れるまで、ドア5での荷積みを開始してはならないことを意味します。
スロット割り当てとスロット戦略

Steffen-type thinking also informs slotting strategy, specifically the question of where to place high-velocity SKUs relative to each other. Standard slotting practice places high-velocity SKUs in the most accessible positions — typically the golden zone (waist-to-shoulder height) and the positions nearest to the pick-to-pack or ship-sorter induction point. This minimizes travel and ergonomic costs for individual picks.
しかし、回転率の高い複数のSKUが隣接する場所に配置されている場合、これらのSKUを複数含むピッキング作業が発生すると、ピッカーは同じ通路セグメントに集中する傾向があります。この集中による作業の妨げとなるコストは、アクセスしやすい配置による移動コストの削減効果を上回る可能性があります。
ステフェン理論に基づいた配置方式では、販売速度の高いSKUを、標準的な人間工学的指標や移動距離といった基準に加え、空間的な分離という追加基準に基づいて配置します。プレミアムスロットの総数には限りがあるため、常にこの方式が適用できるとは限りませんが、SKUの候補となる2つの配置位置が他の点で同等である場合に、決定的な判断基準となります。
より大規模な施設に適した別のアプローチとして、回転率の高いSKUを専用の高速ピッキングゾーンに分離し、複数のピッカーが同時に操作できるよう設計された広い通路を設ける方法があります。このアーキテクチャ上の解決策は、想定されるすべての機器の組み合わせにおける干渉距離を超えて通路幅を広げることで干渉の制約を取り除き、ピッキング順序の問題を解消します。ただし、トレードオフとして床面積の効率性が低下します。広い通路の高速ピッキングゾーンは、標準的な狭い通路の構成に比べて、保管位置あたりの床面積が大幅に多くなります。
製造業およびサプライチェーン物流への応用
製造・物流分野は、倉庫業務に比べて、制約経路の形態がより多様であり、局所的な作業の期間や空間的範囲も多様であるため、より多様な応用環境が存在する。しかしながら、根底にある干渉構造はいくつかの重要な構成において繰り返し現れるため、適切なパラメータ化を施せば、それぞれの構成においてシュテフェン原理が適用される。
生産ラインへの積載とキット化
自動車、航空宇宙、電子機器、産業機器などの組立製造では、部品は生産ラインに沿って固定された組立ステーションに供給されます。ライン自体が制約された経路です。キットカート、部品トロリー、またはAGVがラインに沿って移動し、部品をステーションに供給し、配送を行い、戻ります。各ステーションでの配送作業は、経路を占有する局所的な作業です。

複数の配送車両が同じ路線区間で同時に運行する場合、それぞれの配送位置が干渉距離内にあると、車両同士が干渉し合います。駅間隔(隣接する駅間の距離)が短い高密度路線では、干渉距離が複数の駅に及ぶ可能性があります。配送ルートの順序(どの駅をどの順番で巡回するか、また配送ルートを複数の車両にどのように割り当てるか)は、車両間の衝突頻度に直接影響します。
この環境におけるシュテフェン型最適化では、同じラインセグメント内の2台の車両が隣接するステーションで同時にアクティブな配送モードにならないように配送ルートを設計します。これは、単に物理的な衝突を回避する(これは通常、AGV誘導システムまたはラインルールによって管理される)よりも厳しい制約です。なぜなら、一方の車両が他方の車両が通過するのを待つ必要があるニアミスでさえ、時間コストを伴うブロッキングイベントとしてカウントされるからです。
技術ノート: AGV(無人搬送車)が管理するラインでは、AGVシステムの交通管理ソフトウェアは通常、衝突回避を事後的に処理します。つまり、近接センサーが衝突を検知すると、車両は減速または停止します。配送スケジュールにSteffen型のシーケンスを事前に適用することで、事後対応型システムが作動する頻度を減らすことができ、サイクルタイムの変動と、繰り返しの始動・停止サイクルによるAGV車両の摩耗の両方を軽減できます。
貨物バッチ処理とラストマイル配送ラストマイル配送のルート順序付けは、車両ルーティングにおいてよく研究されている問題ですが、シュテフェンの原則は、従来の車両ルーティングでは十分に捉えられていない特定の考慮事項、つまり、同じ道路またはアクセスゾーンで同時に運行する配送車両間の干渉を追加します(注:同じ会社が運行している場合は、他の計画上の問題が浮き彫りになる可能性があります)。 都市部の密集した配送環境では、特に朝の配送ピーク時など、同じ運送会社または競合する運送会社の複数の車両が、短時間のうちに同じ街区や住所群に集まることがよくあります。狭い道路や共有の荷積みエリアで2台の配送車両が同時に隣接する住所を配送する場合、互いに進路を塞ぎ合うことになり、両方の配送に時間がかかります。 従来の車両経路設定では、個々の経路の距離や時間を最小化するが、車両間の干渉は考慮しない。 配送バッチ処理におけるシュテフェン型の補正では、経路順序に時間的分離制約を追加します。2台の車両が同じ制約付きアクセスゾーン内の隣接する住所に配送する場合、それらの住所への到着時刻は、少なくとも最初の到着のサービス時間に加えてバッファ時間分だけ離れている必要があります。 ヒント: これは、時間制約付きルーティングをサポートする最新のTMSプラットフォームで実装可能であり、干渉回避を2台目の車両の到着に対する擬似時間制約としてエンコードすることで実現できます。 | 入荷受入およびクロスドッキングクロスドッキング作業では、入荷貨物を保管せずに直接出荷トレーラーに積み替えますが、その作業には、航空機の通路と機能的に同一の干渉構造を持つ待機エリアが用いられます。入荷パレットは、出荷ドアの割り当てを待つ間、制約のあるエリアに待機され、入荷待機エリアから出荷ドアへのパレットの移動は、制約のある経路での作業となります。 混雑したクロスドックでは、入荷品が集中すると(入荷予約の不正確さを考えると、これは避けられない)、荷積みエリアが混雑する。フォークリフトのオペレーターが荷積みエリアから出荷口へパレットを移動させる際、同時に作業するパレットの位置が荷積みエリア内で隣接していると、互いに作業が妨げられる。 クロスドックに適用されるシュテフェン型ロジックでは、出荷パレットの移動順序を決定し、同時に発生する移動がステージンググリッド内で空間的に分離されるようにします。そのためには、WMS(倉庫管理システム)またはドック管理システムが各パレットのステージング位置を追跡し、空間的な分離を制約条件としてフォークリフトの配車をスケジュールする必要があります。 |
実装上の考慮事項:システム、制約、および導入
これまでの章では、シュテフェン原理が様々な産業環境にどのように適用されるかを説明してきた。一貫して言えることは、構造的な条件が満たされる場所であればどこでも、この原理は適用可能であるということである。
- 制約された経路、
- 割り当てられた目的地、
- ブロッキングイベントを発生させるローカル操作。
工学的な論理は妥当であり、ほとんどの場合、計算処理も容易である。しかしながら、実装段階では、主に非技術的な性質を持つ、予測可能な一連の障害に直面する。これらの障害は、航空会社がこの手法を航空業界で採用することを阻んできた障害と構造的に類似している。
データ要件
シュテフェン型シーケンスを実装するには、前提条件として、制約のある環境で動作するすべてのエージェントの正確なリアルタイム位置データが必要です。倉庫では、各ピッカーの位置と現在実行中のピッキング作業を把握する必要があります。生産ラインでは、各配送車両の位置と状態を追跡する必要があります。クロスドックでは、各パレットの現在のステージング位置と各稼働中のフォークリフトの位置を追跡する必要があります。
多くの産業施設では、必要な粒度でこのデータを取得できていません。WMSはピッカーがどのウェーブに割り当てられているか、次のピッキング場所はどこかを追跡できますが、ピッカーの現在の物理的な位置をリアルタイムで追跡できない場合があります。生産ラインでは、ステーションレベルのイベント追跡は可能でも、ステーション間の車両レベルの位置追跡はできない場合があります。.
このデータがないからといって、Steffen型のシーケンス解析が不可能になるわけではないが、位置の不確実性を補うために、より大きな干渉バッファを使用する、より保守的な実装を余儀なくされる。
このデータを提供するために必要な技術は既に存在し、現代の施設では導入が進んでいます。例えば、RFIDベースのピッカー追跡、AGVテレメトリ、ビジョンベースの位置システム、超広帯域屋内測位などが挙げられます。これらのシステムの設備投資コストは過去10年間で大幅に低下しており、導入の動機は通常、シーケンス最適化だけではありません。同じ位置データは、指示された補充、安全コンプライアンスの監視、労働生産性の測定にも役立ちます。位置追跡インフラが既に存在する場合、Steffen型のシーケンスロジックを追加するのは、ハードウェア投資ではなくソフトウェアの問題となります。
既存のスケジューリングシステムとの統合

2つ目の技術的な制約は、既存のWMS、MES、TMSプラットフォームとの統合です。Steffenのシーケンスロジックは、既存システムのディスパッチ機能および注文管理機能と連携するモジュールとして実装する必要があります。ほとんどの場合、これは、既存の基準(距離、優先順位、ゾーンバランスなど)に加えて、空間分離制約をパラメータとして組み込むように、ウェーブプランニングまたはディスパッチシーケンスロジックを変更することを意味します。
従来のWMSプラットフォーム、特に10年以上前に導入されたものは、シーケンスエンジンの設定変更機能が限られている場合が多い。ウェーブプランニングロジックはハードコーディングされているか、ベンダー固有のスクリプトインターフェースを介してのみアクセス可能である。空間的な分離をシーケンス基準として追加するには、ベンダーの関与、プラットフォームのアップグレード、またはディスパッチ信号を傍受してピッカーに送信する前に空間的な制約を適用するミドルウェア層が必要になる場合がある。
ルールベースのディスパッチ機能を備えた最新のWMSプラットフォーム(Manhattan Associates WM、Blue Yonder、SAP EWMなど)は、プラットフォームレベルの変更なしに、ルール設定インターフェースを通じて追加のシーケンス制約に対応できます。これらの環境における実装作業は、通常、開発プロジェクトではなく設定プロジェクトとなるため、コストとリスクの両方を削減できます。
実装に関する注意事項: ステフェン型シーケンスを既存システムに統合する際は、実際の運用に導入する前に、過去のピッキングデータを用いたシミュレーションを実行してください。このシミュレーションにより、空間的な分離制約が施設の既存のウェーブサイズやピッカーの人員配置レベルと互換性があるかどうかを確認できます。ピッカー密度が高い施設では、干渉バッファを過度に狭く設定すると、個々の移動距離が増加し、干渉削減効果が移動コストの増加によって相殺されてしまう可能性があります。
コンプライアンスの問題
シュテフェン型シーケンスの導入を阻む最も根強い非技術的な障壁は、航空業界での採用を妨げてきたのと同じ、オペレーターの遵守不足である。航空機では、乗客がゲートに到着する時間が不均一であること、グループで旅行すること、ゲート係員に強制的な手段がないことなどから、乗客は規定の順序から逸脱してしまう。産業環境においても、同様の失敗は、ピッキング作業員が短い移動経路を求めて順序付けられたピッキングリストから逸脱したり、フォークリフトのオペレーターが割り当てられた順序よりも自身の効率性を優先したり、監督者が下流工程への影響を理解せずに緊急の例外に対処するために順序を上書きしたりする場合などに発生する。
perfect optimisation <> lower resilience to unexpected events
これはオペレーターの知能や善意の欠如によるものではなく、自身の状況は把握できるものの、同じ環境内の他のエージェントの空間状態を把握できないエージェントによる局所的な最適化の構造的な結果である。次のピッキング対象への最短経路を見つけてそれを選択するピッカーは、合理的な局所的判断を下している。しかし、エージェント間の空間状態を可視化するシステムがなければ、そのコスト(他のピッカーとの潜在的な干渉事象)は彼らには見えない。
解決策は、手順遵守の取り締まりを強化することではなく、より良い情報設計を行うことである。 ピッカーやフォークリフトのオペレーターが、ヘッドアップディスプレイ、携帯端末のゾーンマップ、またはWMSからの音声キューなどを通じて、自分のゾーン内の他の作業員の現在位置や状況を確認できる場合、事前に決められたリストに厳密に従うことなく、空間的な分離制約を尊重した局所的に調整された意思決定を行うことができる。
この情報優先型のコンプライアンスアプローチは、強制執行型のアプローチよりも堅牢であり、予期せぬ事態が発生した場合でも、より緩やかに機能が低下する。
組織的抵抗と理論と実践のギャップ
航空業界で見られるパターン――明らかに優れた方法であっても、運用面や組織面でのインセンティブが現状維持を優先するため、採用に至らない――は、製造業や物流業においても、表面的な特徴は異なれど、根底にある構造は同じである。
- 航空業界における障壁は、商業的なもの(優先搭乗を収益商品として提供するなど)と行動的なもの(乗客の規則遵守など)である。
- 産業現場における障壁は、一般的に組織的なもの(既存の指標では干渉コストを捉えられない)と政治的なもの(配車ロジックの変更にはITプロジェクトの承認と部門間の調整が必要)である。
組織上の重要な障壁は測定です。配送センターがピッカーの生産性を1時間あたりのピッキング数で測定する場合、ピッキング生産性の指標では、あるピッカーが別のピッカーに与える干渉コストを捉えることができません。ゾーン内を素早く移動し、高い個人ピッキング率を達成するピッカーは、隣接するピッカーに高い干渉コストを発生させている可能性があり、これは誰の業績報告書にも反映されません。ピッカー間の干渉による総労働コストは、施設の平均ピッキング率に吸収され、特に測定しない限り、経営陣には見えません。
干渉コストを可視化するには、既存の生産性レポートに干渉測定を追加する必要があります。これは、施設にリアルタイムの位置データがあれば可能です。干渉イベントは、2人のピッカーが同じ通路で同時に干渉距離内にいる場合と定義でき、干渉時間は、そのようなイベントの継続時間として記録できます。個々のピッキング率に加えて、ウェーブごとの干渉率と干渉時間を報告することで、経営陣はシーケンス改善がどこで測定可能な価値を生み出しているかを包括的に把握できます。
この測定インフラがなければ、シュテフェン型のシーケンス改善を持続させることは困難だろう。改善が測定されなければ管理されず、他の業務上の優先事項の圧力によって徐々に失われていくことになる。
シーケンスロジックを変更する前に、まず最初に行うべきことは、現在のシーケンス方式における干渉事象のベースライン測定値を確立することです。このベースラインは、診断ツールとしてだけでなく、改善効果を評価するためのベンチマークとしても機能します。
部分的な実装と許容可能な近似値
シュテフェン自身の研究から得られた実用的な知見がここにも当てはまります。WILMa方式(厳密な交互列配置ではない窓側・中央側・通路側の順序付け)は、シュテフェン方式の搭乗時間改善効果の大部分を、はるかに簡素な実装要件で実現しました。部分的な実装という同じ原則は、産業界にも当てはまります。
リアルタイムでの空間分離シーケンスを完全に実装できない倉庫でも、よりシンプルなルールを適用することで、利用可能なメリットの大部分を獲得できます。 通路が2人とも干渉なく通れるほど十分な幅がない限り、同じ通路に2人のピッカーを同時に配置しないでください。 これは、通路割り当ての追跡のみを必要とする二値ルールであり、ほとんどのWMSプラットフォームが既にサポートしている機能で、リアルタイムの位置データは不要です。これにより、最も深刻な干渉事象(狭い通路に2人のピッカーが同時にいる場合など)を排除できますが、すべての干渉を排除できるわけではなく、既存のインフラストラクチャで実装可能です。
同様に、パレットレベルでの完全な空間シーケンスを実現できないクロスドックでは、簡略化されたルールを適用できます。 隣接する出荷口にフォークリフトを2台同時に派遣しないでください。 これには、通常ドック管理システムで利用可能な、ドアレベルでの占有状況の追跡のみが必要です。このルールは保守的で、ドアではなく輸送中のパレットによるある程度の干渉を許容しますが、最小限のシステム複雑性で、最もコストのかかる停車によるブロック事象を排除します。
これらの部分的な実装は、シュテフェン型の完全なシーケンス処理の代替となるものではありませんが、実装リスクが低く、測定可能な改善を生み出す、アクセスしやすい第一歩となります。部分的な実装であっても、干渉率の前後比較、ピッキング率の変化、ドック作業の生産性といった運用データが得られることで、より高度な後続の実装に向けた組織的なエビデンス基盤が構築されます。
アウトロ

シュテフェン法は、特定の航空機産業における特定の問題を解決するために開発されました。その真価は、解決策そのものではなく、制約のある経路を通るあらゆる連続した操作において干渉損失を生み出す構造的条件を明確に特定した点にあります。制約のある経路、固定された目的地の割り当て、そしてブロッキングを引き起こす局所的な操作といった条件は、決して珍しいものではありません。
それらはあらゆる倉庫、あらゆる生産ライン、あらゆるクロスドック、そして密集した都市部の回廊を走行するあらゆる配送車両に見られる。
この手法は、技術的な判断の必要性を排除するものではありません。干渉距離は環境ごとに計算する必要があります。既存システムとの統合には設定作業が必要です。コンプライアンスは強制ではなく情報設計によって実現されます。また、部分的な実装は価値はあるものの、潜在的な改善効果のごく一部しか捉えていない近似値として理解する必要があります。
この手法が何よりも提供するのは、オペレーションズエンジニアリングが従来、ヒューリスティクスや局所最適化によって対処してきた一連の問題に対する、原理に基づいた枠組みである。これらのヒューリスティクスを、たとえ近似的な形式であっても、体系的な空間分離分析に置き換えることで、一貫性のある測定可能な成果が得られる。干渉シーケンスを明示的に考慮していないほとんどの施設では、理論上の最適値と実際の産業慣行との間のギャップは、測定前にほとんどのエンジニアが予想するよりもはるかに大きい。
よくある質問
シュテフェン法は航空分野以外にも適用できるのか、それとも航空機の形状に特化したものなのか?
この方法は、エージェントが制約された経路を通って固定位置で局所的な操作を実行するあらゆる環境(倉庫の通路、荷積みドック、生産ラインの供給レーン、クロスドックの待機エリアなど)に適用されます。航空機の形状はこの方法の起源であり、必須条件ではありません。交互列パターンは、各環境における操作と機器に固有の干渉距離を使用して再計算する必要があります。
当社のWMSは既にピッキング経路を最適化しているのに、Steffen型のシーケンス処理を導入しても何のメリットがあるのでしょうか?
ピッキング経路の最適化は、他の作業員がいない状態で、ピッカー1人が単独で作業する場合の移動距離を最小限に抑えます。一方、ステフェン型シーケンスは、複数のピッカーが共有通路で同時に作業する際に発生する、作業の妨げとなる事象を排除します。これは全く別の問題です。どちらの最適化も必要であり、どちらかが他方の代替となるわけではありません。
これを配送センターに適用するために必要な最小限のデータインフラストラクチャは何ですか?
静的実装(運用開始前のウェーブプランニング時に空間的分離を強制する方式)では、スロット位置データのみが必要であり、これはどのWMSでも既に保持しているデータです。リアルタイムの位置追跡が必要となるのは、実際のエージェント位置が計画からずれた場合に、ウェーブの途中で配車順序を調整する動的実装の場合のみです。
シュテフェン型シーケンスはABCベロシティスロッティングと矛盾しますか?
これは部分的な矛盾を生み出します。標準的なABCスロット配置では、回転率の高いSKUが隣接する位置に集中するため、各ウェーブでピッカーが同じ通路セグメントに集中してしまうことが予想されます。解決策は、スロット配置の決定において空間的な分離をタイブレーカーとして適用し、Aクラスの商品を単一のゴールデンゾーンセグメントに集約するのではなく、通路全体に分散させることです。この分散による移動距離の限界コストは、すべてのウェーブにおける累積的な干渉削減効果に比べて小さいです。
あらゆる実験において、後ろから前へ搭乗する方式はランダム搭乗よりも時間がかかることが分かっているのに、なぜ航空会社は未だにこの方式を採用しているのだろうか?
なぜなら、この方式は直接的な収益商品であるロイヤルティ会員優先搭乗と構造的に互換性があり、乗客が秩序正しく公平だと感じる搭乗ゲートプロセスを作り出すからです。スループットコストは確かに存在しますが、分散しており、搭乗順序ルール自体に起因する項目としてではなく、集計されたターンアラウンドタイムの平均値に現れます。多くの産業オペレーションが最適とは言えない順序付け戦略を維持しているのも、同じ理由からです。コストが標準的な報告では見えないためです。
作業時間のばらつきは、この方法の信頼性にどのような影響を与えるか?
空間分離の保証は、各操作が次のエージェントが隣接位置に到着する前に完了することに依存します。操作時間のばらつきが大きい場合(ピッカーがビンの内容物を再配置したり、フォークリフトがパレットをきれいに配置できなかったりする場合など)、計画された間隔が崩れ、ブロッキングが再び発生します。ばらつきの大きい環境では、干渉バッファを比例的に増やすか、完全な交互スロットシーケンスではなく、保守的な部分実装を適用してください。
シュテフェン法はAGV(無人搬送車)群や自動倉庫システムにも適用可能ですか?
これは、自動化システムによってコンプライアンスの問題が完全に解消されるため、シュテフェン型システムの完全な実装に理想的な環境です。交互スロット順で配備されるAGVフリートは、AGV管理システムが既に提供しているもの以外に位置追跡インフラを必要とせず、シーケンスは行動ではなく機械的に強制されます。これは、ほとんどの最新のAGVシステムにおいて、設備投資ではなく構成変更で済みます。
この方法は、緊急注文、機器の故障、物流における団体旅行相当の例外など、例外的な状況をどのように処理しますか?
厳密な実装では、順序が狂ったエージェントが1つでも発生すると、バッチ全体の空間的な分離が崩れてしまう可能性があり、これがこの手法の主な運用上の脆弱性です。実際的な対策としては、例外処理用にシーケンス内に明示的なバッファスロットを確保し、例外が挿入された場合は、単に例外をキューの先頭に挿入するのではなく、残りのバッチの再シーケンスをトリガーするものとして扱うことです。
位置追跡機能のない製造施設において、現実的な部分的実装とはどのようなものだろうか?
最も価値の高い部分ルールは、特別な技術を必要としません。それは、隣接する駅に同時に2人のオペレーターまたは車両を派遣しないというものです。この二者択一の制約は、ほとんどのMESシステムが既にサポートしている駅レベルの占有状況追跡によって強制可能であり、最も深刻なブロッキング事象を排除すると同時に、この方法全体の処理能力向上効果の大部分を捉えることができます。
特定の施設における干渉距離パラメータはどのように計算すべきでしょうか?
フォークを伸ばした状態、ピッカーを最大リーチにした状態、組立治具を開いた状態など、現場作業中の作業機器の物理的な設置面積(通路スペースを含む)を測定します。同じ通路で複数の機器を使用している場合は、設置面積が最も大きい組み合わせについて干渉距離を計算します。機器の大幅な変更や配置変更は、いずれもシーケンス設計の対象となる空間的な動態を変化させるため、変更後は必ず干渉距離を再計算する必要があります。
パフォーマンスの向上は、具体的にどのように測定され、シーケンスの変更に起因するものと判断されるのでしょうか?
干渉イベントとは、2つのエージェントが同一の制約経路上で同時に干渉距離内にある場合と定義し、各イベントの継続時間を記録します。既存の個々の生産性指標に加え、シフトごとの干渉率と総干渉時間を報告することで、シーケンス処理の貢献度を他の変数から分離できます。この測定を行わないと、シーケンス処理の変更によるスループットの向上は平均処理速度の向上に吸収されてしまい、予算審査においてその効果を証明したり、維持したりすることができません。
シュテフェン搭乗方法に関する外部リンク
国際規格
(リンクにカーソルを合わせると、コンテンツの説明が表示されます)
用語集
First In First Out (FIFO): 在庫管理およびデータ処理の方法の一つで、最も古い品目やデータエントリが新しいものよりも先に処理または販売され、最初に追加された品目が最初に削除または利用されることを保証する。
Manufacturing Execution System (MES): 生産プロセスをリアルタイムで監視、制御、最適化するソフトウェアソリューション。データ収集、製造業務の追跡、および企業システムとの統合を容易にし、製造現場の効率と生産性を向上させます。
Stock Keeping Unit (SKU): 在庫管理において特定の製品またはアイテムに割り当てられる固有の識別子で、在庫レベル、売上、サイズ、色、スタイルなどの属性の変動を追跡するために使用されます。
































