
항공 과학에서 산업 공정 관리까지: 스테펜 탑승 방식.
순서 결정 문제는 운영 엔지니어링에서 가장 오래되고 지속적인 과제 중 하나입니다. 좁은 통로, 생산 병목 현상, 하역장 또는 창고 복도와 같은 제약 조건이 있더라도 근본적인 질문은 항상 동일합니다. 에이전트, 객체 또는 작업을 어떤 순서로 처리해야 서로 간의 간섭을 최소화하고 처리량을 최대화할 수 있을까요?
2008년, 제이슨 스테펜이라는 물리학자는 이 문제의 특정 사례인 항공기 탑승에 대한 수학적 분석을 발표했습니다. 그의 논문은 처음에는 규모가 작았지만, 기존의 모든 항공사 탑승 정책을 크게 능가하는 순서 결정 전략을 제시했습니다. 이 결과는 항공 분야를 넘어 큰 주목을 받았는데, 그 이유는 그 논리가 항공기에만 국한된 것이 아니었기 때문입니다.
이는 제한된 선형 환경을 통해 지정된 위치로 이동하는 개별 에이전트의 움직임을 계획하는 방법에 대한 일반적인 원칙이었습니다.
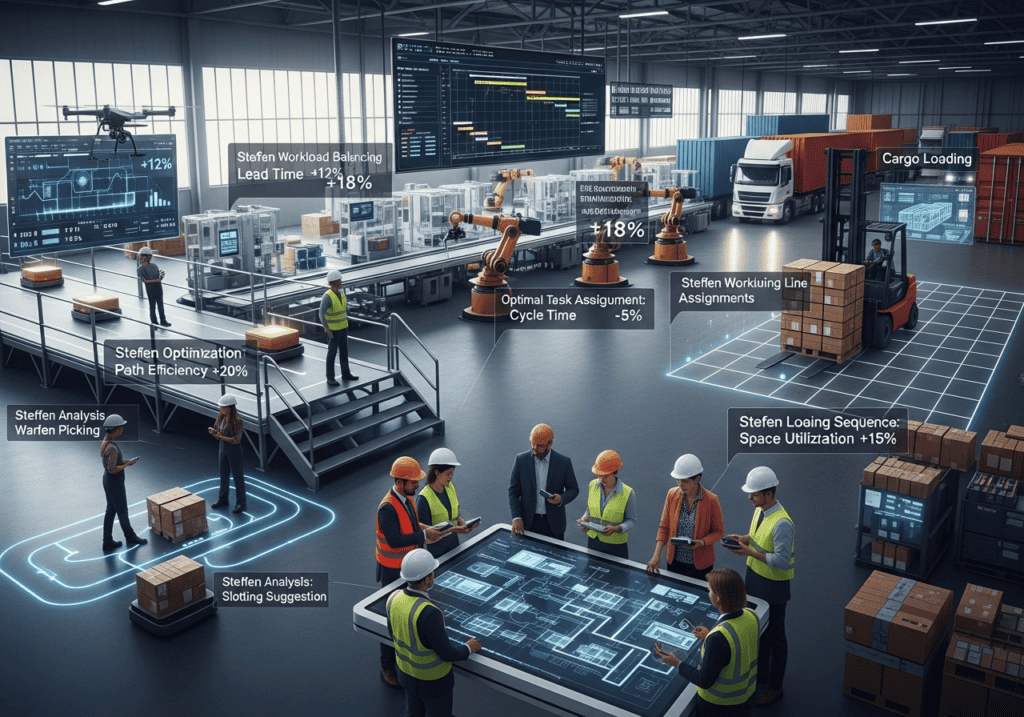
이 글에서는 스테펜 방법론을 과학적 기원부터 실험적 검증, 상업 항공 분야에서의 채택 실패, 그리고 가장 중요하게는 실제 산업 현장에서 활용 가능한 프레임워크로서의 적용 가능성에 이르기까지 전반적으로 살펴봅니다. 엔지니어와 운영 관리자에게 실질적인 가치는 항공기 탑승 효율을 높이는 데 있는 것이 아니라, 스테펜이 발견한 구조적 패턴을 인식하고 이를 유사한 간섭 현상이 발생하는 모든 곳, 즉 창고 피킹 작업, 화물 적재 순서, 제조 라인 배정, 화물 배치 및 최종 배송 경로 설정에 적용하는 데 있습니다.
이러한 유형의 순서 문제는 고전적인 경로 퍼즐과 매우 유사합니다. 외판원 문제의 응용 분야로는 배송 경로, 회로 기판 드릴링, 창고 상품 피킹 등이 있습니다. 외판원 문제의 모든 응용 분야는 최적의 방문 순서를 찾는다는 동일한 패턴을 공유합니다.
핵심 요약
- 해결책을 적용하기 전에 문제가 되는 클래스를 파악하십시오. 슈테펜 원칙은 다음 세 가지 조건이 동시에 충족될 때만 적용됩니다. 우회가 불가능한 제한된 경로, 해당 경로를 따라 고정된 목적지 할당, 그리고 각 목적지에서 차단 이벤트를 생성하는 로컬 작업입니다. 이 세 가지 조건 중 하나라도 충족되지 않으면 이 방법은 적용되지 않으며 다른 최적화 프레임워크가 필요합니다.
- 간섭 거리는 계산해야 할 첫 번째 매개변수입니다. 작업 순서를 재설계하기 전에, 동시에 작동하는 두 작업 사이의 최소 공간 간격을 측정하여 병목 현상을 방지해야 합니다. 이 값은 장비의 설치 공간, 통로 폭, 그리고 측면 도달 거리에 따라 달라집니다. 모든 작업 순서 결정은 이 값을 기반으로 이루어집니다. 측정된 간격 대신 임의의 간격을 사용하면 용량이 낭비되거나, 애초에 방지하고자 했던 간섭 현상을 제거하지 못하게 됩니다.
- 역순으로 구역을 나누는 논리 방식은 실제 상황에서 가장 비효율적인 구조적 선택지입니다. 항공 분야를 비롯한 모든 유사한 산업 환경에서, 구역 기반 시퀀싱은 그룹 내 공간적 순서를 고려하지 않고 에이전트를 그룹으로 묶는 방식으로, 시퀀싱을 전혀 하지 않는 것보다 더 나쁜 결과를 초래합니다. 구역은 잘못된 통제감을 제공하는 동시에 각 그룹 내에서 심각한 클러스터링을 유발합니다. 구역 내 공간적 순서 없이 매크로 구역 디스패치를 사용하는 시설은 이를 프로세스가 아닌 퇴보로 간주해야 합니다.
- 개별 경로 최적화와 에이전트 간 간섭은 별개의 문제입니다. 각 작업자의 이동 거리나 차량의 경로 길이를 최소화하는 것만으로는 작업자 간의 간섭을 줄일 수 없습니다. 개별 작업자의 이동 경로는 최적화했지만 작업자 간의 공간적 간격은 최적화하지 않은 창고는 문제의 절반만 해결한 셈입니다. 스테펜 원리는 나머지 절반, 즉 각 작업자의 이동 경로 효율성과 관계없이 작업자 간의 상호 방해를 없애는 작업자 순서를 다룹니다.
- 부분 구현만으로도 훨씬 적은 비용으로 대부분의 이점을 얻을 수 있습니다. WILMa 변형(엄격한 교차 행 없이 측면 클래스 순서 지정)은 훨씬 간단한 인프라 요구 사항으로 Steffen 방법의 이점 대부분을 확보합니다. 창고 관리 측면에서 보면, 교차 슬롯 분리를 적용하기 전에 측면 도달 범위 클래스(깊은 선반, 중간 선반, 전면 피킹 순)에 따라 작업 순서를 정하는 것이 가장 큰 개선 효과를 가져옵니다. 완전한 구현 기능을 기다리며 배포를 미루지 마십시오.
- 실행에 앞서 측정이 선행되어야 합니다. 간섭 현상은 표준 생산성 측정 지표에서 감지되지 않습니다.
- 규정 준수 문제는 규율 문제가 아니라 정보 문제입니다. 에이전트들이 최적화된 순서에서 벗어나는 이유는 동일한 제약 경로에 있는 다른 에이전트들의 공간 상태를 볼 수 없기 때문입니다. 지름길로 경로를 택하는 작업자나 인접한 문을 동시에 이용하는 지게차 운전자는 불완전한 정보를 바탕으로 합리적인 국소적 결정을 내리는 것입니다. 해결책은 미리 정해진 목록에 대한 엄격한 준수를 강제하는 것이 아니라, 에이전트 간의 공간 상태를 실시간으로 확인할 수 있도록 하는 것입니다. 정보 기반의 규정 준수는 더욱 견고하며 예외 발생 시에도 더욱 원활하게 작동합니다.
- Steffen 시퀀싱은 AGV 차량 및 로봇 피커에 적합한 배차 로직입니다. 자동화 시스템은 규정 준수 문제를 완전히 해결합니다. 제어된 순서로 차량을 배차할 수 있는 AGV(자동 운반 로봇) 또는 로봇 피킹 시스템은 완전한 스테펜(Steffen) 방식 주문에 이상적인 환경입니다. 시설에 자동화된 자재 처리 시스템이 있지만 가장 가까운 작업 또는 선입선출(FIFO) 방식으로 차량을 배차하는 경우, 상당한 처리량 손실이 발생합니다. 대부분의 최신 AGV 관리 시스템에서 교대 슬롯 배차는 자본 투자가 아닌 구성 변경으로 구현할 수 있습니다.
- 하역장 일정 계획에는 공간적 분리 기준이 포함되어야 합니다. 표준 하역 스케줄링은 출발 시간을 기준으로 우선순위를 정합니다. 출발 우선순위가 비슷한 트럭 간에는 인접한 도어에 동시에 적재하지 않도록 공간적 분리 규칙을 추가하면 인프라 투자 없이도 대기 구역에서 발생하는 가장 비용이 많이 드는 지게차 간섭 문제를 해결할 수 있습니다. 대부분의 하역 관리 시스템은 이를 보조 정렬 기준으로 지원합니다. 필요한 운영 데이터(도어 위치, 적재 시작 시간)는 거의 모든 WMS에서 이미 수집되고 있습니다.
- 슬롯팅 전략은 판매량이 높은 SKU의 공간적 분리를 부차적인 고려 사항이 아닌 필수 조건으로 다뤄야 합니다. placing multiple high-velocity SKUs in adjacent positions optimizes individual pick ergonomics while creating predictable inter-picker clustering in every wave that includes those SKUs. Where two candidate slotting positions are otherwise equivalent, spatial separation from other high-velocity items should be the tiebreaker. In facilities where this is architecturally impossible, a dedicated wide-aisle fast-pick zone that removes the interference constraint entirely is the correct structural response.
- 크로스 도킹 스테이징은 항공기 통로 문제와 구조적으로 동일합니다. 지게차 접근이 제한되고 출고 도어 위치가 고정된 적재 구역은 스테펜 문제 유형의 세 가지 구조적 특징을 모두 갖추고 있습니다. 적재 구역에서 출고 도어로의 팔레트 이동은 적재 구역 내에서 동시에 진행되는 이동이 공간적으로 분리되도록 순차적으로 이루어져야 합니다. 이미 WMS(창고 관리 시스템)에서 팔레트 적재 위치를 추적하는 시설은 하드웨어 변경 없이 이를 출고 순서 규칙으로 구현할 수 있습니다.
- 작업 시간 변동성이 크면 공간적 분리 보장이 무너집니다. 스테펜 방식의 간섭 제거는 다음 작업자가 인접 위치에 도착하기 전에 적재 작업이 완료되는 것에 달려 있습니다. 작업 시간이 크게 변동하는 경우(예: 적재함 내용물을 재배열하는 작업자, 팔레트를 즉시 깔끔하게 놓지 못하는 지게차)에는 순서에 설계된 간격이 무너지고 간섭이 다시 발생합니다. 작업 시간 변동이 큰 환경에서는 간섭 버퍼를 비례적으로 늘리거나 전체 교대 슬롯 순서 대신 보수적인 부분 구현을 적용해야 합니다.
- 기존 WMS 및 MES 플랫폼은 교체가 아닌 미들웨어 접근 방식이 필요합니다. 십여 년 전에 구축된 대부분의 스케줄링 시스템은 공간적 분리를 기본 제약 조건 매개변수로 지원하지 않는 시퀀싱 엔진을 사용합니다. 배차 신호를 가로채서 운영자에게 도달하기 전에 공간적 순서를 적용하는 미들웨어 계층을 추가하는 것이 플랫폼 업그레이드보다 위험 부담과 비용이 적습니다. 미들웨어는 현재 요원의 위치와 보류 중인 작업 위치만 읽으면 되는데, 이 데이터는 최신 위치 추적 인프라에서 이미 생성되고 있습니다.
- 조직적 장벽은 기술적 장벽과 유사합니다. 두 가지 모두 보이지 않는 비용을 가시화하는 것을 요구합니다. 항공사들이 스테펜 방식을 채택하지 않은 주된 이유는 우선 탑승이 수익을 창출하고, 방해 비용은 모호하고 측정할 수 없기 때문입니다. 제조 및 물류 운영도 마찬가지입니다. 구역 관리자는 배송 누락에 대해 전화를 받지, 출입문 배정 순서가 잘못되어 지게차가 대기하는 시간이 40분이나 누적된 것에 대해서는 전화를 받지 않습니다. 방해 비용을 노동 효율성 평균에 포함시키는 것이 아니라 운영 보고서에 별도의 항목으로 기록하는 것은 순서 조정 개선을 지속적으로 도입하기 위한 조직적 전제 조건입니다.
탑승 비효율성의 경제학
항공기 탑승은 결코 사소한 운영상의 문제가 아닙니다. 단거리 노선을 운항하는 단일 통로 협동체 항공기의 경우, 착륙 후 다음 출발까지의 회항 시간이 항공기 활용도를 좌우하는 주요 제약 조건입니다. 90분에서 2시간 사이의 노선에 150석 규모의 항공기를 운항하는 항공사는 현실적으로 하루에 항공기 한 대당 5~6회 회항을 계획할 수 있습니다. 탑승은 평균적으로 게이트 시간 예산의 15분에서 25분을 차지합니다. 빡빡한 운항 일정에서 탑승 시간이 초과되면 지연이 발생하고, 이는 하루 동안의 모든 회항으로 이어져 누적됩니다.
이 문제의 경제적 영향은 결코 사소하지 않습니다. 팬데믹 이전 운항 데이터를 바탕으로 업계 추산에 따르면 협동체 항공기의 경우, 이착륙 지연 1분당 비용은 모든 요소를 고려했을 때 60달러에서 120달러 사이로 추산되었습니다. 여기에는 공회전 및 활주 중 연료 소모, 승무원 시간, 게이트 사용료, 환승 승객 영향, 그리고 여러 관할 지역의 지연 관련 승객 권리 규정에 따른 보상 의무 등이 포함됩니다. 단일 항공기에서 탑승 절차가 예정된 시간보다 10분 지연될 경우, 최소 600달러의 비용이 발생합니다. 하루에 각 항공기가 두 번씩 게이트에 입항하는 100대의 항공기를 기준으로 볼 때, 체계적인 10분 탑승 지연은 연간 4천만 달러 이상의 불필요한 비용을 초래합니다.
항공 업계는 수십 년 동안 이러한 수치를 인지해 왔습니다. 여러 컨설팅 연구와 항공사 내부 분석을 통해 탑승 시간을 항공기 활용도를 높이는 수단으로 모델링해 왔습니다. 일관된 결과는 현재 실제로 시행되고 있는 탑승 전략이 이론적인 잠재력에 훨씬 못 미친다는 것입니다. 이러한 격차는 주로 승객 이동 속도나 항공기 구성 때문이 아니라, 탑승 순서 설계의 문제입니다.
상실의 메커니즘
비효율적인 탑승으로 인한 시간 비용은 거의 전적으로 통로 차단이라는 한 가지 현상 때문에 발생합니다.
승객이 머리 위 선반에 짐을 올리려고 멈춰 서면, 좁은 통로에서 다른 승객들이 지나갈 수 없는 정체된 장애물이 생깁니다. 그 뒤에 오는 모든 승객은 발이 묶이게 됩니다. 이렇게 막힌 승객들 때문에 발생하는 시간 손실은 단순히 합산되는 것이 아니라, 그 승객들 자체가 통로를 차지하여 뒤쪽 승객들이 자기 좌석에 도착하지 못하게 막고, 이로 인해 연쇄적인 정체가 발생하기 때문에 더욱 심화됩니다.
이러한 연쇄 효과는 같은 줄에서 통로 쪽 좌석과 가운데 좌석 승객이 창가 쪽 좌석 승객보다 먼저 탑승할 때 더욱 심화됩니다. 창가 쪽 좌석 승객은 통로 쪽과 가운데 좌석 승객이 모두 일어서서 통로로 이동하고, 창가 쪽 승객이 지나가도록 길을 비켜준 다음 다시 자리에 앉을 때까지 기다려야 합니다. 이러한 과정이 한 번 발생할 때마다 이상적인 상황에서도 15초에서 30초가 걸립니다. 3-3 좌석 배열의 150석 항공기에는 50개의 줄이 있는데, 무작위 탑승이나 뒤쪽에서 앞쪽으로 탑승하는 경우 상당수의 줄에서 이러한 횡방향 막힘 현상이 최소 한 번 이상 발생하고, 많은 줄에서는 두 번 발생하게 됩니다.
주요 항공사들이 가장 널리 사용하는 '뒤쪽 좌석부터 먼저 탑승' 방식은 언뜻 보기에 논리적입니다. 뒷좌석부터 탑승시키면 뒷좌석 승객들이 짐을 싣는 데 방해받지 않고 앞좌석 승객들이 탑승할 수 있기 때문입니다. 하지만 실제로는 같은 구역 내에서도 승객들이 임의의 순서로 탑승하기 때문에 효율이 떨어집니다. 예를 들어, 같은 뒷좌석 구역에서 28번 좌석 승객이 30번 좌석 승객보다 먼저 탑승하면 통로가 막혀 30번 좌석 승객의 탑승이 지연되는 경우가 발생합니다.
구역별 제어 방식은 거시적인 순서를 제어하지만, 대부분의 시간 손실을 유발하는 구역 내 간섭 문제는 해결하지 못합니다.
지표면 높이 측정
실제 시나리오 8230. 지난 15년간 여러 공항에서 실시된 시간-동작 연구는 일관된 데이터를 보여주었습니다. 무작위 탑승(승객들이 특정 순서 없이 탑승하는 방식)은 실제 상황에서 대부분의 구조화된 구역 전략과 유사한 성과를 보입니다. 이는 구역 전략의 엄격한 규칙성이 실제 운영 과정에서 무너지기 때문입니다. 승객들이 게이트에 도착하는 속도가 일정하지 않고, 구역 규칙 준수가 완벽하지 않으며, 가족이나 단체 승객으로 인해 게이트 직원이 수용해야 하는 예외 상황이 발생하고, 우선 탑승권을 가진 상용 고객으로 인해 탑승 순서 계획이 더욱 혼란스러워집니다.
결과적으로, 대부분의 상용 항공편 탑승 절차는 설계된 방식과는 달리 실제로는 무작위적이며, 후방 탑승객에게 약간의 가중치가 부여되는 경향이 있습니다. 잘 구현된 구역 전략의 이론적 성능과 실제 탑승 시간 사이의 격차는 일반적으로 20~35%에 달합니다. 게이트 담당자는 엄격한 순서 지정을 시행할 도구와 권한이 부족하며, 탑승 정책을 좌우하는 상업적 동기(우선 탑승은 고객 충성도 혜택, 가족석 제공은 서비스 표준, 단체 좌석은 수익 창출 상품)는 엄격한 순서 최적화와 양립할 수 없습니다.
운영 참고 사항: 항공편별 실제 탑승 시간과 계획된 탑승 시간을 측정해 온 항공사들은 탑승 시간 초과의 약 60%가 탑승 과정 초반 40% 동안 발생하는 통로 막힘 현상 때문이라는 사실을 일관되게 발견했습니다. 특히, 먼저 탑승하는 승객들의 순서를 개선하면 탑승 시간 단축에 상당한 효과를 볼 수 있습니다.
이 수치들은 슈테펜이 해결하고자 했던 문제의 규모를 보여줍니다. 비효율성은 실재하고, 측정 가능하며, 비용이 많이 드는 문제입니다. 그가 던진 질문은 수학적으로 도출된 일련의 과정이 통로 막힘 현상을 무작위적인 사건이 아닌 시스템적인 현상으로 보고 이를 해결할 수 있는지 여부였습니다.
슈테펜 방법: 기원, 논리 및 실험 결과
Jason Steffen was a postdoctoral researcher in astrophysics when he turned his attention to aircraft boarding in 2008. His background was in Markov chain Monte Carlo methods — statistical simulation techniques used to model systems with large numbers of interacting components evolving through probabilistic state transitions. The boarding problem, viewed through this lens, was a constrained optimization problem with a well-defined cost function: minimize total boarding time by finding the optimal permutation of passenger assignments to boarding sequence positions.
그의 초기 논문은 항공운송경영저널(Journal of Air Transport Management)에 게재되었으며, 컴퓨터 시뮬레이션을 사용하여 다양한 탑승 순서를 분석하고 최소 탑승 시간과 상관관계가 있는 구조적 특성을 파악했습니다. 이 시뮬레이션은 각 승객을 수하물 보관에 고정된 시간과 통로를 따라 한 줄 앞으로 이동하는 데 고정된 시간이 필요한 에이전트로 모델링했습니다. 대기열 막힘 현상은 대기열을 따라 뒤쪽으로 전파되는 지연으로 모델링되었습니다. 이 모델은 단체 여행, 불규칙한 수하물 또는 게이트 규정 미준수와 같은 요인을 고려하지 않았는데, 이는 모델의 예측 정확도와 한계를 이해하는 데 중요한 요소입니다.
구조적 논리
스테펜이 최적이라고 밝힌 순서는 세 가지 특징을 가지고 있습니다.
- 먼저, 창가 좌석 탑승이 중간 좌석 탑승보다 먼저, 중간 좌석 탑승이 통로 좌석 탑승보다 먼저 이루어집니다. 이를 WILMa(창가, 중간, 통로) 순서라고 합니다.
- 둘째, 각 좌석 등급 내에서 승객들은 연속된 줄이 아닌 교대로 앉게 됩니다.
- 셋째, 각 클래스 내에서는 뒤쪽에서 앞쪽으로 교대로 행 순서가 적용됩니다.
좌석 배치 순서가 교대로 되어 있다는 점이 핵심적이면서도 눈에 잘 띄지 않는 요소입니다. 만약 모든 창가 좌석 승객이 뒤쪽부터 앞쪽까지 순서대로 동시에 탑승한다면, 머리 위 짐칸에서 혼잡이 발생할 수밖에 없습니다. 28번 열 창가 좌석 승객과 29번 열 창가 좌석 승객은 인접한 짐칸 공간을 두고 경쟁하게 되며, 동시에 짐을 싣는 과정에서 서로 통로를 막고 있지는 않더라도 서로 방해를 일으킬 수 있습니다.
28번 줄, 26번 줄, 24번 줄 순으로 줄을 번갈아 배치하여 동시에 수하물을 싣는 구역 사이에 간격을 둠으로써, 각 수하물 적재 작업이 공간적으로 완전히 분리된 상태에서 이루어지도록 합니다. 따라서 동시에 탑승하는 승객 두 명이 서로 인접해 있지 않습니다.
이러한 공간적 분리는 통로 막힘 현상을 체계적으로 해결하는 메커니즘입니다. 승객들은 짐을 머리 위 선반에 싣는 동안 다음 승객이 지나가야 하는 상황에 처하는 일이 절대 없습니다. 짐을 싣고 내리는 작업이 진행되는 바로 앞의 통로는 항상 비어 있습니다.
실험적 검증
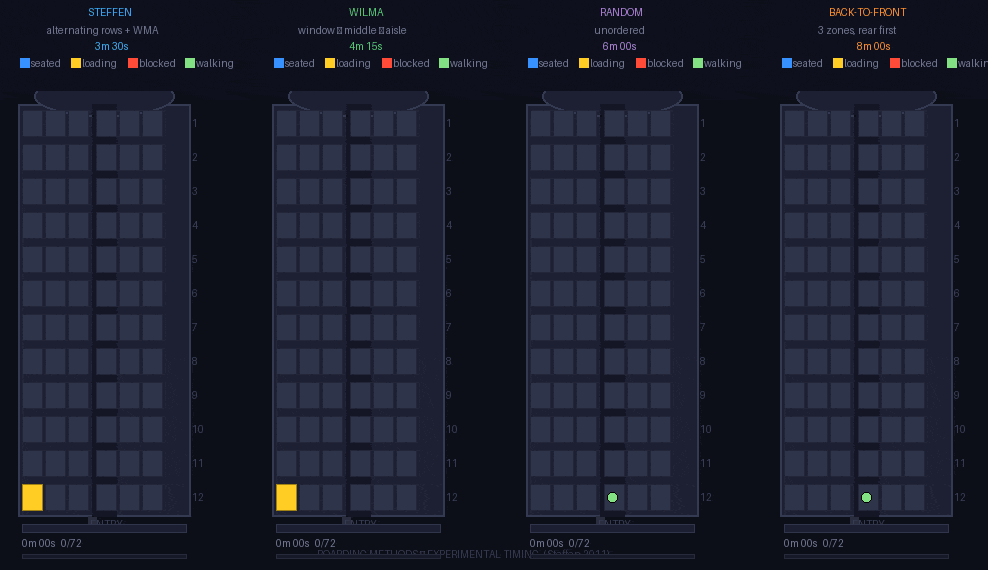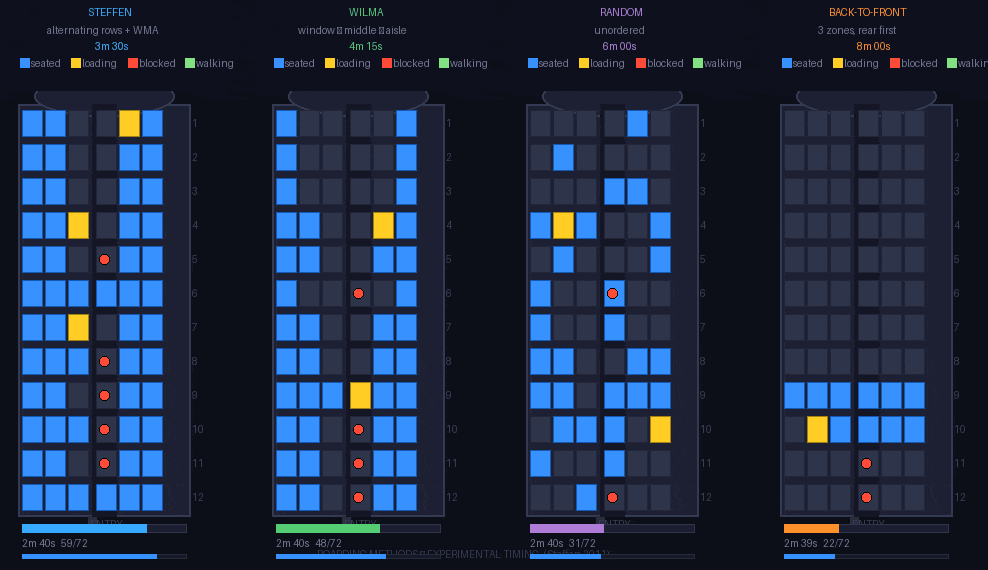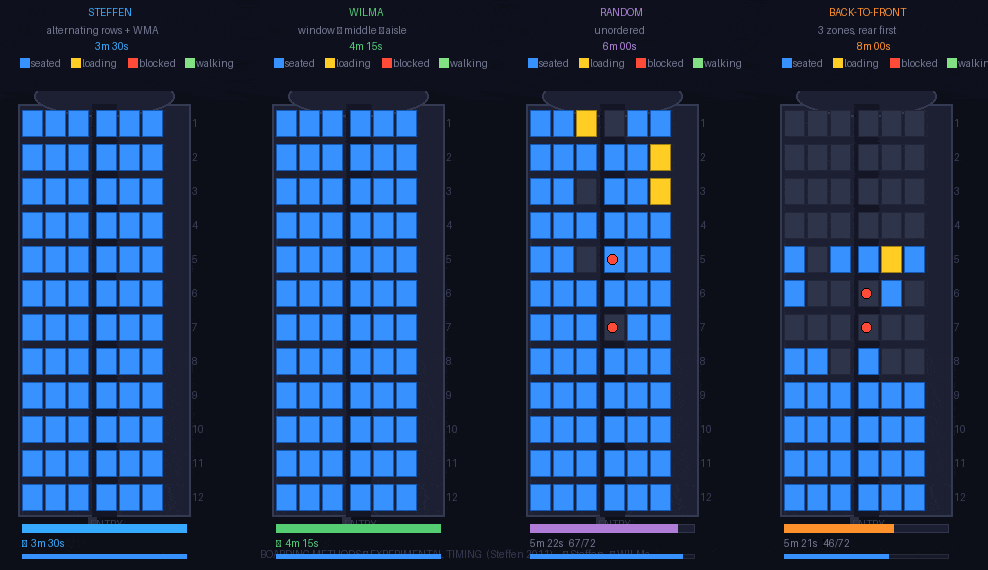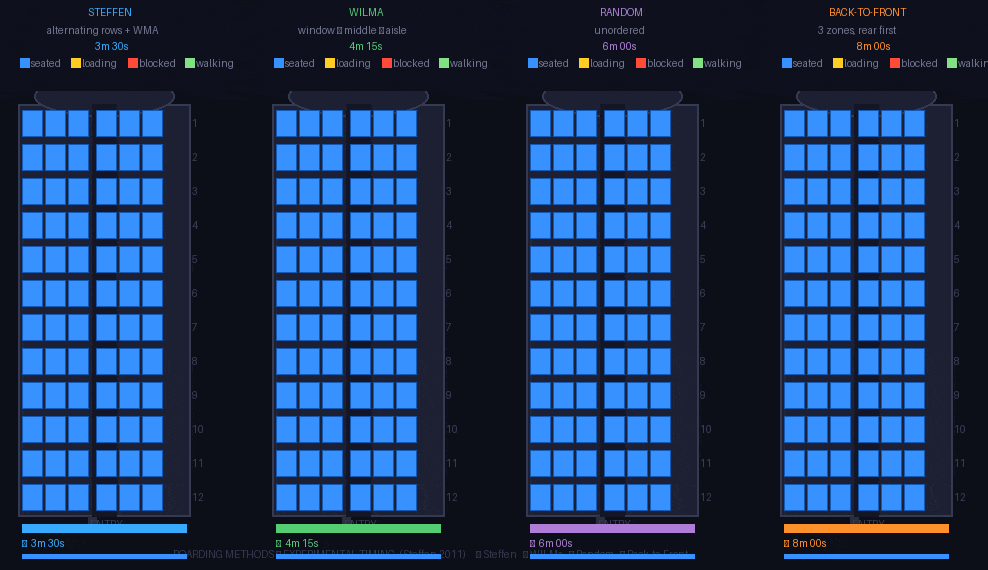
시뮬레이션 결과는 언론의 주목을 끌 만큼 놀라웠지만, 스테펜은 2011년 로스앤젤레스의 한 영화 스튜디오에서 통제된 실제 실험을 진행했습니다. 이 실험에서는 좌석, 머리 위 짐칸 등이 갖춰진 모형 항공기 내부와 기내 수하물을 소지한 실제 자원 승객들을 활용했습니다. 실험 참가자를 무작위로 배정하여 선택 편향을 최소화한 통제된 환경에서 6가지 탑승 전략을 비교했습니다.
실험에 사용된 6가지 전략은 다음과 같습니다: 무작위 탑승(순서 없음), 블록별 뒤에서 앞으로 탑승(두 구역), 열별 뒤에서 앞으로 탑승, WILMa 방식(창가-중앙-통로 순으로 탑승, 열 교대 없음), Steffen 방식(교대 WILMa 방식), 그리고 구역 순환 변형 방식. 각 전략은 서로 다른 참가자 그룹을 대상으로 여러 번 실행되었습니다.
결과는 명확했습니다. 스테펜 방식은 모의 항공기 탑승 시간 평균을 약 3분 30초로 단축시켰습니다. 무작위 탑승은 평균 약 6분이 소요되었습니다. 구역별 탑승 방식은 평균 약 8분이 소요되어 무작위 탑승보다 느렸는데, 이는 불완전한 준수를 보이는 구조화된 구역 전략이 통제되지 않은 탑승보다 성능이 떨어진다는 시뮬레이션 결과를 뒷받침합니다. 좌석 열을 번갈아 배치하지 않은 WILMa 방식은 평균 약 4분 15초를 기록하여 창가-중앙-통로 순서만으로도 상당한 개선 효과가 있지만, 좌석 열을 번갈아 배치하면 더욱 큰 효과를 볼 수 있음을 확인했습니다.
주요 결과: 스테펜 방식은 무작위 탑승 방식보다 약 50% 빠르고, 대부분의 주요 항공사가 사용하는 표준 구역별 탑승 방식보다 55% 이상 빨랐습니다. 테스트된 다른 어떤 전략도 이 방식의 성능에 20% 이내로 근접하지 못했습니다.
모델의 한계
슈테펜의 모델은 실제 운영에 중요한 여러 변수를 추상화했습니다. 이 모델은 다음과 같이 가정했습니다.
순서 최적화는 조지 단치그에 의해 부분적으로 형성된 분야이며, 그의 심플렉스 방법은 이러한 스케줄링 문제에 대한 교육 자료로 여전히 사용되고 있습니다.
- 동반자 없이 혼자 여행하는 승객
- 균일한 수하물 적재 시간
- 지정된 탑승 순서를 완벽하게 준수함
이러한 가정들은 실제 상업 운항에서는 전혀 성립하지 않습니다. 가족, 기업 단체, 레저 여행객 등 단체 여행객은 대부분의 노선에서 상당한 비중을 차지하며, 좌석 간 간격을 엄격하게 조절하는 좌석 배치 방식과는 구조적으로 맞지 않는 연속적인 좌석 배치가 필요합니다. 수하물 적재 시간 또한 편차가 큽니다. 롤러백이 깔끔하게 들어가는 승객은 빠르게 짐을 싣지만, 기존 짐칸의 내용물을 재배치하여 공간을 확보하는 승객은 시간이 오래 걸립니다.
이러한 한계점들은 해당 방법의 핵심적인 발견을 무효화하는 것은 아니지만, 실험실 성능과 현장 적용 간의 격차를 수치화합니다. 현실적인 비율(레저 노선 승객의 30~45%)의 단체 여행을 포함한 시뮬레이션 결과, 스테펜 방법의 무작위 탑승 대비 이점은 실제 상황에서 약 50%에서 약 20~25%로 감소하는 것으로 나타났습니다. 이는 여전히 매우 큰 개선이지만, 구현 계획 단계에서 과도한 기대를 갖지 않도록 현실적인 조정이 필요합니다.
기존 문헌에서 발견된 중요한 대안은 엄격한 교대 좌석 배열을 사용하지 않는 WILMa 방식이 완전한 Steffen 방식보다 속도는 느리지만, 규정 준수 실패에 훨씬 더 관대하다는 점입니다. 각 좌석 등급 내에서 좌석 순서를 지정하지 않고 창가, 중간, 통로 좌석 승객을 별도의 탑승 순서로 배정하는 탑승 순서는 표준 게이트 탑승 시스템으로 구현 가능하며, 대부분의 간섭 감소 효과를 얻을 수 있고, 규정 준수가 완벽하지 않더라도 성능이 크게 저하되지 않습니다.
몇몇 항공사들은 엄격한 슈테펜 교대 탑승 순서를 채택하지 않고도 윌마(WILMa) 방식의 탑승으로 전환했으며, 그 결과는 이러한 방식이 부분적으로 유익하다는 것을 확인시켜 줍니다.
무작위, 정해진 순서 없음 | 후방 우선, 후방에서 전방으로 구역 설정 | 윌마 창 → 중간 → 통로 | 스테펜 교대 행 + WMA | |
| 핵심 논리 | 승객들은 도착 순서대로 탑승하며, 탑승 순서는 따로 정해져 있지 않습니다. 운영자는 탑승 그룹별로 탑승 순서를 지정하지 않습니다. | 객실은 2~4개의 가로 구역으로 나뉘어 있습니다. 가장 뒤쪽 구역의 승객이 먼저 탑승하고, 그 다음 각 구역의 승객이 앞으로 차례로 탑승합니다. 각 구역 내에서는 탑승 순서가 정해져 있지 않습니다. | 모든 승객은 좌석 등급별로 나뉘어 탑승합니다. 창가 좌석(A, F) 승객들이 먼저 한 그룹으로 탑승하고, 그 다음으로 중간 좌석(B, E), 마지막으로 통로 좌석(C, D) 승객들이 탑승합니다. 각 그룹 내에서는 좌석 열 순서가 지정되지 않습니다. | WILMa의 가로 순서 배열과 교대 행 인터리브 방식을 결합했습니다. 각 좌석 등급 내에서 짝수 행의 승객이 홀수 행보다 먼저 탑승합니다. 이를 통해 인접한 행에서 동시에 두 개의 수하물 적재 작업이 발생하는 것을 방지합니다. |
| 차단 메커니즘이 해결되었습니다 | 고의적인 것은 없습니다. 간섭 사건은 무작위로 발생하며 완화될 수 없습니다. | 비행기 앞쪽 승객이 뒤쪽 탑승객의 탑승을 방해하는 것을 막으려는 시도입니다. 하지만 구역 내에서는 좌석 열 순서가 무작위로 유지되기 때문에 각 구역 내에서는 이러한 시도가 실패합니다. | 창가 좌석 승객이 통로 좌석 승객이 자리를 비워주기를 기다리는 상황(측면 막힘)을 해소합니다. 하지만 통로 쪽 좌석 밀집 현상은 해결하지 못합니다. | 측면 막힘과 종방향 밀집 현상을 모두 제거합니다. 교대로 배치된 행 간격은 동시에 작동하는 두 적재 위치 사이의 통로 공간을 확보해 줍니다. |
| 구현 복잡성 | 없음. | 낮음. 구역 호출 및 기본 게이트 규율. | 중간 크기. 좌석 열 그룹별 탑승권 인코딩. | 높음. 개별 좌석별 순서 지정 및 엄격한 승객별 호출 순서가 필요합니다. |
| 장점 |
|
|
|
|
| 단점 |
|
|
|
|
| 다음과 같은 경우에 효과적입니다… |
|
|
|
|
| 25달러일 때 잘 작동합니다. |
|
|
|
|
| 사용 시 | 기본 대체값입니다. 시퀀싱 인프라가 없거나 그룹 이동 예외 사항이 너무 많아 관리하기 어려운 환경에서는 이 방법을 기준선으로 사용하십시오. 변동성을 받아들이되, 그것을 전략으로 가장하지 마십시오. | 상업적 필요성. 로열티 등급 탑승이 필수적인 상업적 요구 사항일 경우에만 사용하십시오. 최대 2개 구역으로 제한하십시오. 실제 상황에서는 무작위 탑승 방식보다 효율성이 떨어질 수 있음을 인지하고 회전 시간을 적절히 계획하십시오. | 실질적인 최적점. 이 방식은 적절한 구현 비용과 허용 가능한 규정 준수 허용 범위 내에서 사용 가능한 시퀀싱 이득의 대부분을 확보합니다. 측면 클래스별 에이전트 사전 할당이 가능한 모든 작업에 대한 올바른 기본값입니다. | 제어 시스템에서만 사용 가능합니다. 이론상 최적의 상태이지만, 실제 변동성에 직면했을 때는 가장 취약한 상태이기도 합니다. 산업 현장에서는 AGV 배차, 로봇 피킹 순서 지정, WMS로 제어되는 지게차 작업 등에 적용할 수 있습니다. |
이산 이벤트 시뮬레이션(12열 × 6좌석, ENTRY_GAP=2, LOAD_TICKS=5)에서 얻은 성능 수치입니다. 실제 결과는 단체 여행률, 수하물 변동성 및 준수율에 따라 달라집니다. Steffen(2008), J. Air Transport Management.
항공 분야에서 일반적인 순서 지정 원칙까지
슈테펜 방식은 흔히 항공기 탑승 문제에 대한 해결책으로 소개되지만, 이러한 관점은 너무 협소하여 항공 분야를 넘어 그 영향력을 확대하는 데 한계가 있었을 것입니다.
정확한 설명은 이 방법이 여러 에이전트가 지정된 위치에 도달하기 위해 제한된 선형 경로를 따라 이동해야 할 때 발생하는 간섭 문제의 유형에 대한 해결책이며, 이러한 과정에서 소요되는 시간은 이동 시간보다는 차단 이벤트에 의해 좌우된다는 것입니다.
문제 클래스의 구조적 특징
이러한 문제 유형을 정확하게 식별하는 것은 산업 및 물류 환경에서 해당 원칙을 적용하기 위한 전제 조건입니다. 이 유형은 세 가지 구조적 특징을 가지고 있습니다.
첫 번째 특징은 경로 제약 조건입니다.항공기에서는 통로, 창고에서는 피킹 통로 또는 하역장 진입로, 생산 시설에서는 공급 라인 또는 컨베이어 구간이 이에 해당합니다. 이러한 경로는 한 방향으로만 통행이 가능하고 추월이 허용되지 않는다는 점에서 제한적입니다. 핵심적인 제약 조건은 물리적인 협소함이 아니라, 경로를 이탈하지 않고 막힌 요소를 우회할 수 없다는 점입니다. | 두 번째 특징은 경로를 따라 목적지를 지정하는 것입니다.각 작업자는 지정된 위치(좌석 열, 적재함 위치, 선반 슬롯, 트레일러 바닥의 팔레트 위치 등)에 도달해야 합니다. 목적지는 서로 바꿀 수 없으며, 작업 시작 전에 배정이 확정됩니다. 이는 목적지가 고정된 공간적 위치가 아니라 서비스 지점인 일반적인 대기행렬 이론과 이 문제를 구분 짓는 특징입니다. |
세 번째 특징은 목적지에서의 현지 운영입니다.항공기에서는 수하물 적재를 의미합니다. 창고에서는 SKU를 피킹하거나 배치하는 것을 의미합니다. 생산 라인에서는... 고정 또는 조립 작업. 이 작업은 유한한 시간 동안 진행되며, 이 시간 동안 에이전트는 정지 상태로 경로를 점유합니다. 이러한 국소 작업의 지속 시간이 차단 위험의 주요 원인입니다. |  |
세 가지 특징이 모두 나타날 때, 스테펜이 항공기 맥락에서 모델링한 간섭 현상이 다시 발생합니다. 인접한 목적지 위치로 동시에 이동하는 에이전트들은 서로를 차단하게 됩니다. 반면, 목적지 위치 사이에 공간적 간격을 두고 이동하는 에이전트들은 서로 차단하지 않습니다.
최적화 원칙, 즉 제한된 경로를 따라 동시에 활성화되는 작업이 공간적으로 분리되도록 에이전트를 순서대로 배치하는 원칙이 직접적으로 적용됩니다.
간섭 거리 매개변수
슈테펜 원리의 유용한 일반화는 간섭 거리라는 매개변수를 도입하는데, 이는 차단을 없애는 동시에 활성화된 두 목적지 위치 사이의 최소 공간적 분리 거리입니다.

항공기 내에서 간섭 거리는 대략 두 좌석 열 정도입니다. 28열 승객이 머리 위 짐칸에 짐을 싣는 동안 26열이나 30열 승객의 짐칸 이용을 물리적으로 방해하지 않기 때문입니다. 창고의 피킹 통로에서 간섭 거리는 피킹 작업의 도달 거리와 사용되는 장비(핸드 피커, 리치 트럭, 오더 피커 등)의 폭에 따라 달라집니다.
주어진 환경에서 간섭 거리를 계산하는 것은 항공 분야 외에서 스테펜식 시퀀싱을 적용하는 첫 번째 단계입니다. 이 계산에는 현장 작업 중 작업자의 물리적 위치, 통로 폭, 그리고 작업자의 측면 도달 범위를 알아야 합니다. 리치 트럭을 사용하는 일반적인 광폭 통로 창고에서 간섭 거리는 4~6미터 정도일 수 있습니다. 이는 포크가 펼쳐진 트럭의 위치와 피킹 주기 동안 트럭이 차지하는 통로 공간을 합한 값입니다.
좁은 통로 환경에서 작업자가 직접 물건을 집어 올리는 경우, 간섭 거리는 짧아지지만 통로 자체가 더욱 제한적이어서 막힘 현상이 발생할 경우 그로 인한 손실이 더 커집니다.
엔지니어링 참고 사항: 간섭 거리는 환경에 고정된 속성이 아니며, 장비 구성 및 작동 유형에 따라 달라집니다. 시설에서 동일한 통로에 여러 유형의 장비(예: 리치 트럭과 워키라이더)를 사용하는 경우, 모든 작동 조건에서 작업 순서가 유효하게 유지되도록 가장 큰 면적을 차지하는 장비를 기준으로 간섭 거리를 계산해야 합니다.
순서 설계 vs. 일정 최적화

산업 현장에 스테펜식 사고방식을 처음 적용할 때 흔히 저지르는 실수는 순서 설계와 일정 최적화를 혼동하는 것입니다. 스테펜의 통찰력은 고정된 작업 집합의 순서, 즉 간섭을 최소화하는 순열에 관한 것입니다. 운영 연구 관점에서 일정 최적화는 작업 간의 의존성과 자원 제약 조건을 고려하여 시작 시간, 자원 할당, 완료 시간 최소화를 다룹니다. 이 두 가지는 서로 관련되어 있지만 구별되는 문제입니다.
슈테펜 원리는 특히 순서 결정 요소에 기여합니다. 즉, 제한된 경로를 따라 고정된 위치에서 발생해야 하는 고정된 작업 집합이 주어졌을 때, 어떤 순서가 차단을 최소화하는지를 결정하는 것입니다. 하지만 슈테펜 원리 자체만으로는 동시에 작업해야 하는 에이전트의 수, 이동 속도, 또는 작업 간의 의존성 처리 방법을 다루지는 않습니다. 이러한 질문에 대한 답을 찾으려면 추가적인 최적화 계층이 필요합니다. 슈테펜 논리는 더 큰 스케줄링 문제의 하나의 입력값일 뿐, 완전한 스케줄링 솔루션은 아닙니다.
실제로, 스테펜식 시퀀싱을 제조 또는 물류 환경에 적용하려면 기존 스케줄링 시스템(MES, WMS, TMS)을 교체하는 대신 통합해야 합니다. 스테펜식 분석에서 도출된 순서는 전체 스케줄링에 대한 제약 조건 또는 선호도 입력값이 됩니다. 이러한 통합은 기술적으로 복잡하지는 않지만, 스케줄링 시스템이 순서 제약 조건 기반 배차를 지원해야 하는데, 많은 기존 WMS 및 MES 시스템은 이를 지원하지 않습니다.
창고 보관 및 주문 처리 애플리케이션
창고 환경은 항공기 탑승과 가장 직접적으로 유사한 산업 환경입니다. 구조적으로 매우 유사합니다. 창고에는 제한된 통로가 있고, 각 통로에는 고정된 보관 위치(좌석 열과 유사)가 있으며, 피킹 작업은 제한된 시간 동안 통로를 점유하는 국소적인 작업입니다. 또한 동일한 통로에서 동시에 작업하는 여러 피커는 동시에 활성화된 피킹 위치가 서로의 간섭 거리 내에 있을 때 서로 방해를 받게 됩니다.
창고 관리 분야에서는 피킹 경로 최적화, 구역별 피킹, 배치 피킹, 웨이브 계획 등 순서 효율성과 관련된 여러 개념을 독자적으로 개발해 왔습니다. 하지만 슈테펜의 관점은 이러한 개념들이 완전히 포착하지 못하는 특정한 통찰력을 제공합니다. 즉, 동시에 활성화된 작업들의 공간적 분리는 각 작업의 개별적인 효율성만큼이나 중요하다는 것입니다.
완벽하게 최적화된 개별 피킹 경로라 하더라도, 다른 피커들의 경로가 동시에 인접한 위치로 이동하는 경우 높은 차단율을 초래할 수 있습니다.
경로 선택 순서 지정
스테펜 유형 논리를 피킹 경로 순서 지정에 직접 적용하려면 동일한 통로에 배정된 피커들이 피킹 목록에서 충분한 간격을 두고 순서대로 배치되도록 웨이브 또는 배치를 설계해야 합니다. 이렇게 하면 피킹 작업 중 동시에 활동하는 피킹 위치가 항상 최소한 간섭 거리만큼 떨어져 있도록 보장할 수 있습니다.
기존의 웨이브 피킹 WMS(창고 관리 시스템)에서는 피킹 작업이 웨이브별로 그룹화되고 구역 또는 중량 균형 기준에 따라 피커에게 할당됩니다. 웨이브 내에서 WMS는 일반적으로 각 피커의 목록에 있는 피킹 작업을 개별 피커의 이동 거리를 최소화하는 최근접 이웃 또는 S자 곡선 알고리즘을 사용하여 순서대로 처리합니다. 이러한 개별 최적화는 피커 간의 간섭을 고려하지 않습니다. 따라서 두 피커에게 할당된 피킹 목록이 개별적으로는 거의 최적일 수 있지만, 같은 통로에서 동시에 인접한 위치로 몰려들어 서로 막히는 상황이 발생할 수 있습니다.
스테펜 방식 보정은 개별 피킹 경로 최적화 후 두 번째 시퀀싱 단계를 적용하여 동시 작업 피커 간의 예상 공간적 충돌을 확인하고 간섭 거리를 유지하도록 피킹 순서를 조정하는 것입니다. 잘 설계된 웨이브에서는 피커 간 충돌 횟수가 일반적으로 적기 때문에, 웨이브 계획에 대한 제약 조건 만족 단계로 구현하면 계산 비용이 저렴합니다. 필요한 조정은 일반적으로 경로를 재설계하는 것이 아니라 개별 목록 내에서 피킹 순서를 약간 변경하는 것입니다.
구현 참고 사항: 고정된 피킹 구역을 가진 슬롯형 창고에서는 주요 재배치 이벤트 후 간섭 거리 분석을 다시 실행해야 합니다. SKU 위치 변경으로 인해 충돌을 발생시키는 피킹 리스트 조합이 달라지기 때문입니다. 예를 들어, 회전율이 높은 SKU를 45번 통로에서 46번 통로로 이동시키는 재배치는 기존 웨이브 시퀀싱 규칙에서 예상하지 못하는 새로운 충돌 패턴을 생성할 수 있습니다.

하역장 일정 관리
하역장은 스테펜형 시퀀싱이 적용되는 두 번째 창고 하위 시스템입니다. 여러 개의 출입문과 공용 적재 공간을 갖춘 하역장은 적재 문제의 구조적 특성을 지닙니다. 즉, 적재 공간은 제약된 경로이고, 각 출입문은 지정된 목적지이며, 적재된 팔레트를 출입문에 배치하는 행위는 두 대의 지게차가 인접한 출입문에 동시에 접근할 때 병목 현상을 발생시키는 국소적인 작업입니다.
대부분의 물류센터 하역 작업에서 출고 적재는 출발 시간 순으로 진행됩니다. 즉, 가장 먼저 출발하는 트럭이 하역 작업에서 우선권을 갖습니다. 이는 기본적인 규칙으로는 합리적이지만, 적재 공간에서의 공간적 간섭 효과를 간과합니다. 예를 들어, 30분 이내에 출발하는 두 트럭이 인접한 출입구를 배정받았다면, 적재 단계에서 적재 공간과 지게차 접근을 두고 경쟁하게 됩니다. 반면, 같은 시간에 출발하지만 하역장의 정반대 끝에 있는 출입구를 배정받은 두 트럭은 이러한 경쟁을 겪지 않습니다.
슈테펜식 논리를 도크 스케줄링에 적용한다는 것은 출발 시간 기반 우선순위 규칙에 공간적 분리 기준을 추가하는 것을 의미합니다. 즉, 출발 우선순위가 유사한 트럭들 사이에서 동시에 진행되는 적재 작업이 공간적으로 분리되도록 도어를 할당하고 적재 순서를 계획하는 것입니다.
12개의 문이 있는 도크에서 이는 3번과 4번 문에서 동시에 적재 작업이 진행되는 경우, 인접한 작업 중 하나가 완료되거나 적재 공간이 충분히 벌어질 때까지 5번 문에서는 적재를 시작해서는 안 된다는 것을 의미합니다.
슬롯 배정 및 슬롯팅 전략

Steffen-type thinking also informs slotting strategy, specifically the question of where to place high-velocity SKUs relative to each other. Standard slotting practice places high-velocity SKUs in the most accessible positions — typically the golden zone (waist-to-shoulder height) and the positions nearest to the pick-to-pack or ship-sorter induction point. This minimizes travel and ergonomic costs for individual picks.
하지만 여러 개의 인기 품목(SKU)이 인접한 위치에 배치될 경우, 이러한 SKU가 여러 개 포함된 피킹 작업이 발생하면 피커들이 같은 통로 구간에 몰리게 됩니다. 이러한 밀집 현상으로 인한 작업 방해 비용은 접근성 향상으로 인한 이동 비용 절감 효과를 상회할 수 있습니다.
스테펜(Steffen) 기준을 적용한 슬롯팅 방식은 표준 인체공학 및 이동 거리 측정 기준 외에 공간적 분리를 추가 기준으로 삼아 판매량이 많은 SKU를 배치합니다. 프리미엄 슬롯의 총 개수가 제한되어 있어 항상 이러한 방식을 적용할 수 있는 것은 아니지만, 동일한 SKU에 대해 두 후보 위치가 다른 모든 면에서 동등할 경우 유용한 결정 기준이 됩니다.
더 큰 규모의 시설에 적합한 대안적인 접근 방식은 회전율이 높은 SKU를 넓은 통로를 갖춘 전용 고속 피킹 구역으로 분리하여 여러 작업자가 동시에 작업할 수 있도록 설계하는 것입니다. 이러한 구조적 솔루션은 예상되는 모든 장비 조합에 대한 간섭 거리보다 통로 폭을 넓혀 간섭 제약을 없애고 작업 순서 문제를 해결합니다. 다만, 공간 효율성 측면에서 단점이 있습니다. 넓은 통로의 고속 피킹 구역은 일반적인 좁은 통로 구성보다 보관 위치당 훨씬 더 많은 면적을 사용합니다.
제조 및 공급망 물류에 대한 적용
제조 및 물류 영역은 창고업보다 훨씬 다양한 응용 환경을 제공하는데, 이는 제약된 경로의 형태가 더 다양하고, 현지 작업의 기간과 공간적 범위가 더 다양하기 때문입니다. 그럼에도 불구하고, 기본적인 간섭 구조는 몇 가지 중요한 구성에서 반복적으로 나타나며, 스테펜 원리는 각 구성에 적절한 매개변수화를 통해 적용됩니다.
생산 라인 로딩 및 키팅
자동차, 항공우주, 전자제품, 산업 장비 등의 조립 제조에서는 부품이 생산 라인을 따라 고정된 조립 스테이션으로 공급됩니다. 이 라인 자체가 제한된 경로입니다. 키팅 카트, 부품 트롤리 또는 AGV(자동 운반 로봇)가 라인을 따라 이동하며 부품을 스테이션으로 운반하고, 운반 작업을 수행한 후 되돌아갑니다. 각 스테이션에서의 부품 공급 작업은 경로를 차지하는 로컬 작업입니다.

여러 대의 배송 차량이 동일한 노선 구간에서 동시에 운행할 경우, 동시에 작동하는 배송 위치가 간섭 거리 내에 있으면 서로 충돌하게 됩니다. 역 간 간격(인접한 역 사이의 거리)이 짧은 고밀도 노선에서는 간섭 거리가 여러 역에 걸쳐 발생할 수 있습니다. 배송 순서, 즉 어떤 역을 어떤 순서로 배송하는지, 그리고 배송 작업을 차량별로 어떻게 분산시키는지는 차량 간 충돌 빈도에 직접적인 영향을 미칩니다.
이러한 환경에 대한 스테펜형 최적화는 동일한 노선 구간에서 두 차량이 인접한 정류장에서 동시에 활성 배송 모드에 있지 않도록 배송 경로를 설계하는 것을 포함합니다. 이는 단순히 물리적 충돌을 피하는 것(일반적으로 AGV 유도 시스템이나 노선 규칙에 의해 관리됨)보다 더 강력한 제약 조건입니다. 왜냐하면 한 차량이 다른 차량이 지나갈 때까지 기다려야 하는 아슬아슬한 충돌조차도 시간 비용이 수반되는 차단 이벤트로 간주되기 때문입니다.
엔지니어링 참고 사항: AGV(자동 운반 로봇) 관리 라인에서 AGV 시스템의 교통 관리 소프트웨어는 일반적으로 충돌 방지를 사후적으로 처리합니다. 즉, 근접 센서가 충돌을 감지하면 차량이 속도를 줄이거나 멈춥니다. 배송 일정에 스테펜(Steffen) 방식의 시퀀싱을 사전에 적용하면 사후 대응 시스템이 작동하는 빈도가 줄어들어 주기 시간 변동성과 반복적인 시작-정지 주기로 인한 AGV 차량의 마모를 모두 줄일 수 있습니다.
화물 일괄 처리 및 최종 배송라스트마일 배송 경로 순서 지정은 차량 경로 설정에서 잘 연구된 문제이지만, 스테펜 원칙은 기존 차량 경로 설정에서 완전히 포착하지 못하는 특정 고려 사항을 추가합니다. 바로 동일한 도로 또는 진입 구역에서 동시에 운행하는 배송 차량 간의 간섭입니다(참고: 동일 회사에서 운영하는 경우 다른 계획 문제를 부각시킬 수 있습니다). 인구 밀도가 높은 도심 배송 환경에서는 동일 운송업체 또는 경쟁 운송업체의 여러 차량이 특히 아침 배송 피크 시간대에 짧은 시간 내에 동일한 블록이나 주소 밀집 지역에 모이는 경우가 많습니다. 좁은 도로 또는 공유 적재 공간에서 두 대의 배송 차량이 인접한 주소를 동시에 배송할 경우, 서로의 통행을 방해하여 양쪽 배송 모두에 시간이 추가됩니다. 고전적인 차량 경로 최적화는 개별 경로의 거리 또는 시간을 최소화하지만 차량 간 간섭은 고려하지 않습니다. 배송 일괄 처리를 위한 Steffen 유형 수정은 경로 순서에 시간적 분리 제약 조건을 추가하는 것을 포함합니다. 두 차량이 동일한 제한된 접근 구역 내의 인접한 주소로 이동하는 경우, 해당 주소에 도착하는 시간은 최소한 첫 번째 도착의 서비스 시간에 버퍼를 더한 시간만큼 떨어져 있어야 합니다. 팁: 이는 시간 창 제약 라우팅을 지원하는 최신 TMS 플랫폼에서 구현 가능하며, 두 번째 차량의 도착 시간에 대한 유사 시간 창 제약 조건으로 간섭 회피를 인코딩하는 방식으로 구현할 수 있습니다. | 입고 및 크로스 도킹입고된 화물을 보관 장소 없이 바로 출고 트레일러로 옮기는 크로스 도킹 작업에는 항공기 통로와 구조적으로 동일한 적재 구역이 사용됩니다. 입고된 팔레트는 출고 도어 배정을 기다리는 동안 제한된 구역에 적재되며, 팔레트를 입고 적재 구역에서 출고 도어로 이동시키는 작업이 바로 제한된 경로 작업입니다. 혼잡한 크로스 도크에서는 입고되는 화물이 몰리면 적재 구역이 혼잡해지는데, 이는 입고 예약 일정의 부정확성 때문에 불가피하게 발생합니다. 지게차 운전자가 적재 구역에서 출고 구역으로 팔레트를 옮길 때, 적재 구역 내에서 동시에 작업하는 팔레트 위치가 인접해 있으면 서로 방해를 일으킵니다. 크로스 도킹에 적용되는 슈테펜 방식 논리는 출고 팔레트 이동 순서를 정할 때, 동시에 진행되는 이동들이 적재 그리드 상에서 공간적으로 분리되도록 하는 것을 의미합니다. 이를 위해서는 WMS(창고 관리 시스템) 또는 도크 관리 시스템이 각 팔레트의 적재 위치를 추적하고, 공간적 분리를 제약 조건으로 하여 지게차 배차를 계획해야 합니다. |
구현 고려 사항: 시스템, 제약 조건 및 도입
앞 장에서는 슈테펜 원칙이 다양한 산업 환경에 어떻게 적용되는지 설명했습니다. 일관된 결과는 구조적 조건이 충족되는 곳이라면 어디든 이 원칙을 적용할 수 있다는 것입니다.
- 제한된 경로,
- 지정된 목적지,
- 차단 이벤트를 발생시키는 로컬 작업.
공학적 논리는 타당하며, 대부분의 경우 계산적으로 처리 가능합니다. 그러나 구현 과정에서는 예측 가능한 일련의 장애물에 직면하게 되는데, 이러한 장애물은 대부분 기술적인 문제가 아니라 항공사들이 항공 분야에서 이 방법을 도입하지 못하게 막았던 장애물과 구조적으로 유사합니다.
데이터 요구 사항
슈테펜 방식 시퀀싱을 구현하려면 우선 제한된 환경 내에서 작업하는 모든 에이전트의 정확한 실시간 위치 데이터가 필수적입니다. 창고에서는 각 피커의 위치와 현재 수행 중인 피킹 작업을 파악해야 합니다. 생산 라인에서는 각 배송 차량의 위치와 상태를 추적해야 합니다. 크로스 도킹에서는 각 팔레트의 현재 적재 위치와 각 지게차의 위치를 추적해야 합니다.
많은 산업 시설에서는 필요한 수준의 세부적인 데이터를 확보하지 못하고 있습니다. WMS(창고 관리 시스템)는 작업자가 어느 웨이브에 배정되었는지, 다음 작업 위치는 어디인지 추적할 수는 있지만, 작업자의 현재 물리적 위치를 실시간으로 추적하지는 못할 수 있습니다. 생산 라인에서는 작업대별 이벤트 추적은 가능하지만, 작업대 간 차량 위치 추적은 불가능할 수도 있습니다..
이 데이터가 없다고 해서 스테펜 방식 시퀀싱이 불가능해지는 것은 아니지만, 위치 불확실성을 보정하기 위해 더 큰 간섭 버퍼를 사용하는 보다 보수적인 구현 방식이 필요합니다.
이러한 데이터를 제공하는 데 필요한 기술은 이미 개발되어 있으며 현대 시설에서 점점 더 많이 도입되고 있습니다. RFID 기반 피커 추적, AGV 원격 측정, 비전 기반 위치 시스템, 초광대역 실내 위치 측정 등이 그 예입니다. 이러한 시스템의 초기 투자 비용은 지난 10년 동안 크게 감소했으며, 도입 타당성은 단순히 작업 순서 최적화에만 국한되지 않습니다. 동일한 위치 데이터는 지시적 재고 보충, 안전 규정 준수 모니터링, 노동 생산성 측정에도 활용될 수 있습니다. 위치 추적 인프라가 이미 구축되어 있는 경우, Steffen 방식의 작업 순서 로직을 추가하는 것은 하드웨어 투자보다는 소프트웨어 개발에 초점을 맞춰야 합니다.
기존 일정 관리 시스템과의 통합

두 번째 기술적 제약은 기존 WMS, MES 및 TMS 플랫폼과의 통합입니다. Steffen의 시퀀싱 로직은 기존 시스템의 배차 및 주문 관리 기능과 연동되는 모듈로 구현되어야 합니다. 대부분의 경우, 이는 기존 기준(거리, 우선순위, 구역 균형 등)과 함께 공간 분리 제약 조건을 매개변수로 포함하도록 웨이브 계획 또는 배차 시퀀싱 로직을 수정해야 함을 의미합니다.
기존 WMS 플랫폼, 특히 10년 이상 전에 구축된 플랫폼은 시퀀싱 엔진의 구성 옵션이 제한적인 경우가 많습니다. 웨이브 계획 로직이 하드코딩되어 있거나 공급업체별 스크립팅 인터페이스를 통해서만 접근할 수 있는 경우가 있습니다. 공간적 분리를 시퀀싱 기준으로 추가하려면 공급업체와의 협력, 플랫폼 업그레이드 또는 배송 신호를 가로채서 피커에게 전달하기 전에 공간 제약 조건을 적용하는 미들웨어 계층이 필요할 수 있습니다.
규칙 기반 디스패칭 기능을 갖춘 최신 WMS 플랫폼(Manhattan Associates WM, Blue Yonder, SAP EWM 등)은 플랫폼 수준의 수정 없이 규칙 구성 인터페이스를 통해 추가적인 순서 제약 조건을 적용할 수 있습니다. 이러한 환경에서의 구현 작업은 일반적으로 개발 프로젝트가 아닌 구성 프로젝트이므로 비용과 위험을 모두 줄일 수 있습니다.
구현 참고 사항: 기존 시스템에 Steffen 방식 시퀀싱을 통합할 때는 실제 작업에 적용하기 전에 과거 피킹 데이터를 기반으로 시뮬레이션을 먼저 실행해야 합니다. 시뮬레이션을 통해 공간적 분리 제약 조건이 시설의 기존 웨이브 크기 및 피커 인력 수준과 호환되는지 확인할 수 있습니다. 피커 밀도가 높은 시설에서 간섭 완충 구역을 지나치게 좁게 설정하면 개별 이동 거리가 증가하여 간섭 감소 효과가 이동 비용 증가로 상쇄될 수 있습니다.
규정 준수 문제
슈테펜식 시퀀싱 도입을 가로막는 가장 지속적인 비기술적 장벽은 항공 분야에서 이 방식이 도입되지 못하게 막았던 것과 동일한 문제, 즉 운영자의 순응도 문제입니다. 항공기에서는 승객들이 게이트에 도착하는 시간이 일정하지 않고, 단체로 이동하며, 게이트 담당자들이 이를 강제할 수 있는 수단이 부족하기 때문에 정해진 순서를 따르지 않습니다. 산업 현장에서도 이와 유사한 문제가 발생합니다. 작업자가 정해진 피킹 목록을 무시하고 더 짧은 이동 경로를 택하거나, 지게차 운전자가 정해진 순서보다 자신의 효율성을 우선시하거나, 관리자가 후속 조치에 미치는 영향을 고려하지 않고 긴급한 예외 상황을 처리하기 위해 순서를 무시하는 경우입니다.
완벽한 최적화 예기치 못한 사건에 대한 회복력 저하
이는 작업자의 지능이나 선의의 부족이 아니라, 자신의 즉각적인 상황만 파악할 수 있고 동일 환경 내 다른 작업자의 공간적 상태는 파악할 수 없는 작업자들이 지역 최적화에만 집중하는 구조적 결과입니다. 작업자가 다음 작업 지점까지 더 짧은 경로를 발견하고 그 경로를 택하는 것은 합리적인 지역적 결정입니다. 하지만 다른 작업자와의 잠재적인 간섭이라는 비용은 작업자 간의 공간적 상태를 투명하게 보여주는 시스템이 없으면 알 수 없습니다.
해결책은 순서 준수에 대한 더욱 엄격한 시행이 아니라, 더 나은 정보 설계에 있다. 작업자와 지게차 운전자가 헤드업 디스플레이, 휴대용 단말기의 구역 지도 또는 WMS의 음성 안내를 통해 자신의 구역 내 다른 작업자의 현재 위치와 상태를 확인할 수 있다면, 미리 정해진 목록에 엄격하게 얽매이지 않고 공간적 분리 제약을 고려하여 상황에 맞게 조정된 결정을 내릴 수 있습니다.
정보 중심의 규정 준수 접근 방식은 강제 집행 중심의 접근 방식보다 더 강력하며 예상치 못한 사건이 발생할 경우에도 더욱 원활하게 작동합니다.
조직적 저항과 이론-실제 격차
항공 분야에서 관찰되는 패턴, 즉 명백히 우월한 방법이 운영 및 조직적 유인책 때문에 채택되지 못하는 현상은 표면적인 특징은 다르지만 근본적인 구조는 동일한 제조 및 물류 분야에서도 반복적으로 나타납니다.
- 항공 분야에서 장벽은 상업적 측면(수익 창출 상품으로서의 우선 탑승)과 행동적 측면(승객의 규정 준수)으로 나뉩니다.
- 산업 현장에서 장벽은 일반적으로 조직적(간섭 비용을 포착하지 못하는 기존 지표) 및 정치적(배차 로직 변경에는 IT 프로젝트 승인 및 부서 간 조정이 필요함)입니다.
핵심적인 조직적 장벽은 측정 문제입니다. 물류센터에서 피커 생산성을 개인별 시간당 피킹 횟수로 측정한다면, 이 지표는 한 피커가 다른 피커에게 미치는 간섭 비용을 포착하지 못합니다. 구역을 빠르게 이동하며 높은 개인 피킹 속도를 달성하는 피커는 인접한 피커들에게 높은 간섭 비용을 발생시킬 수 있지만, 이는 누구의 성과 보고서에도 나타나지 않습니다. 피커 간 간섭으로 인한 총 노동 비용은 시설의 평균 피킹 속도에 포함되어 관리팀이 특별히 측정하지 않는 한 파악하기 어렵습니다.
작업 간 간섭으로 인한 비용을 가시화하려면 기존 생산성 보고서에 간섭 측정 항목을 추가해야 합니다. 이는 시설에 실시간 위치 데이터가 있는 경우 가능합니다. 간섭 이벤트는 동일한 통로에서 두 작업자가 동시에 간섭 거리 내에 있는 경우로 정의할 수 있으며, 간섭 시간은 이러한 이벤트의 지속 시간으로 기록할 수 있습니다. 개별 작업 속도와 함께 웨이브별 간섭률 및 간섭 시간을 보고하면 관리자는 작업 순서 개선이 어떤 부분에서 측정 가능한 가치를 창출하는지 완벽하게 파악할 수 있습니다.
이러한 측정 인프라가 없으면 슈테펜식 시퀀싱 개선을 지속하기 어려울 것입니다. 개선 사항이 측정되지 않으면 관리되지 않고, 다른 운영 우선순위의 압력으로 인해 퇴보하게 됩니다.
첫 번째 구현 단계는 시퀀싱 로직을 변경하기 전에 현재 시퀀싱 체계에서 발생하는 간섭 현상에 대한 기준 측정값을 설정하는 것입니다. 이 기준값은 진단 도구 역할을 할 뿐만 아니라 개선 사항을 평가하는 벤치마크 역할도 합니다.
부분적 구현 및 허용 가능한 근사치
슈테펜의 연구에서 얻은 실용적인 관찰 결과가 여기에 적용됩니다. 엄격한 교대 행 배열이 없는 창가-중앙 통로 순서 배열 방식인 WILMa 변형은 훨씬 간단한 구현 요구 사항으로 슈테펜 방식의 탑승 시간 개선 효과 대부분을 달성했습니다. 부분 구현의 동일한 원칙은 산업 현장에서도 적용됩니다.
실시간 공간 분리 시퀀싱을 완벽하게 구현할 수 없는 창고라도 더 간단한 규칙을 적용함으로써 상당한 이점을 얻을 수 있습니다. 통로가 두 작업자가 서로 방해 없이 동시에 작업할 수 있을 만큼 충분히 넓지 않은 이상, 두 작업자를 같은 통로에 동시에 배치하지 마십시오. 이는 통로 배정 추적만 필요로 하는 이진 규칙으로, 대부분의 WMS 플랫폼에서 이미 지원하고 실시간 위치 데이터는 필요하지 않습니다. 이 규칙은 모든 간섭을 제거하지는 않지만, 좁은 통로에 두 명의 작업자가 동시에 있는 것과 같은 가장 심각한 간섭 상황을 방지하며, 기존 인프라를 활용하여 구현할 수 있습니다.
마찬가지로, 팔레트 단위의 공간적 순서 지정을 완벽하게 구현할 수 없는 크로스 도크 시설은 간소화된 규칙을 적용할 수 있습니다. 인접한 출고문에 지게차 두 대를 동시에 보내지 마십시오. 이 방법은 일반적으로 하역 관리 시스템에서 제공되는 출입구 수준의 점유 추적 기능만 필요로 합니다. 이 규칙은 보수적인 접근 방식으로, 출입구에 있지 않고 이동 중인 팔레트로 인한 간섭을 어느 정도 허용합니다. 하지만 이를 통해 시스템 복잡성을 최소화하면서 가장 비용이 많이 드는 정지 상태 차단 상황을 제거할 수 있습니다.
이러한 부분적인 구현은 완전한 스테펜식 시퀀싱을 대체하는 것은 아니지만, 구현 위험이 낮으면서 측정 가능한 개선을 가져오는 접근 가능한 첫걸음입니다. 부분적인 구현을 통해서도 생성되는 운영 데이터(전후 간섭률, 피킹 속도 변화, 하역 작업 생산성 등)는 향후 더욱 정교한 구현을 위한 조직적 근거를 구축하는 데 도움이 됩니다.
아웃트로

슈테펜 방법은 특정 항공 산업 분야의 특정 문제를 해결하기 위해 개발되었습니다. 이 방법의 진정한 공헌은 해결책 자체에 있는 것이 아니라, 제한된 경로를 통한 순차 운항에서 간섭 손실을 발생시키는 구조적 조건을 명확하게 파악해냈다는 점에 있습니다. 이러한 조건들, 즉 제한된 경로, 고정된 목적지 지정, 그리고 경로 차단을 유발하는 지역 운항 등은 드물지 않게 발생합니다.
그것들은 모든 창고, 모든 생산 라인, 모든 크로스 도킹 시설, 그리고 인구 밀도가 높은 도심 지역에서 운행하는 모든 배송 차량에서 발견됩니다.
이 방법은 엔지니어링 판단의 필요성을 완전히 없애지는 않습니다. 간섭 거리는 각 환경에 따라 계산해야 하며, 기존 시스템과의 통합에는 구성 작업이 필요합니다. 규정 준수를 위해서는 강제보다는 정보 설계가 요구됩니다. 또한, 부분적인 구현은 유용하지만, 잠재적인 개선 효과의 일부만을 보여주는 근사치에 불과하다는 점을 이해해야 합니다.
무엇보다도 이 방법론은 운영 엔지니어링 분야에서 역사적으로 휴리스틱과 국소 최적화를 통해 해결해 온 문제 유형에 대한 원칙적인 틀을 제공합니다. 이러한 휴리스틱을 체계적인 공간 분리 분석으로 대체하면, 비록 근사적인 형태일지라도 일관되고 측정 가능한 성능 향상을 가져옵니다. 간섭 순서를 명시적으로 고려하지 않은 대부분의 시설에서 이론적 최적값과 실제 산업 현장의 운영 방식 간의 격차는 엔지니어들이 측정하기 전에 예상했던 것보다 훨씬 큽니다.
자주 묻는 질문
슈테펜 방법은 항공 분야 외에도 적용될 수 있나요, 아니면 항공기 기하학에만 특화된 것인가요?
이 방법은 창고 통로, 하역장, 생산 라인 공급 레인, 크로스 도킹 대기 구역 등 에이전트가 제한된 경로를 따라 이동하여 고정된 위치에서 로컬 작업을 수행하는 모든 환경에 적용됩니다. 항공기 형상은 이 방법의 출발점이지만, 필수 조건은 아닙니다. 교대 행 패턴은 각 환경에 맞는 작업 및 장비의 간섭 거리를 사용하여 다시 계산해야 합니다.
저희 WMS는 이미 피킹 경로를 최적화하고 있는데, Steffen 방식의 시퀀싱이 무슨 추가적인 이점을 제공하겠습니까?
피킹 경로 최적화는 다른 작업자 없이 혼자 작업하는 피커 한 명의 이동 거리를 최소화합니다. 스테펜형 시퀀싱은 여러 피커가 공유 통로에서 동시에 작업할 때 서로에게 발생하는 병목 현상을 제거합니다. 이는 완전히 별개의 문제입니다. 두 가지 최적화 모두 필요하며 어느 한쪽이 다른 쪽을 대체할 수 없습니다.
이를 물류센터에 적용하기 위해 필요한 최소한의 데이터 인프라는 무엇입니까?
정적 구현 방식(운영 시작 전 웨이브 계획 단계에서 공간적 분리를 적용하는 방식)은 슬롯 위치 데이터만 필요하며, 이는 모든 WMS(워터 관리 시스템)에 이미 저장되어 있습니다. 실시간 위치 추적은 실제 에이전트 위치가 계획에서 벗어날 경우 웨이브 도중에 배송 순서를 조정하는 동적 구현 방식에만 필요합니다.
스테펜 방식 시퀀싱이 ABC 속도 슬롯팅과 충돌합니까?
이는 부분적인 충돌을 야기합니다. 표준 ABC 슬롯팅 방식은 회전율이 높은 SKU를 인접한 위치에 집중시켜, 매 웨이브마다 작업자가 동일한 통로 구간에 몰리게 되는 결과를 초래합니다. 해결책은 슬롯팅 결정 시 공간적 분리를 우선순위로 적용하여, A급 품목을 단일 최적 구역에 집중시키는 대신 여러 통로에 분산 배치하는 것입니다. 이러한 분산 배치로 인한 이동 거리 증가는 모든 웨이브에 걸쳐 누적되는 작업 방해 감소 효과에 비해 미미합니다.
모든 실험에서 뒤에서부터 탑승하는 방식이 무작위 탑승 방식보다 느리다는 것이 밝혀졌는데, 항공사들은 왜 여전히 이 방식을 고수하는 걸까요?
이는 로열티 등급 우선 탑승 제도와 구조적으로 호환되어 직접적인 수익 창출 상품이 되며, 승객들이 질서 있고 공정하다고 인식하는 탑승 절차를 만들어내기 때문입니다. 처리량 감소로 인한 비용은 실제로 존재하지만, 그 영향이 분산되어 나타납니다. 즉, 탑승 순서 규칙 자체에 귀속되는 항목으로 표시되지 않고, 전체 회전 시간 평균에 반영됩니다. 많은 산업 현장에서 최적화되지 않은 탑승 순서 전략을 고수하는 이유도 이와 유사합니다. 표준 보고서에는 그 비용이 나타나지 않기 때문입니다.
작업 시간 변동은 방법의 신뢰성에 어떤 영향을 미칩니까?
공간적 분리 보장은 각 작업이 다음 에이전트가 인접 위치에 도착하기 전에 완료되어야 한다는 전제 조건에 따라 달라집니다. 작업 지속 시간의 변동성이 큰 경우(예: 작업자가 적재함 내용물을 재배열하거나 지게차가 팔레트를 깔끔하게 놓지 못하는 경우) 계획된 간격이 무너지고 병목 현상이 다시 발생합니다. 변동성이 큰 환경에서는 간섭 버퍼를 비례적으로 늘리거나 전체 교대 슬롯 방식 대신 보수적인 부분 구현을 적용하는 것이 좋습니다.
슈테펜 방식은 AGV 차량 및 자동화된 저장 시스템에도 적용 가능한가요?
이는 자동화 시스템이 규정 준수 문제를 완전히 해결하기 때문에 Steffen 방식의 완벽한 구현에 이상적인 환경입니다. 교대 슬롯 순서로 운행되는 AGV 차량은 AGV 관리 시스템에서 이미 제공하는 기능 외에 추가적인 위치 추적 인프라가 필요하지 않으며, 운행 순서는 행동 기반이 아닌 기계적으로 강제됩니다. 이는 대부분의 최신 AGV 시스템에서 구성 변경만으로 가능하며, 자본 투자가 필요하지 않습니다.
이 방법은 긴급 주문, 장비 고장, 물류에서의 단체 여행과 같은 예외 상황을 어떻게 처리합니까?
엄격한 구현 방식에서는 순서가 어긋난 에이전트 하나만으로도 전체 배치의 공간적 분리가 무너질 수 있는데, 이것이 이 방법의 주요 운영상 취약점입니다. 실질적인 해결책은 예외 처리를 위해 순서에 명시적인 버퍼 슬롯을 예약하고, 예외가 삽입될 때 단순히 큐의 맨 앞에 예외를 삽입하는 대신 나머지 배치의 순서를 다시 지정하도록 처리하는 것입니다.
위치 추적 기능이 없는 제조 시설에서 현실적인 부분 구현은 어떤 모습일까요?
가장 효과적인 부분 규칙은 기술을 필요로 하지 않습니다. 즉, 두 명의 운영자 또는 차량을 인접한 역에 동시에 배정하지 않는 것입니다. 대부분의 MES 시스템에서 이미 지원하는 역별 점유 추적 기능을 통해 구현 가능한 이진 제약 조건은 가장 심각한 병목 현상을 제거하는 동시에 전체 방법의 처리량 개선 효과 중 상당 부분을 달성합니다.
특정 시설에 대한 간섭 거리 매개변수는 어떻게 계산해야 합니까?
작업 중인 장비(포크가 펼쳐진 상태, 피커가 최대 도달 거리, 조립 고정 장치가 열린 상태)의 물리적 면적을 측정하십시오. 여기에는 장비가 차지하는 통로 공간도 포함됩니다. 동일한 통로에서 여러 유형의 장비를 사용하는 경우, 가장 큰 면적을 차지하는 조합에 대한 간섭 거리를 계산하십시오. 주요 장비 변경이나 재배치가 발생한 후에는 간섭 거리를 다시 계산해야 합니다. 이러한 변경 사항은 작업 순서 설계의 목적이었던 공간적 역학 관계를 변화시키기 때문입니다.
성능 향상은 어떻게 측정되며, 구체적으로 시퀀싱 변경에 기인하는 것으로 어떻게 판단됩니까?
간섭 이벤트를 두 에이전트가 동일한 제한된 경로에서 동시에 간섭 거리 내에 있는 모든 경우로 정의하고 각 이벤트의 지속 시간을 기록합니다. 기존의 개별 생산성 지표와 함께 교대 근무별 간섭률 및 총 간섭 시간을 보고하면 순서 변경이 다른 변수에 미치는 영향을 분리할 수 있습니다. 이러한 측정이 없으면 순서 변경으로 인한 처리량 개선이 평균 속도 개선에 흡수되어 예산 검토 시 지속 가능하거나 정당화될 수 없습니다.
스테펜 탑승 방법 관련 외부 링크
국제 표준
(링크 위에 마우스를 올려놓으면 콘텐츠에 대한 설명을 볼 수 있습니다.)
사용된 용어집
First In First Out (FIFO): 가장 오래된 품목이나 데이터 항목을 새로운 것보다 먼저 처리하거나 판매하는 재고 관리 및 데이터 처리 방식으로, 먼저 추가된 품목이 먼저 제거되거나 사용되도록 보장합니다.
Manufacturing Execution System (MES): 실시간으로 생산 공정을 모니터링, 제어 및 최적화하는 소프트웨어 솔루션으로, 데이터 수집, 제조 운영 추적, 그리고 기업 시스템과의 통합을 통해 생산 현장의 효율성과 생산성을 향상시킵니다.
Stock Keeping Unit (SKU): 재고 관리에서 특정 제품 또는 품목에 할당되는 고유 식별자로, 재고 수준, 판매량, 크기, 색상 또는 스타일과 같은 속성의 변동 사항을 추적하는 데 사용됩니다.
































