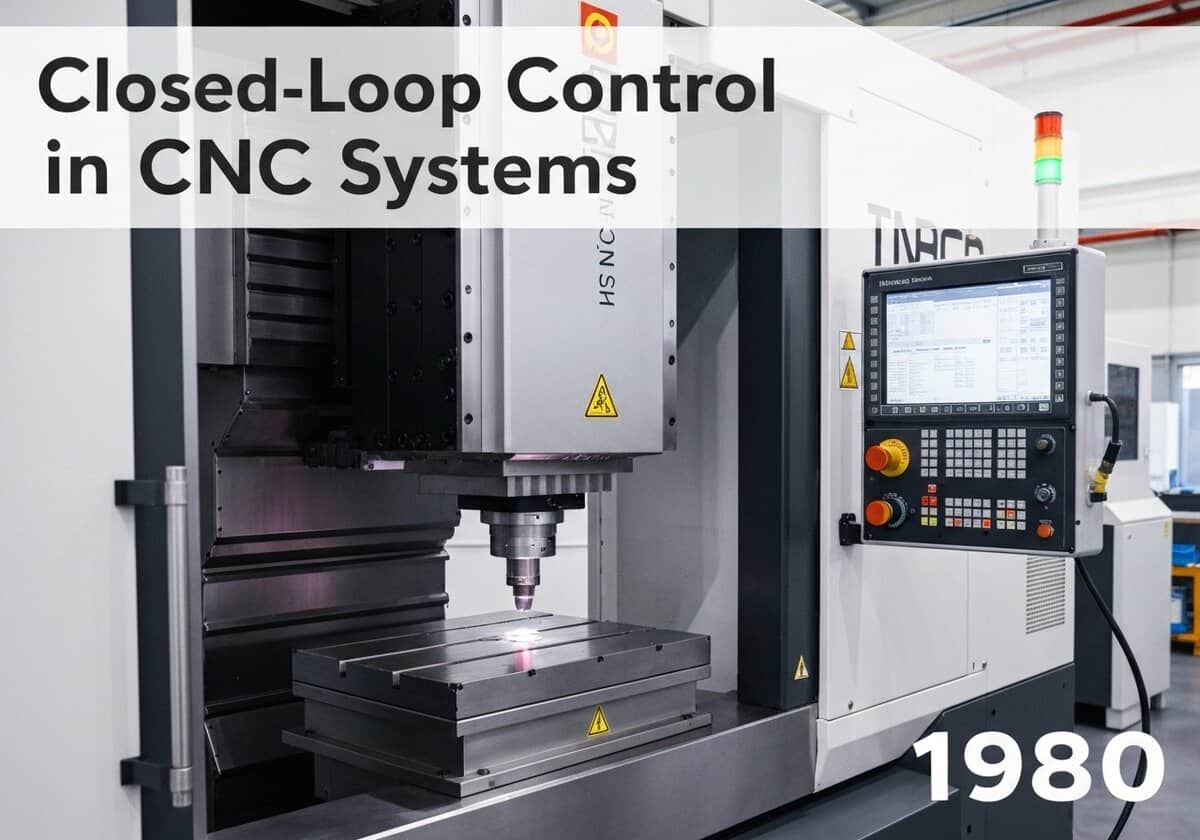
高精度CNCマシンは 閉ループ 精度を確保するための制御システム。このシステムは、サーボモーターのロータリーエンコーダや機械軸のリニアスケールなどのフィードバック装置を使用して、機械の実際の位置を継続的に監視します。コントローラは、このリアルタイムのフィードバックをプログラムからの指令位置と比較し、誤差を補正するために即座に修正を行います。


(画像はイメージです)
高精度CNCマシンは 閉ループ 精度を確保するための制御システム。このシステムは、サーボモーターのロータリーエンコーダや機械軸のリニアスケールなどのフィードバック装置を使用して、機械の実際の位置を継続的に監視します。コントローラは、このリアルタイムのフィードバックをプログラムからの指令位置と比較し、誤差を補正するために即座に修正を行います。

閉ループ制御システムは、自動化における基本的な概念であり、CNCアプリケーションにおいて重要な高い精度と信頼性を提供します。その対義語は、 オープンループ オープンループシステムは、よりシンプルで安価であり、通常はステッピングモーターを使用します。オープンループシステムでは、コントローラーはコマンド(例:「100ステップ移動」)を モーター そして、動作が完全に完了することを前提としており、結果を検証する方法はありません。そのため、モーターが停止したり、高負荷によってステップが失われたり、駆動ネジのバックラッシュなどの機械的な不具合が生じたりすると、精度が低下する可能性があります。
一方、閉ループシステムはフィードバック信号によって「ループを閉じる」。主な構成要素は、コントローラ、アクチュエータ(通常はサーボモータ)、およびフィードバックセンサ(エンコーダまたはスケール)である。コントローラはサーボモータに動作コマンドを送信する。モータのシャフトまたは機械の可動軸に物理的に結合されたエンコーダは、実際の動きを測定し、位置データのストリームをコントローラに送信する。コントローラのロジック(多くの場合、PID(比例積分微分)アルゴリズム)は、「追従誤差」、つまり指令位置とエンコーダによって報告された実際の位置との差を常に計算する。誤差が検出されると、コントローラはモータへの信号を調整して、リアルタイムで誤差を修正する。この指令、測定、比較、補正という連続的なプロセスにより、システムは工具圧力、機械部品の熱膨張、機械的摩耗といった動的な変動を補正することができ、オープンループシステムでは不可能なほど高い精度と再現性を実現します。
CNCシステムにおける閉ループ制御
(日付が不明または関連性がない場合、例えば「流体力学」などでは、その注目すべき出現時期の概算値が提示されます。)

フルサイズの画像とダウンロードは、登録会員のみが100%無料で利用できます。
> ログイン <