Product Design, Manufacturing & Innovation Resources
Hogar » Control de lazo cerrado en sistemas CNC

Control de lazo cerrado en sistemas CNC

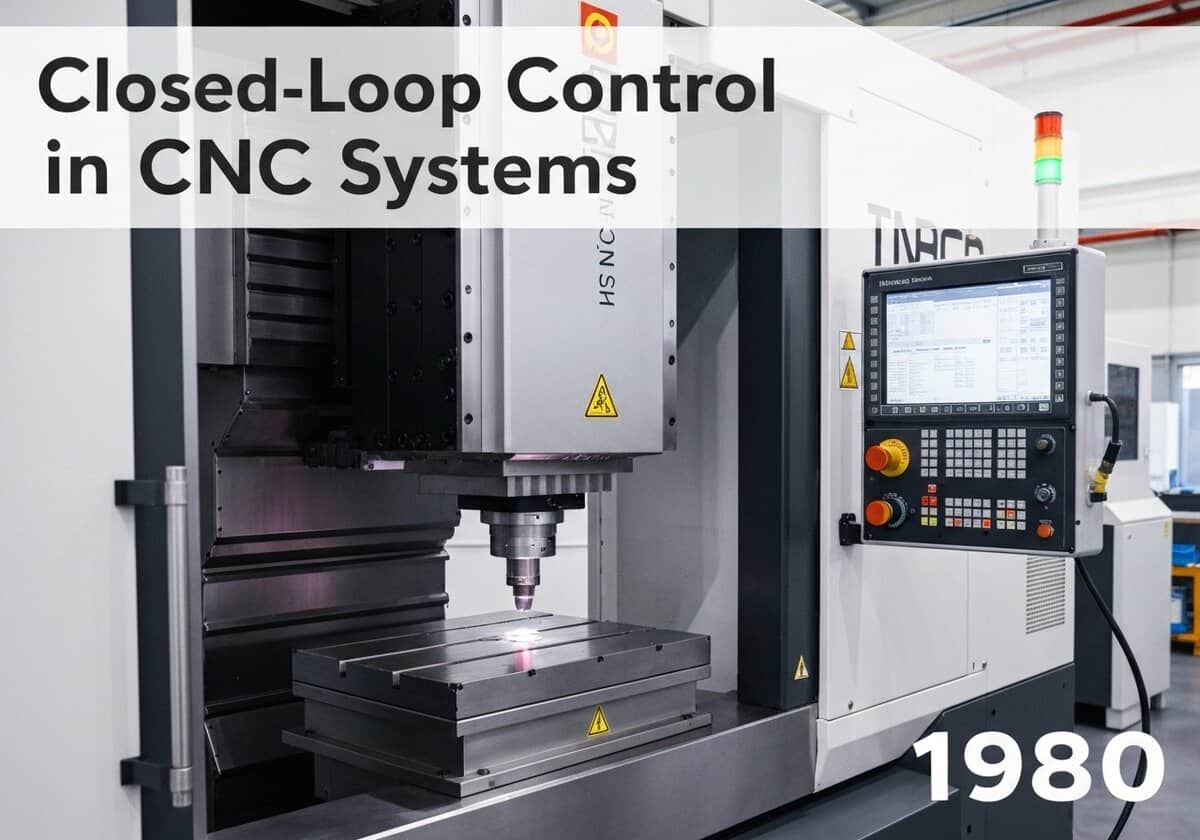
1980
Máquina CNC con sistema de control de bucle cerrado y dispositivos de realimentación en automatización.

(Imagen generada únicamente con fines ilustrativos)

Las máquinas CNC de alta precisión emplean un circuito cerrado para garantizar la precisión. Este sistema utiliza dispositivos de realimentación, como codificadores giratorios en los servomotores o escalas lineales en los ejes de la máquina, para supervisar continuamente la posición real de la máquina. El controlador compara esta realimentación en tiempo real con la posición ordenada desde el programa y realiza correcciones inmediatas, compensando los errores.


Un sistema de control en bucle cerrado es un concepto fundamental en automatización que proporciona un alto grado de precisión y fiabilidad, lo que resulta crítico en las aplicaciones CNC. Su homólogo, el bucle abierto es más sencillo y menos costoso, y suele utilizar motores paso a paso. En un sistema de bucle abierto, el controlador envía una orden (por ejemplo, "mover 100 pasos") a los motores paso a paso. motor y asume que la acción se completa perfectamente, sin forma de verificar el resultado. Esto puede dar lugar a imprecisiones si el motor se cala, pierde pasos debido a una carga elevada o si hay imperfecciones mecánicas como holgura en los tornillos de accionamiento.

En cambio, un sistema de bucle cerrado "cierra el bucle" con una señal de realimentación. Los componentes principales son el controlador, el actuador (normalmente un servomotor) y un sensor de realimentación (un codificador o una escala). El controlador envía una orden de movimiento al servomotor. El codificador, que está acoplado físicamente al eje del motor o al eje móvil de la máquina, mide el movimiento real y envía un flujo de datos de posición al controlador. La lógica del controlador, a menudo un algoritmo PID (Proporcional-Integral-Derivativo), calcula constantemente el "error de seguimiento", es decir, la diferencia entre la posición ordenada y la posición real indicada por el encóder. Si se detecta un error, el controlador ajusta la señal al motor para corregir la discrepancia en tiempo real. Este proceso continuo de orden, medición, comparación y corrección permite al sistema compensar variables dinámicas como la presión de la herramienta, la dilatación térmica de los componentes de la máquina y el desgaste mecánico, lo que se traduce en una precisión y repetibilidad significativamente mayores que las posibles con los sistemas de bucle abierto.

UNESCO Nomenclature: 3301
- Automatización

Tipo

Sistema abstracto

Ruptura

Sustancial

Uso

Uso generalizado

Precursores

  • la invención del servomecanismo
  • Desarrollo de la teoría del control, incluido el controlador PID
  • invención de dispositivos de retroalimentación de posición como codificadores rotatorios y lineales
  • disponibilidad de microprocesadores capaces de procesamiento de señales

Aplicaciones

  • mecanizado aeroespacial de alta precisión
  • dispositivo médico fabricación
  • equipos de fabricación de semiconductores
  • centros de mecanizado de alta velocidad
  • máquinas de medición por coordenadas (CMM)
  • robótica industrial

Patentes:

NA

Ideas para posibles innovaciones

  • predictive circuito cerrado systems using AI to anticipate errors before they occur
  • multi-sensor fusion feedback (acústico, thermal, positional) for holistic machine state awareness
  • Control descentralizado de circuito cerrado para enjambres de robots de fabricación
  • codificadores de recolección de energía que se alimentan a partir del movimiento de la máquina
  • Sensores de posición de nivel cuántico para una precisión sin precedentes en la nanofabricación
  • sistemas de circuito cerrado que se ajustan al desgaste de la herramienta según la retroalimentación de la fuerza de corte en tiempo real
  • biometric feedback loops where the machine adapts to a human operator’s physiological state
  • sistemas de control de autocuración que pueden redirigir señales alrededor de componentes dañados
  • Control de circuito cerrado para robótica blanda mediante sensores distribuidos y flexibles
  • sistemas de control que utilizan datos ambientales para precompensar la deriva térmica
Relacionado con: lazo cerrado, sistema de control, cnc, servomotor, codificador, realimentación, controlador pid, exactitud, precisión, automatización.

Contexto histórico

Control de lazo cerrado en sistemas CNC

1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980

(Si la fecha es desconocida o no es relevante, por ejemplo "mecánica de fluidos", se proporciona una estimación redondeada de su aparición notable)

décimo año aniversario

Las imágenes en tamaño completo y las descargas solo están disponibles, de forma totalmente gratuita, para los miembros registrados.

> Acceso <