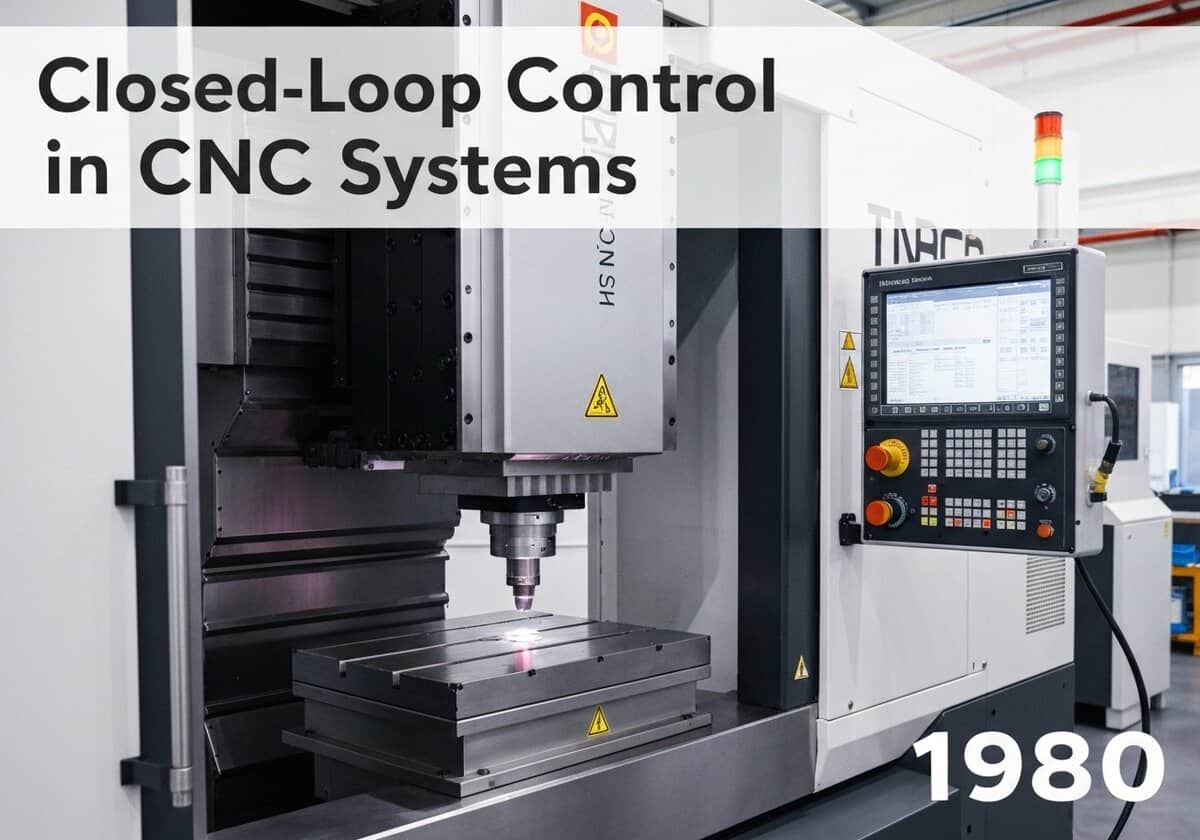
고정밀 CNC 기계는 다음을 사용합니다. 폐쇄 루프 정확성을 보장하는 제어 시스템입니다. 이 시스템은 서보 모터의 로터리 엔코더나 기계 축의 선형 스케일과 같은 피드백 장치를 사용하여 기계의 실제 위치를 지속적으로 모니터링합니다. 컨트롤러는 이 실시간 피드백을 프로그램에서 명령한 위치와 비교하여 오류를 즉시 보정합니다.


(설명을 위한 생성된 이미지입니다)
고정밀 CNC 기계는 다음을 사용합니다. 폐쇄 루프 정확성을 보장하는 제어 시스템입니다. 이 시스템은 서보 모터의 로터리 엔코더나 기계 축의 선형 스케일과 같은 피드백 장치를 사용하여 기계의 실제 위치를 지속적으로 모니터링합니다. 컨트롤러는 이 실시간 피드백을 프로그램에서 명령한 위치와 비교하여 오류를 즉시 보정합니다.

폐루프 제어 시스템은 자동화의 기본 개념으로, CNC 응용 분야에서 매우 중요한 높은 정확성과 신뢰성을 제공합니다. 이와 반대되는 개념은... 개방형 루프 개방 루프 시스템은 일반적으로 스테퍼 모터를 사용하여 더 간단하고 저렴합니다. 개방 루프 시스템에서 컨트롤러는 명령(예: "100 스텝 이동")을 모터에 보냅니다. 모터 또한, 동작이 완벽하게 완료되었다고 가정하며, 결과를 확인할 방법이 없습니다. 이로 인해 모터가 멈추거나, 높은 부하로 인해 스텝 손실이 발생하거나, 구동 나사의 백래시와 같은 기계적 결함이 있는 경우 정확도가 떨어질 수 있습니다.
반면, 폐루프 시스템은 피드백 신호를 통해 '루프를 닫는다'. 주요 구성 요소는 컨트롤러, 액추에이터(일반적으로 서보 모터), 그리고 피드백 센서(엔코더 또는 저울)이다. 컨트롤러는 서보 모터에 동작 명령을 보낸다. 모터 축이나 기계의 이동 축에 물리적으로 연결된 엔코더는 실제 움직임을 측정하고 위치 데이터를 컨트롤러로 전송한다. 컨트롤러의 로직(대개 PID(비례-적분-미분) 알고리즘)은 명령된 위치와 엔코더가 보고한 실제 위치의 차이인 '추종 오차'를 지속적으로 계산한다. 오차가 감지되면 컨트롤러는 모터에 전달되는 신호를 조정하여 실시간으로 오차를 수정한다. 명령, 측정, 비교 및 수정의 연속적인 과정을 통해 시스템은 공구 압력, 기계 부품의 열팽창 및 기계적 마모와 같은 동적 변수를 보정할 수 있으므로 개방 루프 시스템에서 가능한 것보다 훨씬 높은 정밀도와 반복성을 제공합니다.
CNC 시스템의 폐루프 제어
(날짜를 알 수 없거나 관련이 없는 경우, 예를 들어 "유체역학"의 경우, 주목할 만한 등장 시기를 대략적으로 추정하여 제공합니다.)

고화질 이미지 및 다운로드는 등록된 회원에게만 100% 무료로 제공됩니다.
> 로그인 <