Product Design, Manufacturing & Innovation Resources
Lar » Controle em malha fechada em sistemas CNC

Controle em malha fechada em sistemas CNC

1980
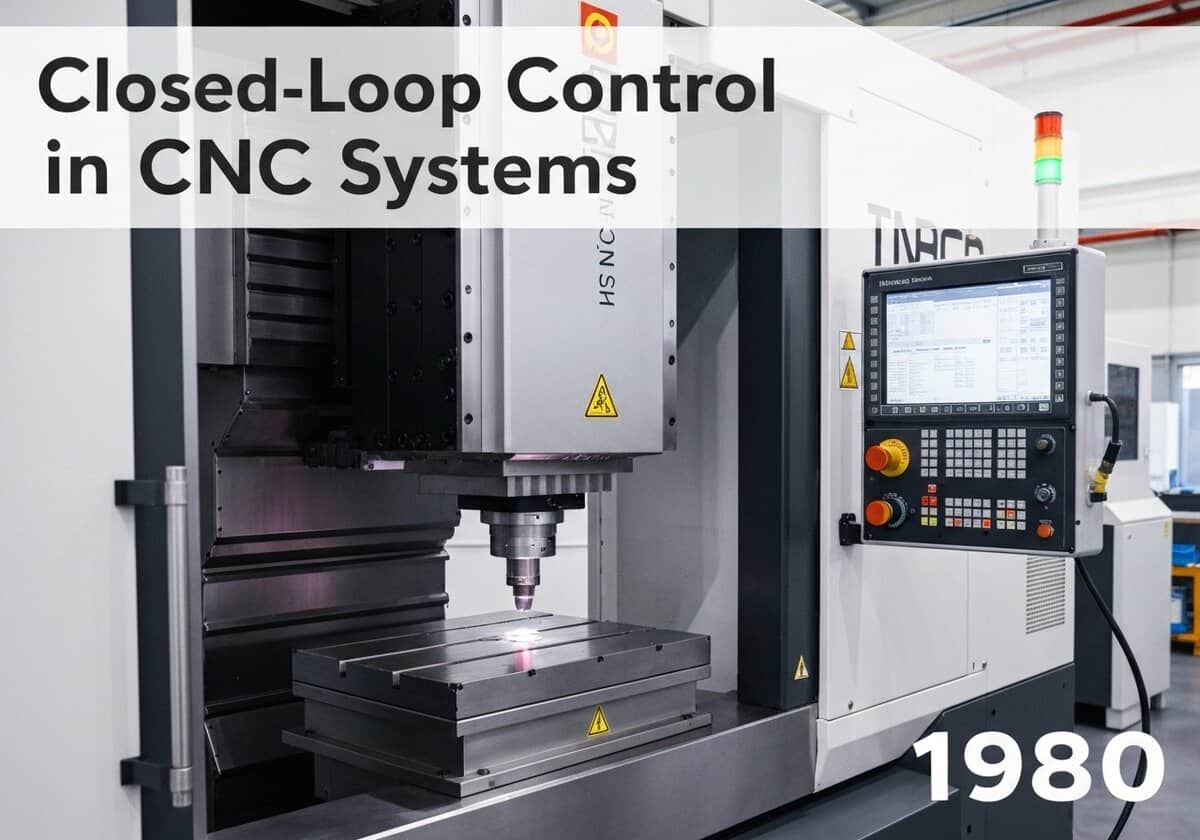
Máquina CNC com sistema de controle de malha fechada e dispositivos de feedback em automação.

(Imagem gerada apenas para fins ilustrativos)

As máquinas CNC de alta precisão empregam um circuito fechado Sistema de controle para garantir a precisão. Este sistema utiliza dispositivos de feedback, como encoders rotativos em servomotores ou escalas lineares nos eixos da máquina, para monitorar continuamente a posição real da máquina. O controlador compara esse feedback em tempo real com a posição comandada pelo programa e realiza correções imediatas, compensando erros.


Um sistema de controle em malha fechada é um conceito fundamental em automação que proporciona um alto grau de precisão e confiabilidade, o que é crucial em aplicações CNC. Seu equivalente, o circuito aberto O sistema de malha aberta é mais simples e menos dispendioso, geralmente utilizando motores de passo. Num sistema de malha aberta, o controlador envia um comando (por exemplo, "mover 100 passos") para o motor. motor e pressupõe que a ação seja concluída perfeitamente, sem nenhuma maneira de verificar o resultado. Isso pode levar a imprecisões se o motor travar, perder passos devido à alta carga ou se houver imperfeições mecânicas, como folga nos fusos de acionamento.

Em contraste, um sistema de malha fechada "fecha o circuito" com um sinal de feedback. Os componentes principais são o controlador, o atuador (normalmente um servomotor) e um sensor de feedback (um encoder ou escala). O controlador envia um comando de movimento para o servomotor. O encoder, que é fisicamente acoplado ao eixo do motor ou ao eixo móvel da máquina, mede o movimento real e envia um fluxo de dados de posição de volta para o controlador. A lógica do controlador, geralmente um algoritmo PID (Proporcional-Integral-Derivativo), calcula constantemente o "erro de seguimento" — a diferença entre a posição comandada e a posição real relatada pelo encoder. Se um erro for detectado, o controlador ajusta o sinal para o motor para corrigir a discrepância em tempo real. Esse processo contínuo de comando, medição, comparação e correção permite que o sistema compense variáveis ​​dinâmicas como pressão da ferramenta, expansão térmica dos componentes da máquina e desgaste mecânico, resultando em precisão e repetibilidade significativamente maiores do que as possíveis com sistemas de circuito aberto.

UNESCO Nomenclature: 3301
Automação

Tipo

Sistema abstrato

Interrupção

Substancial

Uso

Uso generalizado

Precursores

  • a invenção do servomecanismo
  • desenvolvimento da teoria de controle, incluindo o controlador PID
  • Invenção de dispositivos de feedback de posição, como encoders rotativos e lineares.
  • disponibilidade de microprocessadores capazes de tempo real processamento de sinais

Aplicações

  • usinagem aeroespacial de alta precisão
  • medical device fabricação
  • equipamentos de fabricação de semicondutores
  • centros de usinagem de alta velocidade
  • máquinas de medição por coordenadas (MMC)
  • robótica industrial

Patentes:

NA

Ideias de Inovação Potencial

  • predictive circuito fechado systems using AI to anticipate errors before they occur
  • multi-sensor fusion feedback (acústico, thermal, positional) for holistic machine state awareness
  • decentralized closed-loop control for swarms of manufacturing robots
  • energy-harvesting encoders that power themselves from machine motion
  • quantum-level position sensors for unprecedented accuracy in nanomanufacturing
  • closed-loop systems that adjust for tool wear based on real-time cutting force feedback
  • biometric feedback loops where the machine adapts to a human operator’s physiological state
  • self-healing control systems that can re-route signals around damaged components
  • closed-loop control for soft robotics using flexible, distributed sensors
  • control systems that use ambient environmental data to pre-compensate for thermal drift
Relacionado a: circuito fechado, sistema de controle, CNC, servomotor, encoder, feedback, controlador PID, exatidão, precisão, automação.

Contexto histórico

Controle em malha fechada em sistemas CNC

1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980

(Caso a data seja desconhecida ou irrelevante, por exemplo, "mecânica dos fluidos", é fornecida uma estimativa aproximada de seu surgimento notável)

10º ano aniversário

Imagens em tamanho real e downloads estão disponíveis apenas, 100% gratuitos, para membros registrados.