Product Design, Manufacturing & Innovation Resources
Maison » Contrôle en boucle fermée dans les systèmes CNC

Contrôle en boucle fermée dans les systèmes CNC

1980
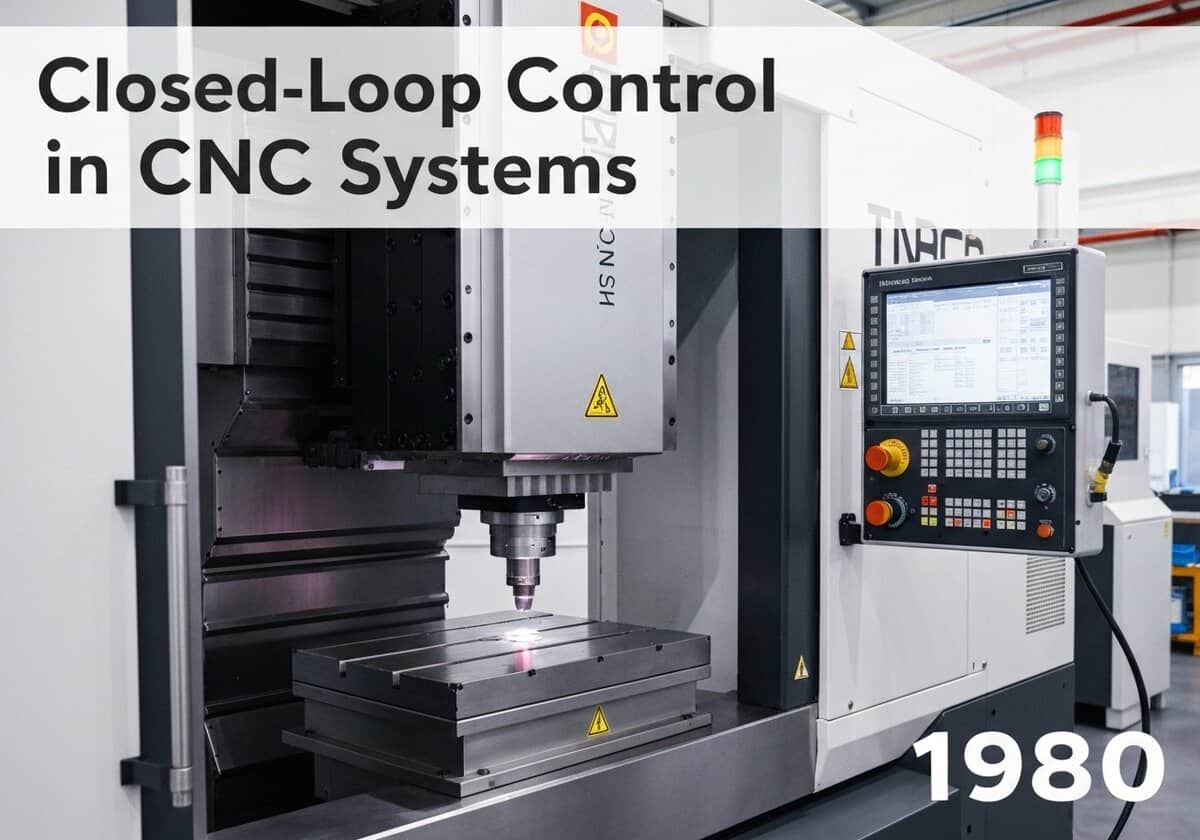
Machine CNC avec système de contrôle en boucle fermée et dispositifs de rétroaction en automatisation.

(Image générée à titre d'illustration uniquement)

Les machines CNC de haute précision utilisent un boucle fermée un système de contrôle pour garantir la précision. Ce système utilise des dispositifs de rétroaction, tels que des codeurs rotatifs sur les servomoteurs ou des échelles linéaires sur les axes de la machine, pour surveiller en permanence la position réelle de la machine. Le contrôleur compare ce retour d'information en temps réel avec la position commandée par le programme et apporte des corrections immédiates pour compenser les erreurs.


Un système de contrôle en boucle fermée est un concept fondamental de l'automatisation qui offre un degré élevé de précision et de fiabilité, ce qui est essentiel dans les applications CNC. Son équivalent, la boucle ouverte Le système à boucle ouverte, plus simple et moins coûteux, utilise généralement des moteurs pas à pas. Dans un système en boucle ouverte, le contrôleur envoie une commande (par exemple, "déplacez-vous de 100 pas") à l'unité de commande. moteur et suppose que l'action est parfaitement exécutée, sans aucun moyen de vérifier le résultat. Cela peut entraîner des imprécisions si le moteur cale, perd des pas en raison d'une charge élevée ou s'il y a des imperfections mécaniques telles que le jeu dans les vis d'entraînement.

En revanche, un système en boucle fermée "ferme la boucle" grâce à un signal de retour. Les principaux composants sont le contrôleur, l'actionneur (généralement un servomoteur) et un capteur de retour (un encodeur ou une échelle). Le contrôleur envoie une commande de mouvement au servomoteur. Le codeur, qui est physiquement couplé à l'arbre du moteur ou à l'axe mobile de la machine, mesure le mouvement réel et renvoie un flux de données de position au contrôleur. La logique du contrôleur, souvent un algorithme PID (proportionnel-intégral-dérivé), calcule en permanence l'"erreur de suivi", c'est-à-dire la différence entre la position commandée et la position réelle signalée par le codeur. Si une erreur est détectée, le contrôleur ajuste le signal envoyé au moteur pour corriger l'écart en temps réel. Ce processus continu de commande, de mesure, de comparaison et de correction permet au système de compenser les variables dynamiques telles que la pression de l'outil, la dilatation thermique des composants de la machine et l'usure mécanique, ce qui se traduit par une précision et une répétabilité nettement supérieures à celles des systèmes en boucle ouverte.

UNESCO Nomenclature: 3301
- Automatisation

Taper

Système abstrait

Perturbation

Substantiel

Usage

Utilisation généralisée

Précurseurs

  • l'invention du servomécanisme
  • développement de la théorie du contrôle, y compris le contrôleur PID
  • invention de dispositifs de rétroaction de position tels que les codeurs rotatifs et linéaires
  • la disponibilité de microprocesseurs capables de fonctionner en temps réel traitement du signal

Applications

  • usinage aérospatial de haute précision
  • dispositif médical fabrication
  • équipement de fabrication de semi-conducteurs
  • centres d'usinage à grande vitesse
  • machines à mesurer tridimensionnelles (MMT)
  • robotique industrielle

Brevets:

NA

Idées d'innovations potentielles

  • predictive boucle fermée systems using AI to anticipate errors before they occur
  • multi-sensor fusion feedback (acoustique, thermal, positional) for holistic machine state awareness
  • contrôle décentralisé en boucle fermée pour des essaims de robots de fabrication
  • encodeurs à récupération d'énergie qui s'alimentent à partir du mouvement de la machine
  • capteurs de position de niveau quantique pour une précision sans précédent dans la nanofabrication
  • systèmes en boucle fermée qui s'ajustent à l'usure de l'outil en fonction du retour d'information sur la force de coupe en temps réel
  • biometric feedback loops where the machine adapts to a human operator’s physiological state
  • systèmes de contrôle auto-réparateurs qui peuvent réacheminer les signaux autour des composants endommagés
  • contrôle en boucle fermée pour la robotique souple utilisant des capteurs flexibles et distribués
  • systèmes de contrôle qui utilisent les données environnementales ambiantes pour pré-compenser la dérive thermique
Related to : boucle fermée, système de contrôle, cnc, servomoteur, encodeur, retour d'information, contrôleur pid, exactitude, précision, automatisation.

Contexte historique

Contrôle en boucle fermée dans les systèmes CNC

1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980

(si la date est inconnue ou non pertinente, par exemple « mécanique des fluides », une estimation arrondie de son émergence notable est fournie)

10e année anniversaire

Les images en pleine résolution et les téléchargements sont uniquement disponibles, et 100% gratuits, pour les membres inscrits.