Product Design, Manufacturing & Innovation Resources
Casa » Controllo ad anello chiuso nei sistemi CNC

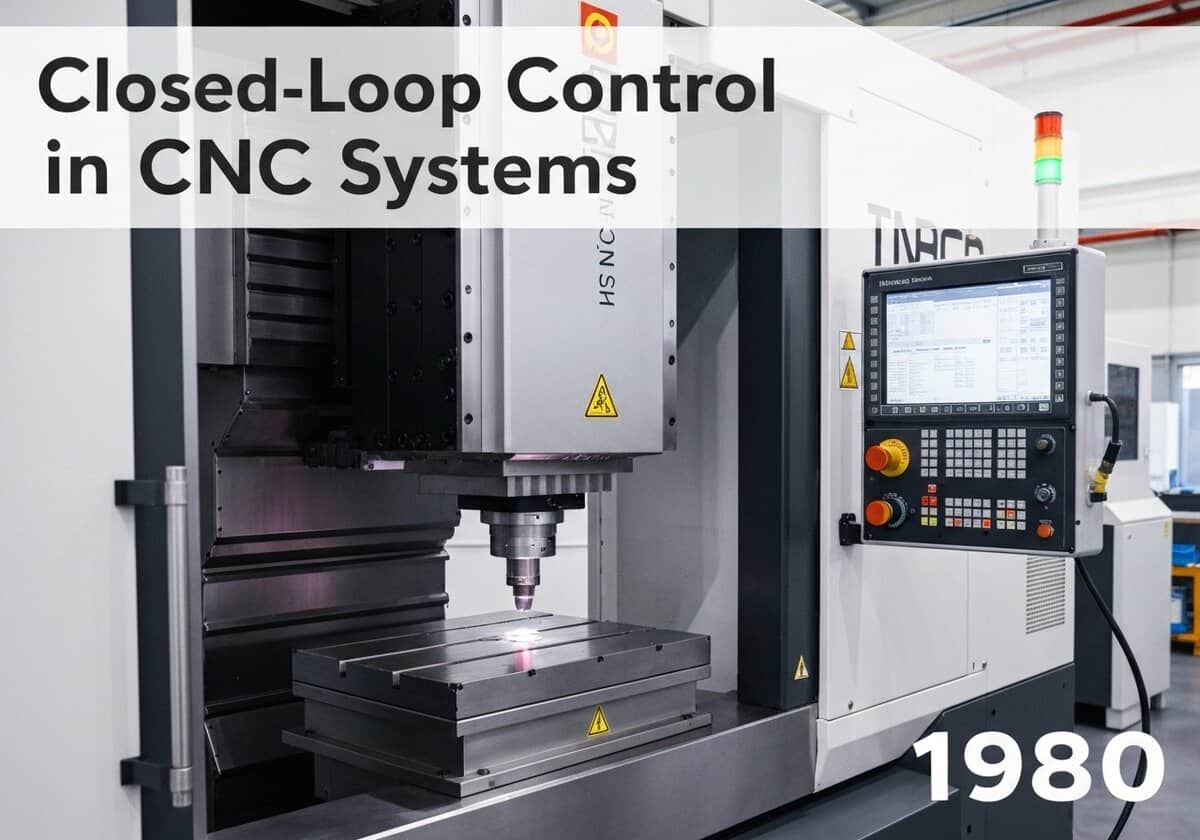
Controllo ad anello chiuso nei sistemi CNC

1980
Macchina CNC con sistema di controllo ad anello chiuso e dispositivi di retroazione in automazione.

(Immagine generata a solo scopo illustrativo)

Le macchine CNC ad alta precisione utilizzano un circuito chiuso sistema di controllo per garantire l'accuratezza. Questo sistema utilizza dispositivi di feedback, come gli encoder rotativi sui servomotori o le righe lineari sugli assi della macchina, per monitorare continuamente la posizione effettiva della macchina. Il controllore confronta questo feedback in tempo reale con la posizione comandata dal programma e apporta correzioni immediate, compensando gli errori.


Il sistema di controllo ad anello chiuso è un concetto fondamentale dell'automazione che garantisce un elevato grado di precisione e affidabilità, fondamentale nelle applicazioni CNC. La sua controparte, il ad anello aperto è più semplice e meno costoso, e in genere utilizza motori passo-passo. In un sistema ad anello aperto, il controllore invia un comando (ad esempio, "muoviti di 100 passi") al motore passo-passo. motore e presuppone che l'azione sia stata completata perfettamente, senza possibilità di verificare il risultato. Questo può portare a imprecisioni se il motore si blocca, perde passi a causa di un carico elevato o se ci sono imperfezioni meccaniche come il gioco nelle viti di azionamento.

Al contrario, un sistema ad anello chiuso "chiude l'anello" con un segnale di feedback. I componenti principali sono il controllore, l'attuatore (in genere un servomotore) e un sensore di retroazione (un encoder o una riga). Il controllore invia un comando di movimento al servomotore. L'encoder, che è fisicamente accoppiato all'albero del motore o all'asse mobile della macchina, misura il movimento effettivo e invia un flusso di dati di posizione al controllore. La logica del controllore, spesso un algoritmo PID (Proporzionale-Integrale-Derivativo), calcola costantemente l'"errore di inseguimento", ossia la differenza tra la posizione comandata e quella effettiva segnalata dall'encoder. Se viene rilevato un errore, il controllore regola il segnale al motore per correggere la discrepanza in tempo reale. Questo processo continuo di comando, misurazione, confronto e correzione consente al sistema di compensare variabili dinamiche come la pressione dell'utensile, l'espansione termica dei componenti della macchina e l'usura meccanica, ottenendo una precisione e una ripetibilità notevolmente superiori a quelle possibili con i sistemi ad anello aperto.

UNESCO Nomenclature: 3301
- Automazione

Tipo

Sistema astratto

Interruzione

Sostanziale

Utilizzo

Uso diffuso

Precursori

  • l'invenzione del servomeccanismo
  • sviluppo della teoria del controllo, incluso il controllore PID
  • invenzione di dispositivi di feedback di posizione come encoder rotativi e lineari
  • disponibilità di microprocessori in grado di gestire in tempo reale elaborazione del segnale

Applicazioni

  • lavorazioni aerospaziali ad alta precisione
  • dispositivo medico produzione
  • apparecchiature per la fabbricazione di semiconduttori
  • centri di lavorazione ad alta velocità
  • macchine di misura a coordinate (CMM)
  • robotica industriale

Brevetti:

NA

Idee e potenziali innovazioni

  • predictive circuito chiuso systems using AI to anticipate errors before they occur
  • multi-sensor fusion feedback (acustico, thermal, positional) for holistic machine state awareness
  • controllo decentralizzato a circuito chiuso per sciami di robot di produzione
  • encoder che raccolgono energia e si alimentano tramite il movimento della macchina
  • sensori di posizione a livello quantistico per una precisione senza precedenti nella nanofabbricazione
  • sistemi a circuito chiuso che si adattano all'usura degli utensili in base al feedback della forza di taglio in tempo reale
  • biometric feedback loops where the machine adapts to a human operator’s physiological state
  • sistemi di controllo auto-riparanti in grado di reindirizzare i segnali attorno ai componenti danneggiati
  • controllo a circuito chiuso per la robotica morbida mediante sensori flessibili e distribuiti
  • sistemi di controllo che utilizzano dati ambientali ambientali per precompensare la deriva termica
Correlato a: sistema di controllo ad anello chiuso, cnc, servomotore, encoder, feedback, controllore pid, accuratezza, precisione, automazione.

Contesto storico

Controllo ad anello chiuso nei sistemi CNC

1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980
1980

(se la data è sconosciuta o non rilevante, ad esempio "meccanica dei fluidi", viene fornita una stima approssimativa della sua notevole comparsa)

decimo anno anniversario

Le immagini a grandezza naturale e i download sono disponibili, gratuitamente al 100%, solo per gli utenti registrati.

> Login <