Analisi del design, Progettazione per la produzione additiva (DfAM), Ergonomia, Ingegneria dei fattori umani (HFE), Cinematica, Industria meccanica, Prototipazione, Robotica, Simulazione
Obiettivo:
Analizzare il moto degli oggetti senza considerare le forze che causano il moto.
Come si usa:
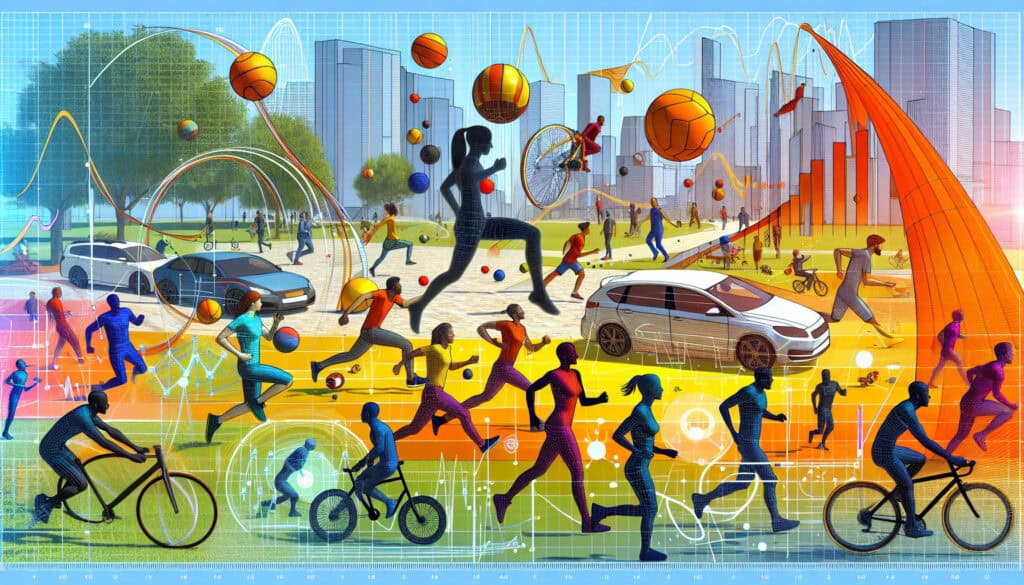
Lo studio del movimento di oggetti, come ad esempio un componente di una macchina o un arto umano, senza considerare le forze che lo causano. Viene utilizzato in ingegneria e biomeccanica per analizzare il movimento dei sistemi e per progettare nuovi prodotti.
Professionisti
Può essere utilizzato per analizzare il movimento di sistemi complessi; può contribuire a migliorare la progettazione di prodotti e sistemi.
Contro
Non tiene conto delle forze che causano il movimento; potrebbe non fornire un quadro completo del comportamento del sistema.
Categorie:
Ingegneria, Ergonomia
Ideale per:
Analizzare il movimento di un braccio robotico o di un arto umano per migliorarne la progettazione e le prestazioni.
Cinematico L'analisi cinematica trova ampia applicazione in diversi settori, come la robotica, l'aerospaziale, l'automotive e la sanità, dove la comprensione del movimento dei componenti è fondamentale. In robotica, gli ingegneri possono utilizzare questa metodologia per analizzare le traiettorie dei bracci robotici, ottimizzandone gli schemi di movimento per compiti di precisione come l'assemblaggio o la chirurgia. In biomeccanica, l'analisi cinematica è determinante nello studio degli arti umani, consentendo di migliorare la progettazione di protesi o i protocolli di riabilitazione, identificando il movimento delle articolazioni in diversi scenari. Questa metodologia entra spesso in gioco durante le fasi di progettazione e prototipazione dello sviluppo del prodotto, facilitando miglioramenti iterativi grazie alla fornitura di dati quantitativi sulle caratteristiche del movimento. I partecipanti includono in genere ingegneri meccanici, biomeccanici, progettisti di prodotto e informatici che collaborano per ricavare modelli cinematici che riflettano accuratamente le azioni del mondo reale. Diversi strumenti, tra cui sistemi di motion capture e simulazioni computazionali, aiutano i team a visualizzare e analizzare il movimento, portando a una progettazione più consapevole che tenga conto delle interazioni con l'utente e dell'efficienza operativa. L'analisi cinematica promuove inoltre l'innovazione rivelando come piccole modifiche al design possano influenzare significativamente le prestazioni e l'ergonomia, garantendo così che i nuovi prodotti non solo soddisfino i requisiti funzionali, ma siano anche facili da usare ed efficaci nelle applicazioni previste.
Fasi chiave di questa metodologia
Identificare i parametri cinematici del sistema, come gli angoli e gli spostamenti delle articolazioni.
Definire il sistema di coordinate e i sistemi di riferimento per l'analisi.
Stabilire i tipi di movimento coinvolti, inclusi traslazione e rotazione.
Applicare le equazioni cinematiche per correlare le variabili del moto, come velocità e accelerazione.
Utilizzare metodi grafici o simulazioni per visualizzare le traiettorie di movimento.
Calcola le posizioni e le velocità risultanti in un intervallo di movimento definito.
Analizzare i vincoli e i limiti che influenzano il movimento del sistema.
Valutare i risultati per ottimizzare il progetto in base alle caratteristiche prestazionali desiderate.
Consigli professionali
Utilizzare algoritmi di cinematica inversa per ottimizzare le traiettorie di movimento dei bracci robotici, migliorando la precisione e riducendo i tempi di ciclo durante il funzionamento.
Implementare sistemi di acquisizione del movimento in tempo reale negli studi di biomeccanica per raccogliere dati ad alta fedeltà sui movimenti degli arti umani al fine di realizzare una modellazione cinematica accurata.
Sfrutta il software di simulazione per modellare e visualizzare scenari di movimento, consentendo progettazione iterativa modifiche prima della prototipazione fisica, aumentando così l'efficienza nei cicli di sviluppo.
Leggere e confrontare diverse metodologie, raccomandiamo il
I vostri commenti su questa metodologia o ulteriori informazioni sono benvenuti su sezione commenti qui sotto ↓ , così come tutte le idee o i link relativi all'ingegneria.