PMKS Planar Mechanism Simulator im Vergleich zu SolidWorks Motion, Autodesk Inventor und MeKin2D| PMKS Planarmechanismus-Simulator | SolidWorks Motion | Autodesk Inventor | MeKin2D |
|---|
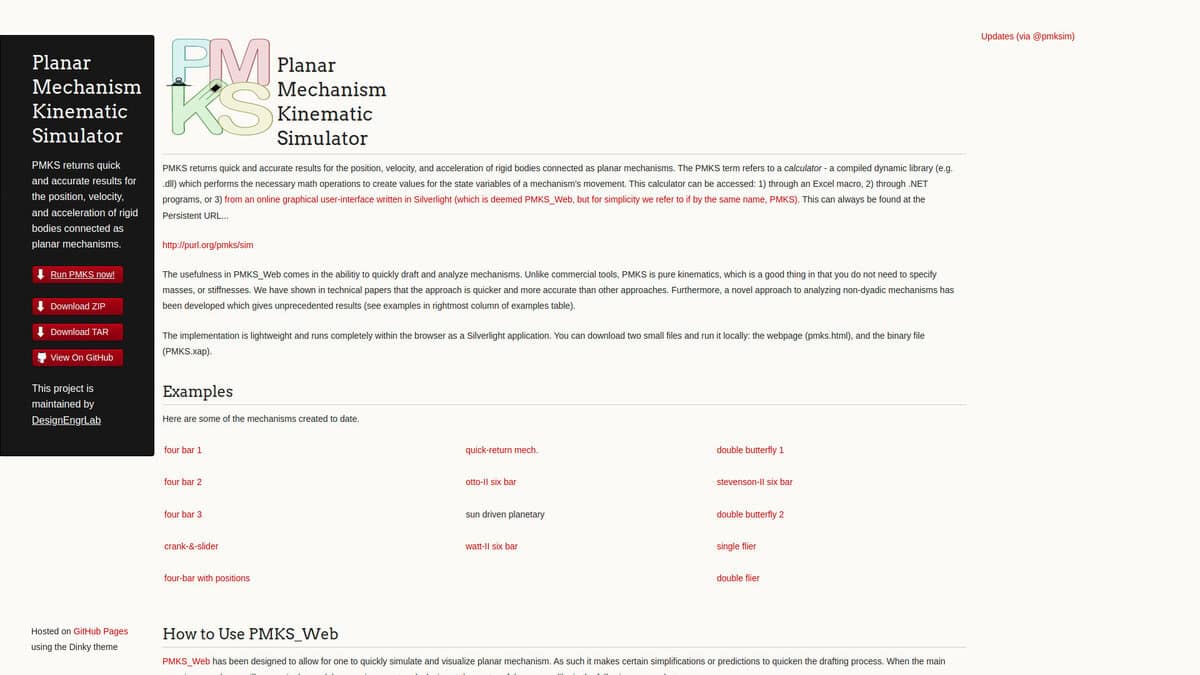
| Analysetyp: Es handelt sich um reine Kinematik für ebene Mechanismen: Position, Geschwindigkeit und Beschleunigung starrer Körper, ohne dass Massen oder Steifigkeiten angegeben werden müssen. | Analysetyp: Die Bewegungsanalyse führt Starrkörperdynamik- und Kinematikberechnungen mit einem von ADAMS unterstützten Solver durch. Sie liefert Kräfte, Drehmomente und Leistungen, was bei der Dimensionierung von Motoren hilft, und berücksichtigt 3D-Kontakt. | Analysetyp: Die dynamische Simulation analysiert die Bewegung von Mechanismen im Zeitverlauf und berechnet Kräfte, Drehmomente, Geschwindigkeiten, Beschleunigungen und Gelenkreaktionen für 3D-Baugruppen. | Analysetyp: Es simuliert die Bewegung ebener Gelenkketten mittels Kinematik. Es stellt Punktbahnen, Geschwindigkeitsvektoren, Normal- und Tangentialbeschleunigungsvektoren sowie Hodographen dar. |
| Modelldefinition: Mechanismen werden durch Gelenke in einer Tabelle definiert, wobei die Startposition jedes Gelenks zum Zeitpunkt t = 0 die Geometrie festlegt. Gelenke lassen sich in der grafischen Benutzeroberfläche verschieben. Beispiele hierfür sind Viergelenk-, Sechsgelenk-, Kurbelschleifen-, Zahnrad- und Planetengetriebe. | Modelldefinition: Das Modell ist die CAD-Baugruppe. Die Passungen müssen physikalisch korrekt sein, und Motoren, Federn, Dämpfer, Buchsen und Kontakteinstellungen werden hinzugefügt. | | Modelldefinition: Der Mechanismus ist als modulares Free-Pascal-Subprogramm programmiert. Linkformen können automatisch generiert oder aus ASCII-Dateien gelesen werden. |
| Ausgaben und Datenaustausch: Es werden Positions-, Geschwindigkeits- und Beschleunigungswerte ermittelt. Der Rechner kann auch über ein Excel-Makro oder über .NET-Programme angesteuert werden. | Ausgaben und Datenaustausch: Ablaufverfolgungen lassen sich in Skizzen umwandeln, und Konstruktionsstudien zeigen die Auswirkungen von Parameterabweichungen. Ereignisbasierte Studien liefern Zykluszeitabschätzungen. | Ausgaben und Datenaustausch: Die Lastbedingungen in jedem Bewegungszustand können zur Spannungsanalyse exportiert werden, welche die Bewegung mit der Bauteilspannung verknüpft. | Ausgaben und Datenaustausch: DXF-Dateien werden so exportiert, dass jedes Simulationsbild auf einer eigenen Ebene liegt und die Daten in ASCII-Dateien geschrieben werden. |
| Plattform und Zugang: Die Online-Oberfläche wird auf der Projektseite als Silverlight-Anwendung beschrieben, die im Browser läuft und deren Dateien heruntergeladen und lokal ausgeführt werden können. Da die Seite das Copyright-Datum 2014 angibt, ist die aktuelle Browserkompatibilität ungewiss. | Plattform und Zugang: Es handelt sich um ein Add-in für SOLIDWORKS und muss aktiviert werden. Die zeitbasierte Bewegungsanalyse erfordert SOLIDWORKS Premium oder ein Simulationspaket. | Plattform und Zugang: Es läuft unter Microsoft Windows als Teil der Inventor CAD-Umgebung. | Plattform und Zugang: Es läuft unter Windows mit einer Kommandozeilenschnittstelle. Die Projektseite zeigt als letzte Aktualisierung Juli 2018 an. |
| Licence and cost model: Das Projekt wird von DesignEngrLab auf GitHub betreut. Auf der Seite werden keine Gebühren oder Lizenzbedingungen angegeben. | Licence and cost model: Kommerzielle Software. Ereignisbasierte Bewegungssteuerung erfordert SOLIDWORKS Simulation Professional oder höher. | Licence and cost model: Wird im Abonnement angeboten, eine kostenlose Testphase ist verfügbar. | Licence and cost model: Open Source unter der MIT-Lizenz. |