Product Design, Manufacturing & Innovation Resources
घर » सीएनसी मोशन इंटरपोलेशन

सीएनसी मोशन इंटरपोलेशन

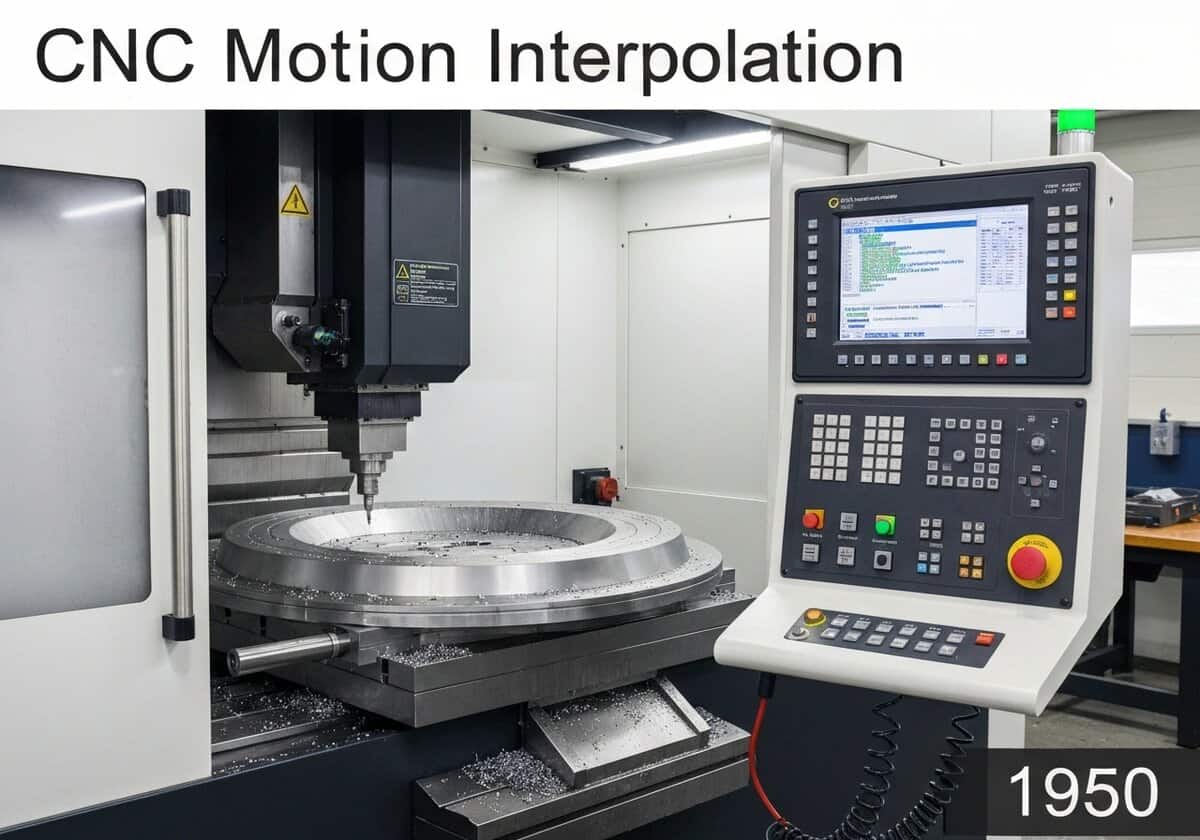
1950
CNC machine executing motion interpolation for complex geometries in applied mathematics.

(यह छवि केवल उदाहरण के लिए बनाई गई है)

इंटरपोलेशन एक सीएनसी कंट्रोलर के भीतर की जाने वाली गणना प्रक्रिया है जो प्रोग्राम किए गए अंतिम बिंदुओं के बीच एक सुगम पथ बनाने के लिए मध्यवर्ती निर्देशांक बिंदुओं का एक क्रम उत्पन्न करती है। इसके सबसे मूलभूत प्रकार हैं सीधी रेखाओं के लिए रैखिक इंटरपोलेशन (G01) और चापों के लिए वृत्ताकार इंटरपोलेशन (G02/G03)। यह सरल ज्यामितीय कमांड से जटिल प्रोफाइल की मशीनिंग करने की अनुमति देता है। जी कोड कार्यक्रम।
इंटरपोलर एक सीएनसी नियंत्रक का गणितीय आधार है। इसके बिना, एक मशीन केवल एक निश्चित बिंदु से दूसरे निश्चित बिंदु तक असंबद्ध, "बिंदु-से-बिंदु" तरीके से ही गति कर सकती है। इंटरपोलर "कंटूरिंग" या निरंतर पथ नियंत्रण को सक्षम बनाता है, जो सभी आधुनिक मशीनिंग के लिए आवश्यक है। जब नियंत्रक "G01 X10 Y20" जैसे जी-कोड ब्लॉक को पढ़ता है, तो उसे वर्तमान स्थिति (जैसे, X0 Y0) और लक्ष्य स्थिति का पता चल जाता है। इंटरपोलर नौकरी इसका उद्देश्य इस एकल वेक्टर को प्रत्येक अक्ष के लिए बहुत छोटे, असतत चरण आदेशों की एक श्रृंखला में तोड़ना है। मोटर (उदाहरण के लिए, X और Y)। यह प्रत्येक अक्ष के लिए आवश्यक वेग की गणना करता है ताकि वे एक साथ शुरू और समाप्त हों, जिसके परिणामस्वरूप दोनों बिंदुओं के बीच एक सीधी रेखा बनती है। उपयोग किया जाने वाला एल्गोरिदम अक्सर डिजिटल डिफरेंशियल एनालाइजर (DDA) या ब्रेसेनहैम लाइन एल्गोरिदम का एक रूपांतर होता है।

वृत्ताकार इंटरपोलेशन (G02/G03) के लिए गणना अधिक जटिल होती है। G-कोड प्रारंभिक बिंदु (वर्तमान स्थिति), अंतिम बिंदु और वृत्त का केंद्र (या त्रिज्या) प्रदान करता है। इंटरपोलर को निर्दिष्ट चाप पर स्थित मध्यवर्ती बिंदुओं की एक श्रृंखला की गणना करनी होती है। यह वृत्त समीकरण को क्रमिक रूप से हल करके ऐसा करता है, जिससे X और Y अक्षों के लिए समन्वित वेग कमांड उत्पन्न होते हैं जो सही स्पर्शरेखीय गति और त्रिज्या दूरी बनाए रखते हैं। उन्नत CNC नियंत्रकों में उच्च-क्रम इंटरपोलेशन की सुविधा होती है, जैसे कि हेलिकल (तीसरे अक्ष में रैखिक गति के साथ वृत्ताकार गति का संयोजन), स्प्लाइन या NURBS (नॉन-यूनिफॉर्म रैशनल B-स्प्लाइन) इंटरपोलेशन। NURBS इंटरपोलेशन विशेष रूप से शक्तिशाली है क्योंकि यह मशीन को एक ही गणितीय समीकरण द्वारा परिभाषित जटिल, मुक्त-रूप वक्रों का अनुसरण करने की अनुमति देता है, जिसके परिणामस्वरूप कई छोटे रैखिक खंडों के साथ वक्र का अनुमान लगाने की तुलना में सुचारू गति और बेहतर सतह फिनिश प्राप्त होती है।

UNESCO Nomenclature: 1202
• अनुप्रयुक्त गणित

Type

सॉफ्टवेयर/एल्गोरिदम

व्यवधान

मूलभूत

उपयोग

व्यापक उपयोग

शगुन

  • निर्देशांक ज्यामिति (कार्टेशियन और ध्रुवीय प्रणालियाँ)
  • गति का वर्णन करने वाले अवकल समीकरण
  • डिजिटल कंप्यूटिंग हार्डवेयर का विकास
  • डिजिटल डिफरेंशियल एनालाइजर (डीडीए) जैसी संख्यात्मक विश्लेषण विधियाँ

आवेदन

  • घुमावदार सतहों और जटिल ज्यामितियों की मशीनिंग
  • रोबोट आर्म प्रक्षेपवक्र नियोजन
  • 3डी प्रिंटिंग लेयर पाथ जनरेशन
  • गैर-रेखीय सीमों के साथ स्वचालित वेल्डिंग
  • चिकनी वक्र रेखाओं को प्रस्तुत करने के लिए कंप्यूटर ग्राफिक्स
  • स्वचालित निरीक्षण और स्कैनिंग पथ

पेटेंट:

NA

संभावित नवाचार विचार

  • real-time adaptive interpolation that adjusts path smoothness based on machine vibration feedback
  • 5-axis interpolation algorithms that automatically avoid singularities and joint limits
  • quantum interpolation algorithms for generating paths in high-dimensional spaces
  • neuromorphic interpolators that learn and mimic complex biological movements
  • fractal interpolation for generating complex, nature-inspired textures and surfaces
  • probabilistic interpolators for creating non-deterministic, artistic toolpaths
  • interpolation schemes optimized for minimizing energy consumption or tool wear
  • संवर्धित वास्तविकता visualization of interpolated toolpaths before execution
  • on-the-fly interpolation for machining directly from a live 3d scan data stream
  • interpolation for time-varying geometries, such as machining a part that is intentionally deforming
संबंधित विषय: इंटरपोलेशन, सीएनसी, लीनियर इंटरपोलेशन, सर्कुलर इंटरपोलेशन, नर्ब्स, टूलपाथ, कंट्रोलर, न्यूमेरिकल एनालिसिस, डीडीए, कंटूरिंग।

ऐतिहासिक संदर्भ

सीएनसी मोशन इंटरपोलेशन

1936
1940
1943
1950
1950
1953
1960
1931
1939
1940
1950
1950
1952
1956
1960

(यदि तिथि अज्ञात है या प्रासंगिक नहीं है, उदाहरण के लिए "द्रव यांत्रिकी", तो इसके उल्लेखनीय उद्भव का एक अनुमानित आंकड़ा प्रदान किया गया है)

नवीनतम परिवर्धन

शीर्ष पोस्ट और लेख

शीर्ष मूल उपकरण

10वां वर्ष सालगिरह

पंजीकृत सदस्यों के लिए पूर्ण आकार की छवियाँ और डाउनलोड 100% निःशुल्क उपलब्ध हैं।